EN
Deep Water Multibeam Echosounders
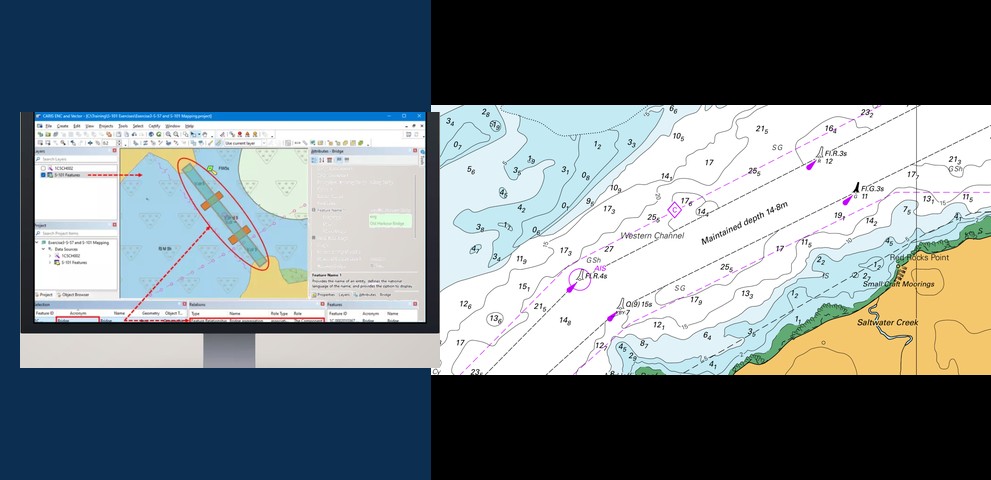
CARIS HPD Data Processing & Chart Production Solution (S-57/S-100)
Exail Gaps Series USBL Positioning & Communication System
RJE International Acoustic Relocation & Diver Navigation Systems
Imenco Future Subsea Cameras, LED Lights & Lasers
DeepSea Power & Light Subsea Lights, Cameras, Lasers & Power Systems
OceanTools Subsea Cameras, Lights, Dye Detection & Sensors
SubC Imaging Rayfin Cameras, Aquorea LEDs & Lasers
Remote Ocean Systems (ROS) Subsea Pan & Tilt Positioners, Cameras, Lights & Systems
SIDUS Solutions Subsea Pan & Tilt, Rotators, Cameras, Lights & Lasers
Impact Subsea Underwater Sensors: Sonar, Altimeter, Depth, AHRS & FMD
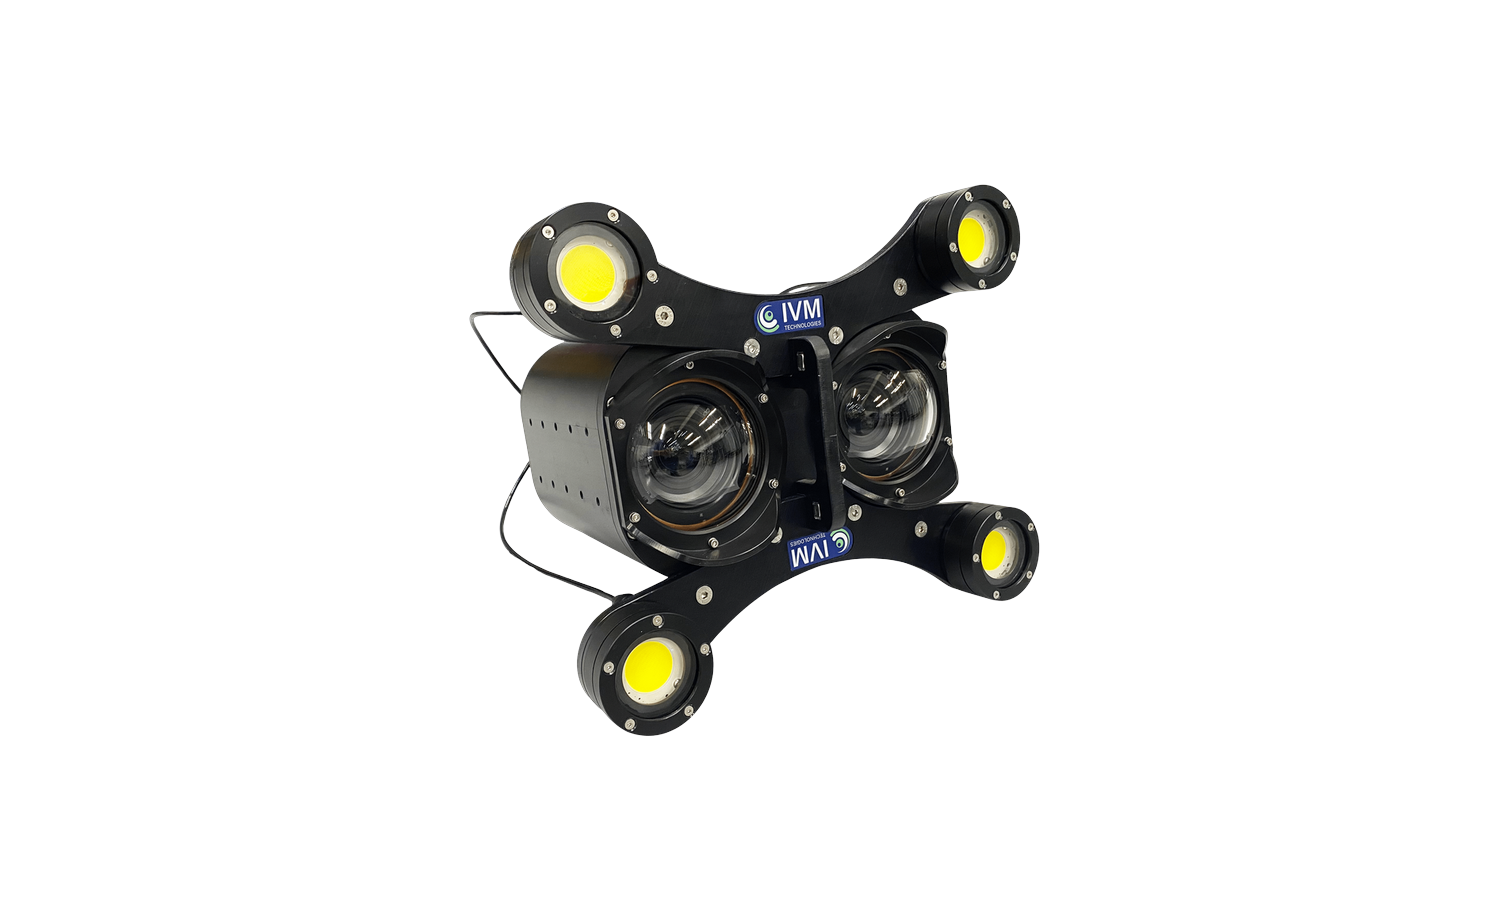
IVM Technologies HYDRO Subsea 3D Photogrammetry Systems
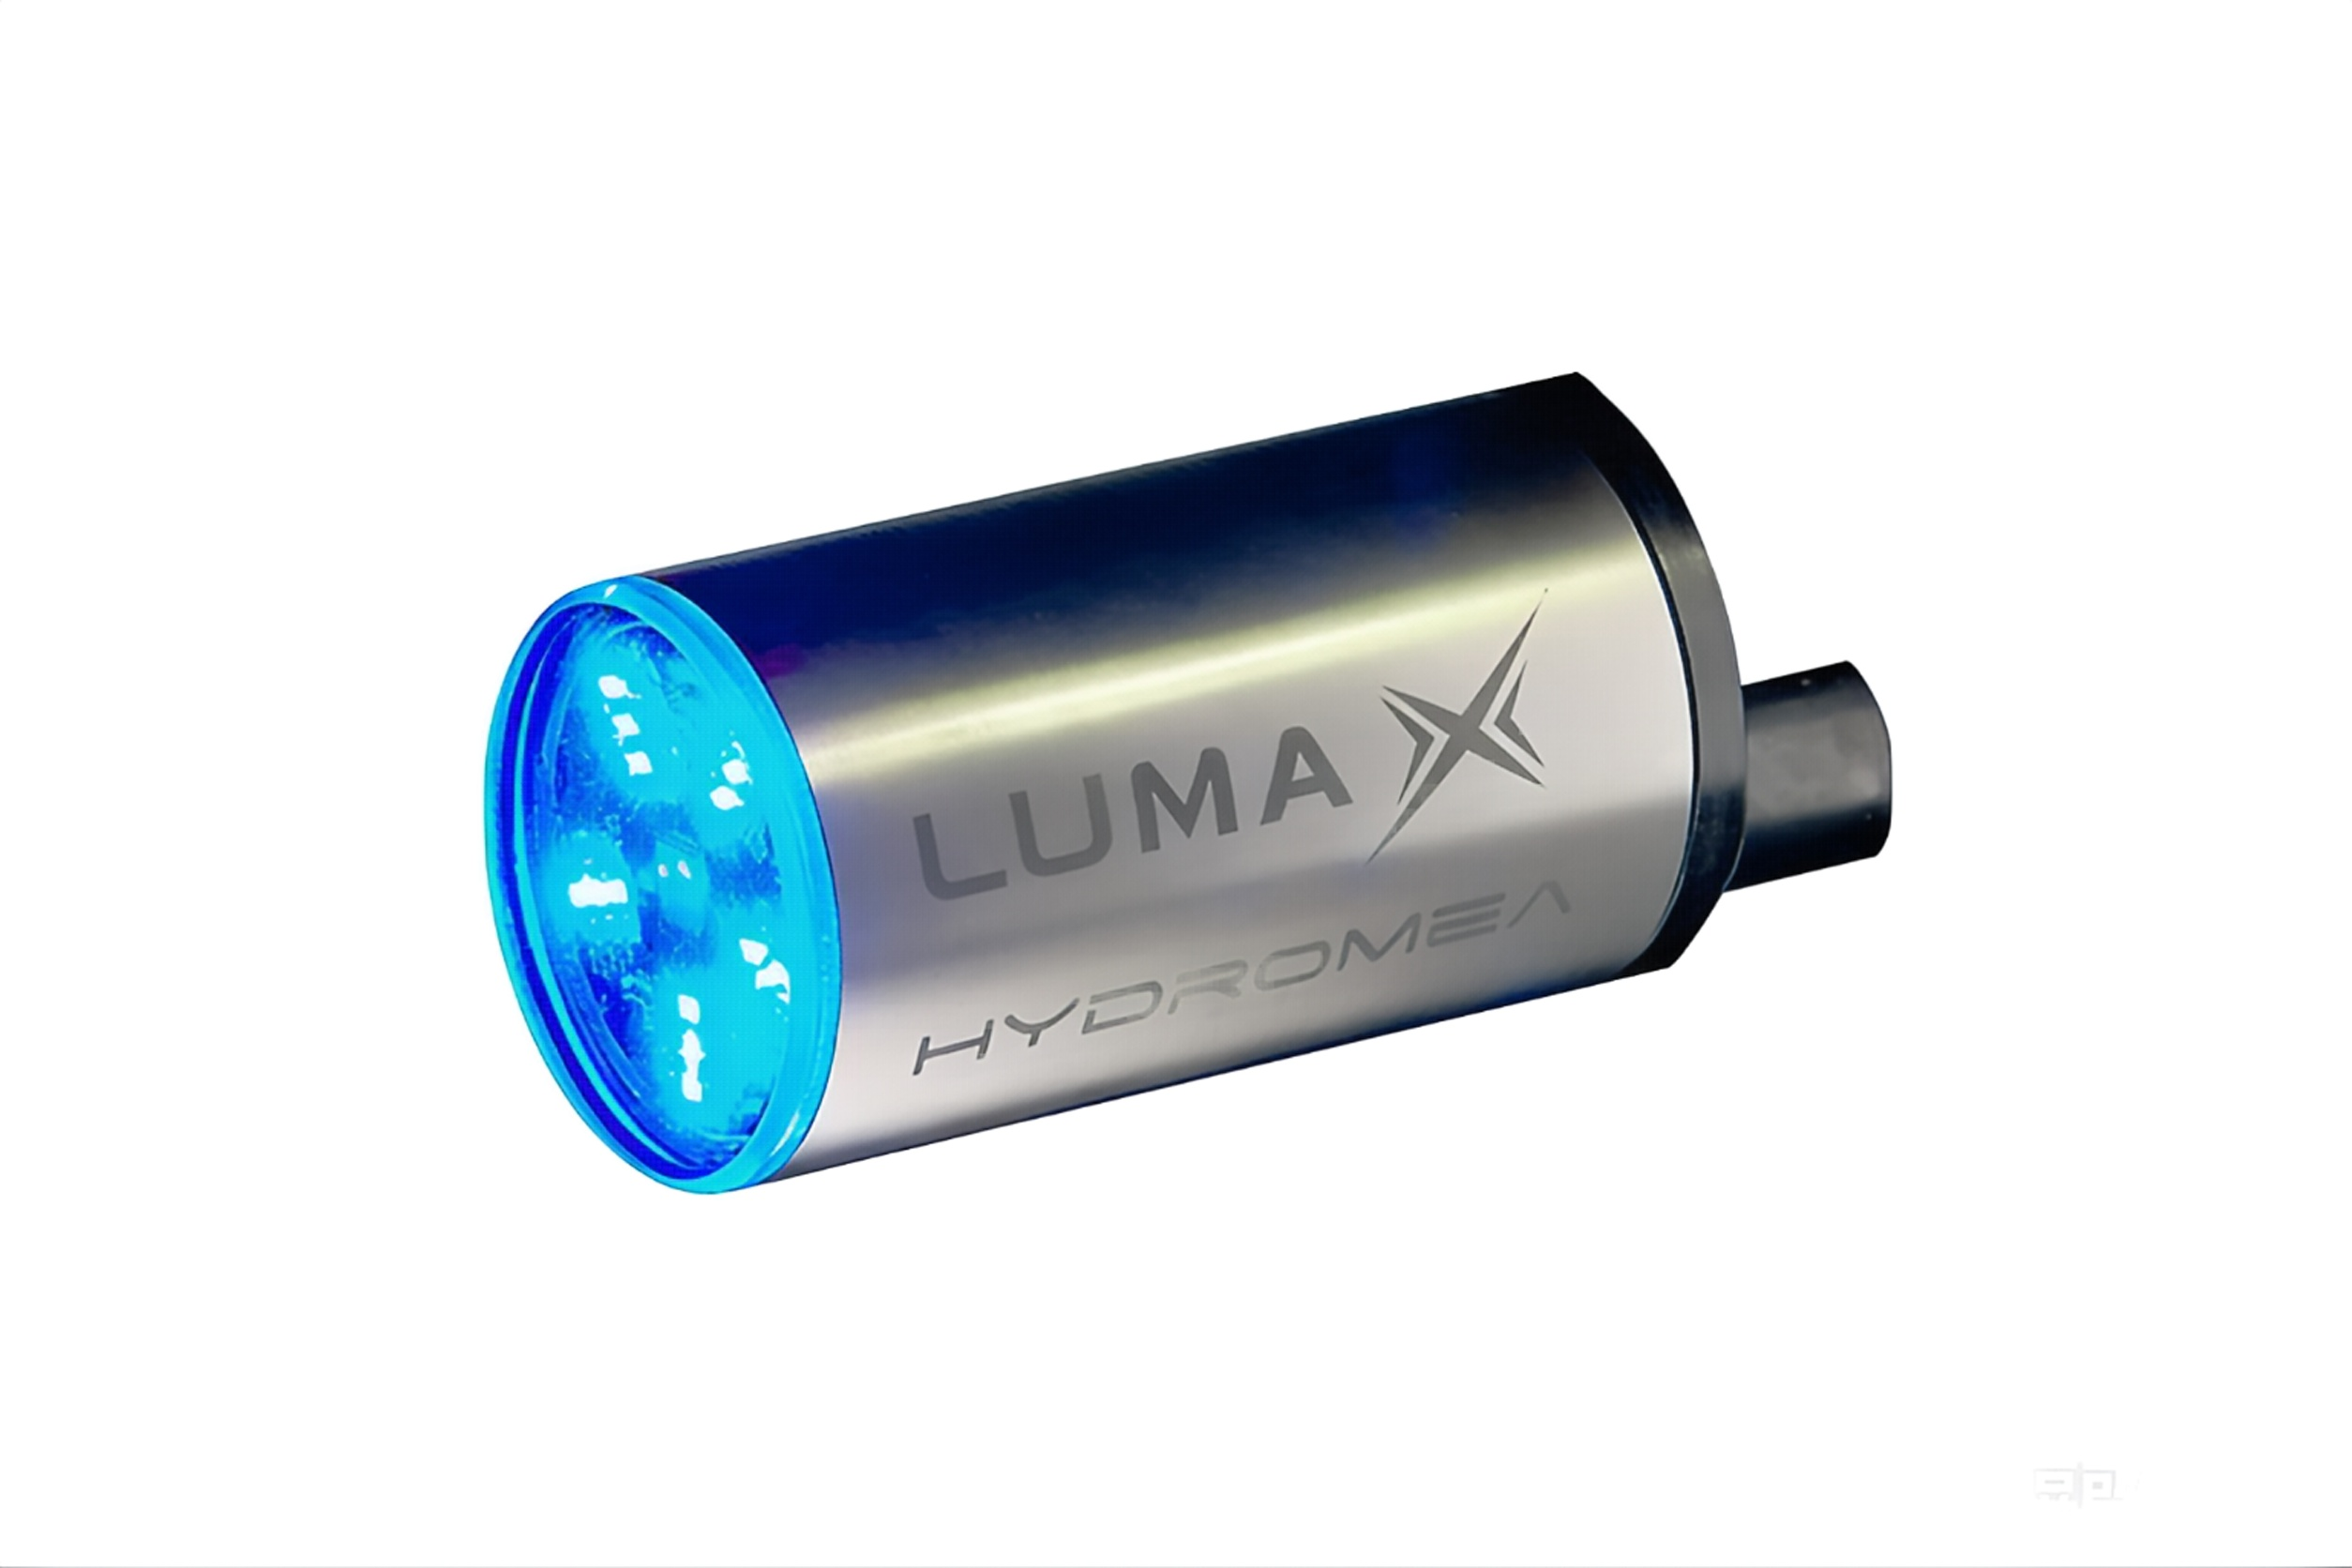
compact, energy-efficient underwater optical modems

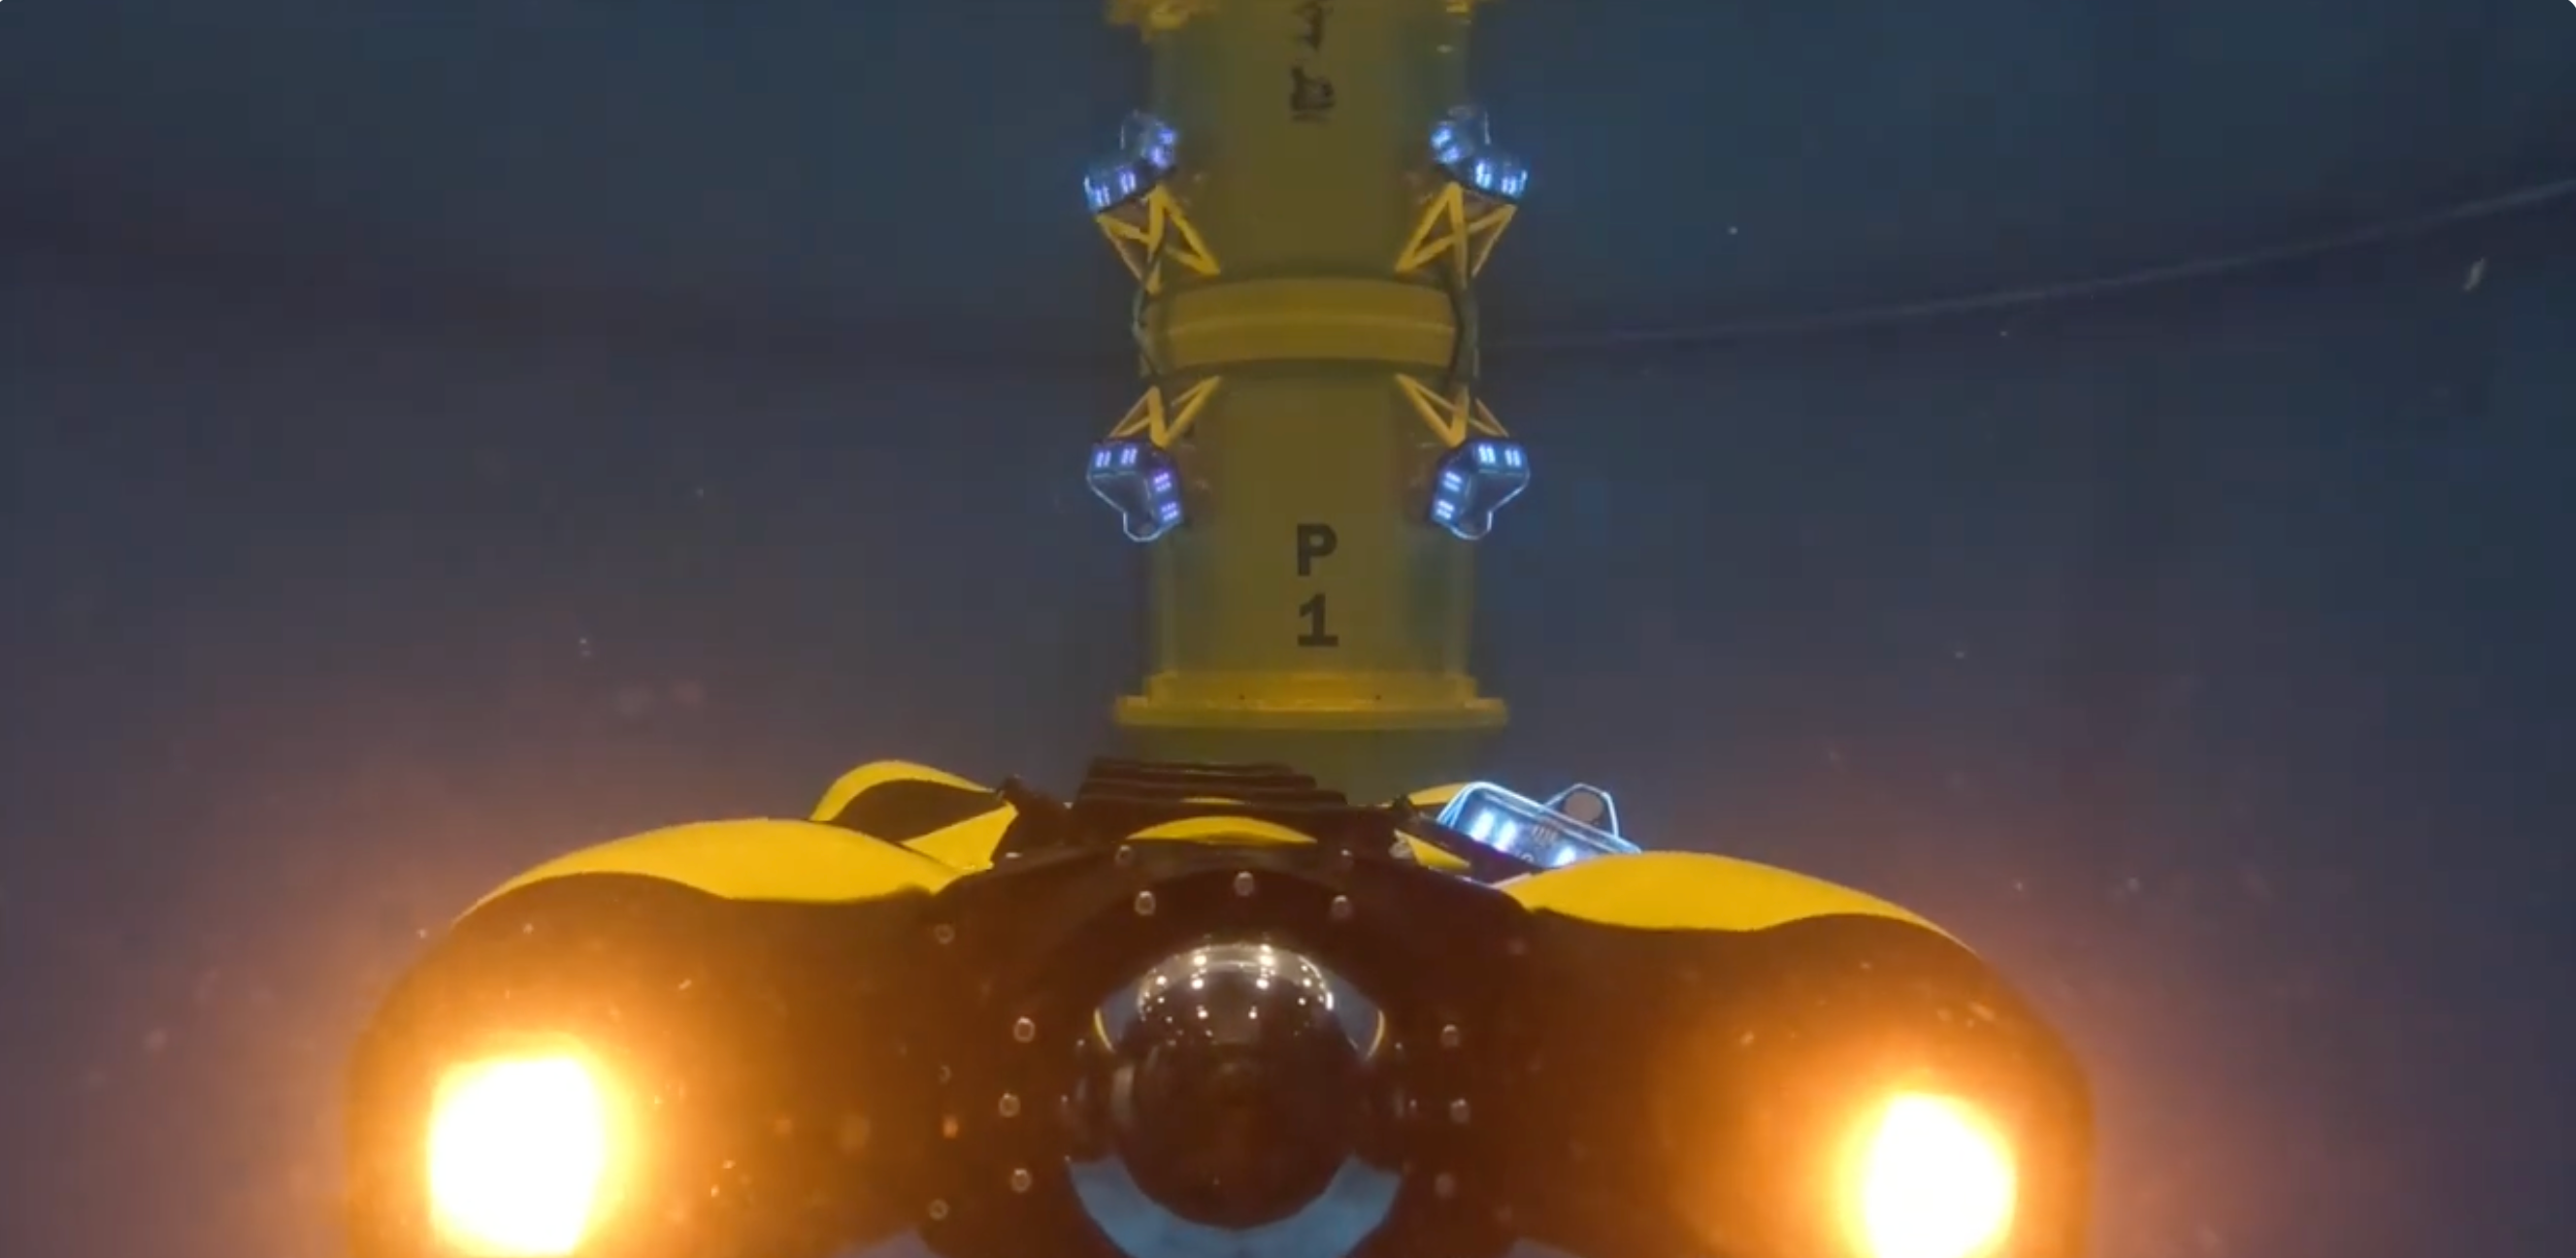
Hydromea EXRAY Wireless Inspection ROV
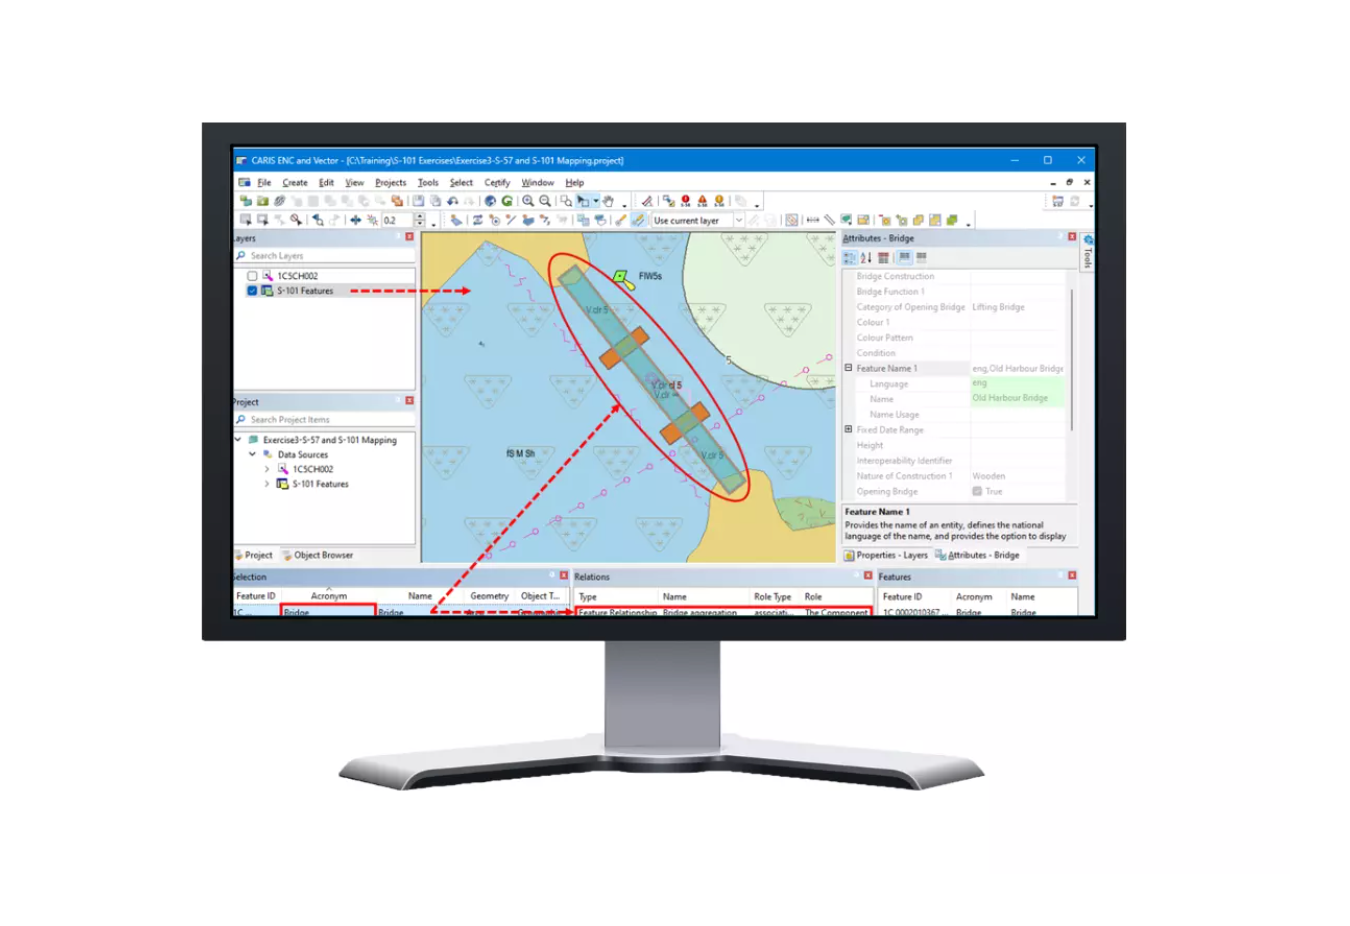
Teledyne CARIS Software Suite: HIPS & SIPS, Onboard, Bathy DataBASE, HPD & CARIS Cloud
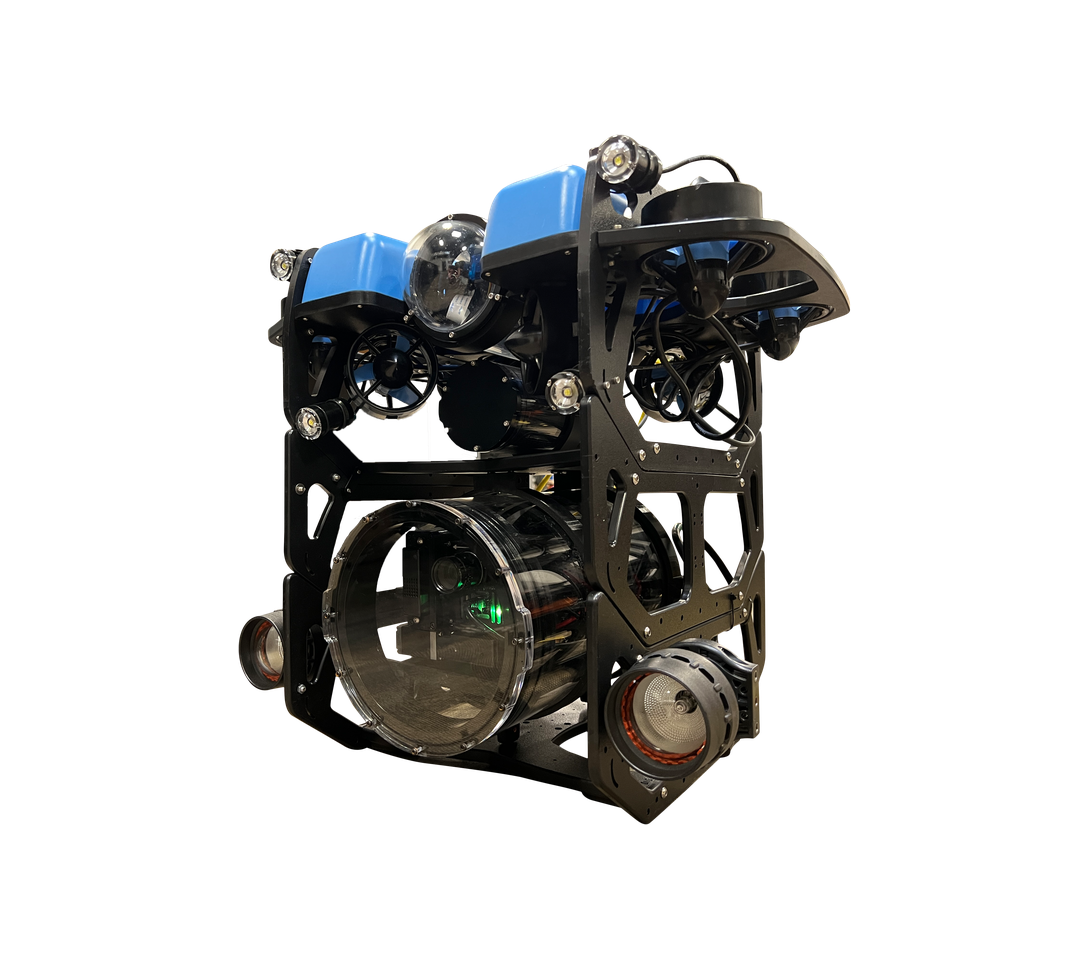
BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System
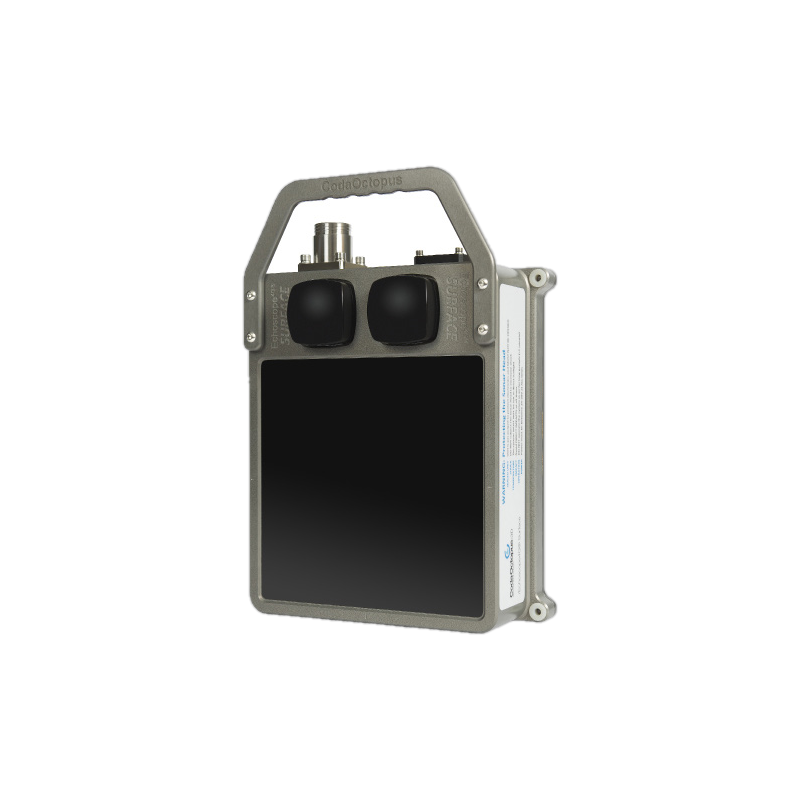
CodaOctopus Echoscope Real-time 3D Sonar
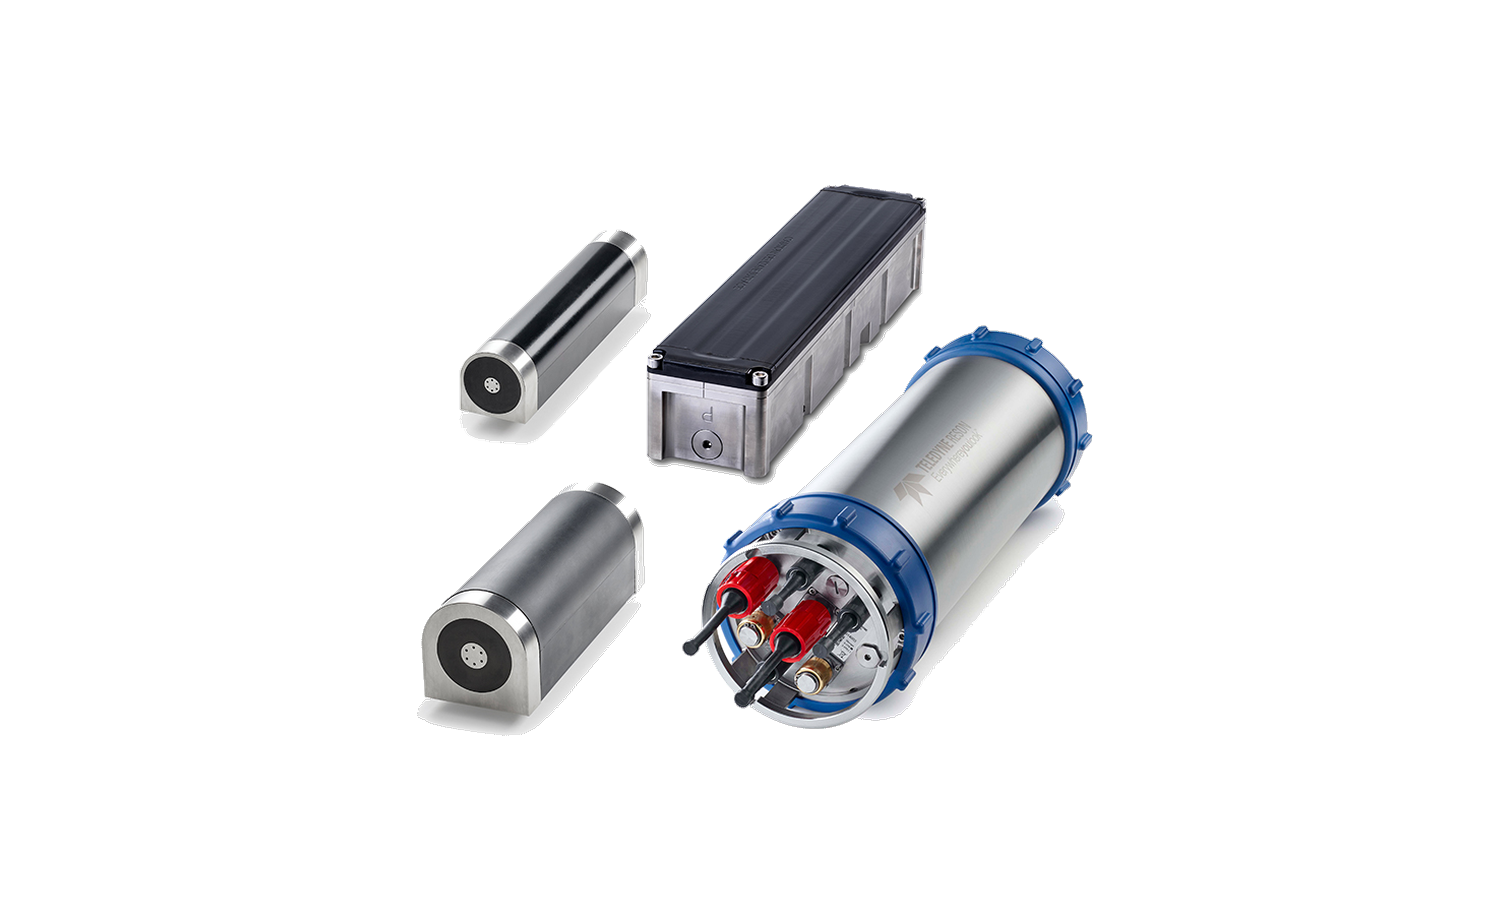
Teledyne RESON SeaBat Subsea Multibeam Series (T50-S / T51-S / T20-S / F30 / F50)
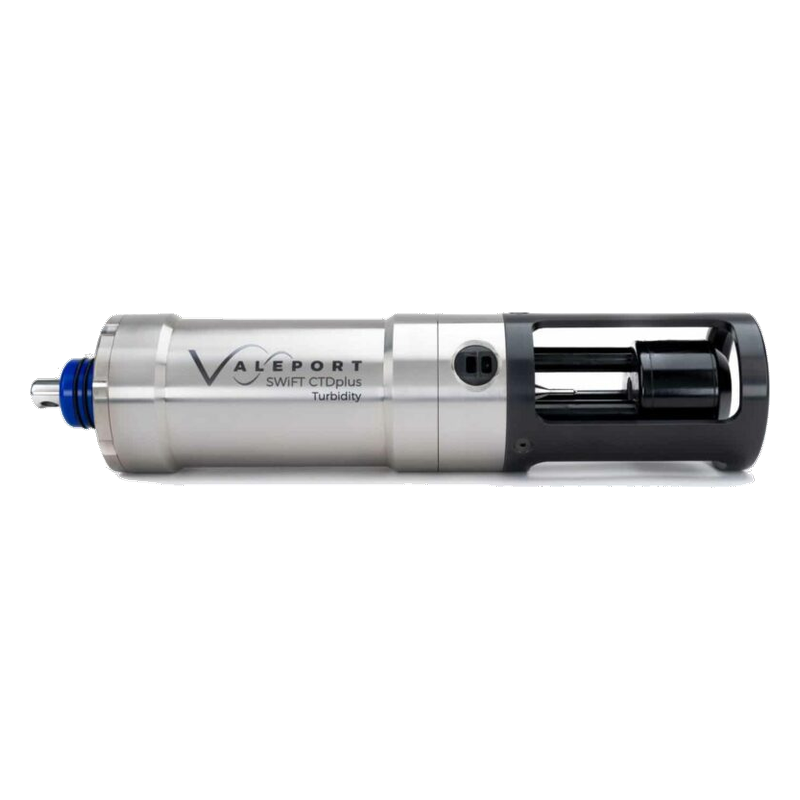
Teledyne Valeport CTD & Sound Velocity Profilers
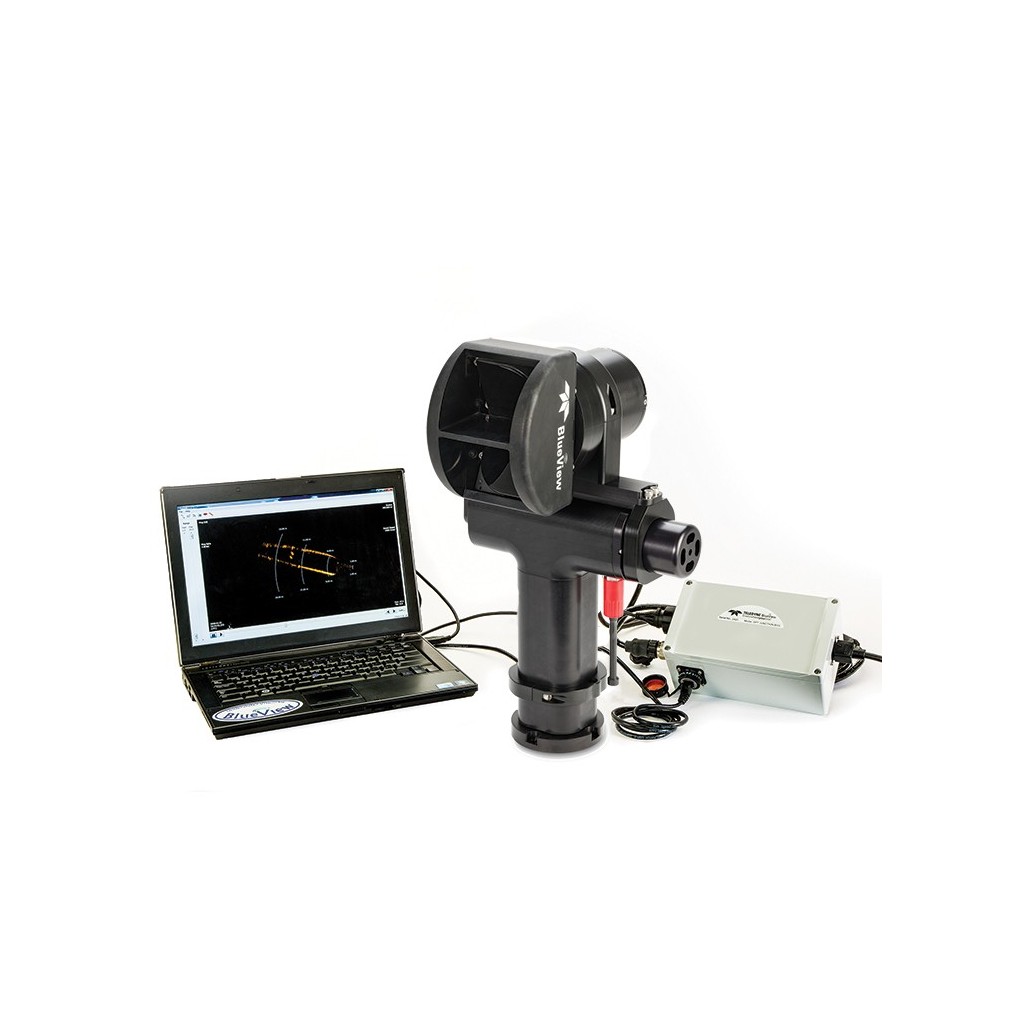
BlueView BV5000 MK2 3D Panoramic Scanning Sonar

EdgeTech Combined Side Scan & Sub-bottom Payload (ROV/AUV)

TSS HydroPACT Pipe & Cable Tracker (ROV)

Teledyne RESON Reference Hydrophones & Transducers
Exail Surface INS & AHRS: Quadrans / Octans 9 / Hydrins / Phins / Marins
Teledyne RDI Workhorse II ADCP

Exail Oceano Acoustic Release Systems (1,000-12,000 m)

Teledyne Parasound Sub-bottom Profiler System

RESON SeaBat T-series Shallow-water Multibeam

S2C Underwater Acoustic Modems & USBL/LBL Positioning Systems
Teledyne Marine Compact Navigator

Teledyne BlueView Imaging Sonars
无缆水下机器人
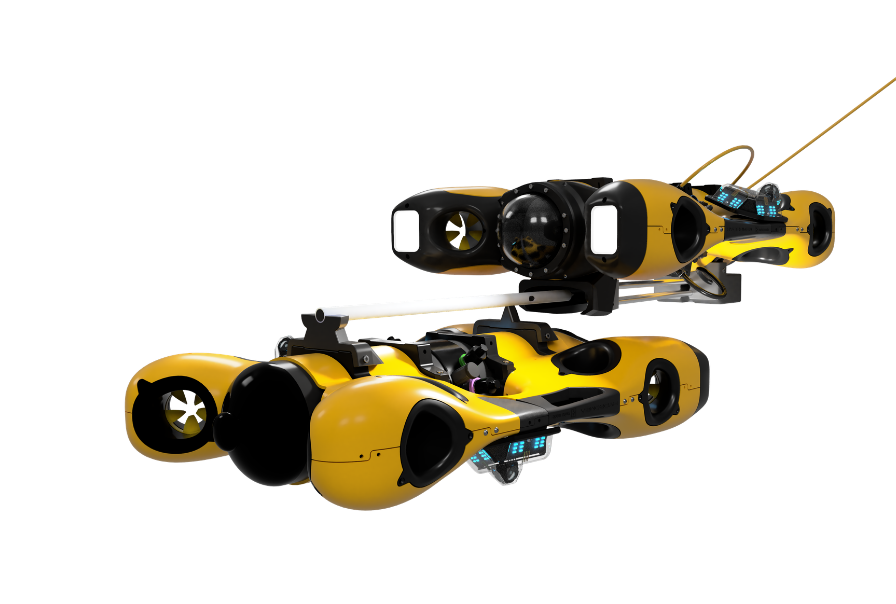
EXRAY™ 是瑞士 Hydromea 公司研制的专业级水下巡检机器人,专为复杂水下设施的精细检测而生。整机仅 9 kg、高 13.4 cm 的扁平机身可放入背包随身携行,却拥有 6 自由度全姿态机动能力与 200 m 耐压深度,是压载水舱、冷却塔、管道隧道、大坝等受限/半受限淹没空间巡检的革命性装备。
EXRAY™ 已获得船级社认证(Class Approved),可对水下结构物进行目视与 NDT 无损检测数据采集。4K 相机与最高 4800 lm 可调照明输出无畸变 FHD 视频与 4K 照片;强大的机载 AI 计算机配合 NAVIA™ 任务平台 提供实时导航地图与数据采集辅助,作业完成后经 NAVIA™+ 数据管理套件一键生成带地理标记 POI 的检测报告。
最具突破性的是选配的 EXRAY™ FLYOUT 无缆伴飞机器人:依托 Hydromea 专利 LUMA™ 蓝光光通信技术,FLYOUT 可与母机分离,在无缆状态下远距 30 m(100 ft)作业,实时回传高清视频——彻底消除复杂淹没空间内的缆线缠绕风险,让机器人代替人进入压载舱等危险受限空间。
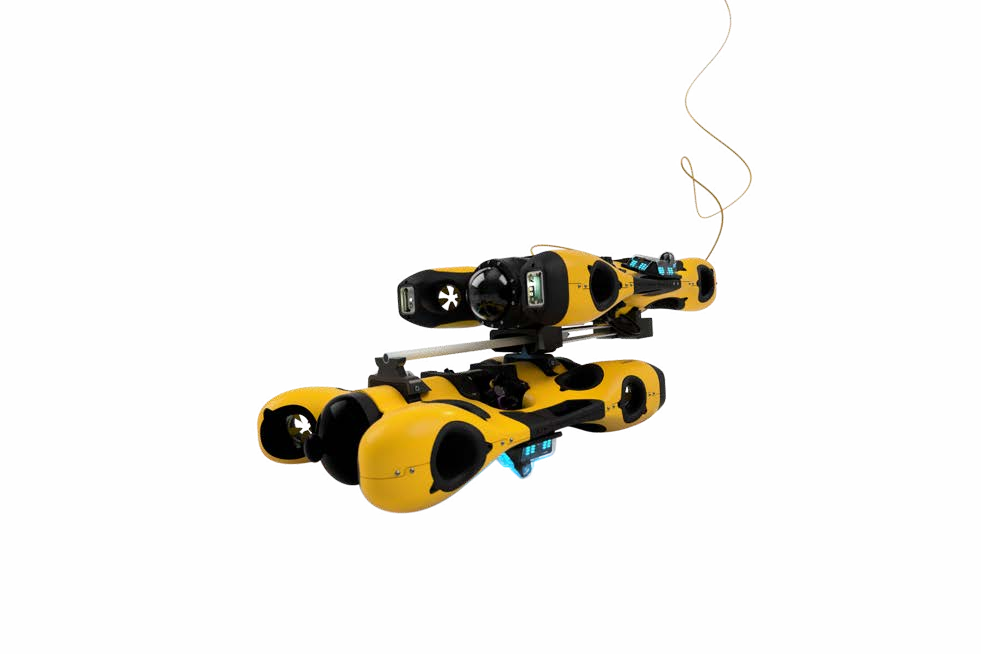
EXRAY™ ROV 与 EXRAY™ FLYOUT 无缆伴飞机器人组合系统
■ 极致机动:6 自由度 + 8 台轮缘驱动无毂推进器(4 矢量 + 4 垂直),零缠绕、全姿态精准悬停
■ 无缆作业:FLYOUT 选配件基于 LUMA™ 光通信,30 m 无线范围内实时 HD 视频遥控,零延迟
■ 船级社认证:Class Approved 目视与 NDT 数据采集,检测结果可直接用于船级检验
■ 超长续航:可堆叠热插拔锂电池(单块 97.92 Wh,1 小时充至 80%),单次作业 4–6 小时
■ 高清影像:4K 相机(FHD 24 Hz 视频 / 4K RAW 照片,±70° 俯仰,2.5–3× 光学变焦)+ 4800 lm 可调照明
■ 单兵携行:整机 9 kg、600×378×134 mm,含控制站全套系统可登机托运,10 倍降低部署成本
■ 模块化载荷:2× RS232/RS485+CANbus、2× 百兆网口、1× 千兆口,NAVIA™ 自动识别机械手、UT 测厚、DVL、声呐等载荷
■ 智能软件:NAVIA™ 任务平台实时导航地图 + NAVIA™+ 一键生成检测报告,多机数据集中分析
■ 船舶压载水舱 / 货油舱 / 空舱目视与测厚检验(代替人员进舱)
■ 海上平台、FPSO 水下结构物与系泊系统巡检
■ 水电站大坝、引水隧洞、闸门与压力管道检查
■ 核电站 / 火电厂冷却塔与取排水系统检查
■ 长距离管道、涵洞、隧道内部检测
■ 水下结构物腐蚀评估与超声测厚(UT)
■ 任何淹没的受限与半受限基础设施巡检
| 组成 | 说明 |
| EXRAY™ ROV | 缆控巡检机器人本体,200 m 耐压,6 自由度,4K 相机 |
| EXRAY™ FLYOUT(选配) | 无缆伴飞机器人,LUMA™ 光通信,30 m 无线作业半径 |
| PILOT STATION | 飞行员控制站:15.6" FHD 触控,NAVIA™ 平台,8 kg,IP68(合盖) |
| INSPECTOR STATION(选配) | 检验员第二席位:实时批注 POI、生成工作簿,7 kg |
| 缆线 | 100 m 强化双绞铜线(4 mm 低阻力),可选 2000 m 单模光纤 |
| 电池 | 可堆叠锂电池组(最多 3 块),97.92 Wh/块,1 小时快充至 80% |
| 可选载荷 | Gripper 机械手 / UT 超声测厚 / DVL / 扫描成像声呐 / 多波束声呐 / SPEERA™ 吸附清洁 |
■ EXRAY™ 技术规格书(英文) (PDF)
■ EXRAY™ 产品手册(英文) (PDF)
■ 如需详细技术资料、产品彩页或选型建议,欢迎来电垂询:010-8859 4300,或发邮件至 sales@wedynamics.com.cn。
相关参数
| 机器人本体 | 参数 |
| 外形尺寸(L×W×H) | 600 × 378 × 134 mm |
| 空气中重量 | 9 kg |
| 水中重量 | 零浮力(可按环境调节浮力) |
| 耐压深度 | 200 m |
| 最大航速 | 1 m/s(2 kn,前进/后退) |
| 推进器 | 轮缘驱动无毂水润滑设计,4 矢量 + 4 垂直,共 8 台 |
| 动力功耗 | 悬停 50 W / 平均 70 W / 强流 200 W |
| 机动性 | 6 自由度 |
| 照明 | 可调,合计最高 4800 lm |
| 结构材料 | HDPE、阳极氧化铝、POM |
| 续航时间 | 4–6 小时 |
| 机载存储 | 32 GB(可录 10 h)+ microSD 扩展槽(最大 256 GB) |
| 工作温度 | 0℃ ~ +40℃ |
| 扩展接口 | 2× RS232/RS485+CANbus,2× 10/100 以太网,1× 千兆网口 |
| 自动控制 | 自动定深、自动纵倾;选配 DVL 实现位置保持 |
| IMU | 9 轴(加速度计 / 磁力计 / 陀螺仪) |
| 深度传感器 | 0–30 bar 量程,0.2 mbar 分辨率 |
| 相机 | 参数 |
| 视频 | FHD,24 Hz,.mkv |
| 照片 | FHD / 4K / RAW,.jpeg |
| 俯仰 | ±70° |
| 水平视场角 | 110° |
| 焦距 | 2.7–13 mm |
| 光学变焦 | 2.5–3×(5–20 m 作业距离) |
| 对焦 | 可调,从相机球罩表面至无穷远(变焦中亦可) |
| 缆线 | 参数 |
| 类型 | 强化双绞铜线;可选单模光纤(最长 2000 m) |
| 标准长度 | 100 m |
| 直径 | 4 mm,低阻力 |
| 水中重量 | 零浮力 |
| 最小破断强度 | 155 kgf |
| 可更换电池 | 参数 |
| 类型 | 锂离子可堆叠(整机最多 3 块) |
| 标称电压 | 14.4 V(满电 16.8 V) |
| 标称能量 | 97.92 Wh/块 |
| 单块重量 | 415 g |
| 充电时间 | 1 小时(0% → 80%) |
| 充电方式 | 可在 EXRAY™ 机内多块同时充电 |
| 无缆系统(FLYOUT) | 参数 |
| 系统尺寸(L×W×H) | 629 × 378 × 321 mm |
| 系统重量(空气中) | 18 kg |
| 无线通信 | LUMA™ 蓝光光通信,作业半径 30 m(100 ft) |
| 视频回传 | 实时 HD 高清视频流 |
| 对接机构 | DOCKING RAILS 对接导轨(11–16.8 V,8 W,带定位/锁定传感器) |
| 控制站(PILOT / INSPECTOR) | 参数 |
| 尺寸(L×W×H) | 420 × 320 × 180 mm |
| 重量 | PILOT 8 kg / INSPECTOR 7 kg |
| 防护等级 | IP68(合盖)/ IP44(开盖) |
| 屏幕 | 15.6" LCD 触摸屏,1080p FHD |
| 功耗 | PILOT 30 W / INSPECTOR 20 W |
| 外部存储 | microSD 卡 / U 盘 |
| 软件平台 | NAVIA™ 任务平台(可选 NAVIA™+ 数据管理套件) |
关注「普思海洋」  长按识别 · 携手探索深蓝 |
相关产品
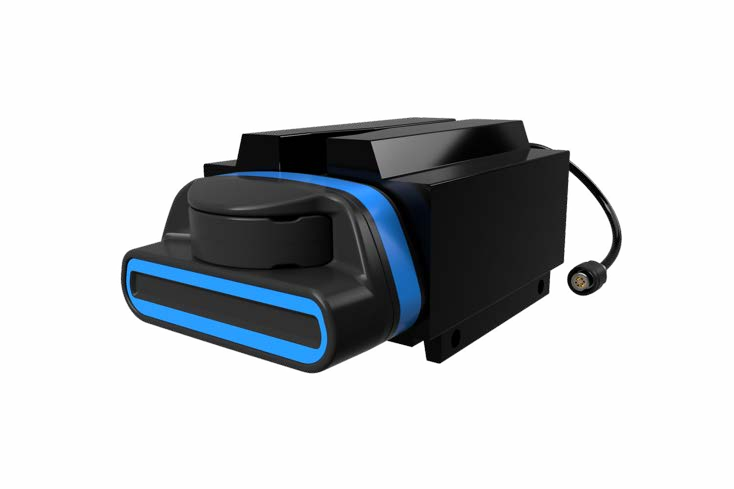
Blueprint Subsea 512 波束,40 Hz 实时成像,500 m 耐压
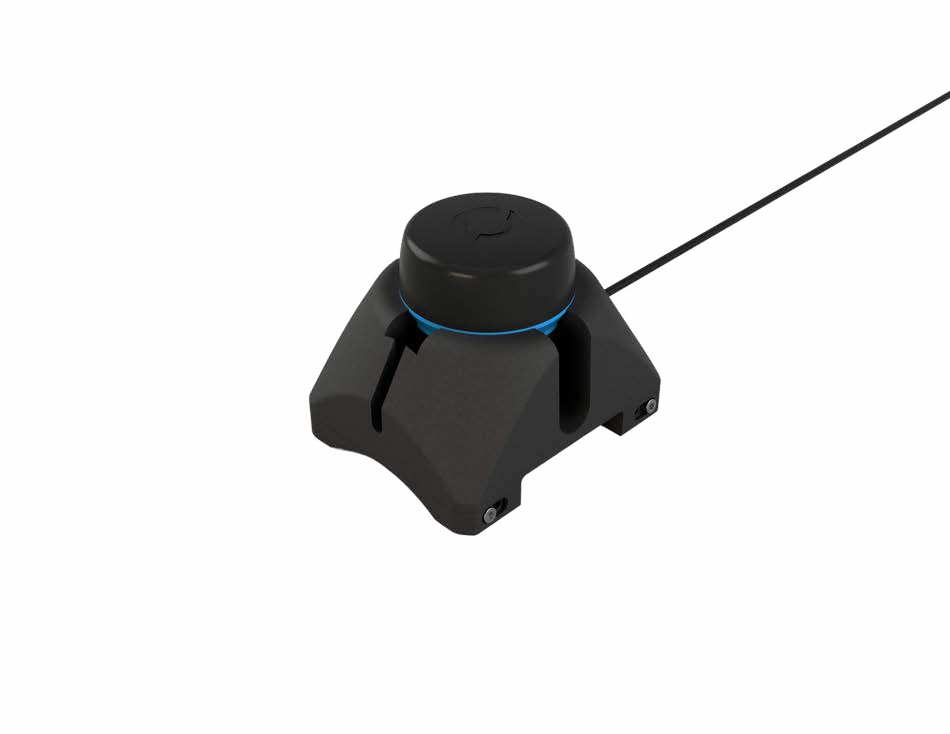
360° 机械扫描,50 m 量程,零能见度环境导航成像
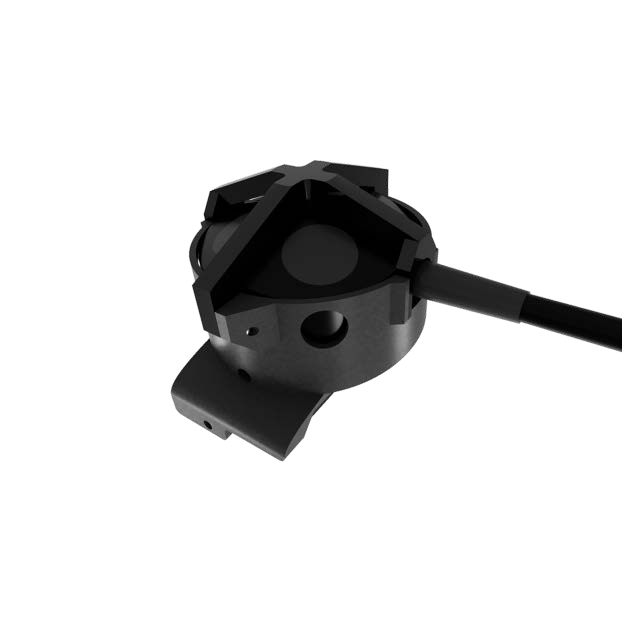
Water Linked 1 MHz,位置保持与精准导航,±0.1% 性能版精度
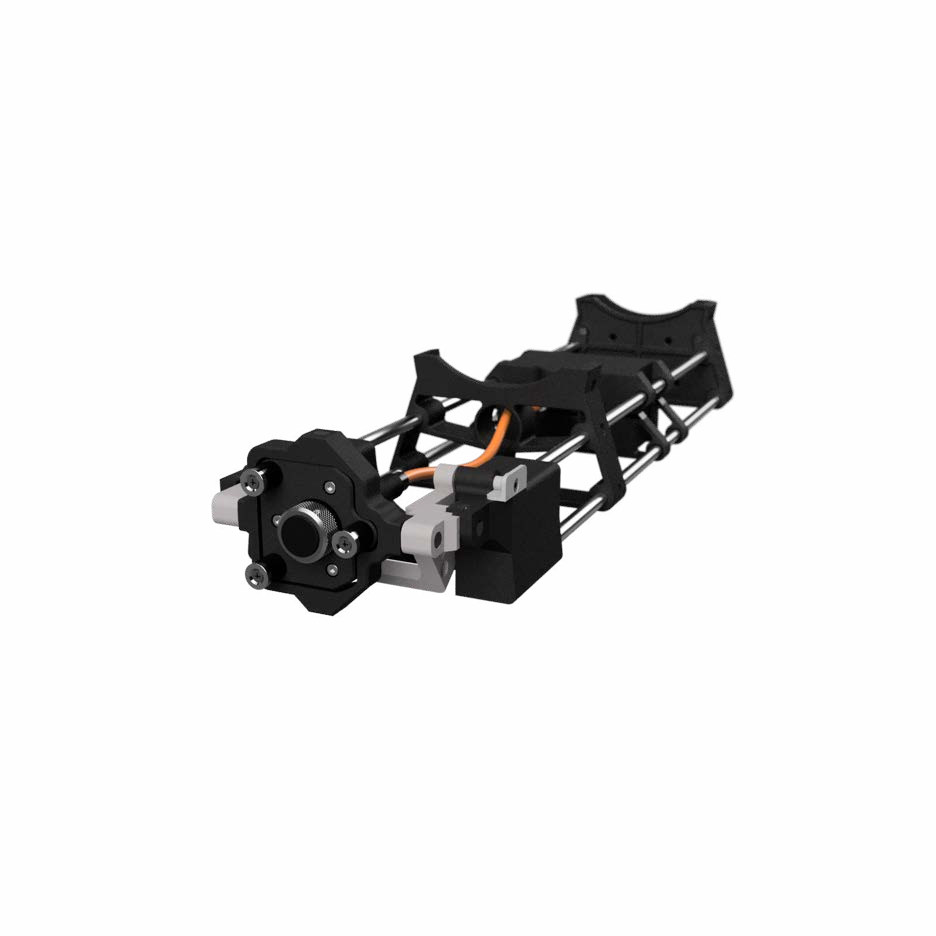
Cygnus 探头 2–5 MHz,可穿透 1 mm 涂层测量,云台三档倾角预设
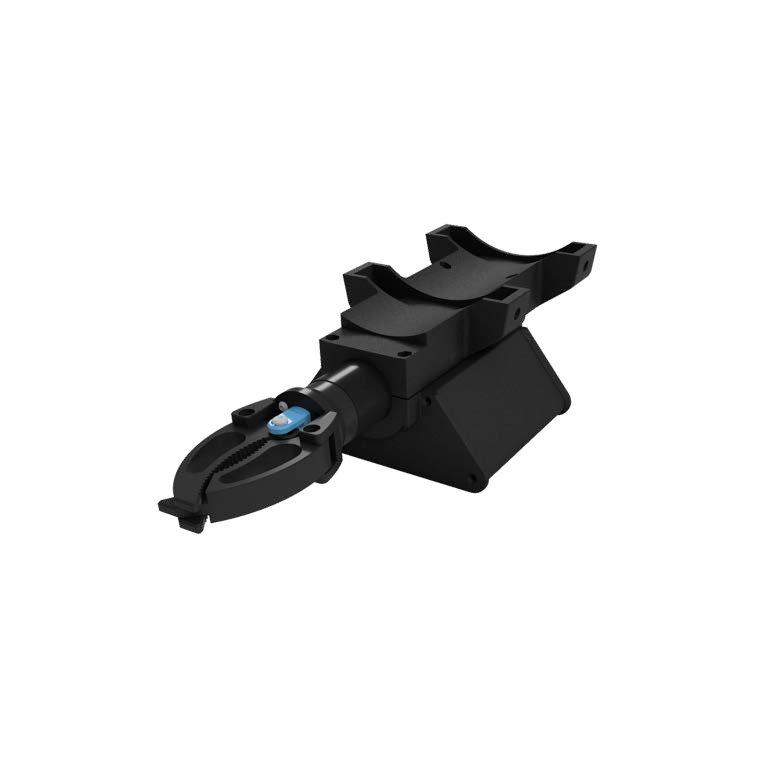
BlueRobotics 提供,97–124 N 夹持力,NAVIA™ 全集成即插即用
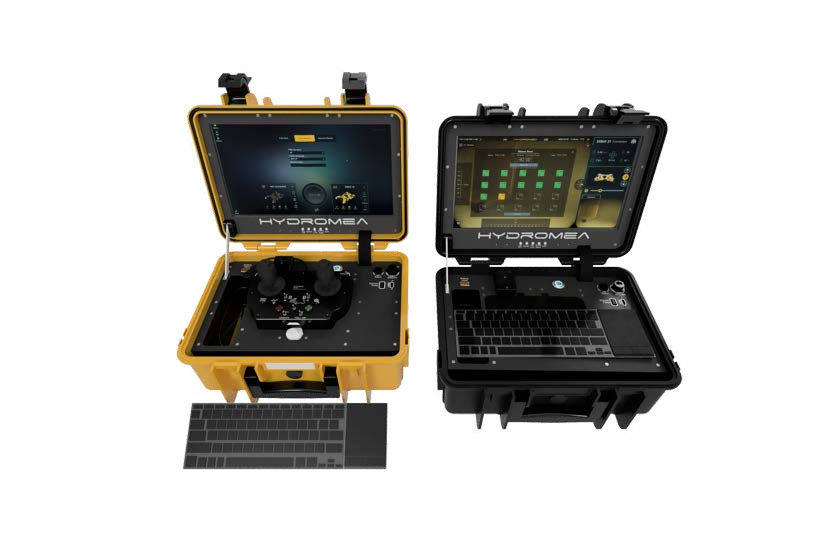
15.6" FHD 触控一体站,IP68 防护,NAVIA™ 实时导航与一键报告
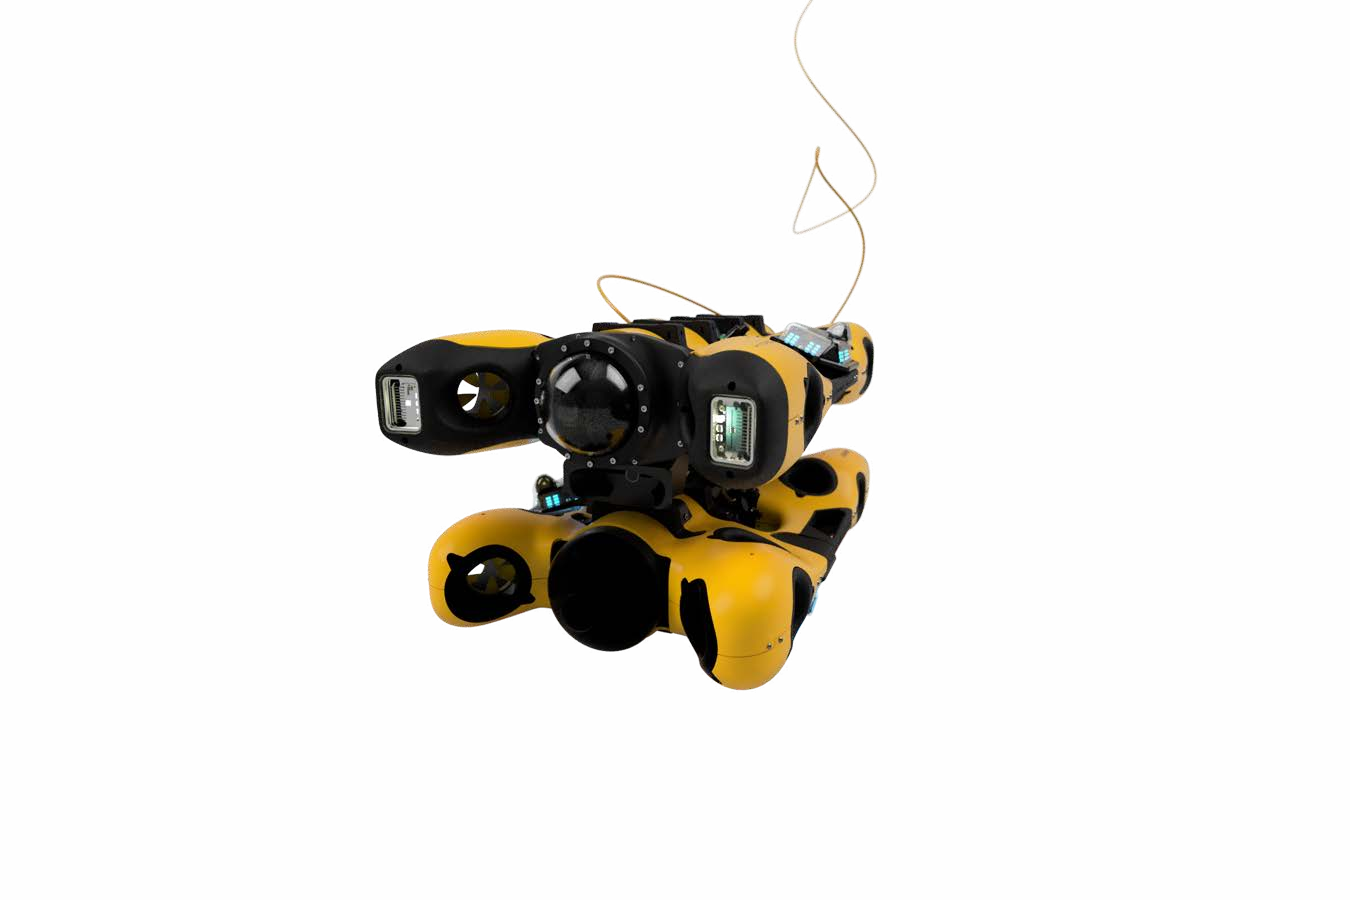
LUMA™ 蓝光光通信,30 m 无线作业半径,零缆线缠绕风险
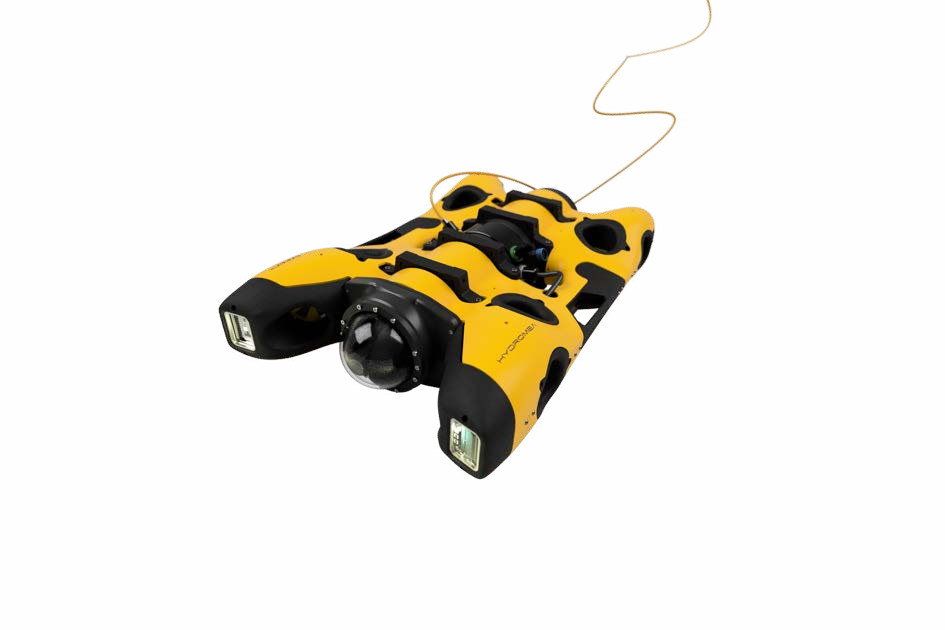
9 kg 便携机身 / 200 m 耐压 / 6 自由度 / 4K 相机,受限空间巡检专业平台
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号