首页
关于
海洋观测
海道测量
水下工程
导航定位
系统载荷
解决方案
品牌中心
新闻和资讯
联系我们
搜索
当前位置:首页 > 水下工程 > 水下三维全景声呐系统
船载深水多波束测深系统

Deep Water Multibeam Echosounders

HPD 数据处理及海图解决方案

CARIS HPD Data Processing & Chart Production Solution (S-57/S-100)
超短基线定位系统(USBL)

Exail Gaps Series USBL Positioning & Communication System
水声定位信标与潜水员导航装备

RJE International Acoustic Relocation & Diver Navigation Systems
水下相机·照明·激光全系列

Imenco Future Subsea Cameras, LED Lights & Lasers
水下灯光相机与深海光电系统

DeepSea Power & Light Subsea Lights, Cameras, Lasers & Power Systems
水下相机·照明·染料检漏与传感工具全系列

OceanTools Subsea Cameras, Lights, Dye Detection & Sensors
水下成像系统(相机·LED·激光·DVR)

SubC Imaging Rayfin Cameras, Aquorea LEDs & Lasers
水下云台与定位器(相机/灯光/检测系统)

Remote Ocean Systems (ROS) Subsea Pan & Tilt Positioners, Cameras, Lights & Systems
水下云台与定位器(相机/灯光/激光/检测系统)

SIDUS Solutions Subsea Pan & Tilt, Rotators, Cameras, Lights & Lasers
水下传感器(声呐/高度计/深度/AHRS/FMD)

Impact Subsea Underwater Sensors: Sonar, Altimeter, Depth, AHRS & FMD
水下三维摄影测量系统(100–6000m)

IVM Technologies HYDRO Subsea 3D Photogrammetry Systems
水下光学通信模块和组网

compact, energy-efficient underwater optical modems

无缆水下机器人

Hydromea EXRAY Wireless Inspection ROV
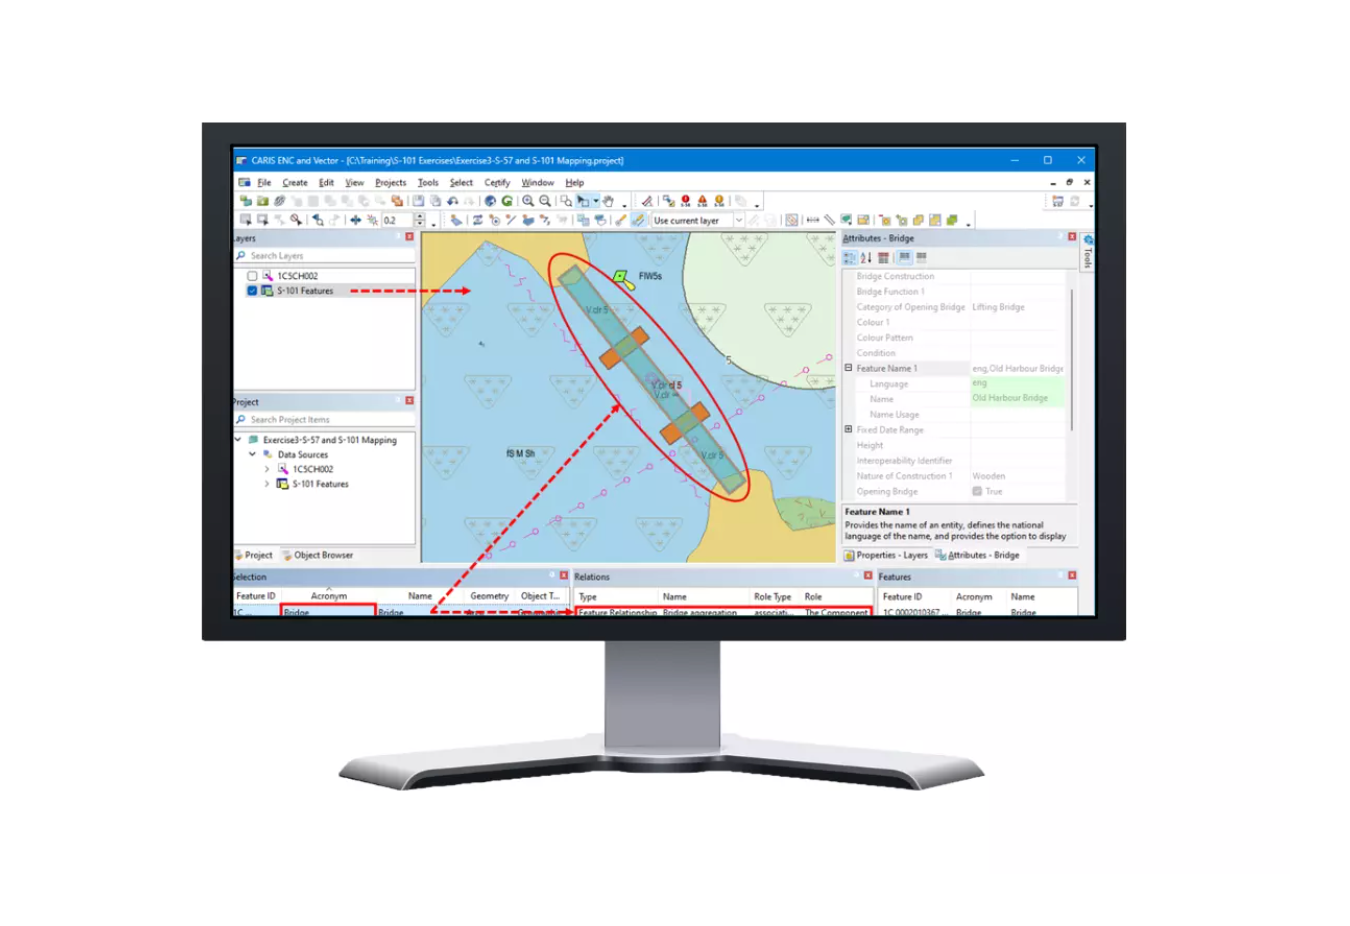
海道测量与成图软件全系列

Teledyne CARIS Software Suite: HIPS & SIPS, Onboard, Bathy DataBASE, HPD & CARIS Cloud
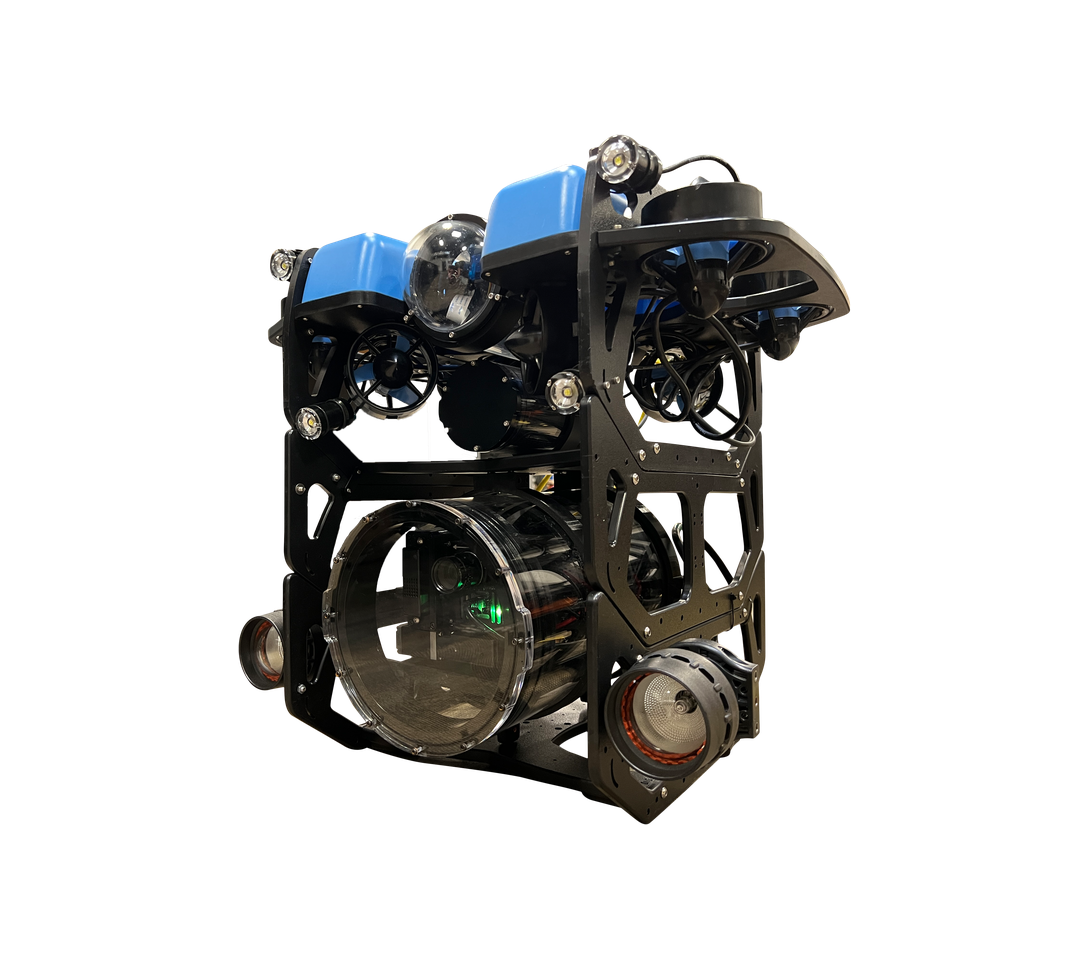
水下高光谱成像仪

BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System
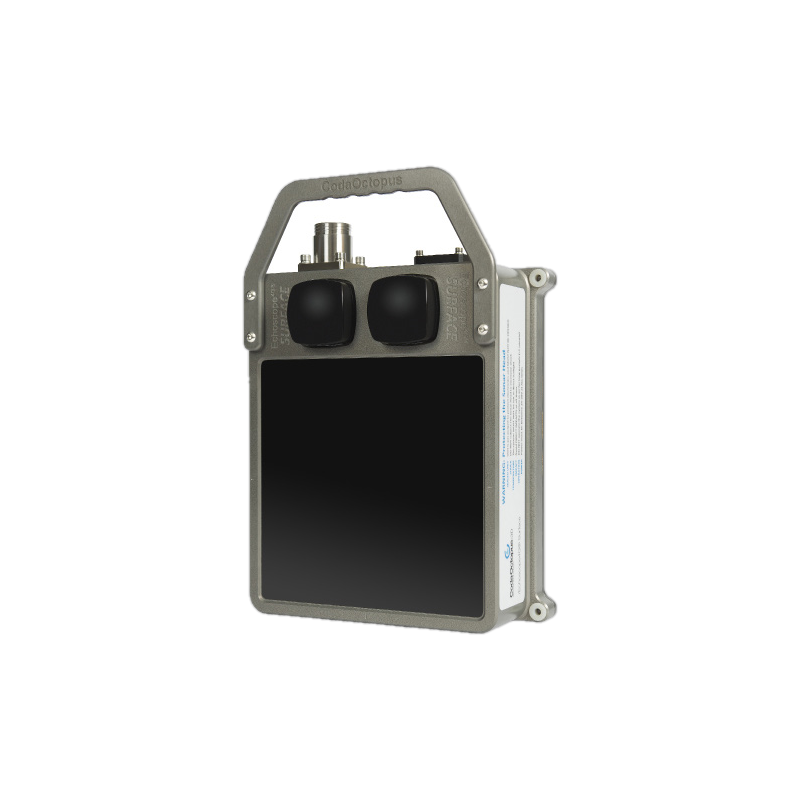
水下三维实时声呐系统

CodaOctopus Echoscope Real-time 3D Sonar
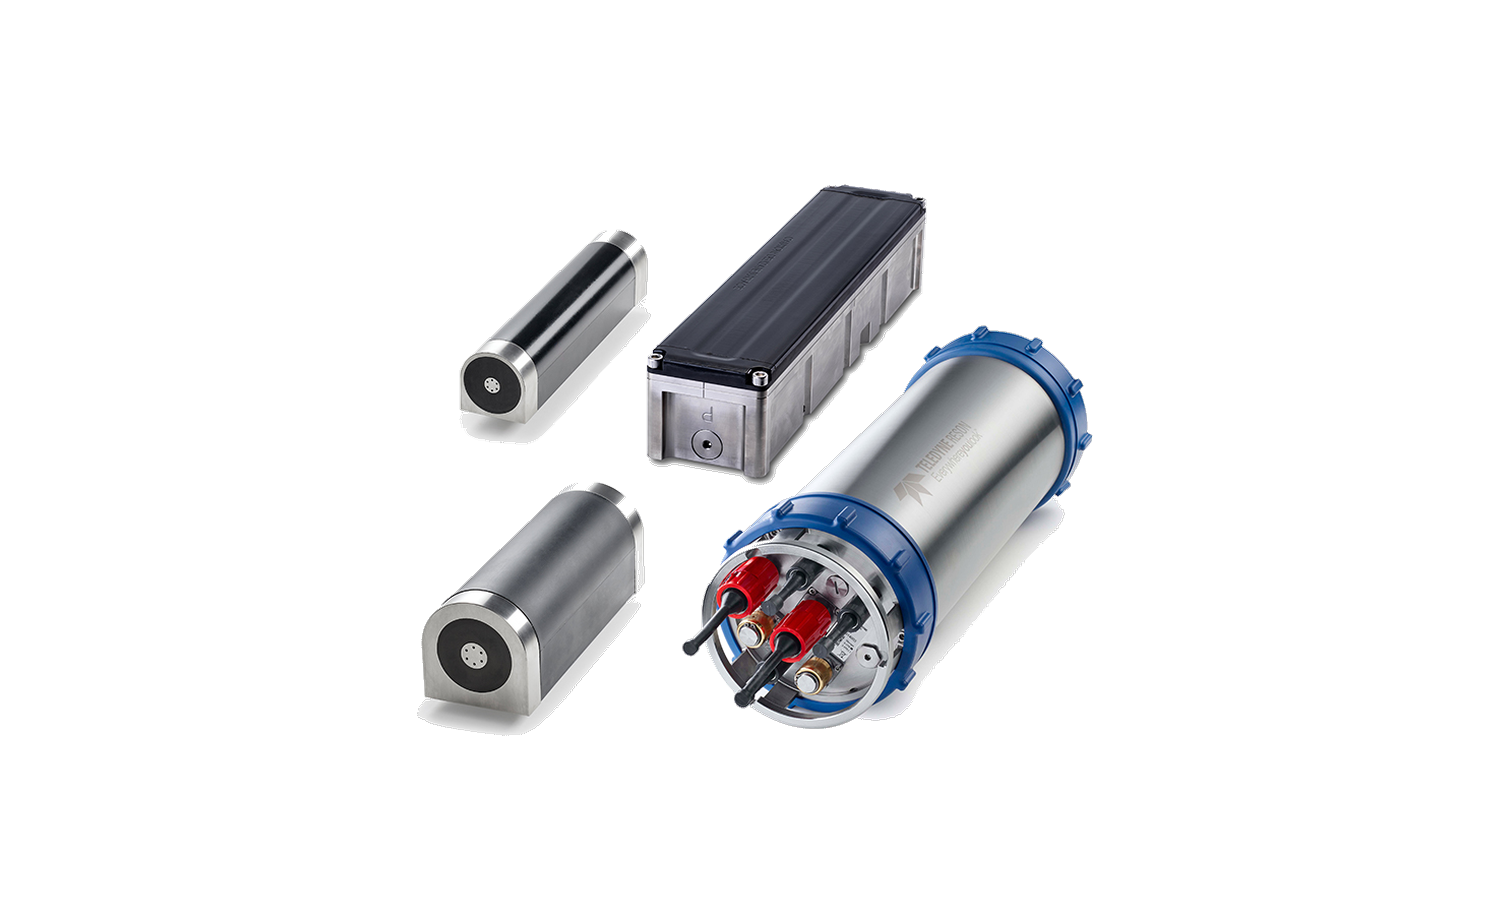
深水多波束声学载荷(ROV/AUV)

Teledyne RESON SeaBat Subsea Multibeam Series (T50-S / T51-S / T20-S / F30 / F50)
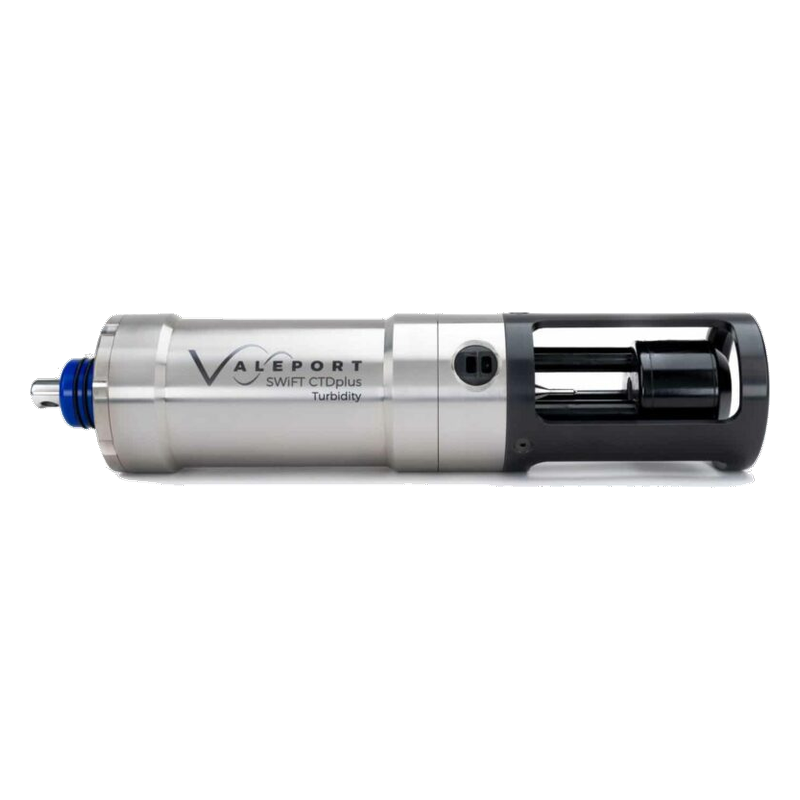
温盐深及多参数传感器

Teledyne Valeport CTD & Sound Velocity Profilers
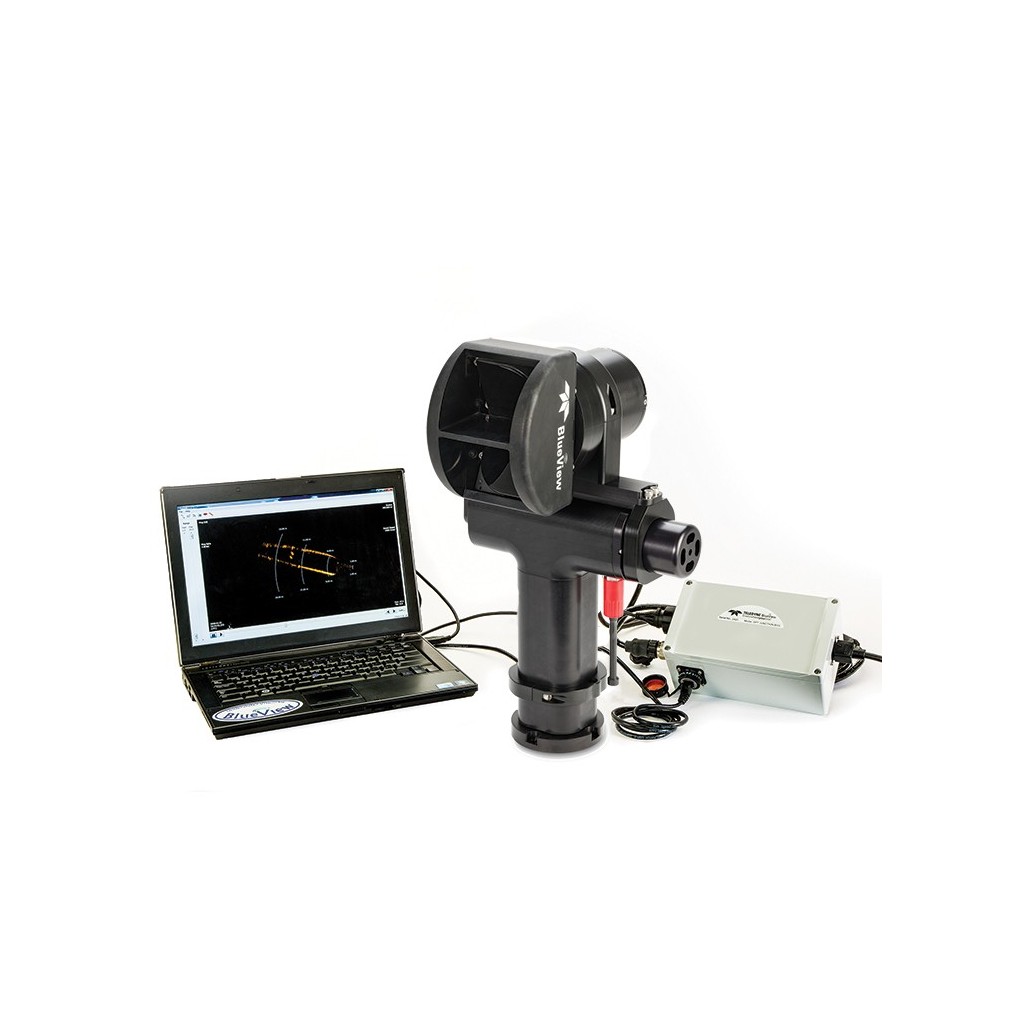
水下三维全景声呐系统

BlueView BV5000 MK2 3D Panoramic Scanning Sonar

侧扫和浅剖声学载荷(ROV/AUV)

EdgeTech Combined Side Scan & Sub-bottom Payload (ROV/AUV)

海底探测管线仪(ROV)

TSS HydroPACT Pipe & Cable Tracker (ROV)

标准水听器和换能器

Teledyne RESON Reference Hydrophones & Transducers
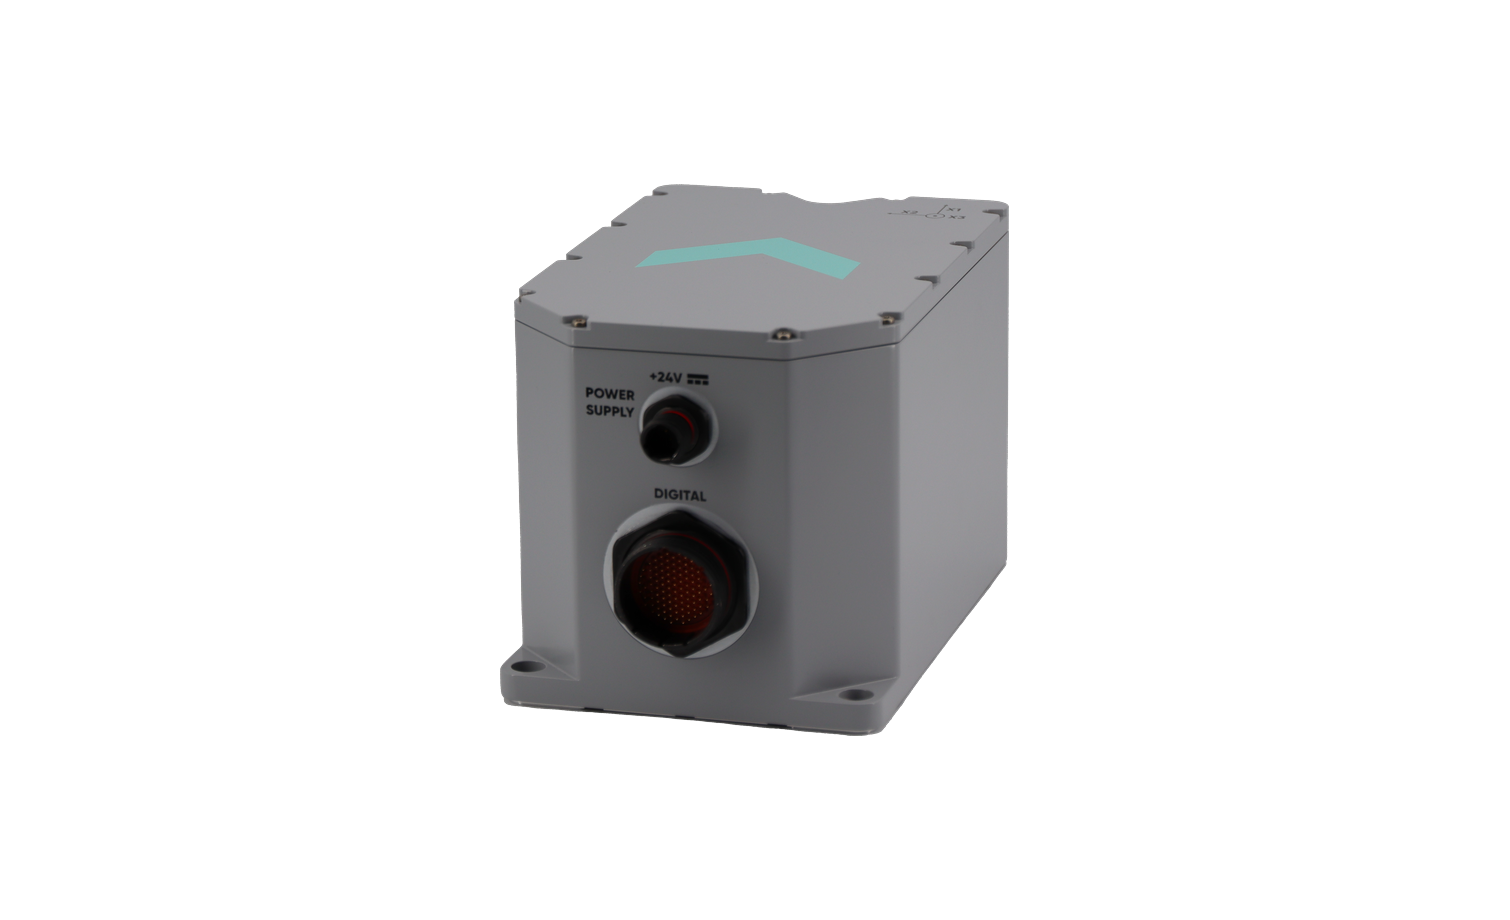
水面惯性导航与姿态航向参考系统

Exail Surface INS & AHRS: Quadrans / Octans 9 / Hydrins / Phins / Marins
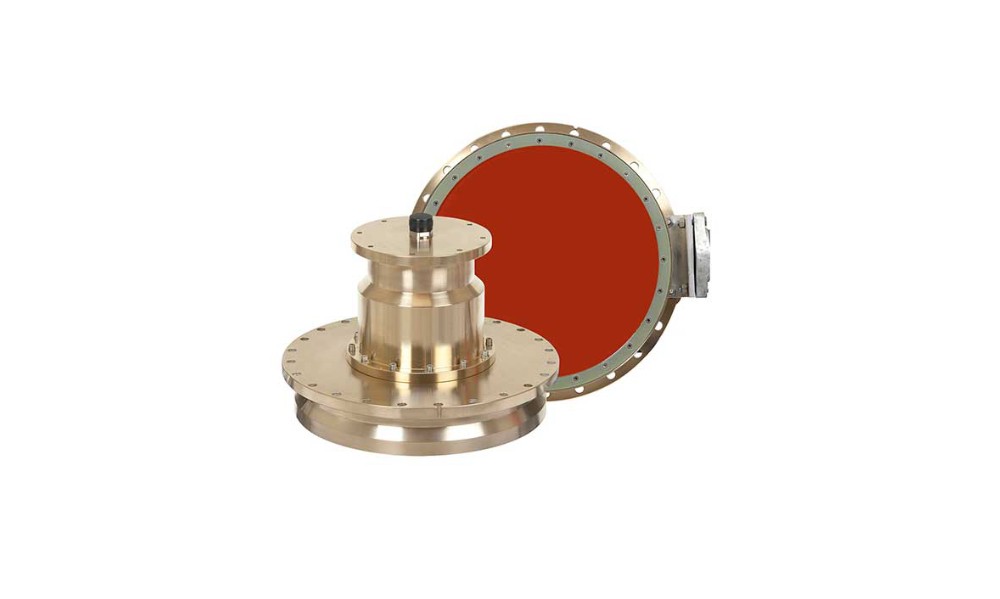
船载声学多普勒流速剖面仪

Teledyne RDI Workhorse II ADCP

水下声学释放器

Exail Oceano Acoustic Release Systems (1,000-12,000 m)

中深水地层剖面系统

Teledyne Parasound Sub-bottom Profiler System

浅水多波束测深系统

RESON SeaBat T-series Shallow-water Multibeam

声学通讯和定位

S2C Underwater Acoustic Modems & USBL/LBL Positioning Systems
小型光纤组合惯导

Teledyne Marine Compact Navigator

图像声呐载荷(ROV/AUV)

Teledyne BlueView Imaging Sonars

BlueView BV5000 MK2 3D Panoramic Scanning Sonar

水下三维全景声呐系统

产品介绍:水下激光扫描仪

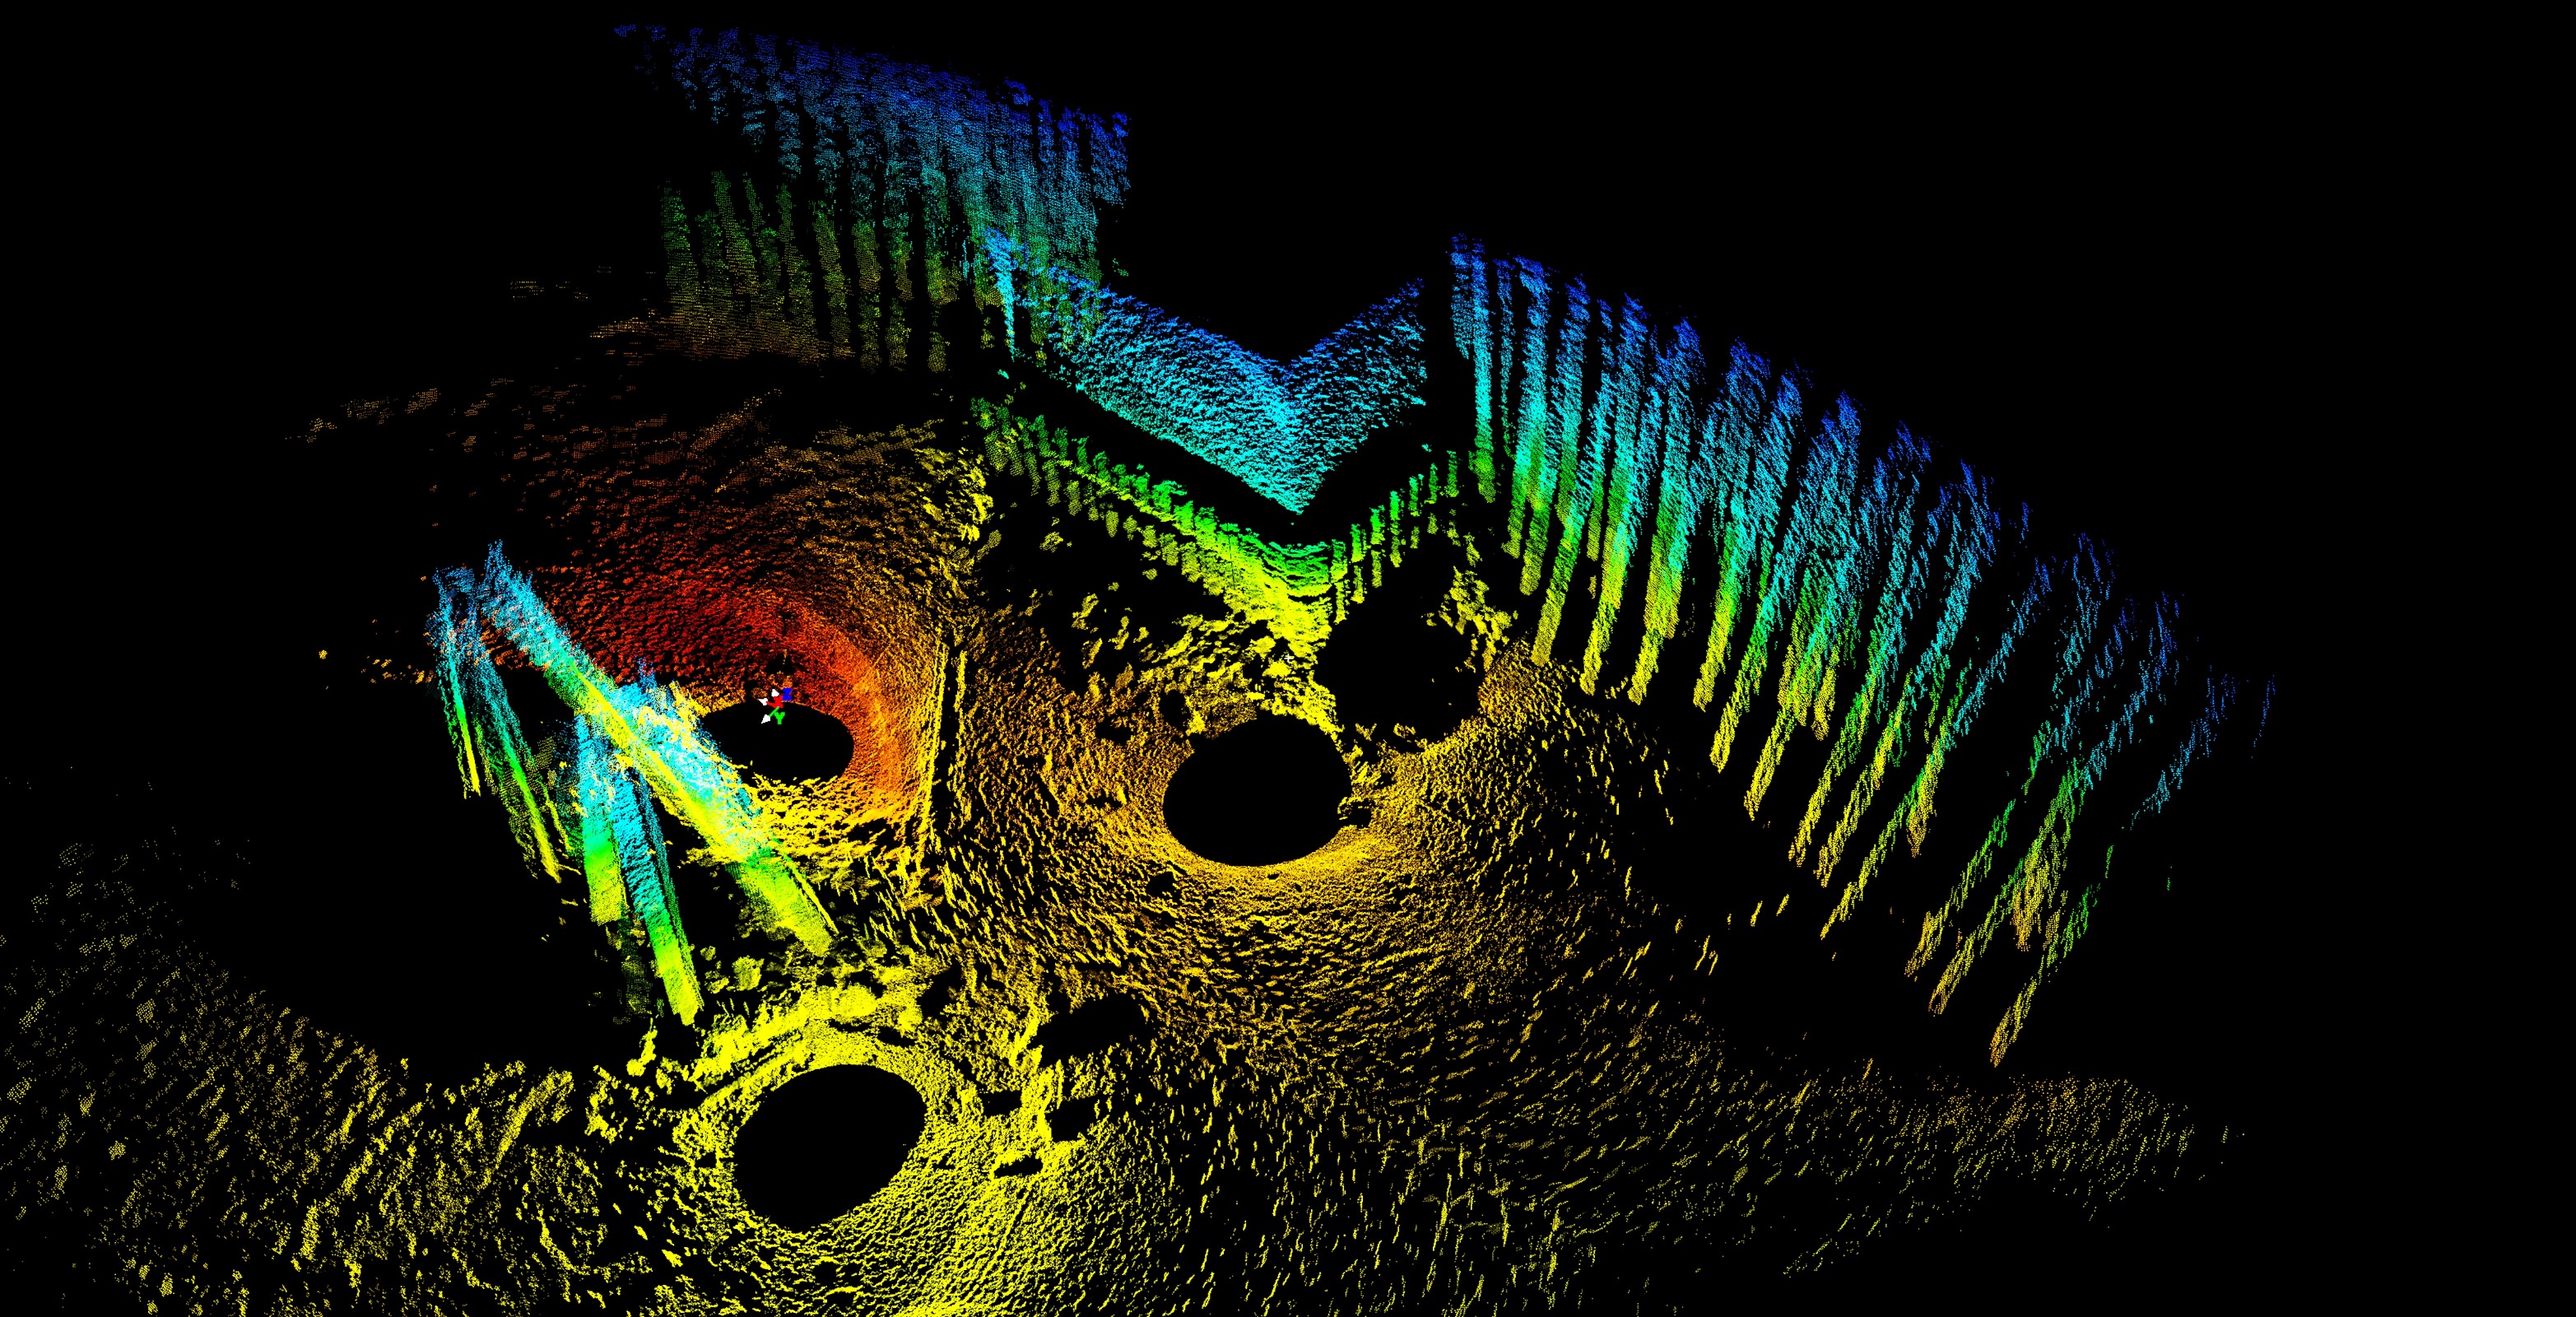
Teledyne BlueView BV5000 MK2 把激光扫描级的三维建模能力带入水下:高频多波束剖面声呐 + 精密数控云台,一键启动即可完成 45–360° 扇形/球形扫描,自动生成水下场景的三维点云——即使在零能见度水域,也能获得媲美陆地激光扫描仪的细节,无需专业培训即可上手。

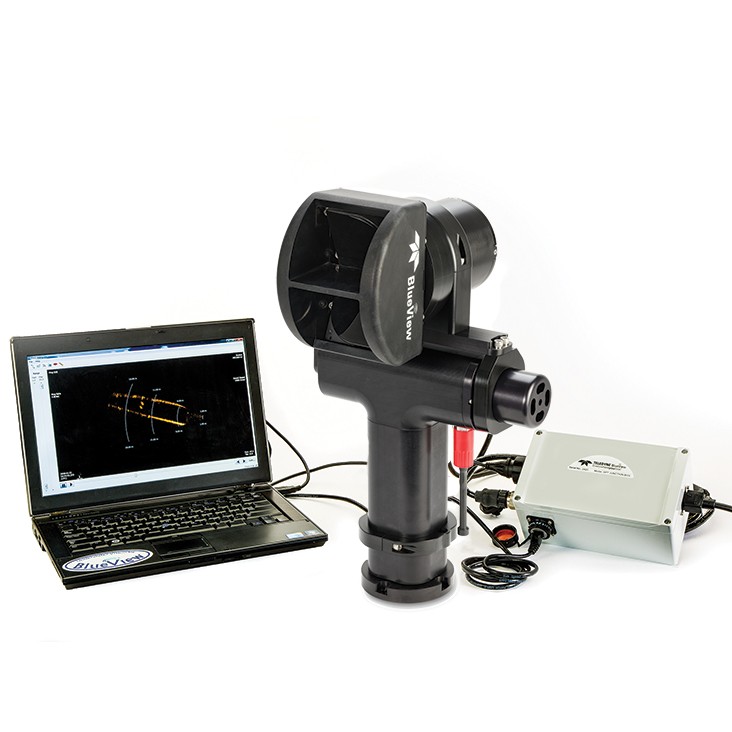
系统由 MB1350 声呐头、方位/俯仰云台与接线盒组成,结构紧凑(空气中仅 9.8 kg),可固定于三脚架坐底扫描,也可搭载 ROV/AUV 或部署在码头、桥梁、船舷。多次扫描数据无需位置信息即可拼接成 3D 镶嵌图,并与 Leica Cyclone 激光点云无缝融合,实现水上水下一体化建模。

从美国国家公园的水下考古到北海油田平台退役,从水电大坝泄流管到城市桥梁冲刷监测,BV5000 已成为全球水下结构精细化检测的事实标准工具

主要特性

■ 一键扫描即得 3D 点云,操作极简、无需专业培训

■ 45–360° 扇形/球形扫描,256 波束、1°×1° 波束宽、0.18° 间距

■ 1.35 MHz 量程 30 m / 2.25 MHz 量程 10 m,时间分辨率 0.015 m

■ 无需位置信息即可完成多站扫描 3D 镶嵌拼接

■ 输出 .son/.xyz 标准格式,与 Leica Cyclone 激光点云兼容

■ 三脚架、ROV、AUV、码头/桥畔多平台部署,1000 m 耐压(4000 m 可选)

■ 标配 ProScan+BlueViewer 软件,QuickStitch 拼接与 MotionScan 动态扫描可选

全球典型应用案例

◆ 水下考古·美国尚普兰湖沉船(国家公园管理局/LCMM)
BV5000-2250 对 Sloop Island 运河船沉船 41 个站位完成 60 次扫描,拼成 3,500 万点三维模型,仅 3 天外业即替代 2002–2003 年 300 余潜次的手工测绘;用 BlueViewer 在点云量测船宽 5.2 m,与传统图纸误差不足 4 cm(30 m 全长仅差 3.8 cm),成果获美国国家公园管理局专项评估报告推荐。

◆ 水电大坝·美国华盛顿州泄流管检测(Tetra Tech)
Tetra Tech 选用 BV5000-1350 配便携三脚架,从 3.6 m 小艇下放至水下 20 m 库底,4 小时内完成 7 次扫描,检查泄流管内淤积、冲刷与侵蚀,数据即时可视,并与船载多波束成果快速拼接,成果直接交付电厂业主。

◆ 桥梁冲刷·美国明尼苏达州交通部(MnDOT)
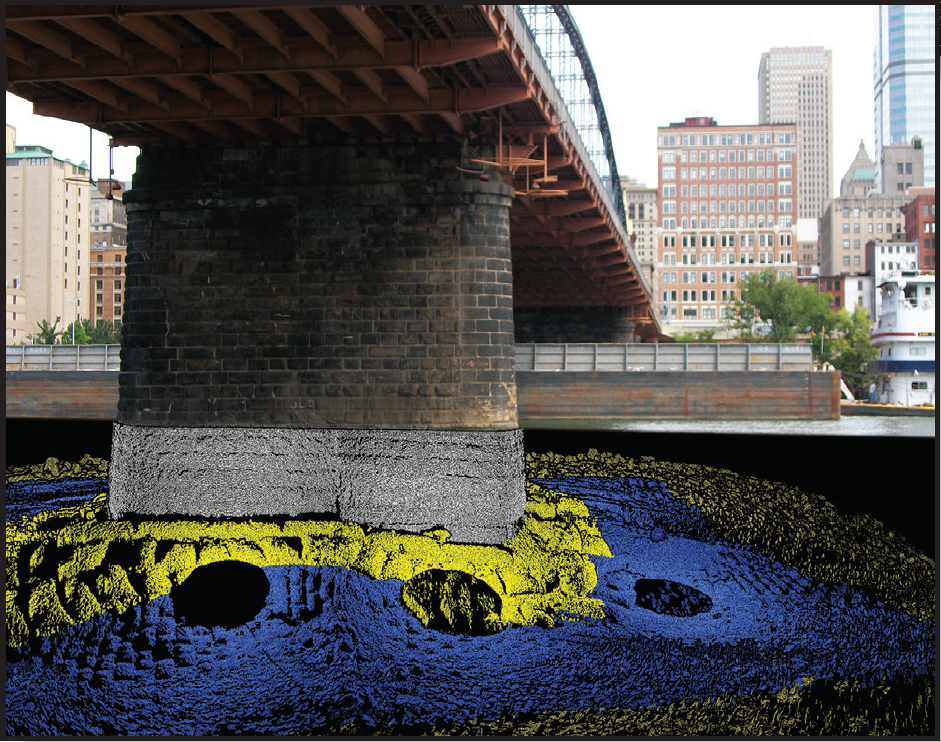
MnDOT 采购 BV5000-1350 用于桥梁水下结构检测与冲刷监测。明尼阿波利斯第三大道桥项目中,在冰面开孔部署声呐获取桥墩冲刷坑三维点云,为修复工程提供精确工程量依据;美国联邦公路局(FHWA)据此开展合并基金研究,评估 3D 声呐替代潜水员目检的可行性。

◆ 洪灾评估·英国约克郡 Linton 桥(LandScope Engineering)
2015 年 12 月洪水后,LandScope 在安全艇上三脚架部署 BV5000,于桥上下游各 20 m 完成 360° 扫描,快速评估桥台下切与冲刷损伤并输出河床高程,全程无需潜水员入水。

◆ 油田退役·北海平台三维可视化
仅需 1 名操作员携带 BV5000 与笔记本飞赴现场,即日接入在役 ROV,16 小时完成平台水下结构数据采集且不影响退役作业,岸上 20 小时处理后生成完整 3D 镶嵌影像。

◆ 干船坞闸门·苏格兰阿伯丁港演示
BlueView 与 Seatronics 联合演示中,BV5000 在港底 4 个位置共完成 4 次扫描(总采集不足 1 小时),Cyclone 拼接后清晰还原闸门、桩基、底坡与闸门压痕。

◆ 大坝群巡检·法国 ECO-LINE
ECO-LINE 选用 BV5000 抵近坝体复杂水下结构,规避声学遮挡,获得闸格状态、冲刷效应等全部所需量测数据,并将该工艺推广至多座大坝,评价其为'在受限与难以抵达区域进行高分辨率 3D 测量的绝佳装备'。

◆ 中国应用·水利科研与工程检测
长江科学院等国内水利科研单位装备 BV5000,用于水工结构三维定点扫描、结构冲刷与腐蚀监控、水下考古及结构成图;典型方向还包括海上风电基础冲刷复测、核电取水口拦污设施监测、管线悬跨检测与沉船/UXO 精确成像。

资料来源:美国国家公园管理局(NPS)、Teledyne Marine 官方案例、Hydro International、MnDOT、LandScope Engineering、ECO-LINE、长江科学院。

配套软件与动态扫描升级

ProScan™(标配) 数据采集与控制软件——连接声呐与云台、配置扫描、实时生成 3D 点云,支持 .son/.txt/.xyzi 记录与回放重处理(声速、强度阈值、多回波、量程可调),并可向第三方水文软件实时输出数据流。

BlueViewer(免费) 点云浏览与量测软件——旋转/缩放浏览 .xyz 点云,任意两点精确测距,jet/gradient/intensity 多色图渲染,多点云叠加;免费授权可随数据一并交付业主。

QuickStitch(选配) Powered by EIVA 点云拼接处理软件——查看、去噪、编辑、调平与多站对齐拼接,鼠标即可完成配准,快速产出干净完整的交付数据集,并可制作环绕巡航动画。

MotionScan 升级 联动双天线 GPS 与姿态传感器,运动补偿后在航行中采集动态 3D 点云,拓展疏浚监控、边坡测量等移动作业场景。

ProScan 采集软件 →BlueViewer 浏览软件 →QuickStitch 拼接软件 →
选型指南:三维扫描 / 隧洞剖面 / 二维成像

需要 360° 隧洞/竖井全断面剖面? 选择 BlueView T2250-360 隧洞剖面声呐——2.25 MHz、每秒 45,000+ 次测距、2,100 波束,专为直径 16 m 以下通水隧洞完整性检测设计(锦屏二级水电站引水隧洞同款)。

需要实时二维成像做导航避障? 选择 BlueView M 系列 2D 成像声呐——M450 Mk2(450 kHz/300 m 远距)、M900 Mk2(900 kHz/100 m 主力)、M900-2250 Mk2(双频全能),130° 宽视场、768 波束、视频般实时画面。

拿不准怎么选? 前往 BlueView 成像声呐产品总览查看全系列对比,或联系我们获取选型支持。

T2250-360 隧洞剖面声呐 →M900-2250 双频声呐 →M900 Mk2 →M450 Mk2 →BlueView 产品总览 →
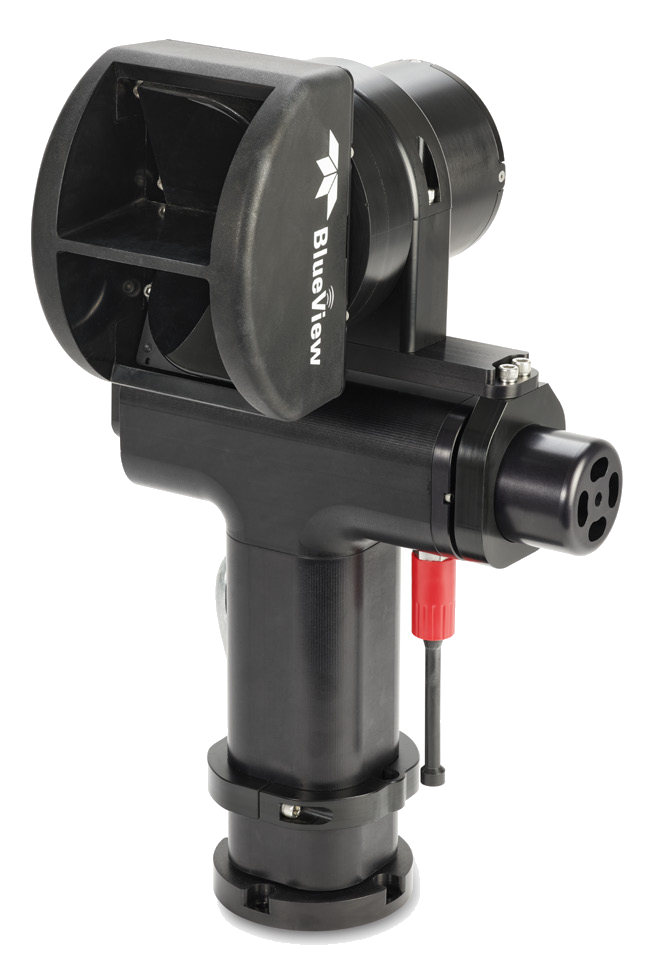
BlueView BV5000 MK2 三维机械扫描声呐(官方产品图)

BlueView BV5000 MK2 三维机械扫描声呐(官方产品图)

型号详解(规格参数 · 数据表下载)

ProScan 三维声呐数据采集控制软件

软件介绍

ProScan™ 是 Teledyne BlueView 三维多波束扫描声呐的标配采集与控制软件:连接声呐头与方位/俯仰云台,配置每一次扫描并实时生成完整 3D 点云,一键操作、界面直观,现场几乎无需培训。

数据同时记录为 .son(原始声学数据,可回放重处理)、.txt(点位与位置文本)与 .xyzi(行业标准点云格式)三种格式,并可实时向第三方水文测量软件输出数据流,与其他传感器成果融合。

主要功能

■ 连接并控制声呐头与云台,一键完成扇形/球形扫描

■ 实时生成 3D 点云,现场即时查看成果

■ .son 原始数据回放重处理:声速、强度阈值、多回波、量程随时可调

■ 同步输出 .txt / .xyzi,兼容 Cyclone 等点云软件

■ 可向 Teledyne PDS 等第三方水文软件实时输出数据流

■ 配合 MotionScan(GPS 姿态套件)实现运动补偿动态扫描

相关产品与软件

返回 BlueView 产品总览查看全系列声呐,或了解本软件配套的 BV5000 三维扫描声呐与其他软件:

BV5000 三维扫描声呐 →ProScan 采集软件 →BlueViewer 浏览软件 →QuickStitch 拼接软件 →T2250 隧洞声呐 →M900-2250 双频声呐 →BlueView 产品总览 →
技术信息
项目说明
软件类型三维声呐数据采集与控制
随附方式BV5000 标准配置(U 盘交付)
运行平台Windows PC
控制对象MB 系列声呐头 + 方位/俯仰云台
记录格式.son(原始)/ .txt / .xyzi
重处理声速、强度阈值、多回波、量程
实时输出第三方水文软件数据流
扩展MotionScan 动态扫描、PDS 测量套件

↓ 下载 BV5000 官方产品手册 PDF

项目说明
软件类型三维声呐数据采集与控制
随附方式BV5000 标准配置(U 盘交付)
运行平台Windows PC
控制对象MB 系列声呐头 + 方位/俯仰云台
记录格式.son(原始)/ .txt / .xyzi
重处理声速、强度阈值、多回波、量程
实时输出第三方水文软件数据流
扩展MotionScan 动态扫描、PDS 测量套件
📌 应用案例|遗址点云「采集-拼合-归档」软件链
🕐 2020–2021 👤 AmaTerra Environmental 📍 美国得州
41OR90 遗址项目中,BV5000 扫描数据由 ProScan 实时控制采集并记录点云,与拼合、浏览软件组成完整链路,成果以可复用三维点云形式公开存档于 tDAR。
来源:tDAR,2021
📌 ProScan采控BV5000四小时扫七座坝体出流管
🕐 2011–2012年 👤 Tetra Tech海洋测绘组 📍 美国华盛顿州某大型水电坝
Tetra Tech以BV5000-1350对华盛顿州某大型水电坝出流管进行障碍、冲刷与侵蚀检测,声呐配三脚架从12英尺小船下放至65英尺库底,ProScan一键采控,4小时内完成7站360°扫描并实时查看,拼合成完整三维点云直接交付电厂运营方。
来源:Hydro International

BlueViewer 三维点云浏览量测软件

软件介绍

BlueViewer 是 BV5000 点云数据的免费浏览与量测软件:直接打开 .xyz 点云文件,自由旋转、缩放查看水下结构三维形貌,并可在任意两点之间精确测距——美国国家公园管理局的水下考古评估即采用它完成沉船点云的全部尺寸比对。

软件支持 jet、gradient、intensity 等多种色图渲染与多点云叠加,可导出高分辨率图像;免费授权意味着测量方可将软件随点云数据一并交付业主,业主无需额外采购即可查看和量测成果。

主要功能

■ 直接打开 .xyz 三维点云,旋转/缩放/平移自由查看

■ 任意两点精确测距,替代人工水下丈量

■ jet / gradient / intensity 多种色图渲染

■ 多站点云叠加对比,导出高分辨率图像

■ 免费授权,可随数据成果交付业主使用

■ NPS 水下考古评估项目官方量测工具

相关产品与软件

返回 BlueView 产品总览查看全系列声呐,或了解本软件配套的 BV5000 三维扫描声呐与其他软件:

BV5000 三维扫描声呐 →ProScan 采集软件 →BlueViewer 浏览软件 →QuickStitch 拼接软件 →T2250 隧洞声呐 →M900-2250 双频声呐 →BlueView 产品总览 →
技术信息
项目说明
软件类型三维点云浏览与量测
授权方式免费(可随数据交付业主)
运行平台Windows PC
支持格式.xyz 点云
量测功能任意两点测距
渲染jet / gradient / intensity 色图
叠加多点云叠加
输出高分辨率图像导出

↓ 下载 BV5000 官方产品手册 PDF

项目说明
软件类型三维点云浏览与量测
授权方式免费(可随数据交付业主)
运行平台Windows PC
支持格式.xyz 点云
量测功能任意两点测距
渲染jet / gradient / intensity 色图
叠加多点云叠加
输出高分辨率图像导出
📌 应用案例|遗址点云「采集-拼合-归档」软件链
🕐 2020–2021 👤 AmaTerra Environmental 📍 美国得州
BlueViewer 承担三维点云浏览与量测环节,让非专业人员也可复测水下遗址数字化成果。
来源:tDAR,2021
📌 法国十年坝检以点云量测坝脚冲刷形态
🕐 2013–2015年 👤 ECO-LINE(法国水下设备服务商) 📍 法国南部某大坝(约40米水深)
为满足法国大坝十年强制安检,ECO-LINE以BV5000从小船下放至约40米水深,在10个关键站位完成360°扫描,经BlueViewer浏览量测并拼合点云,精确刻画坝脚淤积、塌陷与冲刷形态及水闸格栅状态,此后推广至多座大坝与水下结构。
来源:Teledyne BlueView案例研究

QuickStitch 三维点云拼接处理软件

软件介绍

QuickStitch(Powered by EIVA)是专为 BV5000 三维数据打造的点云后处理软件:集查看、去噪、编辑、调平与多站对齐拼接于一体,直观的鼠标操作即可把多次扫描"咬合"成完整的 3D 镶嵌模型。

处理流程易学快用,帮助作业团队快速向客户交付干净、对齐的数据集;还可切换自由视角制作环绕飞行动画,用于成果汇报与展示。需要更精细配准时,可进一步衔接 Leica Cyclone Register。

主要功能

■ 点云查看、去噪、编辑、调平一站式处理

■ 多站扫描快速对齐拼接,鼠标操作即可完成

■ 倾斜校正与噪点剔除,产出交付级干净数据

■ 自由视角环绕飞行动画制作

■ 与 ProScan/BlueViewer 数据链路无缝衔接

■ 可升级衔接 Leica Cyclone Register 精细配准

相关产品与软件

返回 BlueView 产品总览查看全系列声呐,或了解本软件配套的 BV5000 三维扫描声呐与其他软件:

BV5000 三维扫描声呐 →ProScan 采集软件 →BlueViewer 浏览软件 →QuickStitch 拼接软件 →T2250 隧洞声呐 →M900-2250 双频声呐 →BlueView 产品总览 →
技术信息
项目说明
软件类型三维点云拼接与后处理
技术授权Powered by EIVA
随附方式BV5000 选配
运行平台Windows PC
处理对象BV5000 .son/.xyz 数据
核心功能去噪、编辑、调平、多站对齐拼接
展示环绕飞行动画
进阶衔接Leica Cyclone Register

↓ 下载 BV5000 官方产品手册 PDF

项目说明
软件类型三维点云拼接与后处理
技术授权Powered by EIVA
随附方式BV5000 选配
运行平台Windows PC
处理对象BV5000 .son/.xyz 数据
核心功能去噪、编辑、调平、多站对齐拼接
展示环绕飞行动画
进阶衔接Leica Cyclone Register
📌 应用案例|遗址点云「采集-拼合-归档」软件链
🕐 2020–2021 👤 AmaTerra Environmental 📍 美国得州
QuickStitch(EIVA 基于 NaviModel 专为 BlueView 开发)完成多站点云清洗、配准与自动拼合,实现水下资产数字化归档。
来源:tDAR/EIVA 软件文档,2021

BV5000 MK2 三维机械扫描声呐(3D)

BV5000 MK2 是 BlueView 三维声呐家族的主力:声呐头在云台驱动下做 360° 连续机械扫描,每一次旋转即生成一幅完整的三维点云,浑水、零能见度环境下也能「看清」水下结构全貌。标配 ProScan 采集软件,点云可导入 BlueViewer 量测、QuickStitch 多站拼接,是水下沉船考古、大坝隧洞检测、水下资产数字化建档的经典工具。

主要特性:

  • 360° 连续旋转扫描,单次成完整三维点云

  • 高频成像波束,厘米级点云密度

  • ROV 搭载、三脚架坐底、杆式舷侧多部署方式

  • ProScan / BlueViewer / QuickStitch 软件链闭环

参数指标
工作模式三维机械扫描(360°)
部署方式ROV / 三脚架 / 杆式
输出三维点云(ProScan .son 格式)
典型应用沉船考古 · 坝体隧洞 · 水下结构建档
📌 应用案例|得州一战木船遗址三维建档
🕐 2020 👤 得克萨斯州交通部/AmaTerra 📍 美国得州尼奇斯河
考古团队以 BV5000 同系三维机械扫描声呐在强流低能见度河底从 3 个站位对一战木壳轮船遗址 360° 扫描,拼合三幅三维点云,服务桥梁建设前的遗址监测保护。
来源:tDAR 数字考古档案,2020–2021
📌 BV5000扫查格林彼得水坝消力池查早期侵蚀
🕐 2011年3月 👤 美国陆军工程兵团波特兰分局 / David Evans & Associates 📍 美国俄勒冈州格林彼得水坝
美国陆军工程兵团测量格林彼得水坝消力池,因场地狭窄无法下放测量船,改由David Evans & Associates以卡车吊将载有BV5000的Phantom ROV放入消力池逐站扫描,点云精度达0.5–1英寸(常规3–6英寸),发现底板冲刷坑与露筋等早期侵蚀,支撑坝体安全监测。
来源:Professional Surveyor Magazine / Renewable Energy World

应用案例

尚普兰湖百年沉船 3D 考古测绘
2012 年,尚普兰湖海事博物馆(LCMM)/美国国家公园管理局在佛蒙特州尚普兰湖以 BV5000-2250 三脚架布设 41 个站位、60 次扫描,3 天完成 Sloop Island 运河船 3,500 万点 3D 点云(传统方法需 300 余次潜水),船宽测量与人工图纸误差仅 1.3 cm。
来源:美国国家公园管理局(NPS)评估报告
法国水坝十年期法定水下结构检测
ECO-LINE France 在法国南部以 BV5000-1350 下放至 40 m 深,10 个站位 360° 扫描坝脚与闸门,合并为整体 3D 点云,获取闸门格栅状态与冲刷数据。
来源:Teledyne BlueView 应用报告

产品特点

• 易操作、一键扫描• 3D 影像无需位置信息
• 便于与激光扫描仪集成• 紧凑型设计、节省空间
• 可用于低可见度/零可见度环境• 频率 1.35 或 2.25 MHz
• 扇区/球形扫描• 基于 Windows 平台软件
• 接口:Ethernet/RS485

相关参数

参数BV5000-1350(MK2)BV5000-2250
工作频率1.35 MHz2.25 MHz
扫描区域45–360°(扇形/球形)45–360°(扇形/球形)
声呐视场42°×1°80°×1°
最大量程30 m(最佳 1–20 m)10 m(最佳 0.5–7 m)
波束数 / 间距256 / 0.18°256 / 0.18°
波束宽1°×1°(标称)1°×1°(标称)
时间分辨率0.015 m0.010 m
更新率最高 40 Hz最高 40 Hz
尺寸(L×W×H)26.7×23.4×39.1 cm22.6×21.8×39 cm
重量(空气/水中)9.8 kg / 3.7 kg8.6 kg / 2.7 kg
耐压1000 m(4000 m 可选)1000 m(4000 m 可选)
通信 / 功耗以太网 + RS485 / ≤45 W以太网 + RS485 / ≤45 W
电源 / 输出20–29 VDC / .son、.xyz20–29 VDC / .son、.xyz

数据源自 Teledyne BlueView 官方产品手册。BV5000 MK2 标配 MB1350 声呐头、方位/俯仰云台、接线盒、运输箱与 ProScan+BlueViewer 软件;QuickStitch、150 ft 电缆、三脚架与 MotionScan 动态扫描套件可选。

拿不准选哪款?把需求发给我们
从方案设计、设备选型,到安装调试、海试培训和保障维修,我们关注每一项技术在真实任务中的可用性与完整交付。如果您拿不准用哪款?可以把需求发我们。
  010-8859 4300(周一至周五 9:00—17:30)
  sales@wedynamics.com.cn
🌐  www.wedynamics.com.cn
关注「普思海洋」
普思海洋公众号二维码
长按识别 · 携手探索深蓝