EN
INS & USBL Selection Guide - Exail Octans / Phins / Rovins / Gaps
惯性导航与USBL定位选型指南:Exail 全系列对比与综合解决方案惯性导航与姿态参考是水上水下测量链的重要组成。选型需区分姿态航向输出、位置推算与声学定位,并结合 GNSS、DVL 等辅助条件评估性能。不同统计口径、纬度、对准条件和作业模式下的标称数值不能直接比较;多波束测量成果还受声呐、声速、安装与同步等因素共同影响。
普思海洋(Wedynamic Marine)提供 Exail(原 iXblue)全系列导航定位产品:水面 Octans/Quadrans/Phins/Hydrins、水下 Phins Subsea/Rovins/Rovins Nano、超短基线 Gaps M3/M5/M7,覆盖从姿态参考到深水组合导航的完整链条。本指南按“产品族定位 → 参数总表 → 场景对号 → 精度分级 → 组合方案 → 采购配置”的路径,帮您快速完成选型。
| 产品族 | 定位 | 代表型号 | 航向精度 | 典型平台 | 产品中心 |
|---|---|---|---|---|---|
| 水面姿态与惯导 | 光纤罗经/AHRS/INS,多波束测量链核心 | Octans 9 / Quadrans / Phins / Hydrins | 按型号、GNSS 辅助、纬度与对准条件核对 | 测量船、工程船、USV | 水面惯导专区 |
| 水下惯性导航 | 钛合金耐压,DVL/USBL 紧耦合 | Phins Subsea / Rovins / Rovins Nano | 0.025°–0.15° | ROV、AUV、深拖 | 水下惯导专区 |
| Gaps 超短基线定位 | USBL 一体天线,免标定即装即用 | Gaps M3 / M5 / M7 | 斜距精度 0.2%(典型) | 水面船↔水下目标 | Gaps USBL 专区 |
| 军用/高动态补充:Marins M3/M5/M7 舰载惯导(详见 水面惯导专区,本指南以民用测量级产品为主) | |||||
产品类型——AHRS(姿态航向参考,无位置推算能力,如 Octans/Quadrans)与 INS(惯性导航,可自主推算位置,如 Phins/Hydrins)是两档产品:只要姿态选 AHRS,要位置/组合导航必须 INS。
航向指标与适用条件——先明确工作纬度、GNSS 辅助与对准条件,再按相同统计口径比较各型号。Octans 9 与 Phins / Hydrins 的航向指标不同,不应归为同一数值档;IHO 测量成果等级不能由一个航向精度值直接认定。
升沉(Heave)输出——区分实时与延迟升沉,并核对精度中绝对值与百分比取较大者的规则,以及波浪周期、输出延迟等适用条件。选型须匹配采集和后处理流程,不能把某一型号的最佳指标当作全部测量系统的通用门槛。
水下辅助手段——纯惯导会漂移:ROV/AUV 必须配 DVL(底跟踪)或 USBL/LBL 声学辅助;Phins Subsea 支持 DVL/USBL/深度计多源紧耦合,Rovins Nano 以紧凑体积换集成便利。
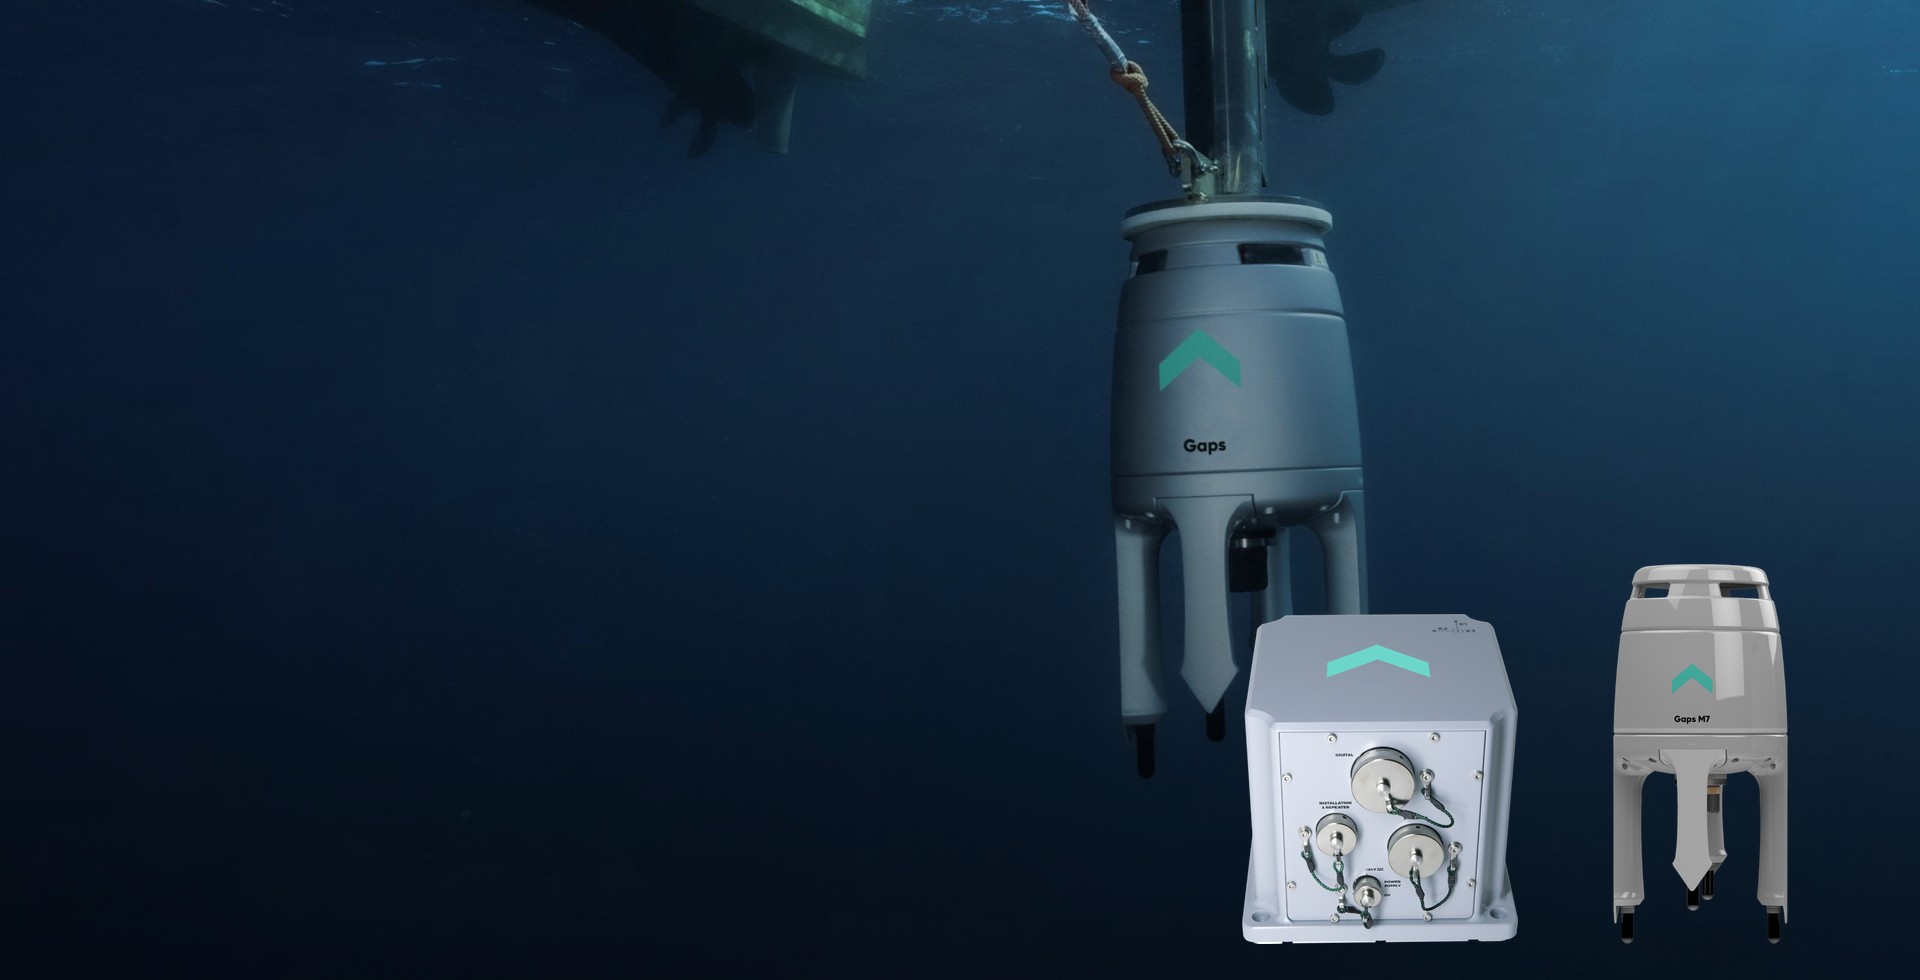
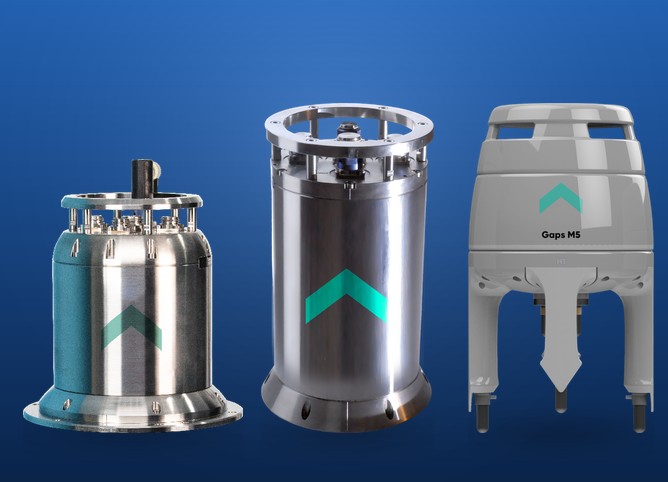
USBL 一体化——Gaps 把 USBL 天线与惯导做进同一钛合金外壳,出厂预标定、免杆免现场标定,M3/M5/M7 按作用距离(995 m/4,000 m/7,000 m)选档。
| 型号 | 类型 | 航向精度 | 姿态精度 | 耐压/安装 | 典型用途 | 详情 |
|---|---|---|---|---|---|---|
| 水面姿态与惯性导航|产品中心 | ||||||
| Octans 9 | AHRS 罗经+运动传感器 | 0.05° seclat RMS(GNSS 航行辅助);无辅助 0.1° seclat RMS | 0.01° RMS(2026-03 V002 彩页) | 水面安装 | 多波束测量姿态基准、DP 参考 | 查看 |
| Phins | 高精度 INS | 0.01° RMS(GNSS 辅助,需满足对准条件) | 0.0025° RMS(GNSS 辅助;2026-01 彩页及注释) | 水面安装 | 测量船组合导航、USBL 集成 | 查看 |
| Hydrins | 海道测量专用 INS | 0.01° RMS(GNSS 辅助,需满足对准条件) | 0.0025° RMS(GNSS 辅助;2026-01 彩页及注释) | 水面安装 | 多波束海道测量;成果等级按整链误差预算及实测验收 | 查看 |
| Quadrans | AHRS 罗经+姿态参考 | 0.15°(GNSS 航行至少 30 min);无 GNSS 0.23° seclat RMS | 0.02° RMS(GNSS 航行至少 30 min);无 GNSS 0.1° RMS(2024-11 V002 彩页) | 水面安装 | 工程船姿态/艏向基准,高性价比 | 查看 |
| Marins M3/M5/M7 | 军用/高动态 INS | 0.01°–0.02° | 0.01° | 水面/舰载 | 军用与特种高动态平台 | 查看 |
| 水下惯性导航(钛合金耐压)|产品中心 | ||||||
| Phins Subsea | 旗舰水下 INS | 0.025°(DVL 辅助) | 0.01° | 6,000 m | 深水 ROV/AUV 高精度组合导航 | 查看 |
| Rovins | 测量级水下 INS | 0.07°(DVL 辅助) | 0.02° | 3,000 m | ROV/AUV 测量作业主力 | 查看 |
| Rovins Nano | 紧凑型水下 INS | 0.15°(DVL 辅助) | 0.05° | 6,000 m | 小型 ROV/AUV 空间受限平台 | 查看 |
| Gaps 超短基线定位系统(USBL+INS 一体)|产品中心 | ||||||
| Gaps M3 | USBL 一体天线(浅水) | — | 内置惯导 | 作用距离 995 m | 浅水 ROV/潜水员/小型目标定位 | 查看 |
| Gaps M5 | USBL 一体天线(中深水) | — | 内置惯导 | 作用距离 4,000 m | 工作级 ROV/AUV 跟踪定位 | 查看 |
| Gaps M7 | USBL 一体天线(深水) | — | 内置惯导 | 作用距离 7,000 m | 深水作业与 AUV 回收定位 | 查看 |
注:精度为典型工况指标,以 Exail 官方 datasheet 为准;水下 INS 航向精度受 DVL/USBL 辅助质量影响。
| 应用场景 | 首选推荐 | 备选 | 选型理由 |
|---|---|---|---|
| 多波束海道测量(IHO 特测/1a) | Hydrins | Octans 9 | 区分 GNSS 辅助与对准条件、实时/延迟升沉;边缘波束质量按整链预算及实测验收 |
| 工程船姿态/DP 参考 | Octans 9 | Quadrans | 高更新率姿态输出,DP 系统认证惯用基准 |
| USV 无人船导航 | Quadrans | Phins | 姿态+艏向一体,预算敏感选 Quadrans,GNSS 失锁续航选 Phins |
| 深水 ROV 施工导航 | Phins Subsea + DVL | Rovins + DVL | DVL 紧耦合把漂移压到 0.02% 航程量级,6,000 m 钛合金耐压 |
| AUV 长航程测绘 | Rovins | Rovins Nano(小型 AUV) | 测量级精度与功耗平衡;小型平台用 Nano 换空间与载重 |
| ROV/AUV 水面跟踪定位 | Gaps M5 | Gaps M7(深水) | 一体天线免标定,吊放即测;与水下 INS 数据互检 |
| 潜水员/浅水小型目标定位 | Gaps M3 | — | 995 m 作用距离覆盖浅水作业区,小艇即可部署 |
| 军用/高动态舰载 | Marins M5/M7 | — | 抗冲击振动与纯惯性续航指标为军用等级 |
| 精度档位 | 航向精度 | 代表型号 | 应用方向与核验 |
|---|---|---|---|
| 测量级(高端) | Phins / Hydrins:0.01° RMS(GNSS 辅助及对准条件) | Phins / Hydrins;其他型号按各自工况指标比较 | 海道测量与施工;IHO 成果等级或 DP 配置资格不能仅由一个角度指标认定 |
| 测量级(水下) | 0.025°–0.07° | Phins Subsea / Rovins | ROV/AUV 测量作业、路由调查 |
| 工程级 | 0.1°–0.15° | Quadrans / Rovins Nano | 一般导航定位、空间受限平台 |
| USBL 定位 | 斜距 0.2%(典型) | Gaps M3 / M5 / M7 | 水下目标绝对位置跟踪 |
水面测量链
Hydrins/Octans 9(姿态)+ SeaBat 多波束 + Valeport 声速 + CARIS 后处理 —— 详见 《多波束测深系统选型指南》 的测量链配套章节。
深水 ROV 导航定位链
Phins Subsea(水下 INS)+ DVL(底跟踪)+ Gaps M5/M7(水面 USBL)+ 深度计 —— 水下惯导给平滑相对轨迹,USBL 给绝对位置纠偏,两者融合误差最小。
AUV 自治导航链
Rovins/Rovins Nano + DVL +(可选)LBL/USBL 定期校正 —— 长航程靠 INS+DVL 保持精度,任务段间用声学定位复位漂移。
方案 A|海道测量船姿态套
Hydrins + 合适的 GNSS 辅助源:按目标测量等级核对航向、姿态、实时或延迟升沉、对准条件与时间同步,再通过安装标定和海试确认测量链性能。
方案 B|工程船/USV 经济姿态套
Quadrans 提供航向与姿态参考。GNSS 航行至少 30 min 条件下,原厂列航向 0.15°、纵横摇 0.02° RMS;无 GNSS 指标不同。应按平台接口、辅助数据与安装条件核对配置。
方案 C|深水 ROV 组合导航套
Phins Subsea + DVL + Gaps M5 —— 6,000 m 耐压全链路,水下 INS 与水面 USBL 双保险。
方案 D|小型 AUV 紧凑导航套
Rovins Nano + 微型 DVL —— 紧凑体积低功耗,0.15° 级精度,小型平台测绘与巡检首选。
第 1 步|定平台:水面船 / USV / ROV / AUV?水下平台直接看 Phins Subsea/Rovins 系列。
第 2 步|定要姿态还是位置:只要姿态航向 → AHRS(Octans/Quadrans);要位置推算 → INS(Phins/Hydrins)。
第 3 步|建立误差预算:按任务要求分配定位、姿态、升沉、声速、安装与时间同步等误差,不把某个航向数值直接等同 IHO 等级。
第 4 步|配辅助传感器:水下平台必配 DVL;需要绝对位置加 Gaps USBL;多波束测量加声速仪。
第 5 步|发需求复核:把“平台+精度+辅助条件+预算区间”发到 sales@wedynamics.com.cn,销售工程师 1 个工作日内给出书面选型建议与报价。
Q1:AHRS 和 INS 到底差在哪?
AHRS 输出姿态+航向(需外部速度/位置源才能定位);INS 内置导航解算,可自主推算位置并与 DVL/USBL 紧耦合。只做姿态基准买 AHRS(Octans/Quadrans),水下导航必须 INS(Phins Subsea/Rovins)。
Q2:多波束测量如何确定姿态与导航指标?
姿态误差对测深的影响与水深、波束角及安装几何有关。IHO S-44 的成果要求不能简化为统一的“0.01° 航向 + 5 cm 升沉”门槛,也不能由某一项误差直接判断整套成果是否合格。应综合完整测量链的不确定度,并核对目标等级的全部要求。参见 IHO S-44 的不确定度与质量控制原则。
Q3:Gaps USBL 和传统 USBL 有什么区别?
Gaps 把相控阵天线、惯导、声学处理做进一个钛合金球头,出厂预标定,吊放即用;传统分体 USBL 需要安装标定与杆架。代价是作用距离分档固定(995/4,000/7,000 m),按作业深度选档即可。
Q4:水下 INS 不配 DVL 会怎样?
纯惯性解算位置随时间漂移(典型 0.1%–1% 航程量级),长航时任务误差不可接受。DVL 底跟踪提供速度观测把漂移压到 0.02% 量级;无 DVL 时必须用 USBL/LBL 频繁校正。
Q5:能提供集成与培训吗?
可以。普思海洋提供惯导+USBL+多波束成套集成、安装标定、海上联调与操作培训,备件与维修件常备,详见文末联系方式。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号