EN

RJE International Acoustic Relocation & Diver Navigation Systems
High Speed Optical Network
Subsea LED & Laser Selection Guide - Imenco / SubC / OceanTools / DeepSea
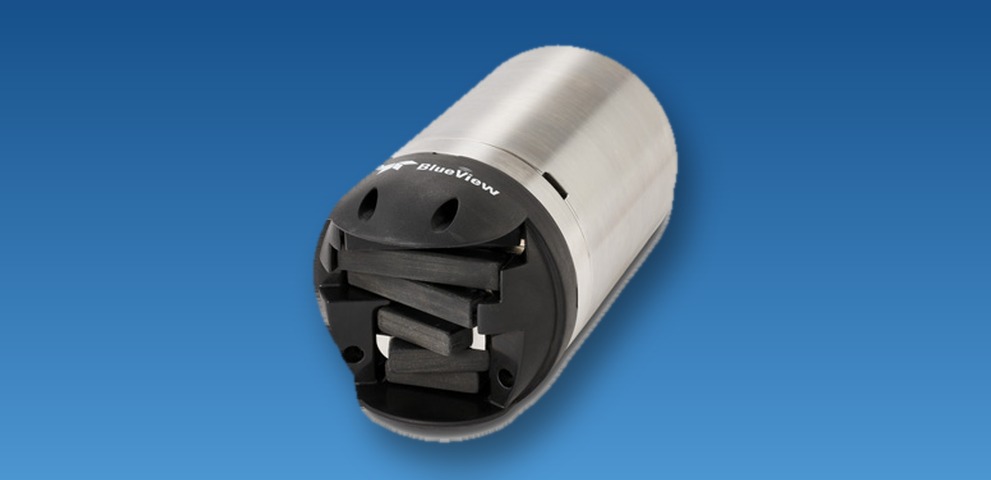
Imaging Sonar Selection Guide - Teledyne BlueView Solutions
Underwater Camera Selection Guide - DWE / Imenco / SubC / OceanTools / DeepSea
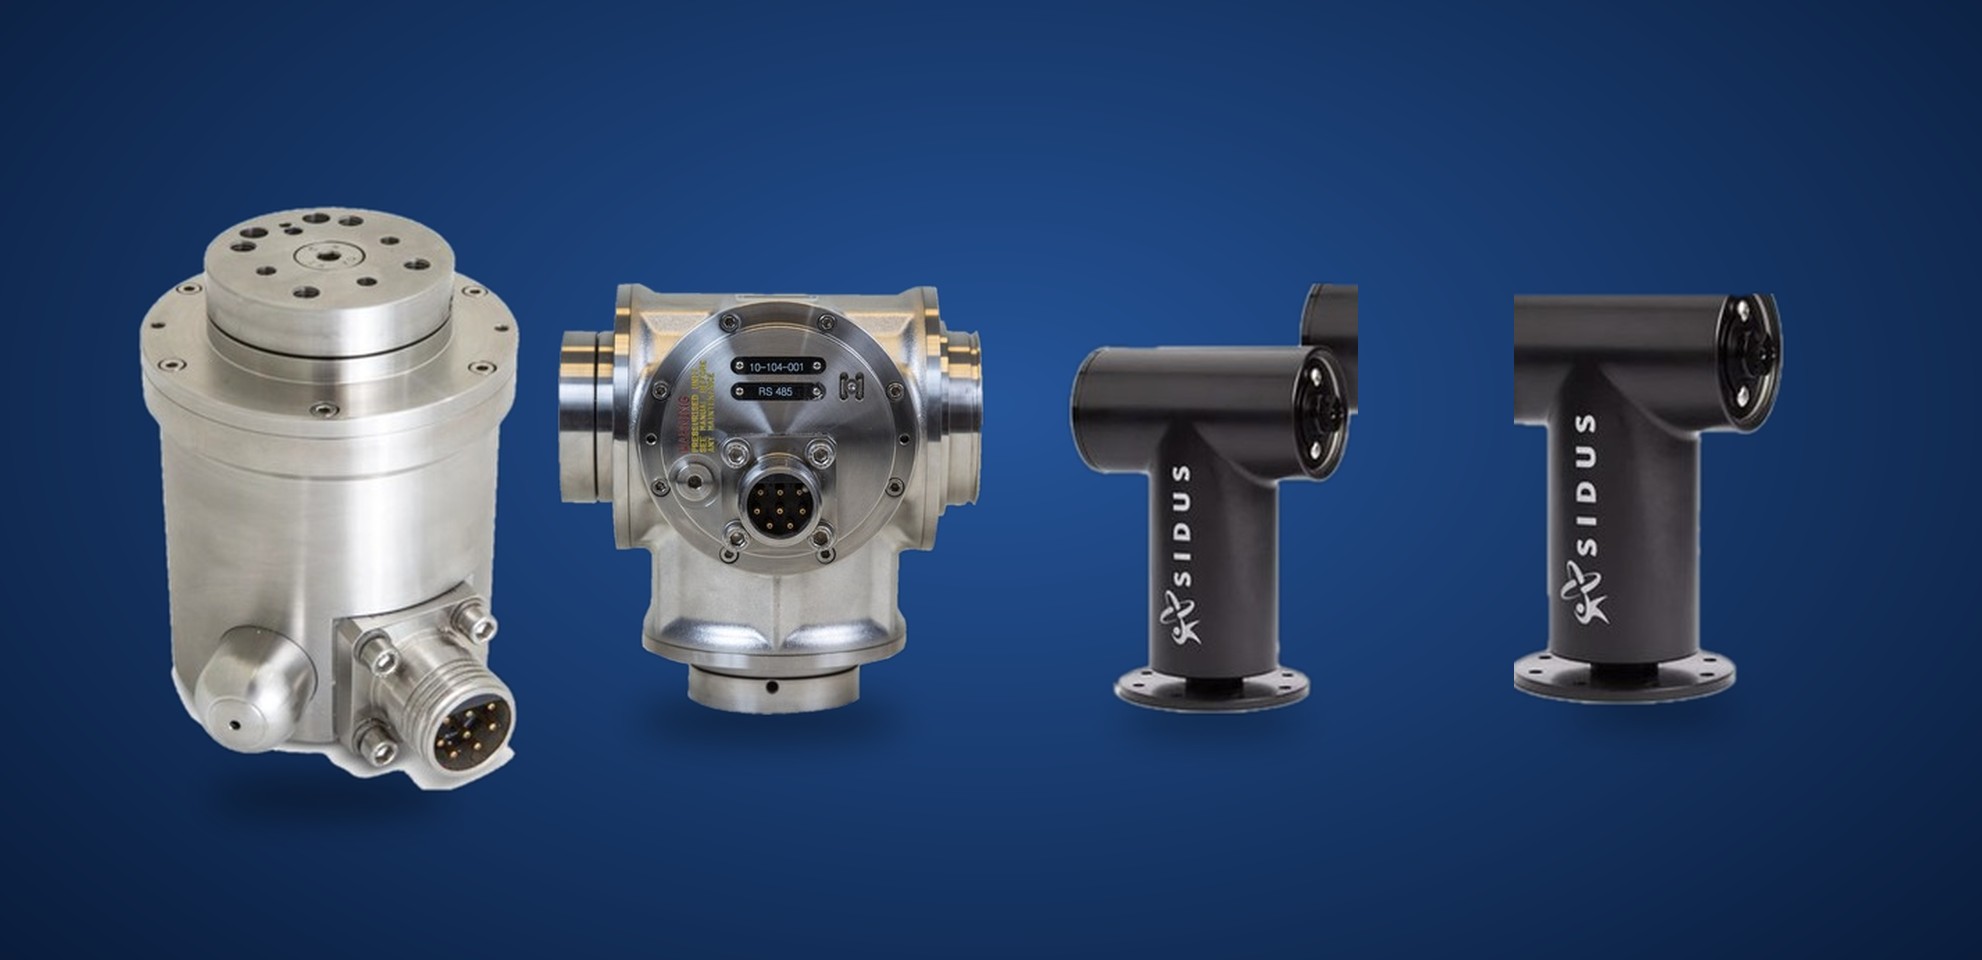
Subsea Pan & Tilt Selection Guide - Imenco / Sidus, ROV & AUV Solutions
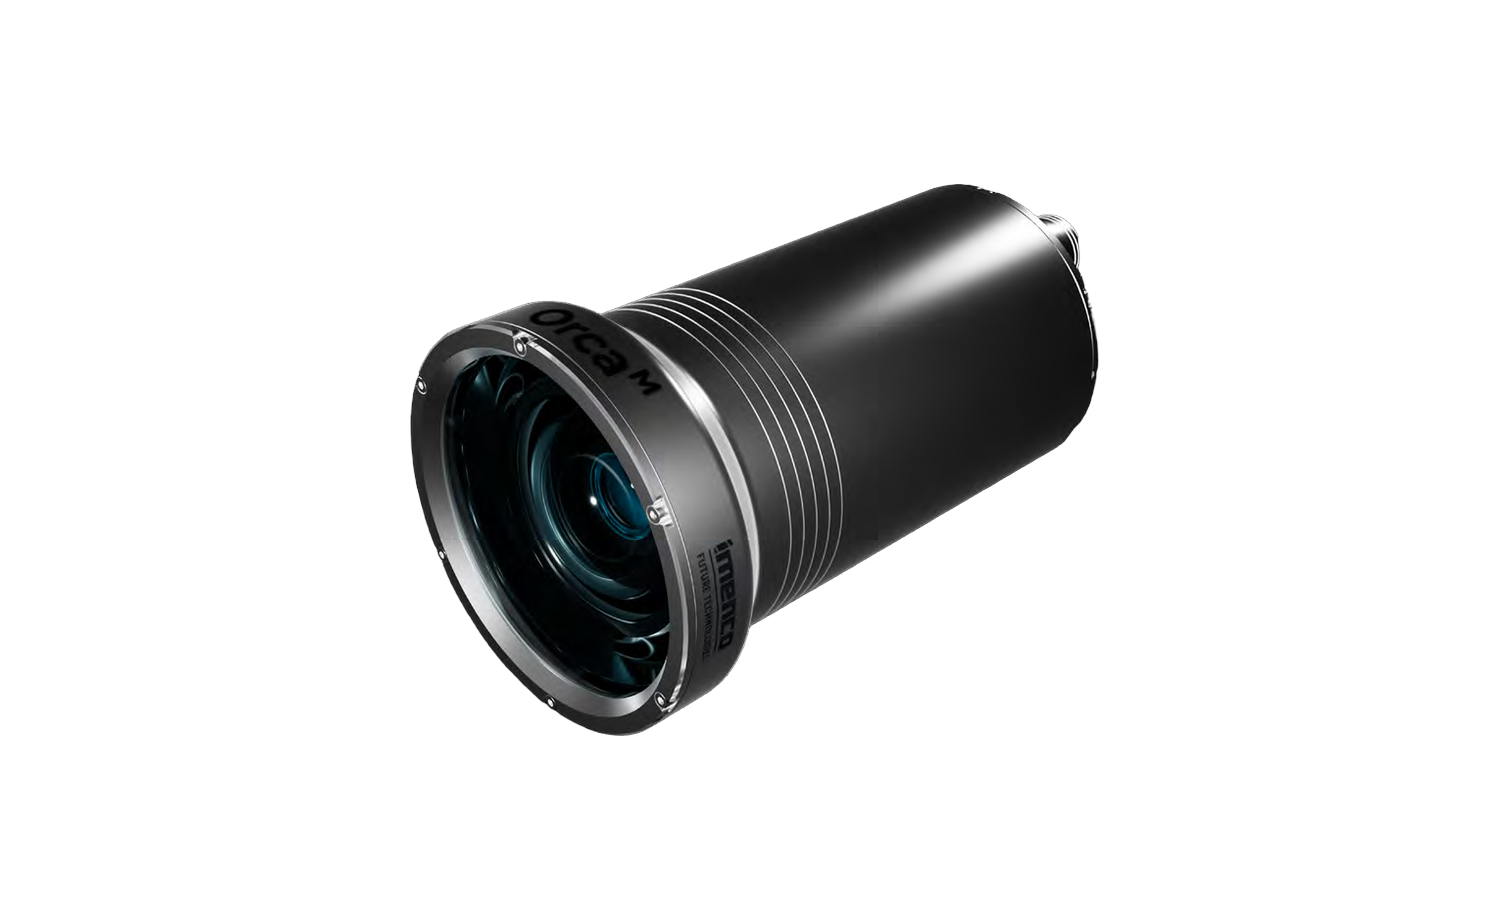
Imenco Future Subsea Cameras, LED Lights & Lasers
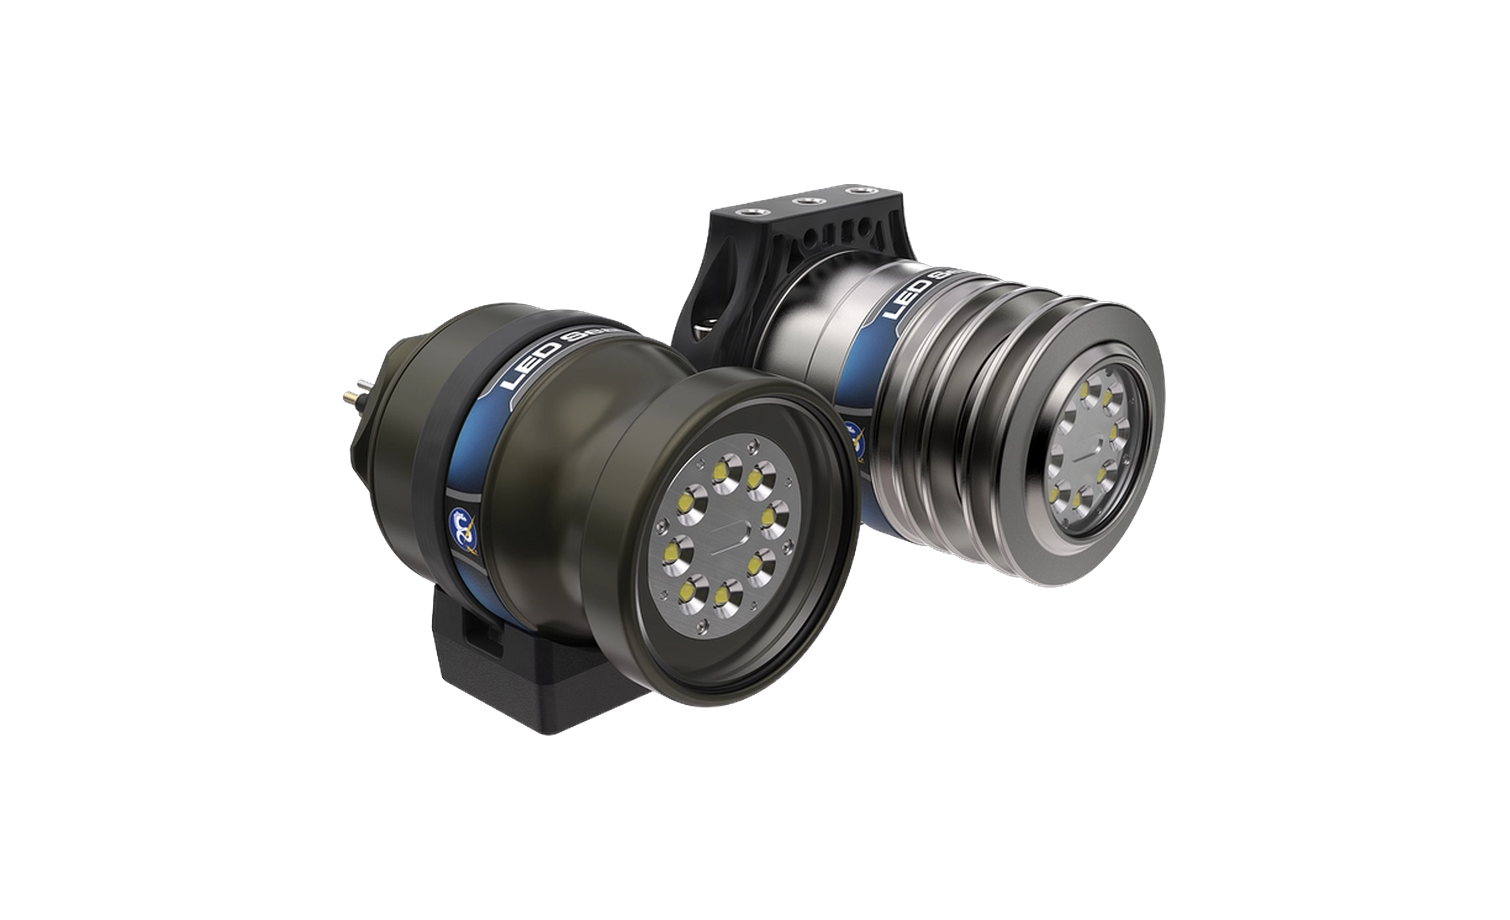
DeepSea Power & Light Subsea Lights, Cameras, Lasers & Power Systems
OceanTools Subsea Cameras, Lights, Dye Detection & Sensors
SubC Imaging Rayfin Cameras, Aquorea LEDs & Lasers
Remote Ocean Systems (ROS) Subsea Pan & Tilt Positioners, Cameras, Lights & Systems
SIDUS Solutions Subsea Pan & Tilt, Rotators, Cameras, Lights & Lasers
Impact Subsea Underwater Sensors: Sonar, Altimeter, Depth, AHRS & FMD
IVM Technologies HYDRO Subsea 3D Photogrammetry Systems
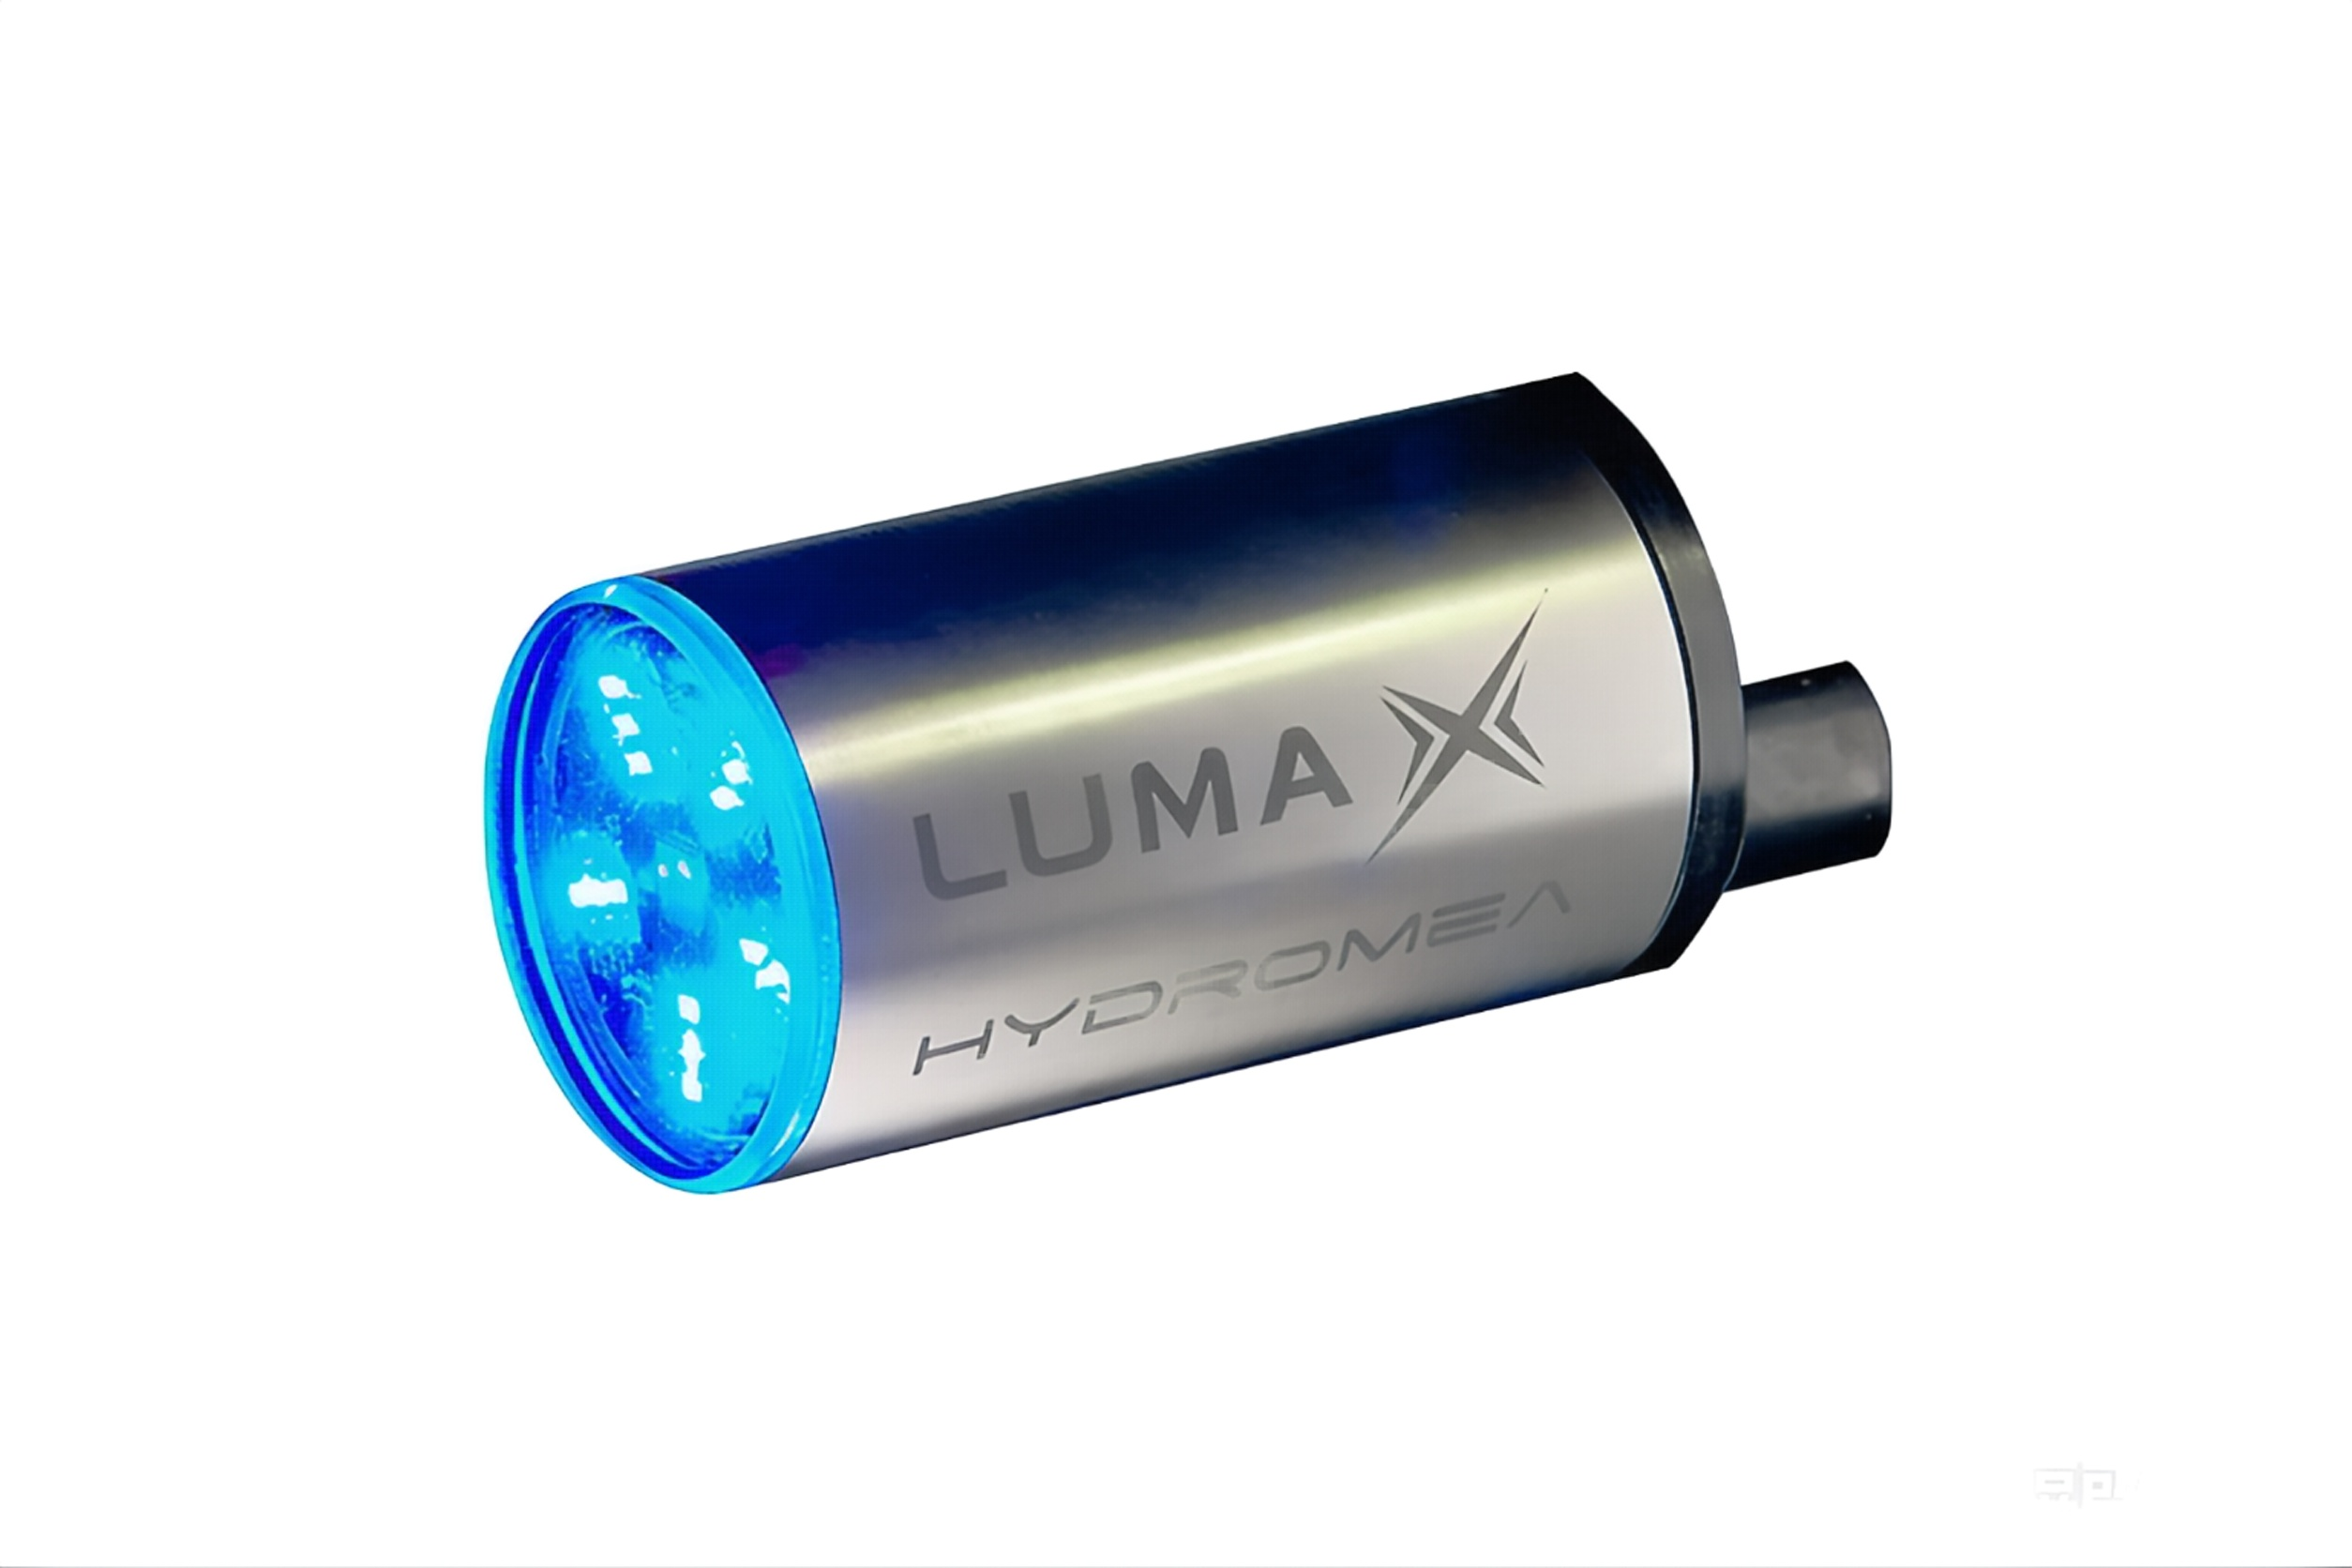
compact, energy-efficient underwater optical modems
BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System
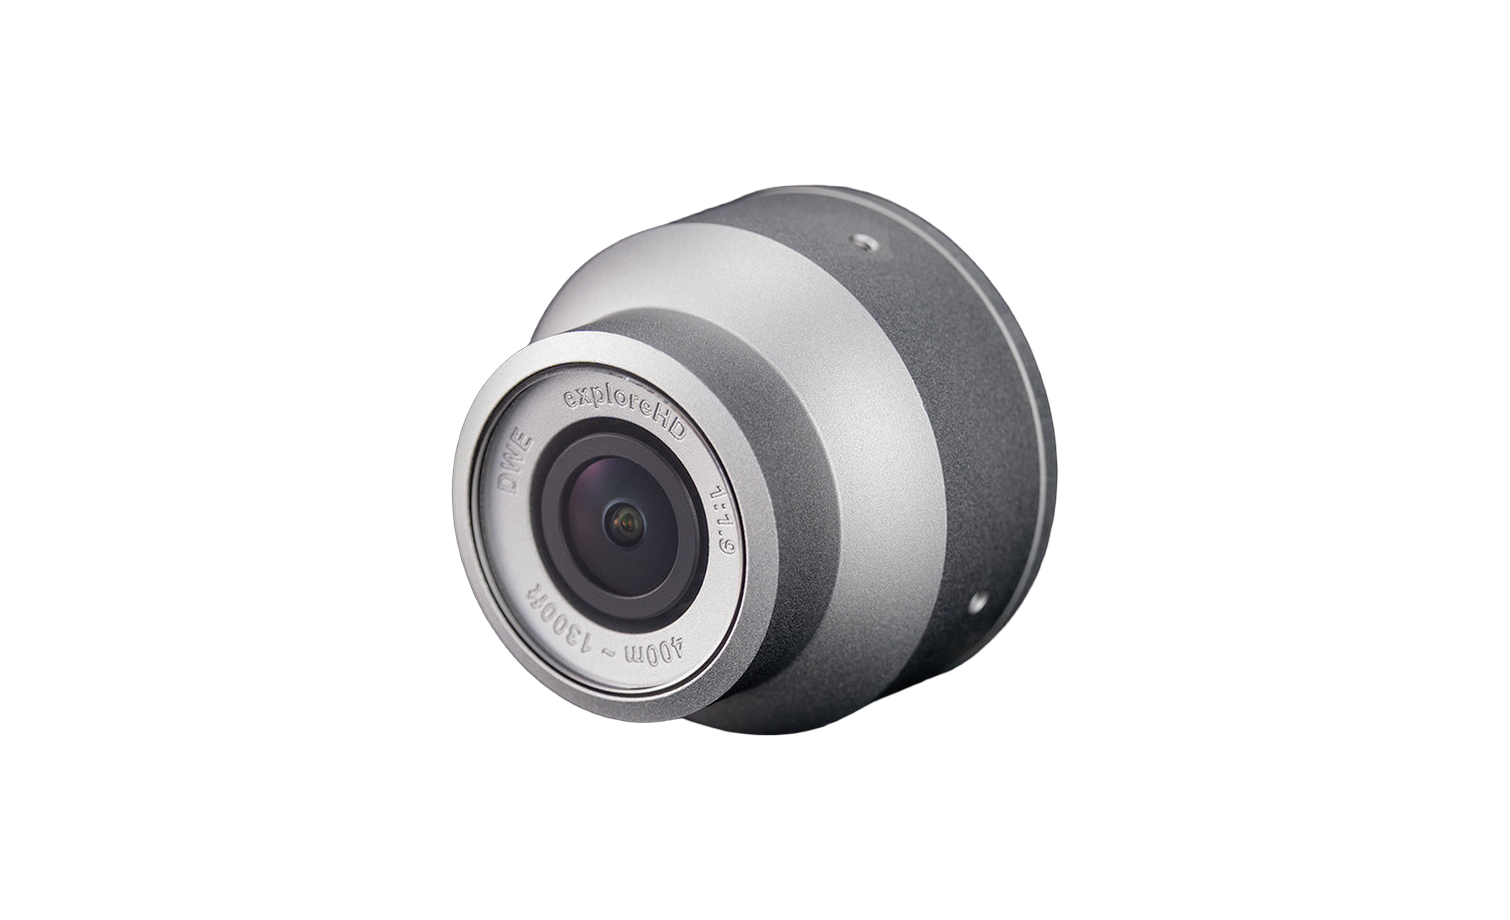
DWE DeepWater Exploration Subsea Vision Cameras (exploreHD / stellarHD / explore3D)
Teledyne RESON SeaBat Subsea Multibeam Series (T50-S / T51-S / T20-S / F30 / F50)
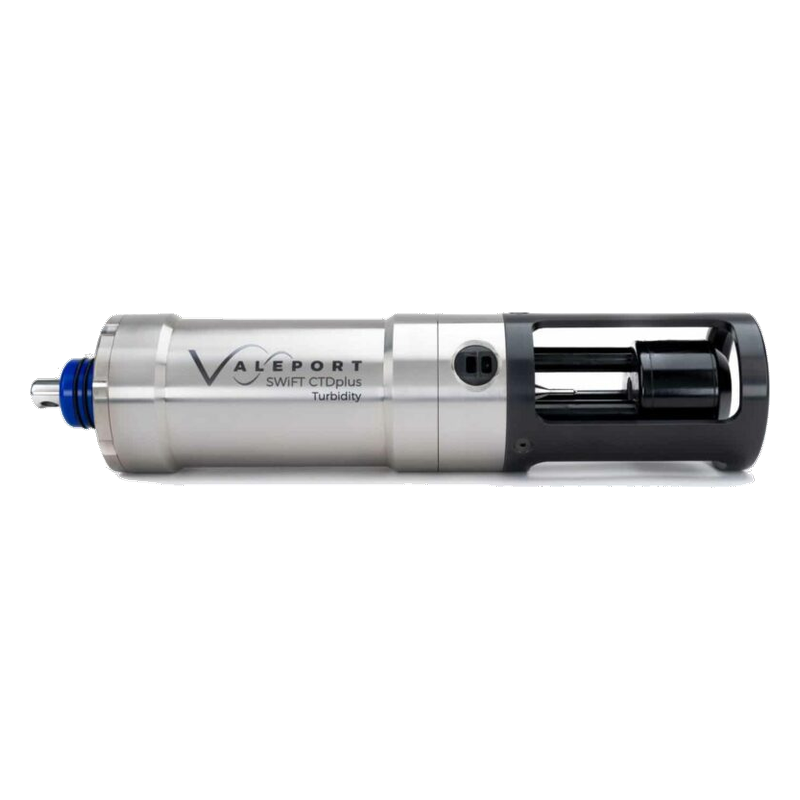
Teledyne Valeport CTD & Sound Velocity Profilers

EdgeTech Combined Side Scan & Sub-bottom Payload (ROV/AUV)

Teledyne RDI Doppler Velocity Logs (DVL)
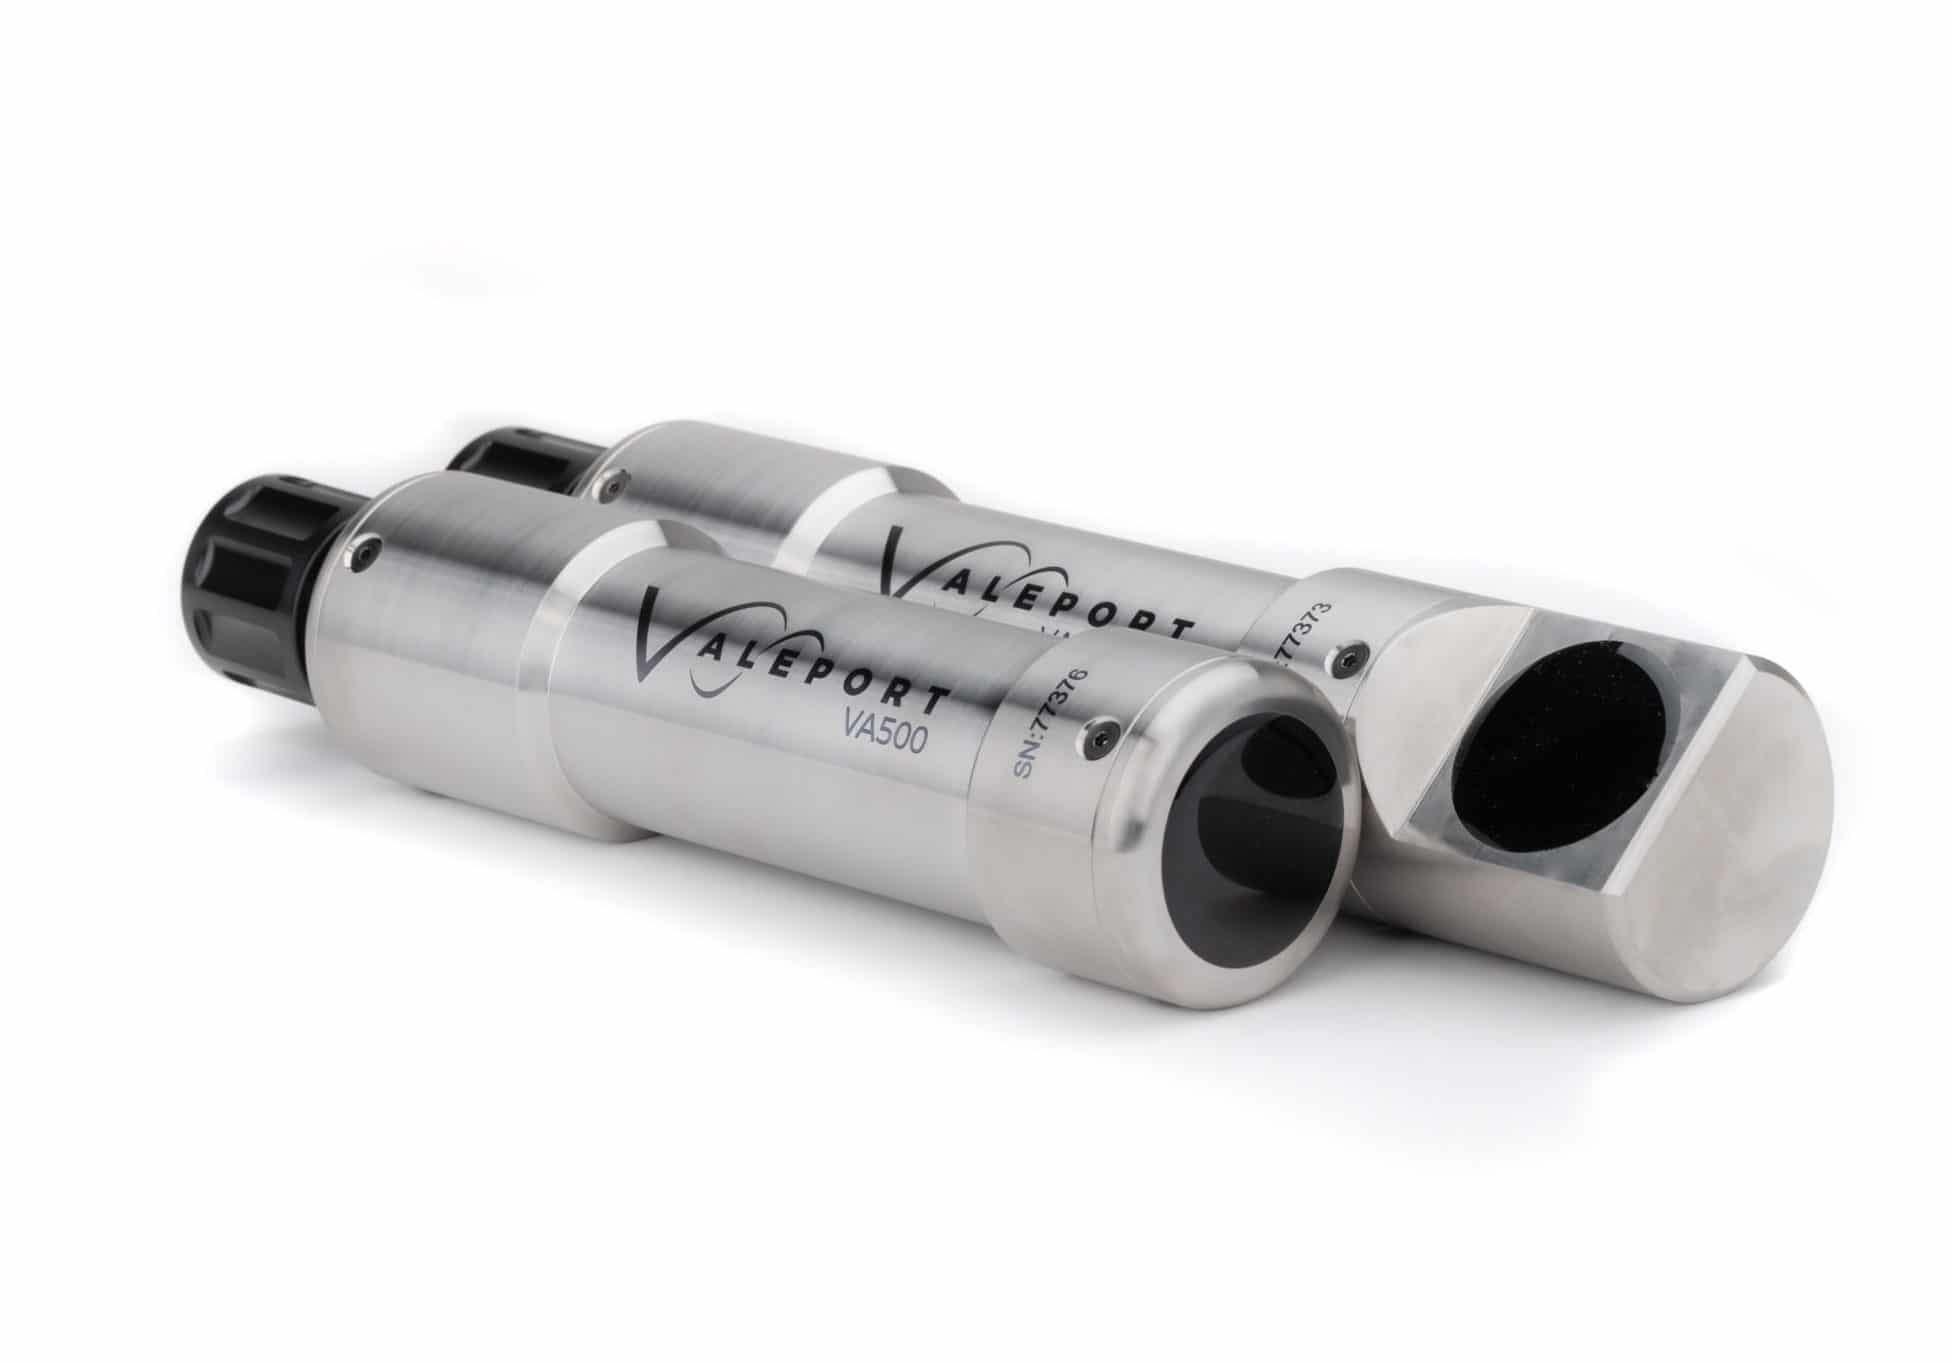
Teledyne Valeport VA500 Altimeter & Bathy2

TSS HydroPACT Pipe & Cable Tracker (ROV)

S2C Underwater Acoustic Modems & USBL/LBL Positioning Systems

Teledyne BlueView Imaging Sonars
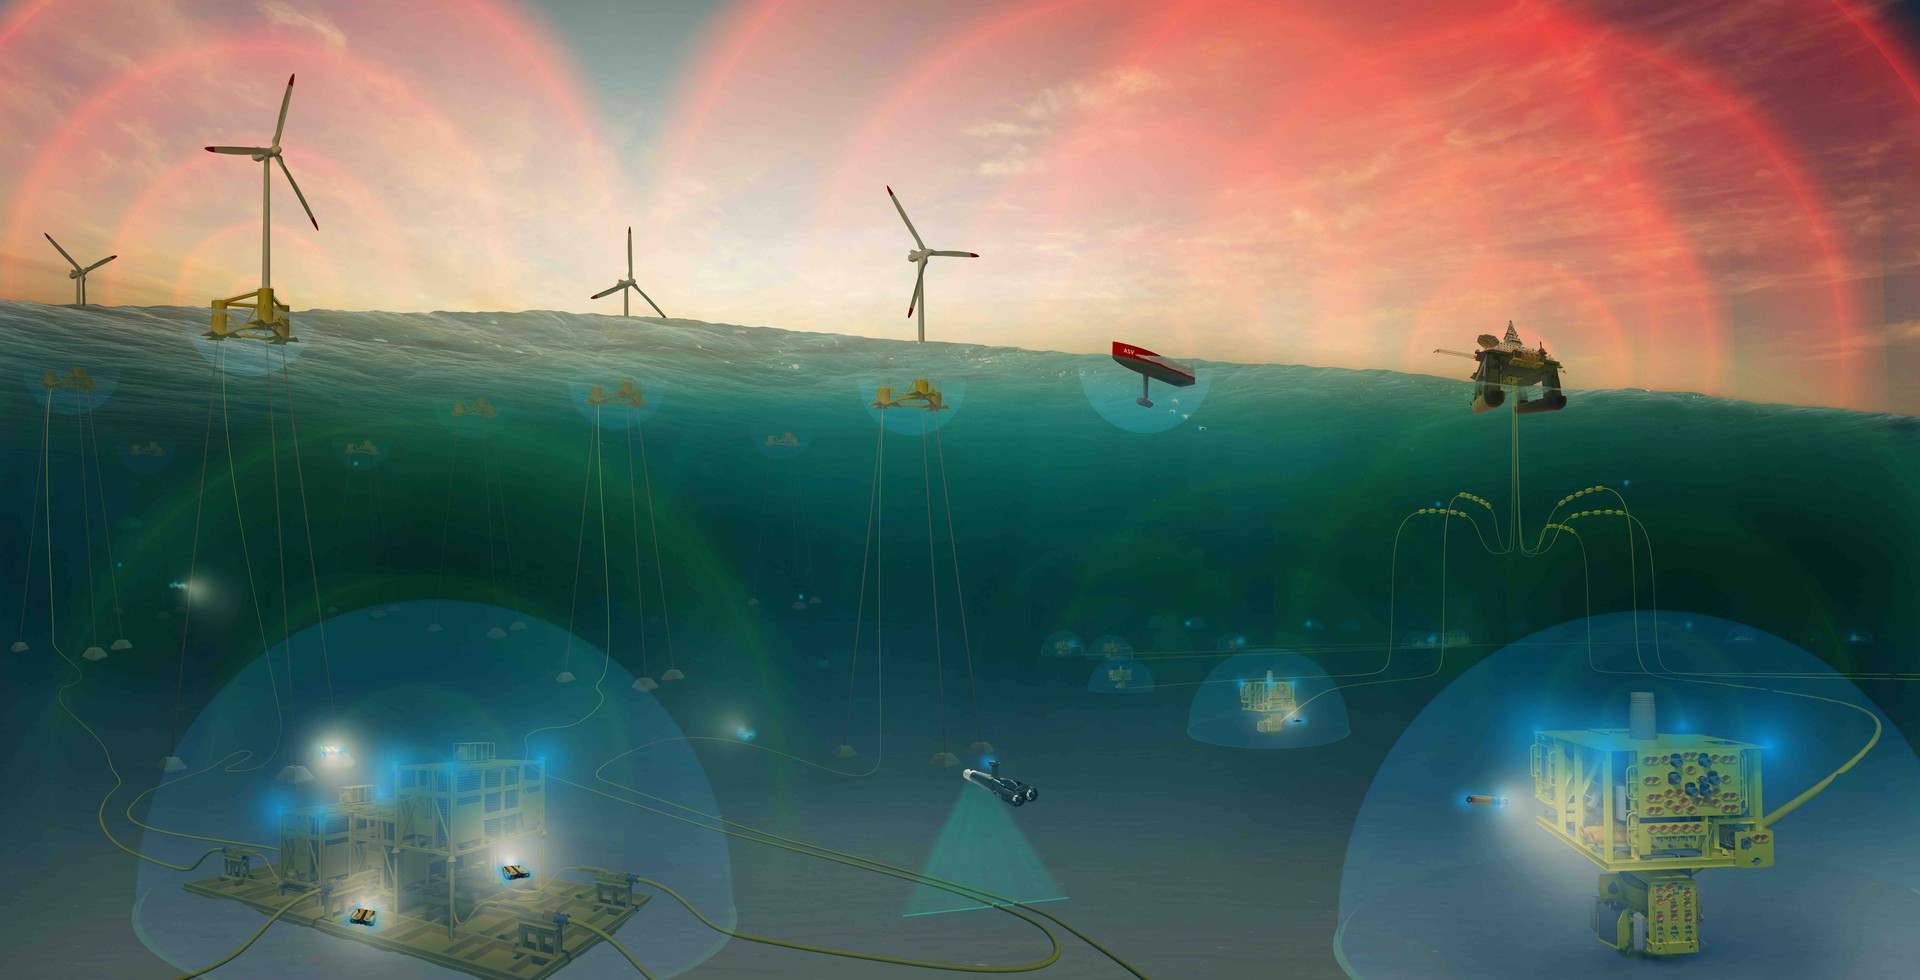
水下光学通讯组网解决方案
水下通信选型需同时考虑数据量、传输距离、水体条件和平台接口。光通信可用于近距离高速数据交换;是否适合连续视频、文件下载或节点组网,需要按具体型号和实际工况验证。
Hydromea LUMA™ 系列通过可见光或紫外光传输数据。本文按型号与版本整理产品参数、应用方向和验证步骤,帮助 ROV/AUV 与海底节点用户核对通信方案;标称最大速率和距离不代表所有水下条件的保证值。
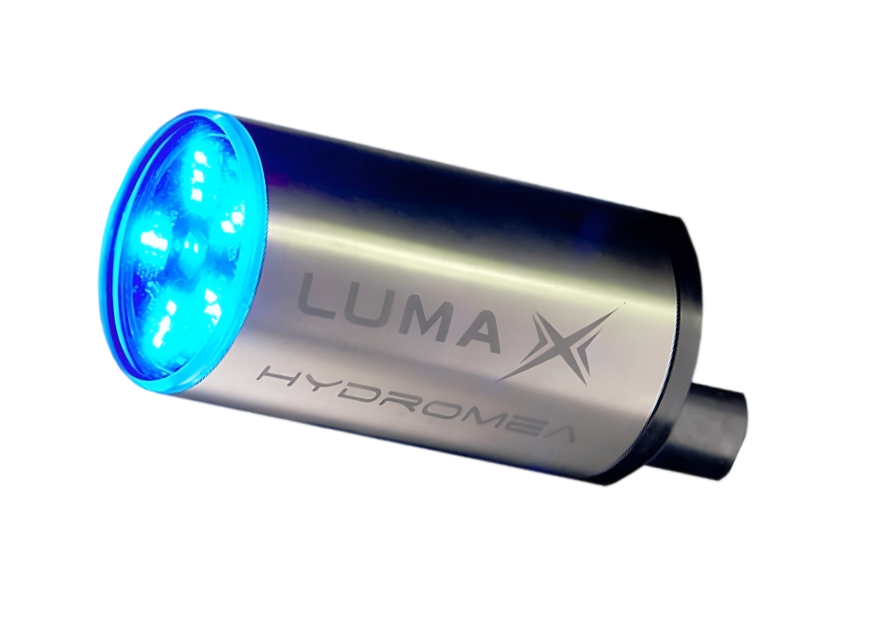
LUMA 采用 LED 宽光束通信。广角设计可降低安装对准难度,但仍需核对两端视场和姿态变化。厂家标称最大距离以直视路径为前提;反射或散射有时可形成非直视链路,不能据此保证移动平台持续连通。
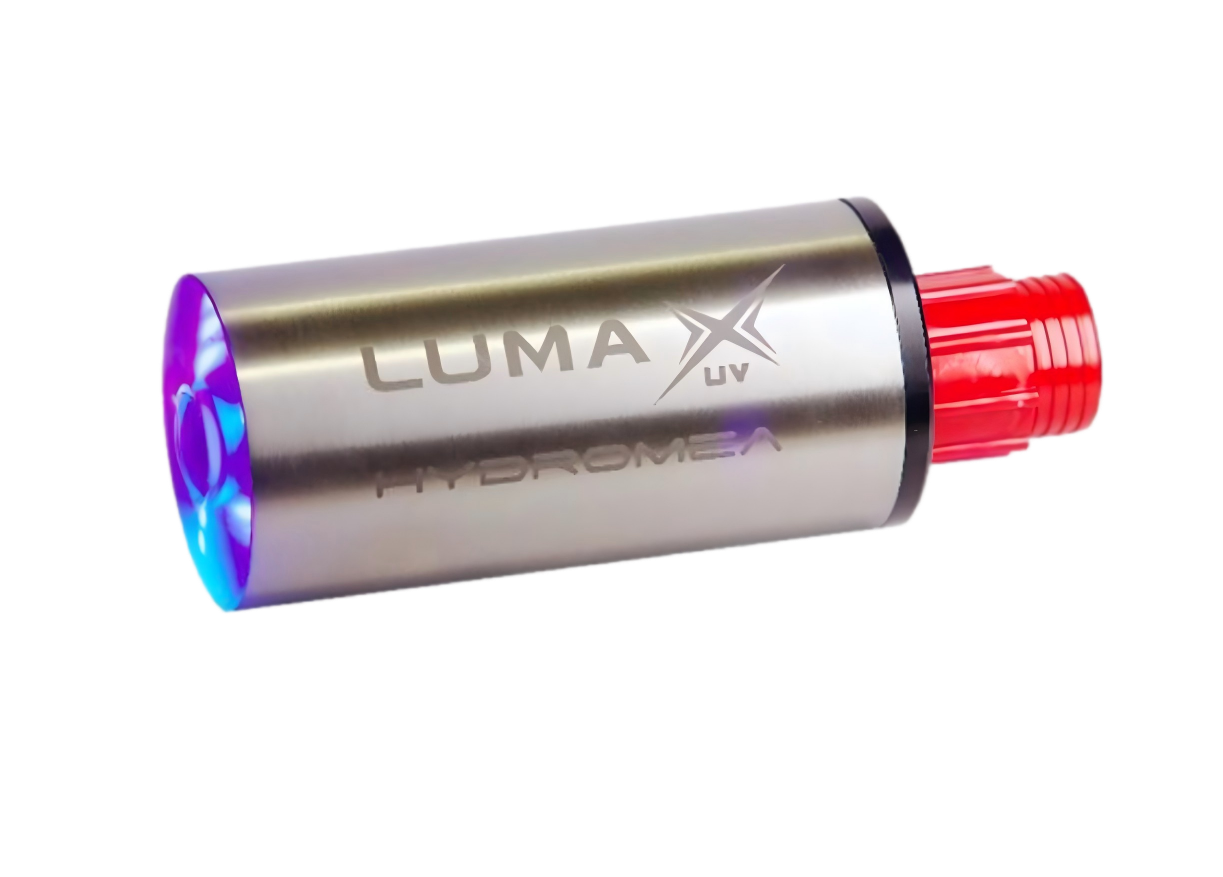
LUMA X-UV 面向较强环境光工况,对可见人工光源具有较好的适应性。自然阳光仍含紫外成分,不能视为无干扰;浅水部署需评估接收器朝向、遮光、水质与照明,并在代表性条件下验证实际距离和数据率。
LUMA 单位数据能耗比声学调制解调器低约 1500 倍,休眠功耗低于 10mW,并支持光学远程唤醒——对端设备发一束光即可唤醒沉睡中的节点。电池供电的海底传感器可连续值守数年,省去大量出海回收、更换电池的船时成本。
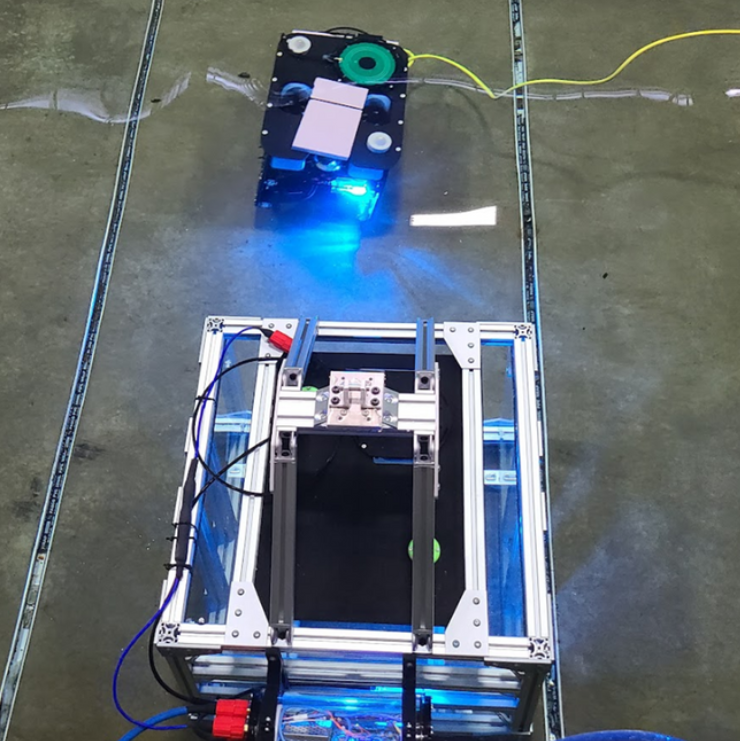
LUMA 光通信单元压载舱内无线作业实景(Hydromea 官方)
准备选型时,建议先把任务、现场环境与设备接口说清楚,再讨论具体型号。以下信息可作为方案沟通清单。
传什么:是状态数据、定期文件下载,还是连续视频?请提供设备接口;文件下载说明单次数据量与期望完成时间,连续传输说明所需数据率与持续时间。
在哪里传:请说明工作水深、两端预计距离、水体能见度或浑浊情况,以及日照、作业灯和遮挡条件。
怎样安装:两端是固定节点还是移动平台?请提供预期姿态变化、安装空间、供电条件、线缆与连接器信息。
怎样判定可用:请明确需要记录的传输结果、持续时间及中断后的处理要求;有组网需求时,还需确认节点数量和工作方式。
需求与接口核对 → 台架连通测试 → 代表性水下条件测试 → 记录结果并确认配置。测试记录应同时说明距离、水质、照明、安装姿态和业务数据,避免只记录一个速率数字。
Hydromea指出,资料中的最大距离和速率以清水条件为前提,浑浊度会影响距离;自然阳光仍含紫外成分。现场验证需包含实际照明和水质,不能把样本参数直接当作现场保证。
所选型号、配置与数量,以及与之对应的数据手册和操作手册。
两端接口、供电、连接器与线缆清单,必要的安装尺寸资料。
测试条件、配置版本、结果记录和验收项目;组网或软件选项另行确认。
上述为资料确认清单,具体范围以所选配置及双方确认的项目文件为准。可通过联系页面提交需求。
技术参考:Hydromea LUMA 官方产品与常见问题。
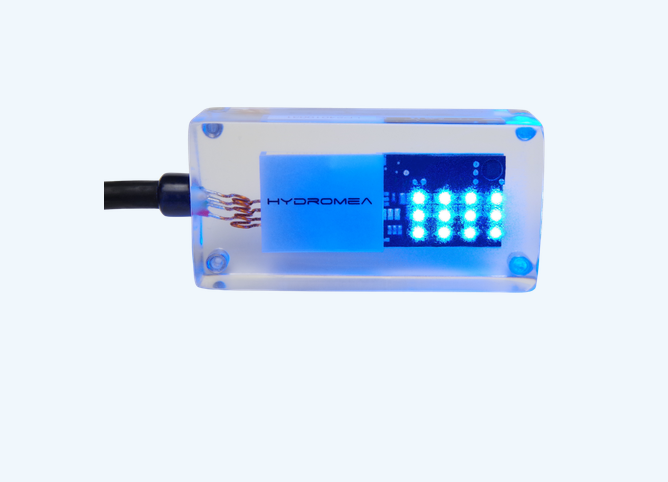
LUMA™ 型号与版本概览,按传输速率、距离、接口与集成方式选型:旗舰 LUMA X / X-UV 面向 ROV/AUV 高速视频回传;500ER / 250LP / 100 面向海底传感器与观测站的低功耗数据下载;500 FLEX 以 ø50×26mm、49g 的紧凑体积嵌入各类微型平台;最新二代 X-UV MKII 采用紫外波段以提高对可见环境光的适应性,仍需评估日照与作业灯。耐压深度按具体型号、外壳和集成配置核对;嵌入式模块不能直接套用整机耐压值。下方规格对比表与一分钟选型速查,可帮助您快速锁定适配型号。
相关参数
LUMA 系列并非单一产品,而是一套覆盖"嵌入式节点 → 长距值守 → 高速旗舰"的完整产品矩阵。下列型号与版本各有适用条件,点击型号可查看完整规格与官方数据手册。
395nm 紫外通信距离由一代 30 米提升至 50 米,10 Mbit/s 高速率,支持蜂窝组网漫游。开灯作业、浅水强光环境的首选机型。
10 Mbit/s 峰值速率、50 米通信距离、120° 大广角光束,支持蜂窝组网。深海无光环境下 ROV/AUV 高清视频回传的性能标杆,可选 12000 米全海深配置。
首款紫外光谱机型,395nm 波段提高对可见环境光的适应性,仍需评估日照与灯具,10 Mbit/s、30 米距离、60° 光束,经过大量海上项目验证的成熟选择。
500 Kbit/s 速率、水下 50 米(空气中 100 米)通信距离,发射功耗仅 2-5W。海底观测站、着陆器(Lander)数据下载的均衡之选。
250 Kbit/s(近距可达 600K)、7 米距离,休眠功耗<10mW 并支持光学唤醒。专为电池供电、按年值守的海底传感器节点设计。
115 Kbit/s、2 米标称距离,面向近距离数据交换。可减少数据接口的水下插拔,实际连接距离、对接姿态和维护要求需按手册与现场条件核对。
仅 Ø50×26mm、49 克,500 Kbit/s、100 米距离(空气中 450 米)。为传感器与仪器厂商的嵌入式集成而生,让您的产品瞬间拥有无线数据接口。
| 型号 | 峰值速率 | 通信距离 | 耐压深度 | 光束角 | 发射功耗 | 尺寸/重量 |
|---|---|---|---|---|---|---|
| X-UV MKII | 10 Mbit/s | 50 m(紫外) | 6000 m(可选 12000 m) | 60° | 2-17 W | 126×Ø60mm / 530g |
| X | 10 Mbit/s | 50 m | 6000 m(可选 12000 m) | 120° | 2-20 W | 126×Ø60mm / 530g |
| X-UV | 10 Mbit/s | 30 m(紫外) | 6000 m(可选 12000 m) | 60° | 2-17 W | 126×Ø60mm / 530g |
| 500ER | 500 Kbit/s | 50 m(空气中 100 m) | 6000 m | 120° | 2-5 W | 100×50×30mm / 250g |
| 250LP | 250 Kbit/s | 7 m | 6000 m | 120° | 2-5 W(休眠<10mW) | 100×50×30mm / 250g |
| 100 | 115 Kbit/s | 2 m | 6000 m | 120° | 2-5 W(休眠<10mW) | 100×50×30mm / 250g |
| 500 FLEX | 500 Kbit/s | 100 m(空气中 450 m) | 按集成结构而定 | 20°(可定制) | 2-5 W(休眠<4mW) | Ø50×26mm / 49g |
接口与通信条件:LUMA 采用半双工收发;X / X-UV 提供透明以太网链路,100 / 250LP / 500ER 提供透明串行链路。接口、电源、连接器和软件选项需按所选型号核对,不能统称为全系列软件切换接口。数据手册的最大距离与速率以清水为前提,浑浊、遮挡和环境光会影响链路。参考:Hydromea LUMA 产品与常见问题。
| 您的需求 | 推荐型号 | 理由 |
|---|---|---|
| ROV 开灯作业,实时回传高清视频 | X-UV MKII | 紫外波段提高对可见光的适应性;日照、灯具和实际距离仍需验证 |
| 深海无光环境,AUV 高速数据回传 | X | 广角设计降低对准难度;仍需核对视场、直视路径与耐压配置 |
| 海底观测站 / Lander 定期取数 | 500ER / 250LP | 按所需距离、数据量、停留时间与能量预算核对下载方案 |
| 替代湿插拔接头,设备对接取数 | 100 | 适用于近距离数据交换,可减少数据接口的水下插拔;维护与状态检查要求按所选配置核对 |
| 传感器厂商嵌入式集成 | 500 FLEX | 49 克超紧凑,光束角可定制,提供集成支持 |
| 多节点海底观测网 / 数字孪生 | X / X-UV 系列组网 | 蜂窝组网自动漫游,覆盖随节点扩展 |
① ROV 无缆高清视频回传:摆脱脐带缆束缚,扩大作业半径,开灯作业实时回传 1080P/4K 画面,"所见即所得"。
② 海底着陆器/观测站数据下载:可用于平台靠近后的无线取数;须核对建链距离、可停留时间、数据量和电池能量预算。
③ 海上风电/油气平台监测:桩基灌浆监测、结构完整性数据实时上行,接入数字孪生系统。
④ 水下滑翔机数据接力:滑翔机路过"隔空取数",替代卫星回传的大量电耗,延长续航。
⑤ 深海观测网组网:蜂窝组网多节点覆盖,机器人移动自动漫游,构建分布式海底物联网。
⑥ 应急救援与水下施工:临时部署前先验证水质、光照、视场与两端接口,确认可用链路后再安排作业。
A:厂家最大距离和速率以清水条件为前提。浑浊会降低可用距离,严重衰减或遮挡也可能导致链路不可用;需在实际水质、照明和距离下测试。
A:广角设计可降低精确对准难度,但必须核对两端视场和姿态变化。标称最大距离要求直视路径,反射或散射形成的非直视链路需现场验证。
A:X-UV 对可见人工光源具有较好的适应性,但自然阳光仍含紫外成分。浅水应评估遮光、安装朝向和实际灯具,不能按“开灯无干扰”设计。
A:应选择与两端设备相匹配的接口。100 / 250LP / 500ER 为透明串行链路,X / X-UV 为透明以太网链路;还需核对电气接口、连接器与通信设置。
A:标准 6000 米,X/X-UV 系列可选 12000 米全海深配置。各型号波长、速率、调制方式不同,需成对使用同型号设备。
Hydromea 是瑞士苏黎世联邦理工学院(ETH Zürich)孵化的海洋科技公司,专注于水下无线光通信与水下机器人技术,其 LUMA 系列产品已在欧洲海上能源、海洋科研领域规模应用,并与 Equinor 合作完成全球首次海底到云端的实时高带宽无线数据传输示范。
普思海洋(Wedynamic Marine)作为 Hydromea 中国合作伙伴,为国内用户提供 LUMA 全系列产品的选型咨询、系统集成、技术培训与本地化售后支持。欢迎访问产品中心查看各型号完整规格与官方数据手册,或来电咨询定制方案。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号