首页
关于
海洋观测
海道测量
水下工程
导航定位
系统载荷
解决方案
品牌中心
新闻和资讯
联系我们
搜索
当前位置:首页 > 系统载荷 > 水下高光谱成像仪
水声定位信标与潜水员导航装备

RJE International Acoustic Relocation & Diver Navigation Systems
水下相机·照明·激光全系列

Imenco Future Subsea Cameras, LED Lights & Lasers
水下灯光相机与深海光电系统

DeepSea Power & Light Subsea Lights, Cameras, Lasers & Power Systems
水下相机·照明·染料检漏与传感工具全系列

OceanTools Subsea Cameras, Lights, Dye Detection & Sensors
水下成像系统(相机·LED·激光·DVR)

SubC Imaging Rayfin Cameras, Aquorea LEDs & Lasers
水下云台与定位器(相机/灯光/检测系统)

Remote Ocean Systems (ROS) Subsea Pan & Tilt Positioners, Cameras, Lights & Systems
水下云台与定位器(相机/灯光/激光/检测系统)

SIDUS Solutions Subsea Pan & Tilt, Rotators, Cameras, Lights & Lasers
水下传感器(声呐/高度计/深度/AHRS/FMD)

Impact Subsea Underwater Sensors: Sonar, Altimeter, Depth, AHRS & FMD
水下三维摄影测量系统(100–6000m)

IVM Technologies HYDRO Subsea 3D Photogrammetry Systems
水下光学通信模块和组网

compact, energy-efficient underwater optical modems
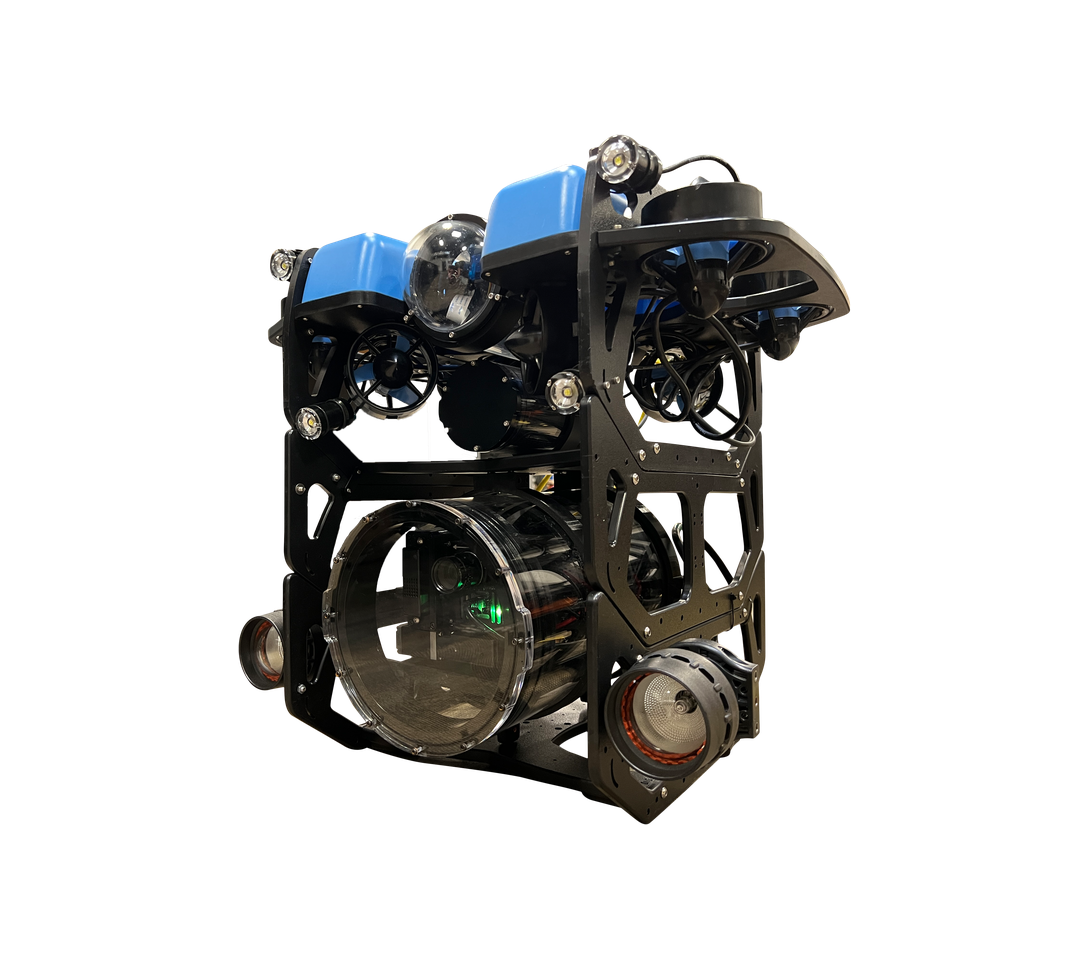
水下高光谱成像仪

BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System
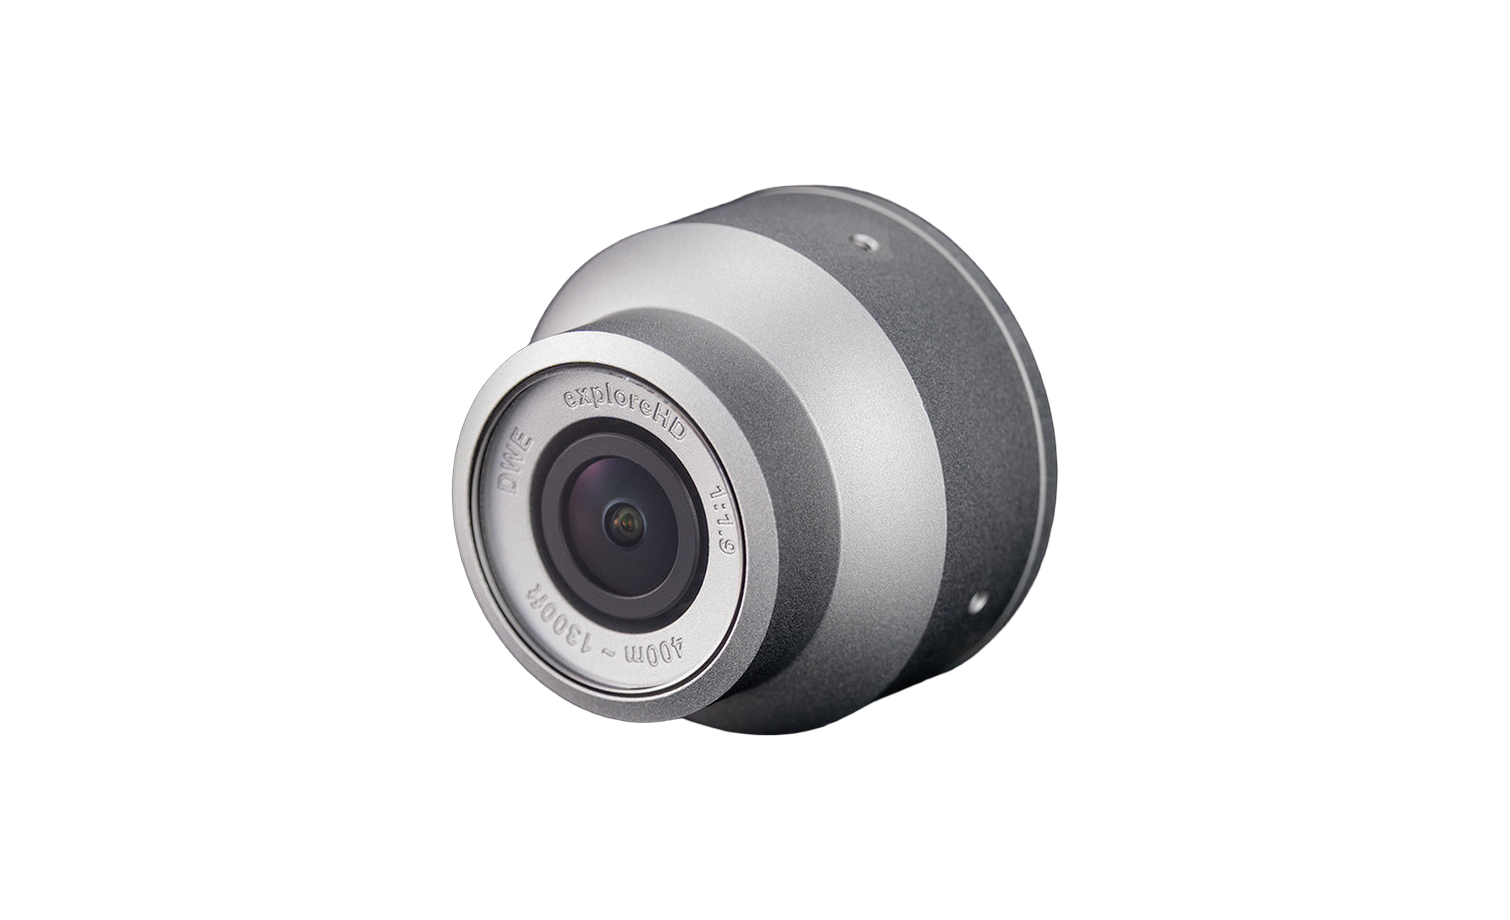
水下智能摄像机

DWE DeepWater Exploration Subsea Vision Cameras (exploreHD / stellarHD / explore3D)
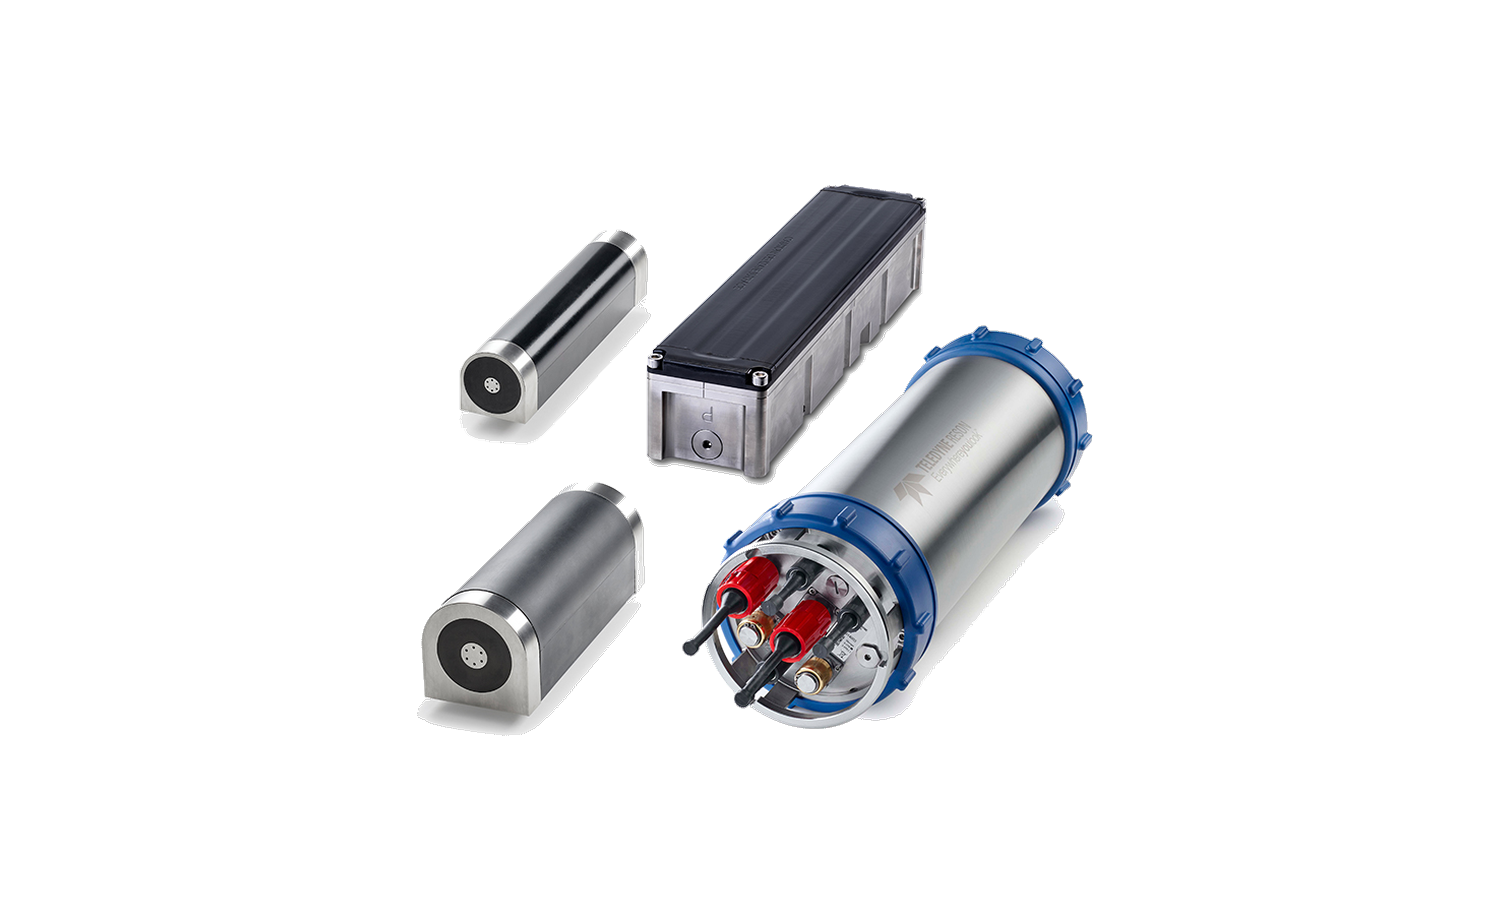
深水多波束声学载荷(ROV/AUV)

Teledyne RESON SeaBat Subsea Multibeam Series (T50-S / T51-S / T20-S / F30 / F50)
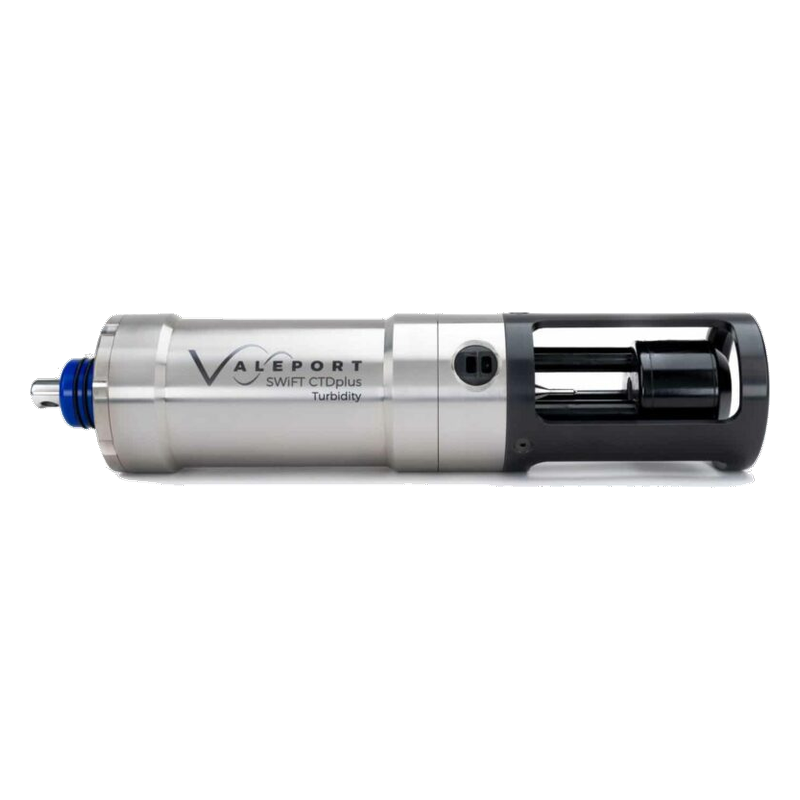
温盐深及多参数传感器

Teledyne Valeport CTD & Sound Velocity Profilers

侧扫和浅剖声学载荷(ROV/AUV)

EdgeTech Combined Side Scan & Sub-bottom Payload (ROV/AUV)

多普勒计程仪(ROV/AUV)

Teledyne RDI Doppler Velocity Logs (DVL)
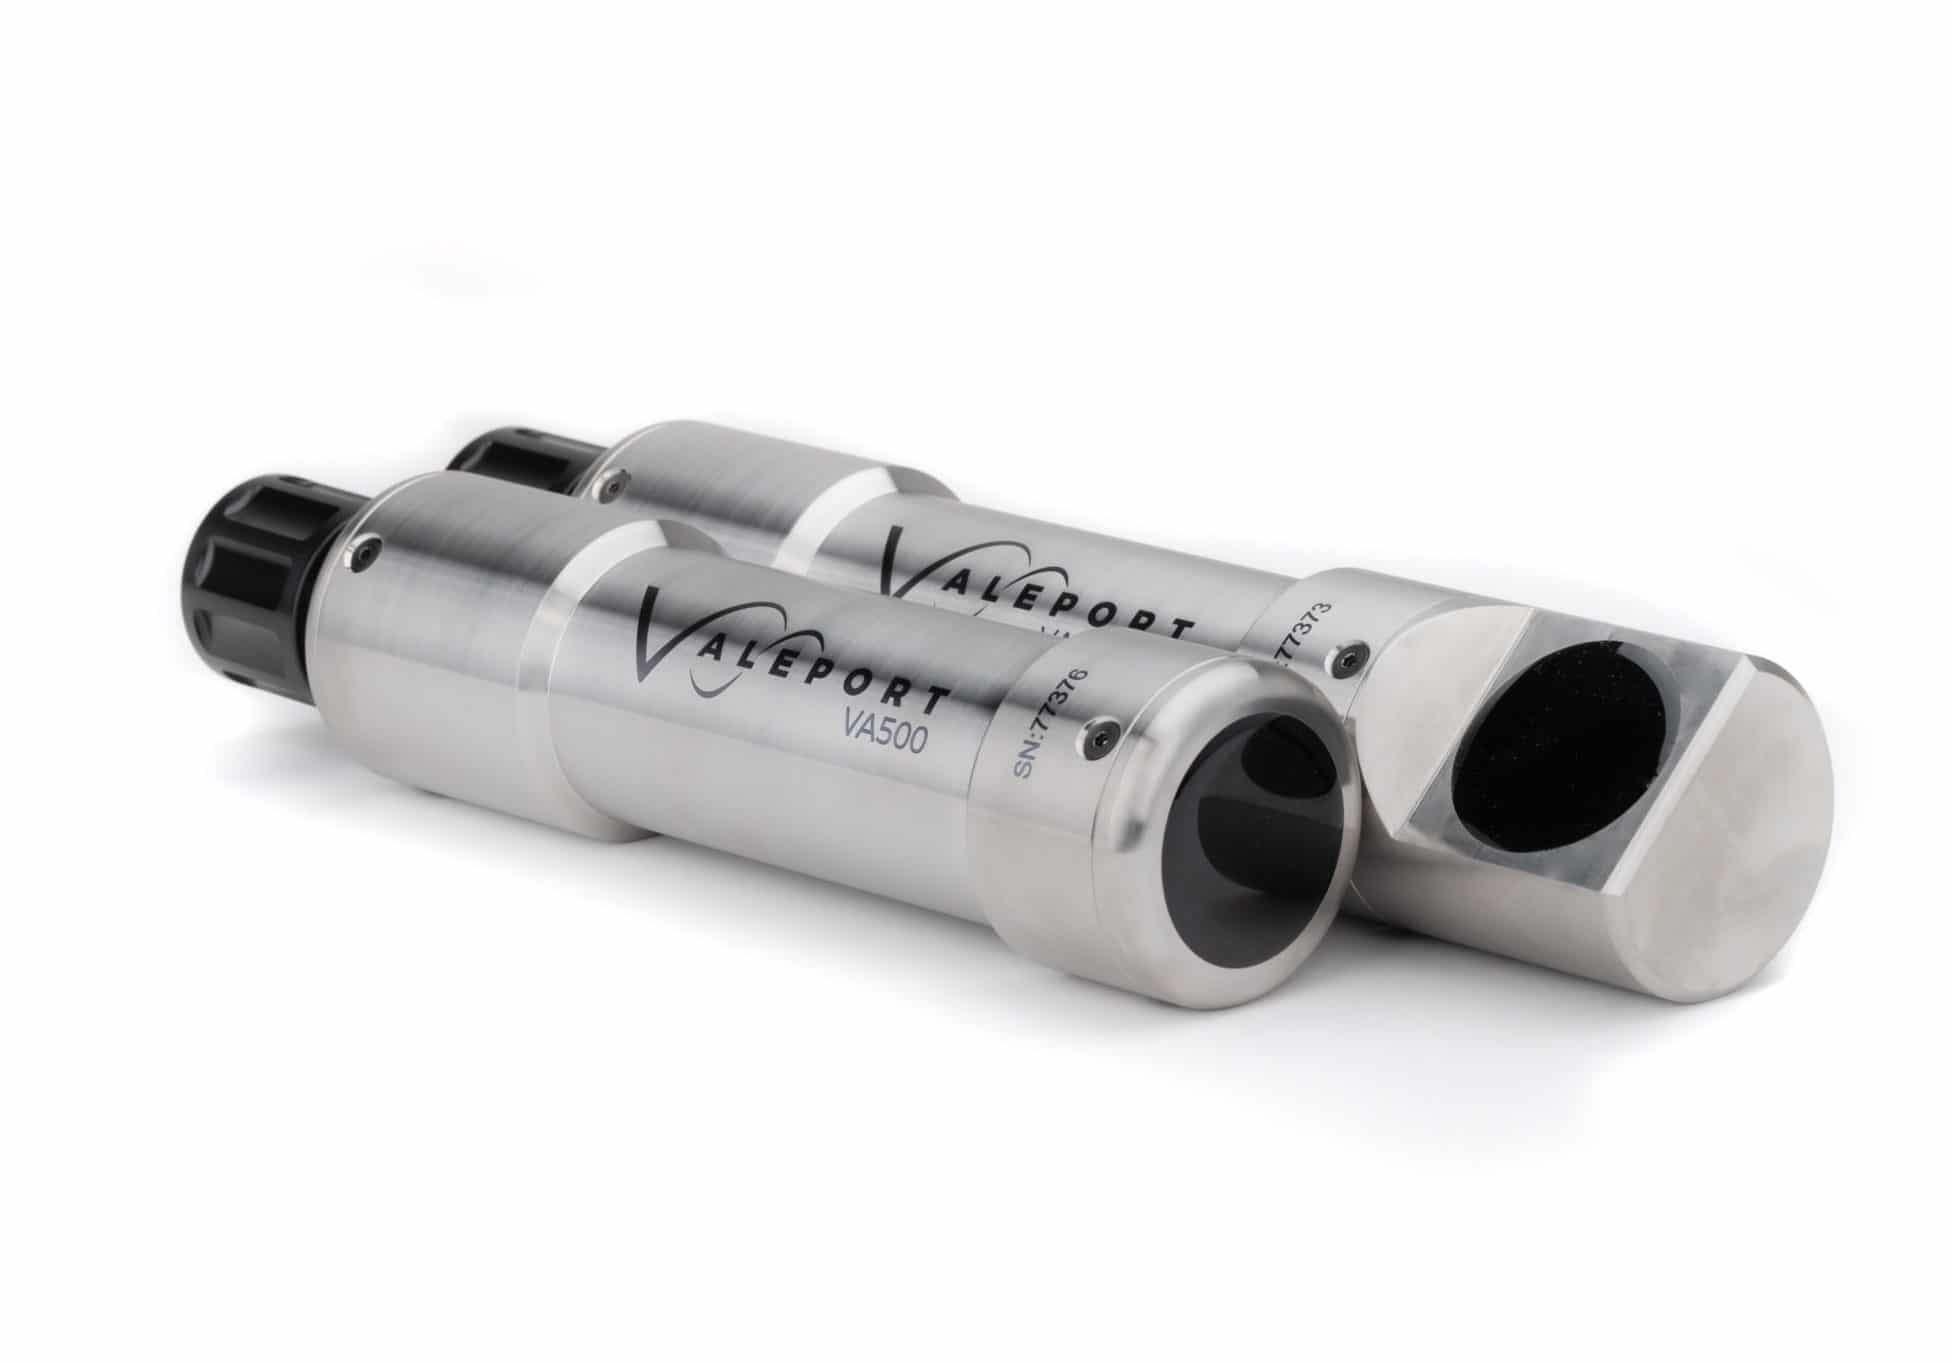
高度计和深度计(ROV/AUV)

Teledyne Valeport VA500 Altimeter & Bathy2

海底探测管线仪(ROV)

TSS HydroPACT Pipe & Cable Tracker (ROV)

声学通讯和定位

S2C Underwater Acoustic Modems & USBL/LBL Positioning Systems

图像声呐载荷(ROV/AUV)

Teledyne BlueView Imaging Sonars

BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System

水下高光谱成像仪

给海底每一种物质一张“光谱指纹”

普通水下相机只能分辨红绿蓝三种颜色,声呐只能勾勒轮廓——想精准区分健康珊瑚与白化珊瑚、锰结核与玄武岩、管线腐蚀与生物附着,必须依靠水下高光谱成像(UHI)

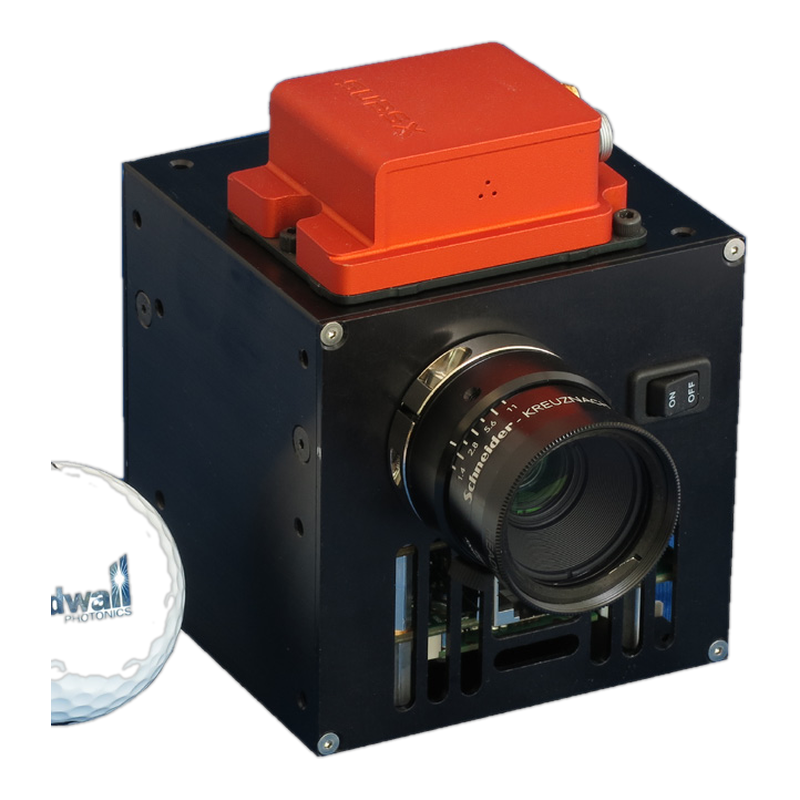
HyperShark 是美国 BlueWave Robotics 推出的水下高光谱成像载荷系统,专为 AUV / ROV 集成设计:专业高光谱传感单元、水下耐压壳体、自主供电、大容量本地存储与实时分析软件一体化集成,以“图谱合一”的方式同步记录海底的二维影像与每一个像元的连续光谱曲线,实现海底目标的原位自动分类识别。

系统核心采用科研级 VNIR 高光谱传感单元,覆盖 400–1000 nm 可见光-近红外波段,270 个连续光谱通道、光谱采样 2.2 nm,让“看长相”的水下机器人第一次拥有“辨成分”的能力。

270 个连续波段400–1000 nm VNIR光谱采样 2.2 nm最高 350 fps480 GB 本地存储标准耐压 150 mAUV / ROV 全平台适配
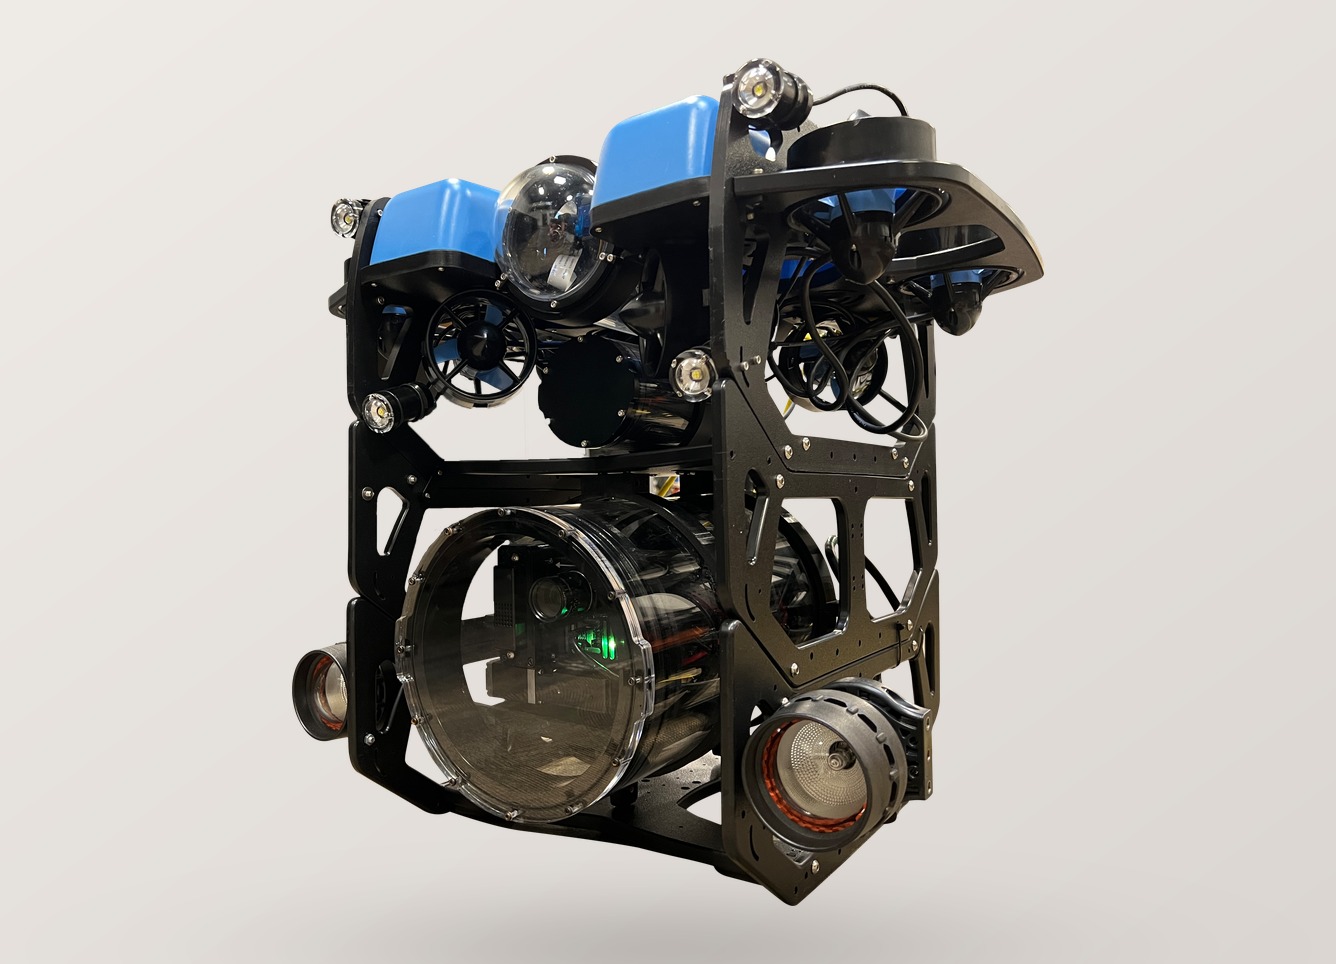
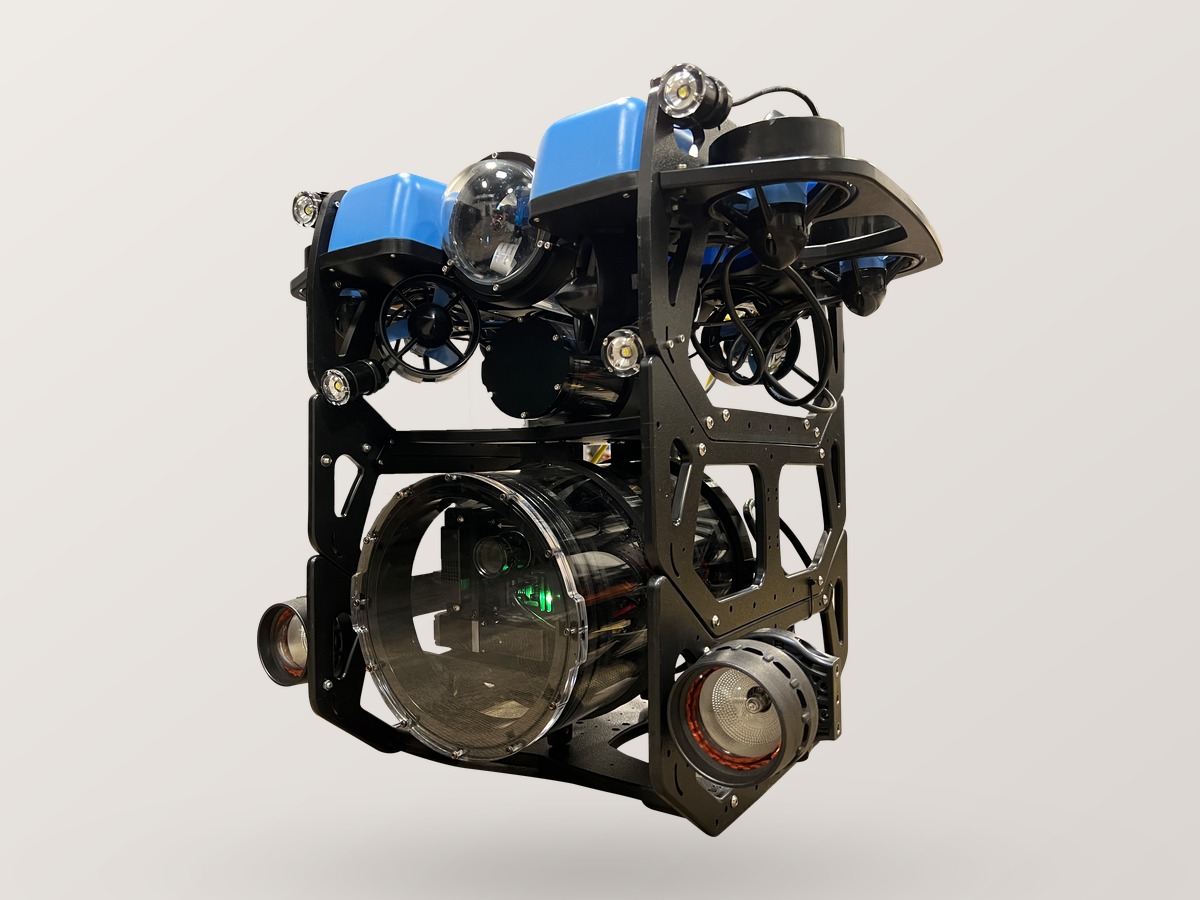
产品实拍

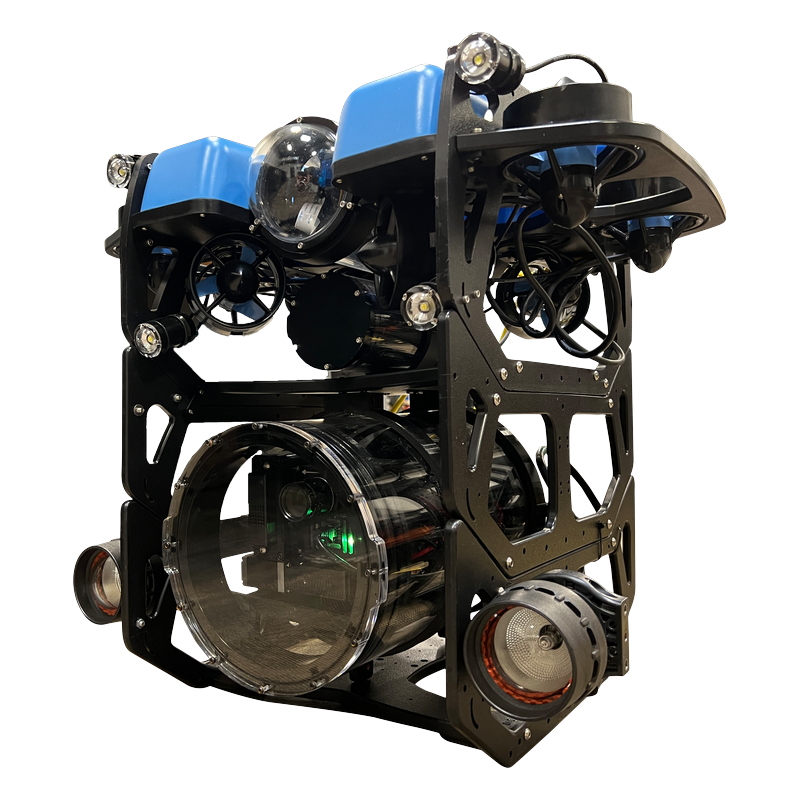
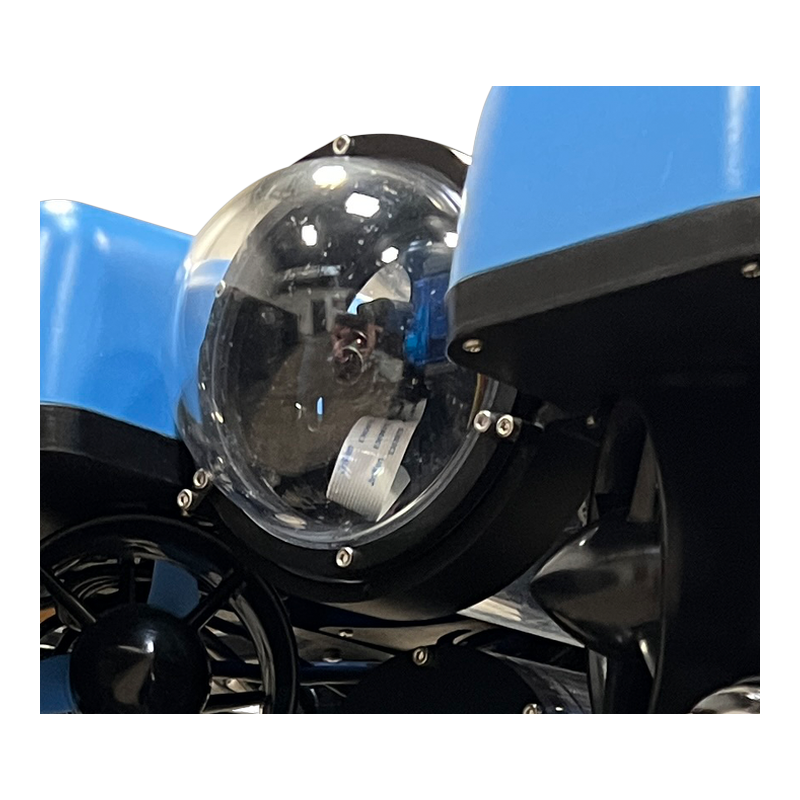
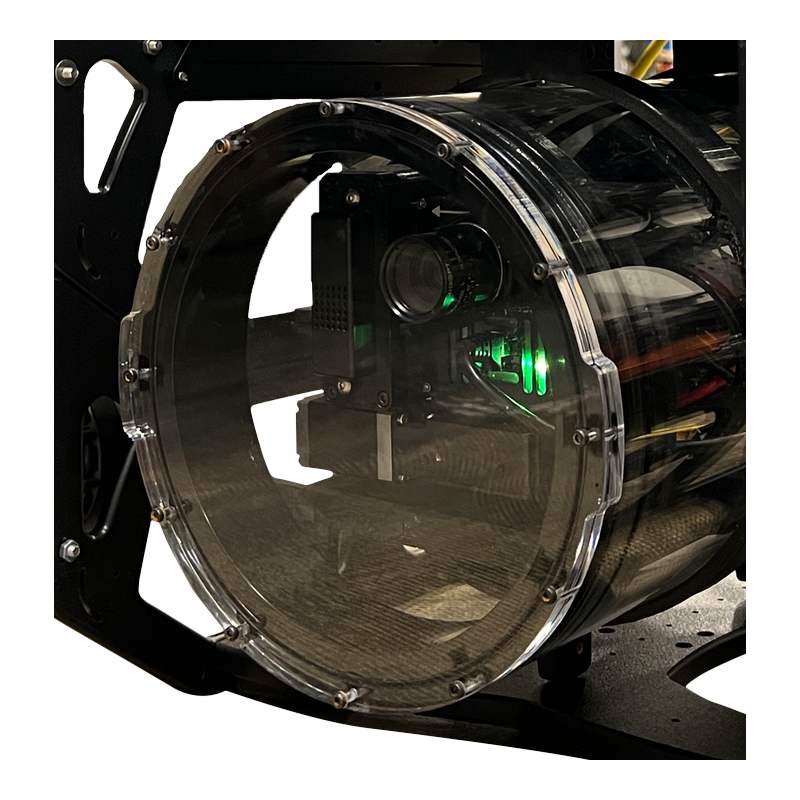
HyperShark 高光谱载荷(含耐压成像舱、LED / 卤素双照明、框架与推进集成界面),可整体挂载于 BlueROV2 等 ROV 平台,或作为独立载荷模块集成至各型 AUV。

HyperShark 水下高光谱成像载荷(图片来源:BlueWave Robotics 官方)

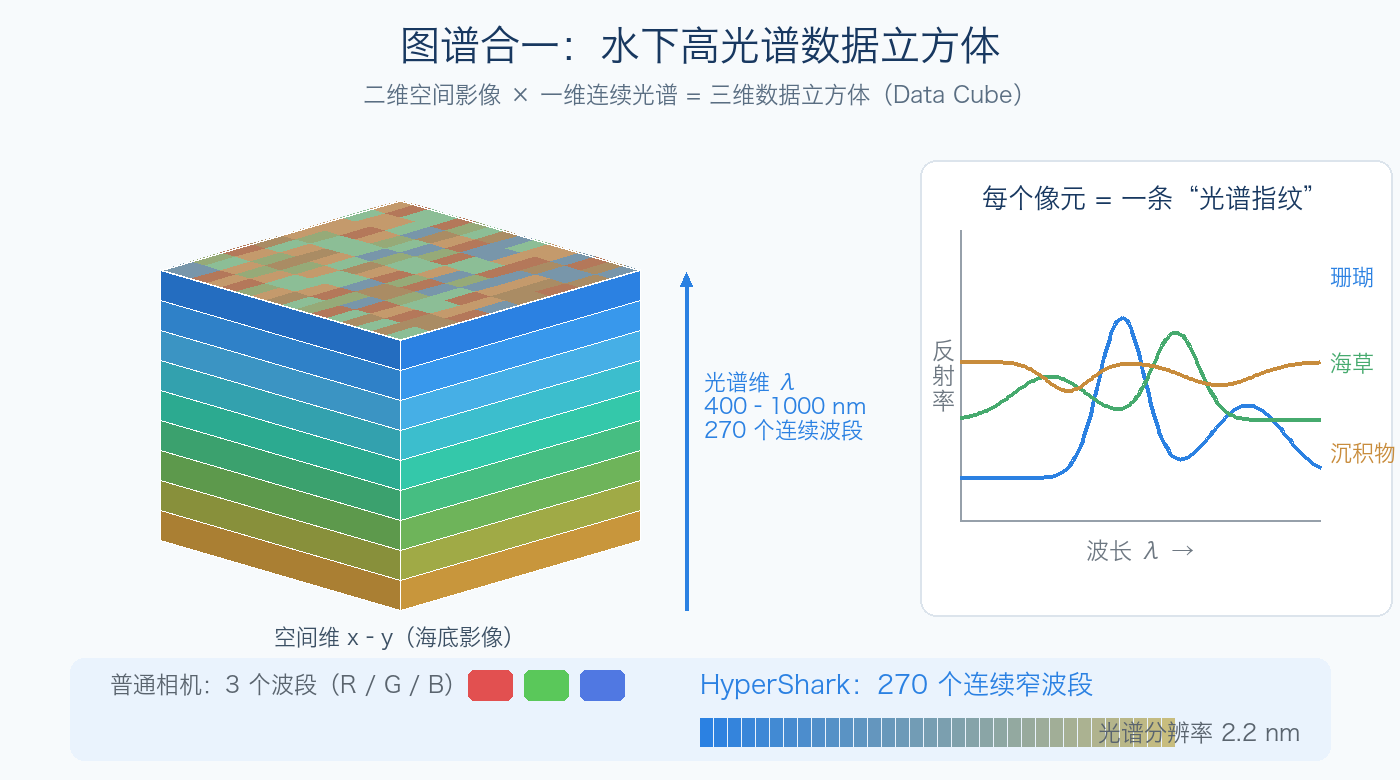
图谱合一:普通相机“看长相”,高光谱“辨成分”

地球上每一种物质——健康的珊瑚、特定的矿物、管线的防腐涂层,甚至一层薄薄的生物膜——都以独特的模式反射和吸收光线,形成独一无二的“光谱指纹”

HyperShark 采用推扫式(Push-broom)成像:航行过程中,入射光被拆分为数百条连续窄波段,同步记录二维空间影像与一维光谱曲线,生成三维“数据立方体”。海水浊度、生物附着、泥沙覆盖等让普通相机“失效”的场景,光谱指纹依然稳定可辨。

高光谱数据立方体与典型海底物质的光谱指纹差异(示意)

配合主动宽谱照明,HyperShark 在完全黑暗的深水环境中也能稳定获取光谱数据,突破传统光学成像的深度与光照限制。

核心成像单元:科研级 VNIR 高光谱传感器

HyperShark 的成像核心为 Headwall Nano-Hyperspec 级科研传感器,采用像差校正同心光学设计与自研高性能衍射光栅,全反射结构、无移动部件,天生抗振、热稳定性好,在整个视场和波段范围内都能保持出色的空间/光谱分辨率与高信噪比。

核心高光谱传感单元(约 0.5 kg,76.2×76.2×119.4 mm)

640 个空间通道 × 270 个光谱通道,单帧即得完整推扫条带光谱影像

■ 光谱采样 2.2 nm/像元,狭缝像 FWHM 6 nm,内置二阶滤光片

■ 帧率最高 350 fps,CMOS 探测器、12 bit 位深、7.4 μm 像元

■ 机载级低功耗设计(最大 13 W),GigE Vision 接口快速回传/卸载数据

■ 480 GB 板载存储(100 fps 下约 130 分钟连续采集),无需实时回传

传感单元在机载遥感领域已有十余年成熟应用积累(大堡礁监测等标志性项目),HyperShark 将其完整带入水下世界。

一体化水下作业载荷设计

HyperShark 不是“把相机装进防水壳”——它是一套围绕水下光谱探测完整设计的作业载荷:

耐压壳体:载荷标准耐压 150 m,支持定制加深耐压壳体,满足深水探测需求;ROV 套件基于 BlueROV2 平台(标定作业深度 80–100 m)

独立供电:内置专属电池模组,不占用载体主电源,长时间巡航无供电压力

大容量本地存储:480 GB 高速硬盘,原始高光谱数据本地落盘,适配远距离、长时水下作业

双照明方案:LED 柔和照明 / 卤素强光照明可切换,清澈近海与浑浊深水场景均可适配,抑制水体散射干扰

高度模块化:机械结构可按需改造,兼容多型号 AUV / ROV;开放软件架构,可扩展集成 DVL、扫描声呐等传感器

主动宽谱照明让深水光谱探测摆脱对自然光的依赖

实时分析软件:作业完成,报告即出

HyperShark 配套实时分析软件,水下作业过程中同步解析光谱数据;作业完成后一键自动分类海底目标,输出标准化图谱与分类报告,省去海量视频人工复盘的工时。

■ 作业中实时光谱解析,现场即可确认数据质量与目标发现

■ 基于光谱指纹库的监督分类,自动区分珊瑚/藻类/海绵/沉积物/人工目标等类别

■ 输出厘米级分类分布图与统计报告,直接服务于生态评估、矿产储量圈定与设施运维决策

■ 开放数据接口,可与机器学习工作流衔接,持续扩充自有光谱数据库

系统配置方案(产品系列)

HyperShark 以同一成像核心覆盖从轻量 ROV 套件到深水定制的完整谱系,按需选型:

配置方案作业平台作业深度典型用途详情
HyperShark ROV 套件BlueROV2 平台版80–100 m珊瑚礁调查、管线巡检、船体检测、教学科研查看 ↓
HyperShark AUV 集成载荷各型 AUV 定制集成载荷耐压 150 m大范围海底测绘、深海矿产与生态调查查看 ↓
HyperShark 深水定制型定制加深耐压壳体按需求定制深水/深海原位光谱探测查看 ↓
核心成像单元(OEM)Headwall Nano-Hyperspec 级—(集成件)自研载荷、无人机高光谱、二次开发查看 ↓
照明与导航选配件LED/卤素·DVL·扫描声呐·GPS/IMU按任务增强配置查看 ↓
应用场景

珊瑚礁与海洋生态

健康/白化珊瑚、藻类、海绵、海草的原位区分与厘米级分布制图,支撑珊瑚修复跟踪、蓝碳测算与生物多样性评估

深海矿产与海洋地质

锰结核、玄武岩、沉积物的原位识别与覆盖率统计,圈定矿产富集区,大幅减少取样成本

海底管线与电缆巡检

涂层破损、腐蚀点、生物附着、悬空裸露段的精准识别,优于普通视频的人工判读

海上风电与油气设施

桩基/平台水下结构检测:裂纹、点蚀、海生物附着评估,辅助运维决策

水下考古与文化遗产

沉船与遗址中有机/无机遗存的光谱区分,非接触式精细记录

UXO 与水下安防

未爆弹药、可疑人工目标的光谱识别与定位

船舶运维

船体附着生物与涂层状态水下快速普查

海洋学研究

叶绿素 a 沉积异常、底栖群落光谱数据库建设、气候变化长期监测

浅水珊瑚礁是高光谱水下成像最具价值的应用场景之一

行业应用案例

以下案例来自行业公开报道与文献,展示水下高光谱成像技术的成熟应用价值。

案例一|大堡礁生态监测(澳大利亚 AIMS,2018)

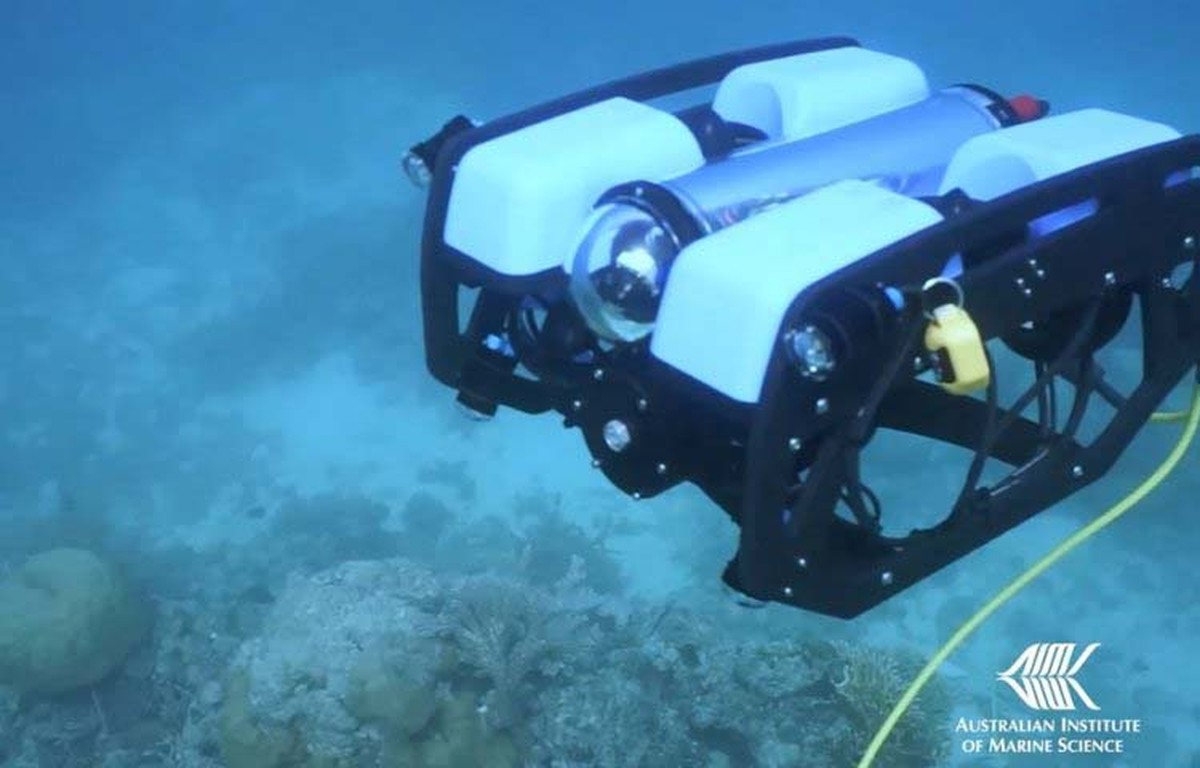
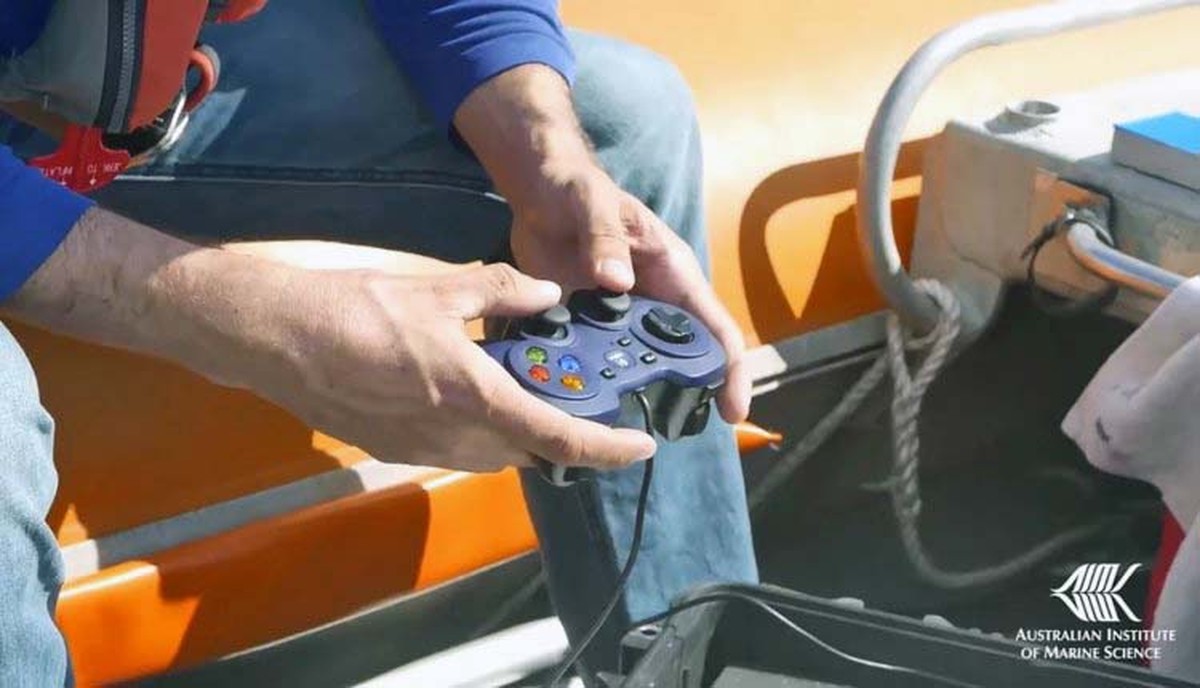
澳大利亚海洋科学研究所(AIMS)与昆士兰科技大学合作,在约翰·布鲁尔礁开展了为期两周的海试:BlueROV2 搭载与 HyperShark 同源的高光谱成像单元(400–1000 nm、270 波段)沿样带自动巡航,完成海底测绘、水深反演与白化珊瑚识别,并实现全球首次 ROV 与高光谱无人机夜间协同作业。机器人作业让潜水员远离鳄鱼与有毒生物威胁,监测效率和安全性成倍提升。

搭载高光谱相机的 ROV 在大堡礁上空作业(图片来源:AIMS)

案例二|深海锰结核高光谱制图(NTNU/Ecotone,秘鲁海盆 4100 m)

挪威科技大学(NTNU)与 Ecotone 研发的 UHI 系统搭载 ROV 在太平洋 DISCOL 实验区(水深约 4100 m)完成世界首次深海海底高光谱测绘,原位区分锰结核、沉积物与底栖生物,自动统计结核覆盖率——为高光谱用于深海采矿储量评估提供了首个实证。

案例三|深海大型生物原位“光谱分类学”(Scientific Reports,2018)

《Scientific Reports》发表的研究证实:UHI 可作为原位分类工具,基于光谱指纹半自动识别深海底栖大型生物,对小型生物的检出率显著优于普通 RGB 影像;还能发现 RGB 图像中不可见的沉积叶绿素 a 异常(675 nm 反射谷),为栖息地制图与监测提供全新维度。

案例四|国内实践:浅水珊瑚礁水下机器人载高光谱系统(自然资源部南海局等)

自然资源部南海发展研究院联合中科院空天信息创新研究院、西安光机所研制的浅水珊瑚礁水下机器人载高光谱成像仪(380–800 nm、平均光谱分辨率 4 nm),在千岛湖、珠海外伶仃岛/庙湾岛完成多轮测试:单日勘测效率达人工潜水的 3–4 倍,珊瑚科(属)智能识别精度优于 80%,已在三亚珊瑚礁研究所、广东海洋大学等 6 家单位推广应用,2024 年 2 月经专家鉴定总体达国内领先水平。

案例五|国内实践:南海珊瑚礁原位高光谱鉴别(中科院南海海洋研究所)

中科院南海海洋研究所 LTO 团队在三亚、西沙海域获取原位海底高光谱数据集:基于 1 nm 全分辨率光谱,珊瑚级鉴别精度 90.9%、级鉴别精度 91.6%——证明原位高光谱具备物种级识别能力,而多光谱卫星(Landsat 8 / Sentinel-2 / WorldView-2)在种级层面平均精度不足 70%。

水面支持团队操控 ROV 进行高光谱调查(图片来源:AIMS)

资料下载

HyperShark 核心成像单元(VNIR 高光谱传感器)技术资料(PDF)

如需完整产品手册、深水定制方案或集成评估,请联系普思海洋技术团队。

配置详情

以下各配置方案均基于同一成像核心,可按任务需求组合选型。

HyperShark ROV 套件(BlueROV2 平台版)

开箱即用的水下高光谱作业系统:高光谱载荷整体集成于 BlueROV2 平台,高机动、易部署,开源 ROV 软件生态,是科研团队进入水下高光谱领域的最快路径。

套件支持后期升级 DVL 与扫描声呐,实现更精准的样带巡航与避障。

参数指标
作业平台BlueROV2(6 推进器,高机动、高可重构)
标定作业深度80 m(平台标准 100 m)
成像规格270 波段 / 400–1000 nm VNIR / 15.9° 前向视场
照明LED 或卤素照明可选
供电电池独立供电
软件开源 ROV 控制软件 + 实时高光谱分析软件
扩展可升级 DVL、扫描声呐
HyperShark AUV 集成载荷(多平台适配版)

面向大范围海底测绘的载荷形态:成像舱、照明、供电与存储集成为独立载荷模块,机械与电气接口按载体定制,兼容多型号 AUV。

载荷不占用 AUV 主电源,480 GB 本地存储支持全程原始数据落盘,任务后统一回收处理。

参数指标
载荷耐压标准 150 m(支持定制加深)
成像规格270 波段 / 400–1000 nm VNIR / 15.9° 前向视场
数据存储480 GB 高速本地存储
供电内置专属电池模组
接口GigE Vision,任务规划/数据回收接口按载体适配
适配多型号 AUV / ROV 定制集成
HyperShark 深水定制型(定制耐压壳体)

针对深水与深海探测需求,提供定制加深耐压壳体与照明增强方案,把光谱探测能力延伸到自然光完全消失的深度。

钛合金耐压舱、深水接插件与压力补偿设计按目标深度工程化定制。

参数指标
耐压方案钛合金定制耐压壳体
作业深度按需求定制加深
成像规格270 波段 / 400–1000 nm VNIR
照明卤素强光照明增强,抑制深水散射
结构模块化框架,适配深水 AUV / ROV
服务深度论证 + 集成联调 + 海试支持
核心成像单元(OEM 集成件)

Headwall Nano-Hyperspec 级科研传感单元,像差校正同心光学、全反射无移动部件设计,约 0.5 kg、76.2×76.2×119.4 mm,可嵌入自研载荷、无人机或实验室系统。

640 空间通道 × 270 光谱通道,GigE Vision 接口,支持 OEM 编程与二次开发。

参数指标
光谱范围400–1000 nm(VNIR)
空间/光谱通道640 / 270
色散/分辨率2.2 nm/像元,狭缝像 FWHM 6 nm
探测器CMOS,12 bit,7.4 μm 像元
帧率最高 350 fps
接口/存储GigE Vision / 480 GB 板载存储
功耗/重量最大 13 W / 约 0.5 kg(不含镜头与 GPS)
尺寸76.2 × 76.2 × 119.4 mm(含镜头,不含 POS)
照明与导航选配件

按任务剖面增强系统能力:浑浊水体选卤素强光,清澈近海选 LED 柔光;高精度样带作业加装 DVL,复杂结构环境加装扫描声呐;需要地理配准时选装 GPS/IMU。

参数指标
照明选配LED 柔和照明 / 卤素强光照明
导航选配DVL(多普勒计程仪)
避障选配扫描声呐
定位选配GPS/IMU(地理配准与正射校正)
软件选配实时分析软件高级模块、光谱数据库定制

获取完整资料与定制方案

普思海洋(Wedynamic Marine)为 HyperShark 水下高光谱成像系统提供选型咨询、深水定制、载体集成联调与海试支持。

电话:010-88594300 | 邮箱:Sales@wedynamics.com.cn | 网址:www.wedynamics.com.cn

型号详解(规格参数 · 数据表下载)

HyperShark 照明与导航选配件

按任务剖面增强系统能力:浑浊水体选卤素强光,清澈近海选 LED 柔光;高精度样带作业加装 DVL;复杂结构环境加装扫描声呐;需要地理配准时选装 GPS/IMU

📌 官方配置:照明与导航升级选件
🕐 厂商官方资料(现行) 👤 BlueWave Robotics(官方) 📍 美国
BlueWave Robotics 官方资料:HyperShark 载荷照明可选 LED 或卤素光源以保证水下光谱采集质量,导航可按任务升级 DVL 与扫描声呐(厂商集成);载荷围绕开源 BlueROV2 构建,电池供电、可重构。
来源:https://www.bluewaverobotics.com/hypershark

HyperShark ROV 套件(BlueROV2 平台版)

HyperShark ROV 套件把400–1000 nm 可见-近红外高光谱成像装上演示与作业两相宜的 BlueROV2 平台:270 个光谱通道逐点扫描海底,沉积物类型、珊瑚健康、溢油污染、管线涂层状态在「光谱指纹」下一览无余。套件含整机集成、照明与采集软件,开箱即测。

主要特性:

  • 400–1000 nm VNIR,270 光谱通道

  • BlueROV2 整机集成,开箱即用

  • 配套照明与实时采集软件

  • 面向珊瑚礁、沉积物、溢油、管线检测

参数指标
光谱范围400–1000 nm(VNIR)
光谱通道270
标准耐深80 m(BlueROV2 平台)
典型应用底栖生境制图 · 污染识别 · 管线涂层检测
📌 应用案例|水下高光谱技术路线验证
🕐 2016 👤 挪威 NTNU/Equinor 团队 📍 大西洋中脊
NTNU/Equinor 团队在大西洋中脊考察中首次将全尺寸水下高光谱成像仪同时搭载于 AUV 与 ROV,用于海底块状硫化物矿产勘查,证实「ROV/AUV+高光谱」海底精细探测路线的科研价值——正是 HyperShark 套件的核心应用场景。
来源:IEEE OCEANS(Sture 等),2017
📌 官方发布:BlueROV2 高光谱测试套件
🕐 厂商官方资料(现行) 👤 BlueWave Robotics(官方) 📍 美国
BlueWave Robotics 官方推出 HyperShark 水下高光谱测试套件:基于 BlueROV2,270 条谱线覆盖 400–1000 nm,15.9° 视场,480 GB 存储与实时分析软件,潜深 80 m、电池供电;定位珊瑚礁研究、管线检查与能源设施巡检。
来源:https://www.bluewaverobotics.com/hypershark

HyperShark AUV 集成载荷(多平台适配版)

AUV 集成载荷版将 HyperShark 核心成像单元与低功耗控制、数据记录模块打包,适配各类 AUV 载荷舱。沿测线自主完成高光谱条带采集,一次下潜即可获得大范围海底光谱底图。

主要特性:

  • 多 AUV 平台适配(载荷舱集成)

  • 低功耗设计,匹配 AUV 能源预算

  • 条带式自主采集,覆盖大范围

  • 数据事后成图与分类分析

参数指标
集成方式AUV 载荷舱
光谱范围400–1000 nm
典型应用大范围底栖调查 · 矿产勘查 · 环境监测
📌 官方服务:高光谱载荷多平台集成
🕐 厂商官方资料(现行) 👤 BlueWave Robotics(官方) 📍 美国
BlueWave Robotics 官方提供载荷集成服务:将高光谱成像仪集成到 ROV/AUV 等无人平台,在危险或人员难达的水下环境远程采集光谱数据;服务覆盖传感器适配、平台集成与培训,HyperShark 即为代表产品。
来源:https://www.bluewaverobotics.com/payload-integration

HyperShark 深水定制型(定制耐压壳体)

针对深水科研与工程需求,HyperShark 提供定制耐压壳体版本:按平台与深度要求选配壳体、接插件与照明方案,把高光谱成像能力延伸至中深水作业场景。

主要特性:

  • 按深度需求定制耐压壳体

  • 适配工作级 ROV / 深水 AUV

  • 深水照明与同步触发方案

  • 项目制工程支持

参数指标
耐压深度按项目定制
集成方式工作级 ROV / 深水平台
典型应用深水科研 · 海底资源与环境调查
📌 官方说明:深水按需定制集成方案
🕐 厂商官方资料(现行) 👤 BlueWave Robotics(官方) 📍 美国
针对标准 80 m 套件之外的深水或特殊平台需求,BlueWave Robotics 官方提供定制载荷集成:按平台与任务调整传感器安装、供电与数据链路,将实验室级传感器转化为可在恶劣水下环境工作的机器人载荷,深水耐压方案按项目定制。
来源:https://www.bluewaverobotics.com/payload-integration

HyperShark 核心成像单元(OEM 集成件)

OEM 版本提供 HyperShark 的核心高光谱成像单元,面向机器人厂商与系统集成商:保留完整光谱性能,机械、电气、软件接口开放,便于嵌入自有 ROV/AUV 与观测系统。

主要特性:

  • 核心成像单元 OEM 供货

  • 开放机械/电气/软件接口

  • 与第三方照明、云台灵活组合

  • 厂商级集成技术支持

参数指标
供货形式OEM 核心单元
光谱范围400–1000 nm,270 通道
典型应用机器人厂商集成 · 观测系统定制
📌 官方规格:270 谱线 VNIR 成像仪
🕐 厂商官方资料(现行) 👤 BlueWave Robotics(官方) 📍 美国
HyperShark 核心高光谱成像仪官方规格:270 条谱线、400–1000 nm 可见-近红外波段、15.9° 前视视场、480 GB 机载硬盘,配套实时分析软件即时解析目标光谱特征;与 LED/卤素照明组合,可 OEM 集成到 ROV/AUV 等平台。
来源:https://www.bluewaverobotics.com/hypershark

主要特性

■ LED 柔和照明 / 卤素强光照明可切换

■ DVL 实现精准样带保持与航迹推算

■ 扫描声呐增强复杂环境避障

■ GPS/IMU 支持地理配准与正射校正

■ 实时分析软件高级模块与光谱数据库定制

应用场景

■ 浑浊水体作业照明增强

■ 高精度定量样带调查

■ 海上风电桩基等复杂结构作业

■ 需要地理坐标输出的测绘任务

参数指标
照明选配LED 柔和照明 / 卤素强光照明
导航选配DVL(多普勒计程仪)
避障选配扫描声呐
定位选配GPS/IMU(地理配准)
软件选配实时分析高级模块、光谱数据库定制

给海底每一种物质一张“光谱指纹”。

HyperShark 以 270 个连续波段穿透幽暗海水,同步记录海底的影像与光谱,让 AUV/ROV 从“看长相”进化到“辨成分”。

珊瑚白化、锰结核、管线腐蚀、生物附着——肉眼与普通相机无法分辨的目标,在光谱指纹前无所遁形。

相关参数

一、成像传感规格(核心高光谱单元)
参数指标
光谱范围400–1000 nm(VNIR)
光谱通道270 个连续波段
空间通道640
色散/像元2.2 nm/pixel
光谱分辨率狭缝像 FWHM 6 nm,内置二阶滤光片
光学设计像差校正同心光学,f/2.5,狭缝 20 μm
探测器CMOS,12 bit,像元 7.4 μm
最大帧率最高 350 fps
数据接口GigE Vision
板载存储480 GB(100 fps 下约 130 分钟)
功耗最大 13 W
尺寸76.2 × 76.2 × 119.4 mm(含镜头,不含 POS)
重量约 0.5 kg(不含镜头与 GPS/IMU)
工作温度0–50 ℃
二、载荷与作业规格(HyperShark 系统)
参数指标
前向视场15.9° FFOV
照明方案LED 柔和照明 / 卤素强光照明(可切换)
载荷耐压标准 150 m,支持定制加深耐压壳体
ROV 套件平台BlueROV2,标定作业深度 80–100 m
供电内置专属电池模组,不占用载体主电源
数据存储480 GB 本地高速存储
平台适配多型号 AUV / ROV 模块化集成
可扩展DVL、扫描声呐、GPS/IMU
分析软件实时光谱解析 + 自动分类 + 标准化报告
拿不准选哪款?把需求发给我们
从方案设计、设备选型,到安装调试、海试培训和保障维修,我们关注每一项技术在真实任务中的可用性与完整交付。如果您拿不准用哪款?可以把需求发我们。
  010-8859 4300(周一至周五 9:00—17:30)
  sales@wedynamics.com.cn
🌐  www.wedynamics.com.cn
关注「普思海洋」
普思海洋公众号二维码
长按识别 · 携手探索深蓝