EN
Multibeam Sonar Selection Guide - SeaBat T-Series / HydroSweep
多波束测深系统选型指南:SeaBat/HydroSweep 全系列对比与综合解决方案多波束测深系统是现代海道测量与水下地形探测的“主力装备”——但选型远比“看频率选型号”复杂:同样是 SeaBat T 系列,便携版和潜水版差价数倍;测深 500 m 的浅水旗舰到了 3,000 m 深海束手无策;波束数、扫宽、multi-ping、稳定方式每一项都直接决定测量效率与数据等级。
普思海洋(Wedynamic Marine)作为 Teledyne RESON 长期合作伙伴,提供从 近岸便携 T 系列、ROV/AUV 深水载荷 到 船载中深水/全海深 HydroSweep 的完整多波束产品线,覆盖 0.5 m 浅滩到 11,000 m 深渊的全部深度区间。本指南把全系列 11 个型号放在一起横向对比,按“产品族定位 → 参数总表 → 场景对号 → 深度筛选 → 配套生态 → 采购配置”的路径,帮助您在几分钟内锁定最优配置。
| 产品族 | 定位 | 代表型号 | 测深能力 | 典型平台 | 产品中心 |
|---|---|---|---|---|---|
| SeaBat T 系列·浅水便携 | 近岸海道测量行业标杆,航空箱单人携行 | T51-P / T50-P / T20-P / T51-ASV | 最大 575 m(FM) | 小艇、测量船、USV 无人船 | 浅水多波束专区 |
| SeaBat T 系列·潜水载荷 | ROV/AUV 深水地形探测,钛合金耐压 | T20-S / T50-S / T51-S / IDH 双头 | 声学量程 575 m,耐压 6,000 m | ROV、AUV、深拖 | 深水声学载荷专区 |
| SeaBat D100 + HydroSweep 船载深水 | 中深水到全海深船底安装系统 | D100 / HydroSweep MD/30 / HydroSweep DS | 10 m – 11,000 m | 测量船、大洋科考船 | 船载深水专区 |
| 相关方案:CodaOctopus Echoscope 实时三维声呐(水下工程检测、桩基/管线实时 3D 成像,与多波束测深互补) | |||||
① 作业深度——先分“声学量程”和“耐压深度”两件事:浅水便携系统测深 575 m 但声呐头只耐压 50 m;ROV/AUV 载荷声学量程同为 575 m,耐压却达 6,000 m(测的是“离底高度”而非水深);船载深水系统才是真正的全水深测量。
② 分辨率与波束——波束角越窄分辨率越高:T51 系列 0.25°×0.5°(800 kHz)是分辨率天花板,T50 系列 0.5°×1° 是性能/价格平衡点,T20 系列 1°×1° 经济实用;波束数 256→1024 直接决定扫幅内的数据密度。
③ 覆盖效率——看“扫宽 × multi-ping × 航速”组合:140°–170° 大扫宽 + 4x multi-ping(D100/MD/30)让单条测线覆盖数倍海底,深水测量的船时成本由此决定。
④ 平台与集成——便携杆装(小艇)、低功耗 ASV 处理器(无人船 90 W)、钛合金湿端+舱内处理器(ROV/AUV)、永久船底安装(测量船),安装方式选错整套系统无法上马。
⑤ 配套生态——多波束只是传感器:姿态惯导(Exail Octans/Phins)、声速剖面(Valeport)、定位(Gaps USBL/GNSS)、后处理软件(CARIS HIPS)缺一环都出不了 IHO S-44 等级数据。
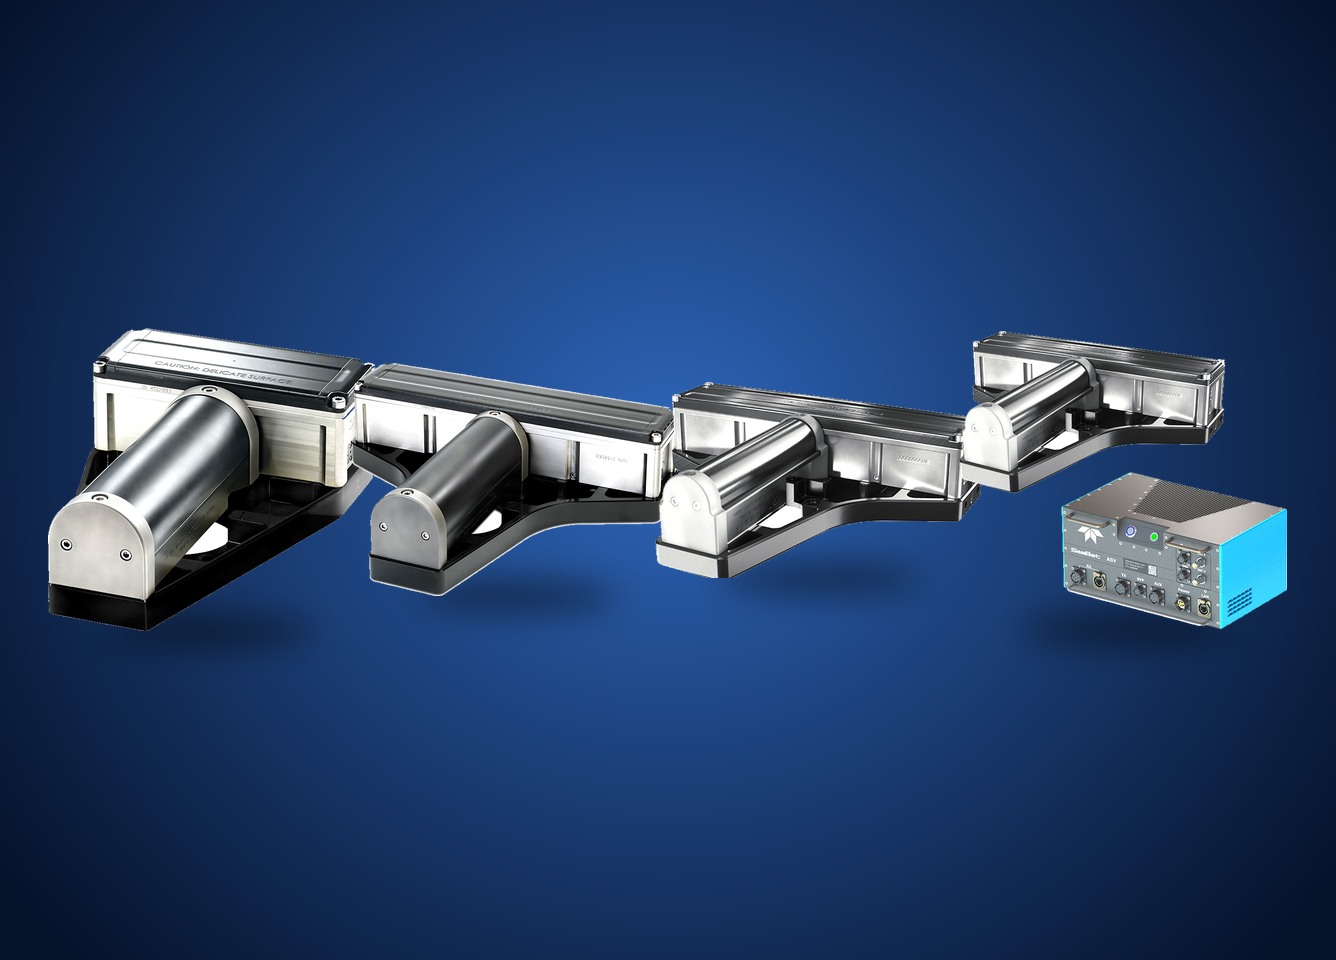
| 型号 | 平台定位 | 工作频率 | 波束角×波束数 | 最大测深(FM) | 扫宽 | 详情 |
|---|---|---|---|---|---|---|
| SeaBat T 系列·浅水便携|产品中心 | ||||||
| SeaBat T51-P | 旗舰便携·超高分辨率 | 350–430 + 700–800 kHz 双频 | 0.25°×0.5°(800 kHz)/ 10–1024(双头 2048) | 280 m(高频 120 m) | 140° 等距 / 170° 等角 | 查看 |
| SeaBat T50-P | 主力便携·行业标杆 | 190–420 kHz 宽带捷变,CW/FM | 0.5°×1°(400 kHz)/ 10–1024 | 575 m(200 kHz FM) | 150° 等距 / 165° 等角 | 查看 |
| SeaBat T20-P | 经济便携·单人携行 | 190–420 kHz 宽带捷变,CW/FM | 1°×1°(400 kHz)/ 10–256(可选 512) | 575 m(200 kHz FM) | 140° 等距 / 165° 等角 | 查看 |
| SeaBat T51-ASV | 无人船(USV)专用 | 350–430 + 700–800 kHz 双频 | 0.25°×0.5°(800 kHz)/ 10–1024 | 280 m(高频 120 m) | 140° 等距 / 170° 等角;整机 90 W 低功耗 | 查看 |
| SeaBat T 系列·ROV/AUV 深水载荷(钛合金耐压 6,000 m)|产品中心 | ||||||
| SeaBat T20-S | 经济型深水载荷 | 190–420 kHz,CW/FM | 1°×1°(400 kHz)/ 10–256(可选 512) | 575 m(200 kHz FM) | 140° 等距 / 165° 等角;浅水版耐压 400 m | 查看 |
| SeaBat T50-S | 主力深水载荷 | 400 / 200 kHz | 0.5°×1°(400 kHz)/ 10–1024 | 575 m(200 kHz FM) | 150° 等距 / 170° 等角;Tracker 全自动 | 查看 |
| SeaBat T51-S | 超高分辨率深水载荷(2025 新款) | 350–430 + 700–800 kHz 双频 | 0.25°×0.5°(800 kHz)/ 10–1024 | 270 m(高频 135 m) | 10°–170° 双频全扫宽;Tracker + 管线跟踪 | 查看 |
| SeaBat IDH 双头系统 | 双倍覆盖·高效测绘 | 800 / 400 / 200 kHz(依湿端) | 0.25°×0.5°(800 kHz)/ 双头 2×512 | 575 m(200 kHz FM) | 160° 等距 / 230° 等角(双头拼接) | 查看 |
| 船载中深水与全海深系统|产品中心 | ||||||
| SeaBat D100 | 中深水·便携杆装/多船轮转 | 44–60 kHz 宽带 | 1°×1° 等三种 / 1024 测深点/ping | 3,000 m | 2–4x multi-ping,20 Hz | 查看 |
| HydroSweep MD/30 | 中深水·专用测量船永久安装 | 24–30 kHz Chirp | 1°/1.5°×1°/1.5° / 960 测深点/ping | 7,000 m | 4x multi-ping;±0.2% 水深(IHO S-44) | 查看 |
| HydroSweep DS | 全海深·大洋科考旗舰 | 14–16 kHz Chirp | 0.5°×1° 高分辨率可选 / 960 测深点/ping | 11,000 m | 2x multi-ping;±0.2% 水深(IHO S-44) | 查看 |
| 相关方案:CodaOctopus Echoscope 实时三维声呐(工程检测/桩基/管线 3D 成像)|Echoscope4G / Echoscope PIPE / PIPE NANO —— 与多波束测深互补 | ||||||
注:参数以 Teledyne RESON 官方 datasheet 为准;“最大测深(FM)”指 FM 调频模式极限量程,CW 模式略低;潜水载荷测深指对海底的声学作用距离。
| 应用场景 | 首选推荐 | 备选 | 选型理由 |
|---|---|---|---|
| 近岸海道测量(IHO S-44 特测/1a 级) | SeaBat T50-P | T51-P(高分辨率加密区) | 0.5°×1° 波束 + 1024 束 + FM 575 m,行业装机量最大的便携标杆 |
| 疏浚验收/港池航道精细测量 | SeaBat T51-P | T50-P | 800 kHz 高频阵 0.25°×0.5° 分辨率,块石/边坡/浅点细节一览无余 |
| 小艇/橡皮艇快速动员测量 | SeaBat T20-P | T50-P | 航空箱单人携行,半天完成安装标定;1° 波束满足一般测量规范 |
| USV 无人船长航时测绘 | SeaBat T51-ASV | T50-P + 低功耗改装 | 整机 90 W 低功耗 + 内部 SSD,无人船电力预算内跑出 T51 级数据 |
| ROV 深水地形/管线路由调查 | SeaBat T50-S | T51-S(精细段) | 6,000 m 钛合金耐压,200 kHz 低频档 575 m 量程覆盖大部分路由调查 |
| ROV/AUV 高分辨率近底测绘 | SeaBat T51-S | IDH 双头(效率优先) | 800 kHz 0.25° 分辨率 + Tracker 实时自动调参,近底精细结构清晰 |
| AUV 大范围高效测绘(>3 kn) | SeaBat IDH 双头 | T50-S | 双头 230° 拼接扫宽,同航速下单条测线覆盖近两倍,AUV 电池换效率 |
| 中深水测量(3,000 m 内,多船轮转) | SeaBat D100 | T50-P 加杆装延伸(浅水段) | 便携杆装免永久安装,临时动员/租赁船首选,与 T 系列操作习惯一致 |
| 深水科考船/大洋调查(3,000–7,000 m) | HydroSweep MD/30 | D100(浅水段补充) | 24–30 kHz Chirp + 4x multi-ping,IHO S-44 精度,与 Parasound 浅剖原生协同 |
| 全海深科考与海图生产(7,000–11,000 m) | HydroSweep DS | — | 14–16 kHz 低频大功率,11,000 m 全球任意海域,深渊测绘唯一选项 |
| 水下工程实时三维(桩基/沉放/检测) | CodaOctopus Echoscope4G | Echoscope PIPE 5D/6D | 实时 3D 体积成像(非条带测深),浑水零能见度下导引吊装与对接 |
| 深度档位 | 可选型号 | 路线建议 |
|---|---|---|
| 0–500 m(近岸浅水) | T51-P / T50-P / T20-P / T51-ASV(便携杆装) | 便携 T 系列的绝对主场;按分辨率与预算在 T20/T50/T51 间取舍 |
| ROV/AUV 近底测量(耐压至 6,000 m) | T20-S / T50-S / T51-S / IDH(声学量程 575 m) | 深水地形靠“平台下去”而非“声学够远”;离底 50–150 m 定高航行 |
| 10–3,000 m(中深水船载) | SeaBat D100 | 便携杆装多船轮转;专用测量船且常年作业则直接上 MD/30 |
| 3,000–7,000 m(深水船载) | HydroSweep MD/30 | 永久船底安装 + Chirp + 4x multi-ping,深水测量船主力 |
| 7,000–11,000 m(全海深) | HydroSweep DS | 全球仅此一档;0.5°×1° 高分辨率波束配置可选 |
| 环节 | 推荐产品 | 作用 |
|---|---|---|
| 姿态与航向(惯导) | Exail Octans 9 / Phins(水面)、Phins Subsea / Rovins(水下) | 横摇/纵摇/艏向是测深精度的第一误差源;IHO 特测建议 0.01° 级 FOG 惯导 |
| 声速剖面 | Valeport SWiFT/MiniSVP/CTD | 声速误差直接变成深度误差;表层声速仪+剖面仪每日标定 |
| 水下定位(ROV/AUV) | Exail Gaps M3/M5/M7 USBL | 深水载荷测量的平面位置靠 USBL 给到米级以内 |
| 后处理软件 | CARIS HIPS & SIPS / CARIS HPD | 条带编辑、声速改正、涌浪滤波、DTM 成图与海图生产全流程 |
| 潜水员/浅水分体集成 | SeaBat IDH 双头 + 舱内处理器 | 双头共享一台处理器,AUV 舱内空间/功耗减半 |
方案 A|近岸测量队便携套(小艇/租赁船)
SeaBat T50-P + 便携测量杆 + Exail Octans 9 姿态仪 + Valeport SWiFT 声速剖面仪 + CARIS HIPS —— 航空箱全套单人携行,当天动员当天出数据,满足 IHO S-44 1a 级。
方案 B|USV 无人船测绘套
SeaBat T51-ASV + 集成 GNSS/INS 一体姿态 + 无人船任务管理链路 —— 整机 90 W 低功耗,内部 SSD 自治记录,适合岛礁区、水库、风电场长航时无人测绘。
方案 C|深水 ROV 地形调查套(海管/海缆/油气)
SeaBat T50-S(或 T51-S 精细段)+ Phins Subsea 惯导 + Gaps M5 USBL + 声速仪 —— 6,000 m 钛合金耐压全链路,Tracker 全自动调参减少 ROV 操作员负担。
方案 D|大洋科考船全水深套
HydroSweep MD/30(或 DS 全海深)+ Parasound 浅地层剖面 + 船载高精度惯导 + CARIS HPD —— 一次航行同步获取地形 + 地层,深水科考船主力配置,支持 24 小时连续作业。
第 1 步|定深度与平台:测多深、用什么测(小艇/USV/ROV/AUV/测量船)→ 锁定产品族(第一节表)。
第 2 步|定分辨率等级:一般测量 T20 够用;行业标杆 T50;精细检测/疏浚验收 T51;深水精细 T51-S。
第 3 步|算覆盖效率:扫宽 × multi-ping × 计划航速 = 单航次覆盖面积;AUV 效率优先选 IDH 双头,深水船选 4x multi-ping。
第 4 步|配测量链:惯导(姿态精度)、声速(剖面+表层)、定位(GNSS/USBL)、后处理(CARIS)逐项落实,缺项补齐。
第 5 步|发需求复核:把“深度+平台+精度等级+航速+预算区间”发到 sales@wedynamics.com.cn,销售工程师 1 个工作日内给出书面选型建议与成套报价。
Q1:T20、T50、T51 到底差在哪?
核心是波束角与频率:T20 为 1°×1°(190–420 kHz)经济款;T50 为 0.5°×1°(190–420 kHz 宽带捷变)行业标杆;T51 增加 700–800 kHz 专用高频阵做到 0.25°×0.5°,并把测深分辨率推到 6 mm。预算充足上 T51,平衡选 T50,入门 T20。
Q2:便携 T 系列能测 3,000 m 深水吗?
不能。便携 T 系列声学量程最大 575 m,且声呐头只耐压 50 m。深水地形两条路:ROV/AUV 载荷(T50-S/T51-S,平台下到近底测)或船载低频系统(D100 3,000 m / MD/30 7,000 m / DS 11,000 m)。
Q3:CW 和 FM 模式怎么选?
CW(连续波) pings 率高、适合浅水高航速;FM(Chirp 调频)抗混响强、量程更远(同机型量程提升约 20%),深水段和复杂底质优先 FM。T 系列全系标配 CW/FM 双模式,作业时可一键切换。
Q4:多波束和 Echoscope 实时三维声呐是什么关系?
互补而非替代:多波束做“条带式地形测量”,精度等级高、覆盖大,产出 DTM 与海图;Echoscope 做“实时体积成像”,浑水中实时导引吊装、沉放与对接。工程船常见配置是两者同装:多波束先测、Echoscope 干活。
Q5:惯导不配好会怎样?
姿态误差 0.1° 在 100 m 水深就是约 17 cm 的边缘测深误差,直接掉出 IHO 1a 级。建议 Octans 9(0.01° 级)起步;ROV/AUV 深水载荷配 Phins Subsea/Rovins,并与 Gaps USBL 组合定位。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号