EN
XEOS by Satlink: Subsea Recovery Beacons, Iridium GPS Flashers & Wave Sensors
RJE International Acoustic Relocation & Diver Navigation Systems
Imenco Future Subsea Cameras, LED Lights & Lasers
MetOcean Telematics: NOVATECH Beacons, Drifting Buoys, Polar, Acoustic & VMS
OceanTools Subsea Cameras, Lights, Dye Detection & Sensors
SubC Imaging Rayfin Cameras, Aquorea LEDs & Lasers
Remote Ocean Systems (ROS) Subsea Pan & Tilt Positioners, Cameras, Lights & Systems
SIDUS Solutions Subsea Pan & Tilt, Rotators, Cameras, Lights & Lasers
Impact Subsea Underwater Sensors: Sonar, Altimeter, Depth, AHRS & FMD
Ocean Sonics icListen Smart Digital Hydrophones & Acoustic Monitoring Systems
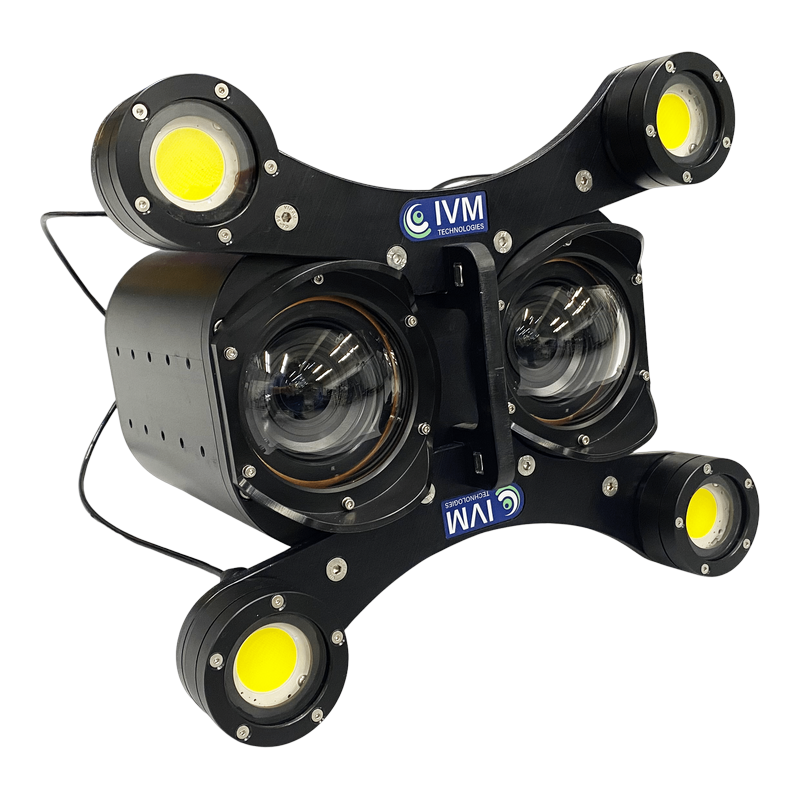
IVM Technologies HYDRO Subsea 3D Photogrammetry Systems
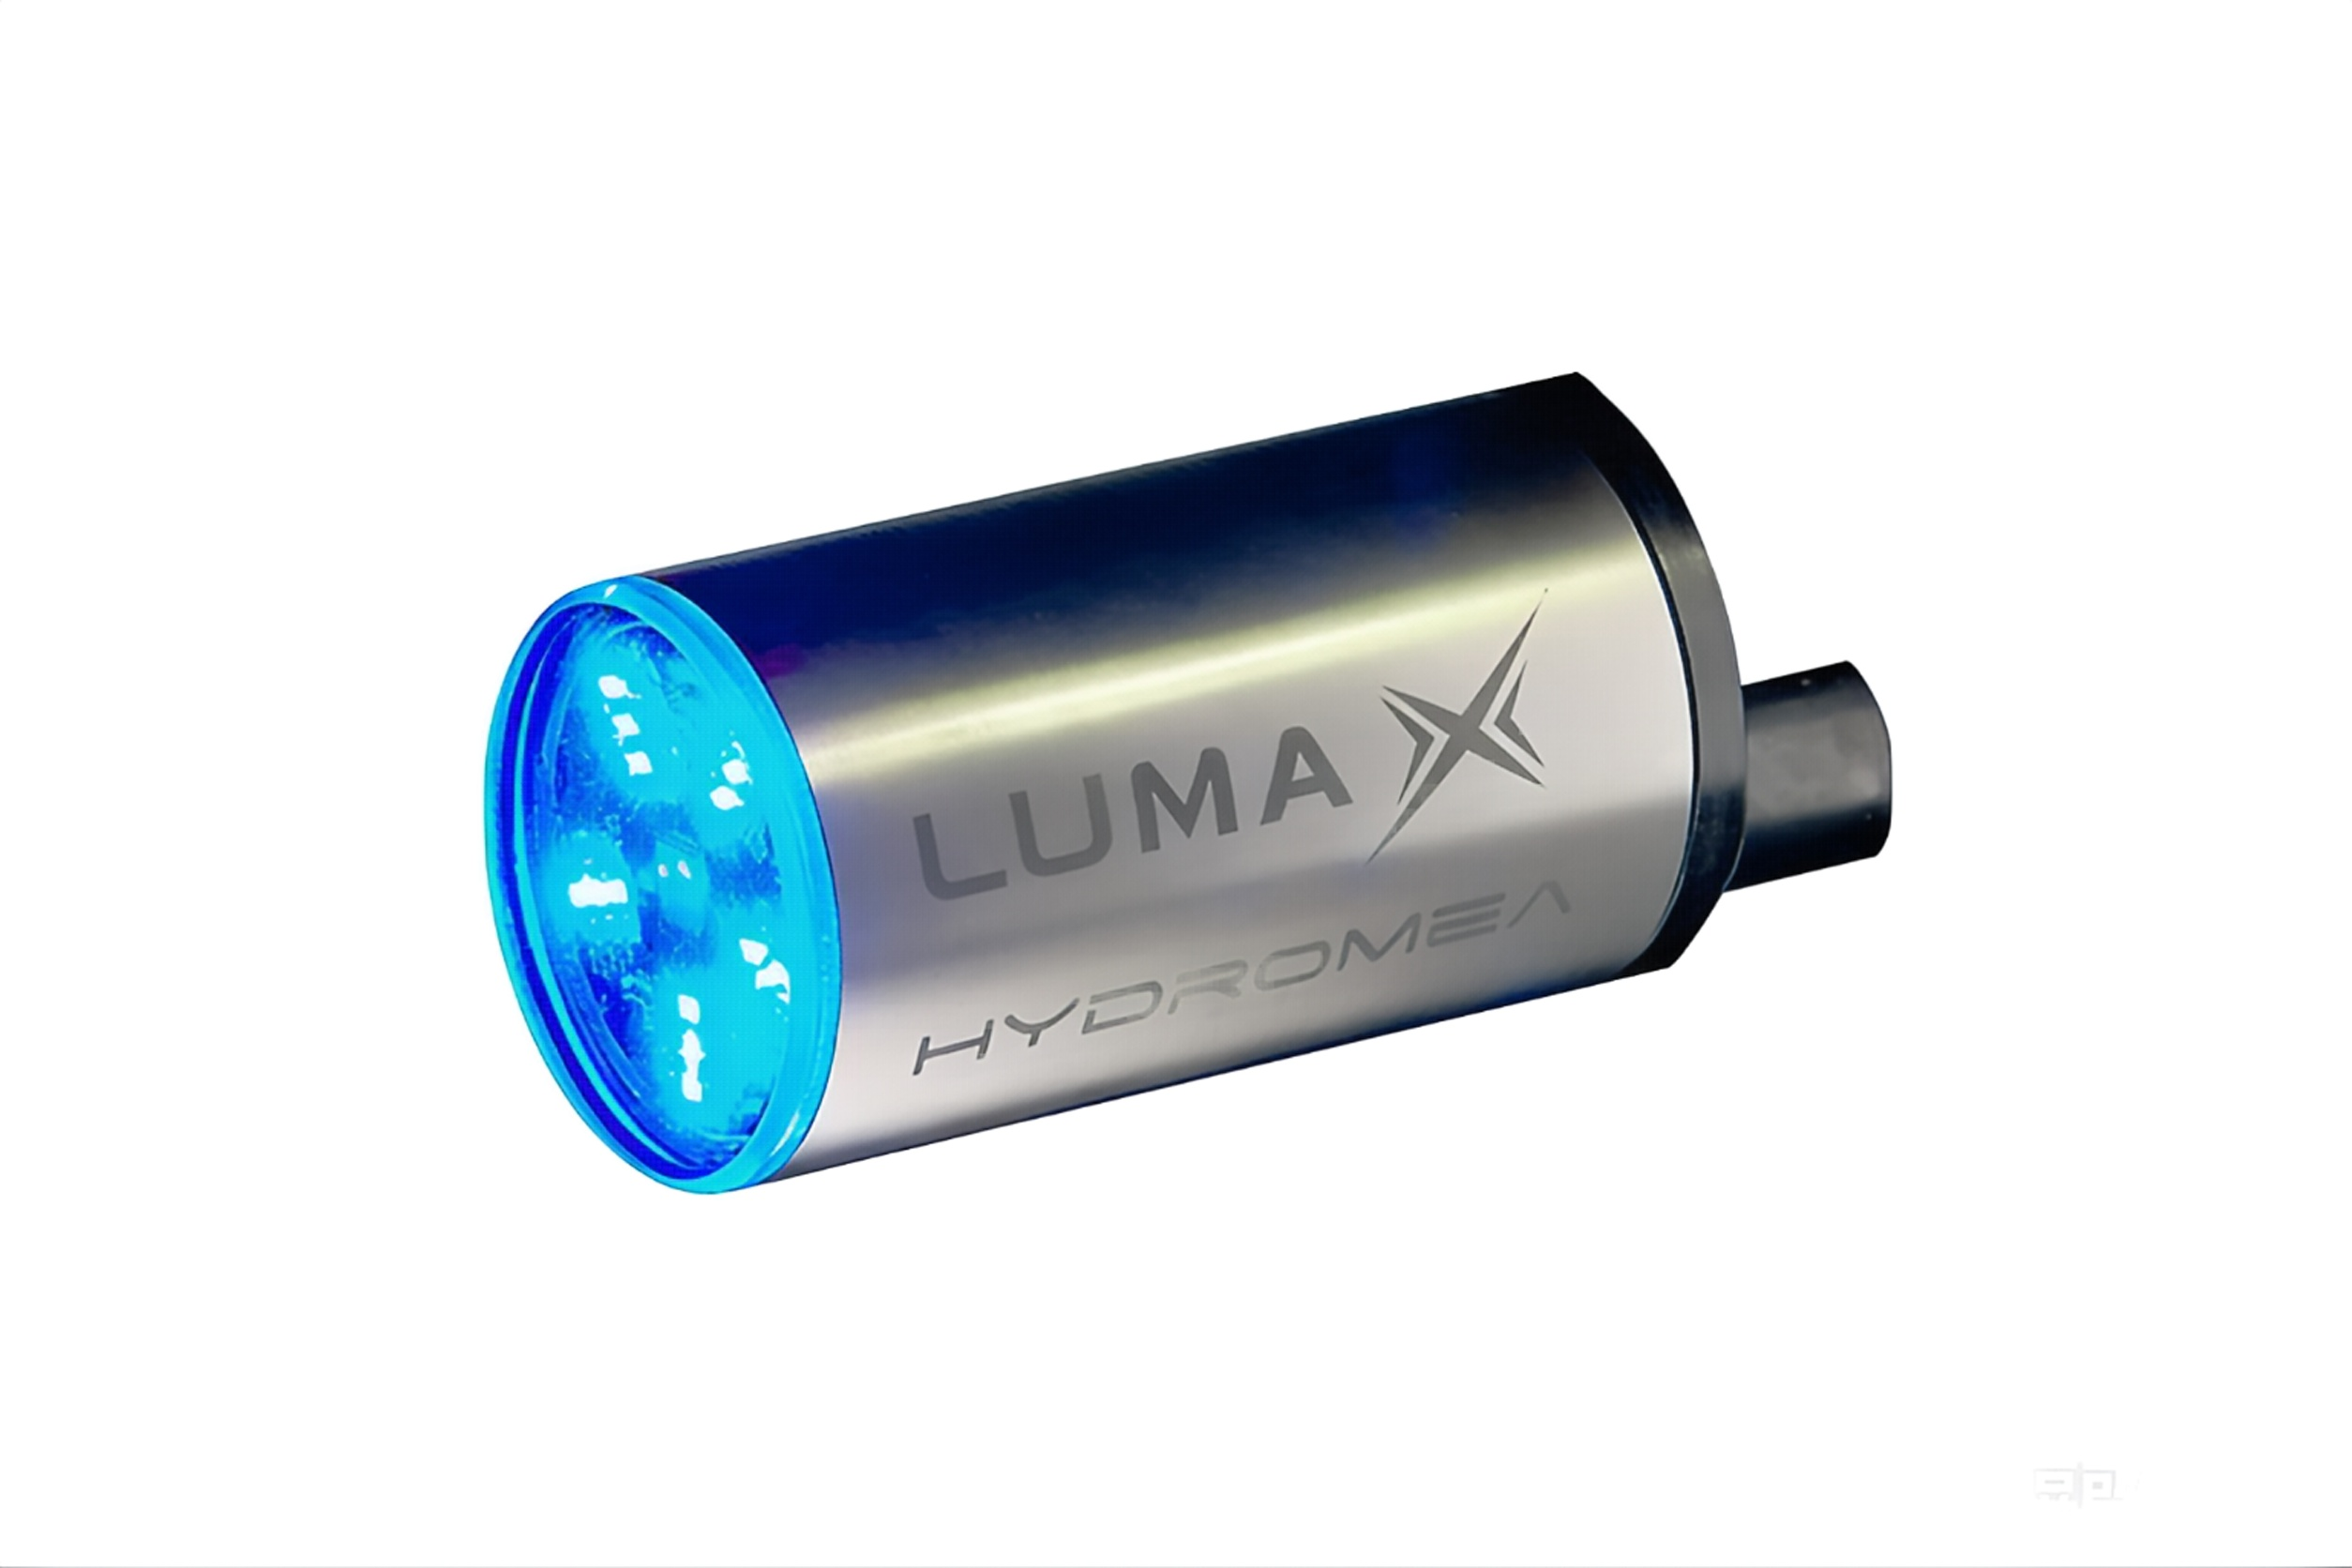
compact, energy-efficient underwater optical modems

BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System
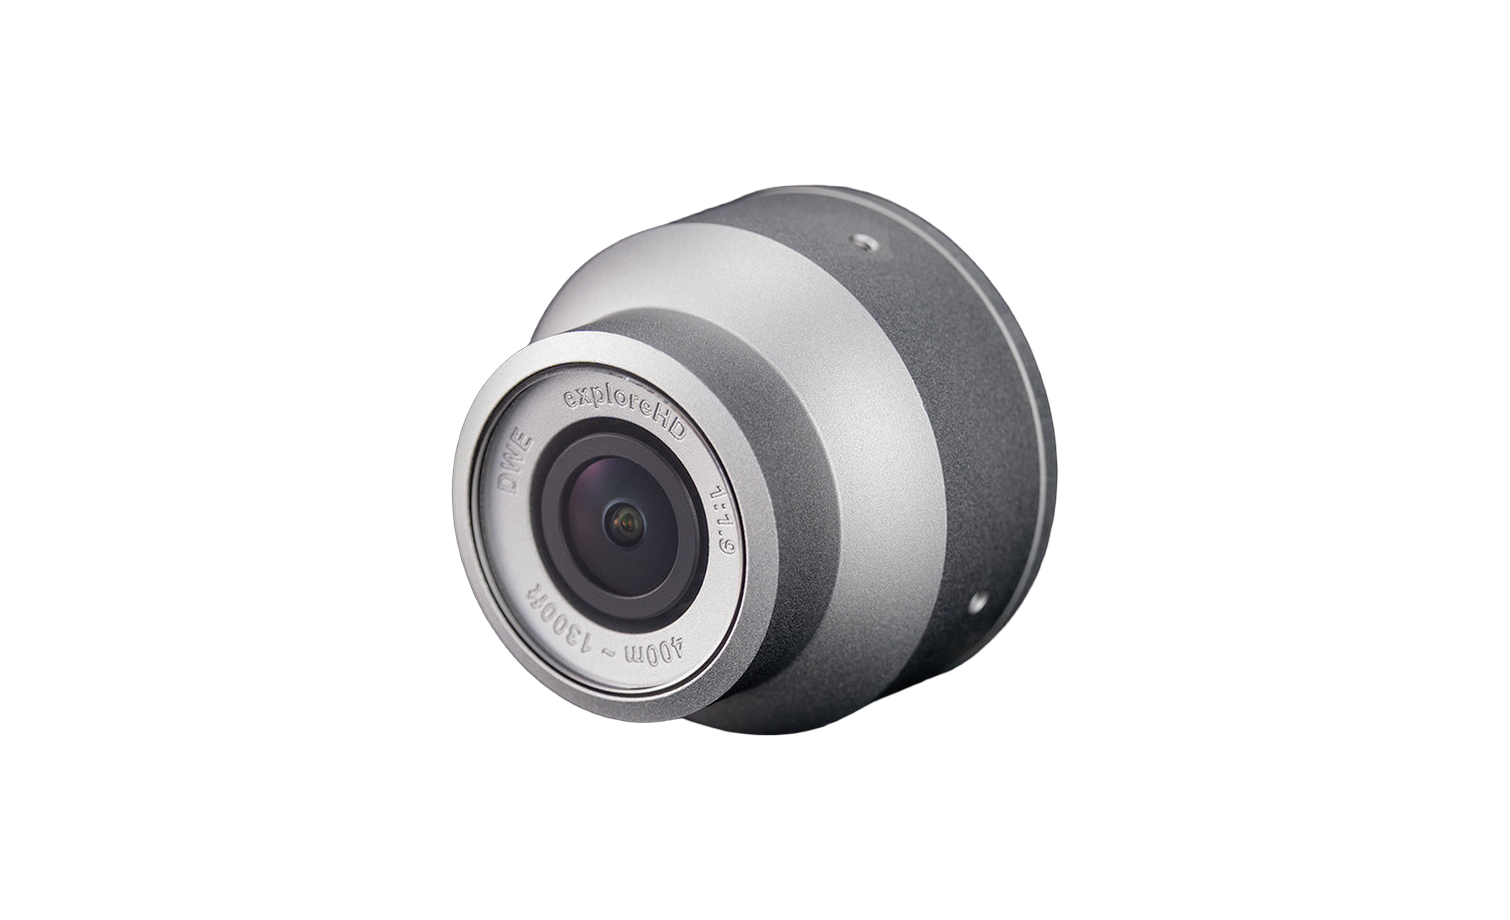
DWE DeepWater Exploration Subsea Vision Cameras (exploreHD / stellarHD / explore3D)
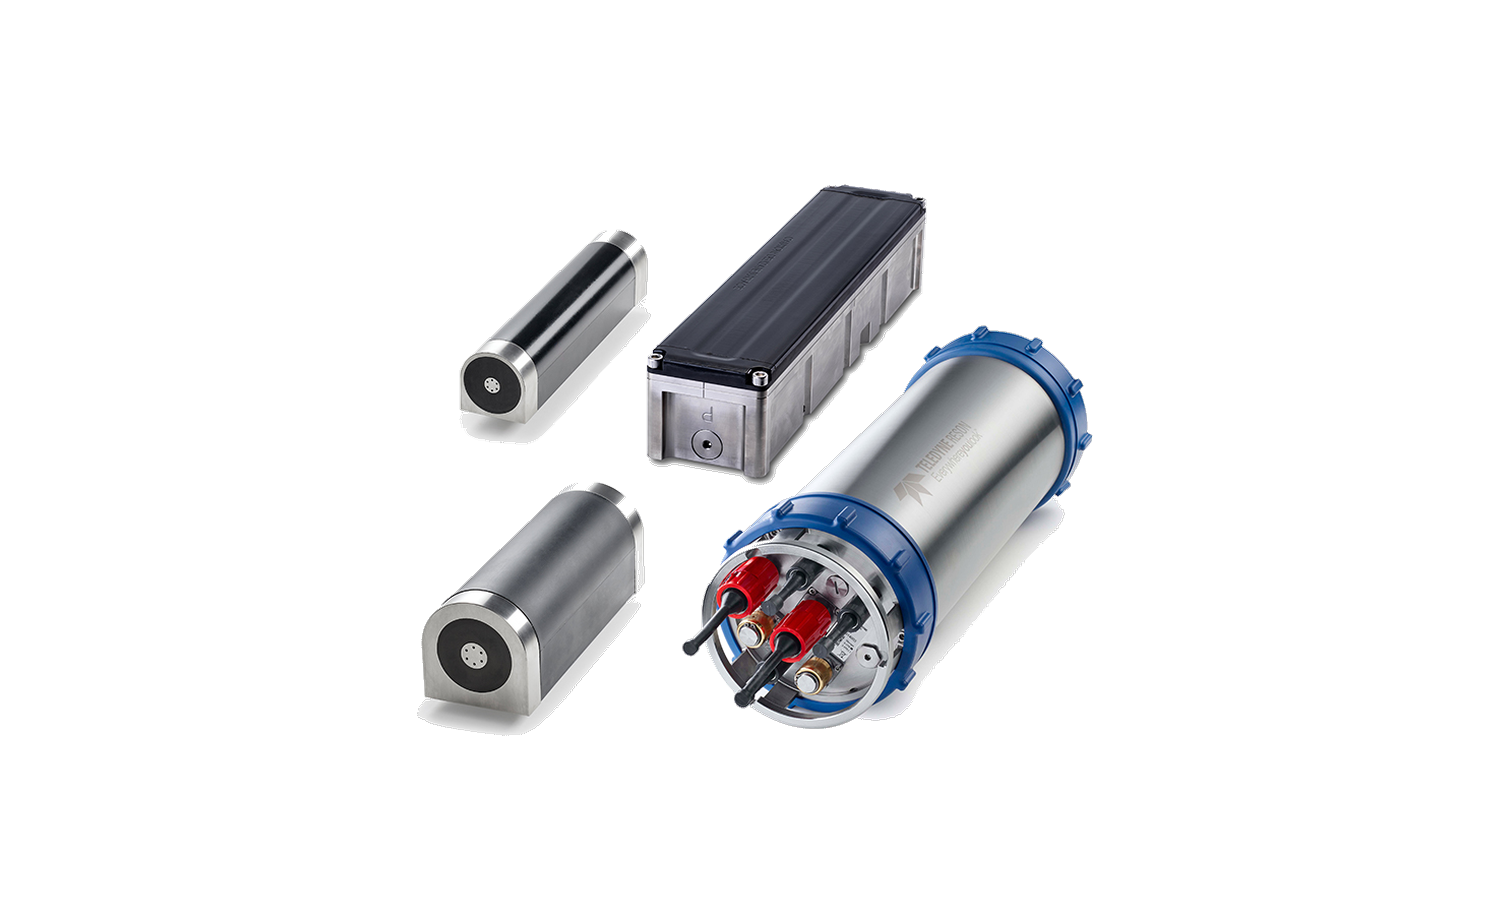
Teledyne RESON SeaBat Subsea Multibeam Series (T50-S / T51-S / T20-S / F30 / F50)
Teledyne Valeport CTD & Sound Velocity Profilers

EdgeTech Combined Side Scan & Sub-bottom Payload (ROV/AUV)

Teledyne RDI Doppler Velocity Logs (DVL)
Teledyne Valeport VA500 Altimeter & Bathy2

TSS HydroPACT Pipe & Cable Tracker (ROV)

S2C Underwater Acoustic Modems & USBL/LBL Positioning Systems

Teledyne BlueView Imaging Sonars
TSS™ 海底探测管线仪(ROV)
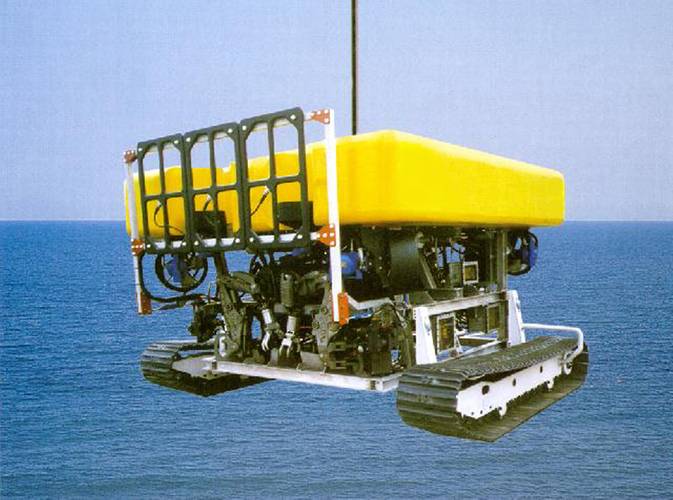
TSS 440 管线探测跟踪系统搭载履带式 ROV 作业(Teledyne TSS 官方)

TSS 管线仪(如HydroPACT 350)通过感应目标管线通电时产生的电磁场工作:
电缆通交流电后产生电磁波,设备通过环形线圈阵列捕获感应电动势;
电压强度与电缆距离成反比,结合高度计数据,精确计算埋深和水平偏移;
支持频率自适应调整(如避开50Hz工频干扰,采用60Hz频率),可在带电高压缆(如500kV)运行时检测,无需停运供电系统;
数据通过DeepView for Windows™软件实时显示,引导ROV沿管线飞行;
支持表面显示计算机(SDC)或机架安装计算机(RMC10),兼容外部记录设备;
在油气管道、光缆、输水管并存的区域(如舟山群岛),TSS管线仪可区分不同管线信号,配合三维参量阵浅地层剖面仪实现立体成像;
通过调整滤波参数,消除风机等干扰源影响,成功应用于潮间带电缆定位及陆地埋深验证。
相关参数
| 参数 | HydroPACT 350 | HydroPACT 440 MK2 | HydroPACT 660E | DualTrack |
| 探测原理 | 音调探测(三轴感应线圈) | 脉冲感应 + 盐水算法 | 脉冲感应 | 音调 + 脉冲感应双模式 |
| 典型探测距离 | 载音电缆垂直 10 m、扫宽 20 m | 25 cm 管道 3.0 m、10 cm 管道 2.2 m、最大 >4 m | 10″ 管道 2.5 m、4″ 管道 1.8 m | 同 350 与 440 MK2 |
| 埋深精度 | 5 cm 或 5% 斜距 | 测量级(Target Scaling 标定) | 5 cm 或 5% 斜距 | 5 cm 或 5% 斜距 |
| 线圈/阵列 | 68ø×340 mm×6(两组三轴) | 阵列 1000×1880×60 mm | 阵列 1200×600 mm | 350 线圈 + 440 阵列 |
| 水下电子舱 | 148ø×468 mm,110/230VAC | 132ø×372 mm 钛合金,24VDC | 148ø×328 mm,19–36VDC <40W | 双电子舱 |
| 通讯 | RS-232 / 20 mA 电流环 | RS-232 / RS-485 | RS-232 | RS-232 / RS-485 |
| 高度计 | 200 kHz,30 cm–30 m | 200 kHz,10 cm–100 m | 200 kHz,30 cm–30 m | 随子系统 |
| 耐压 | 3000 m(可选 6000 m) | 6000 m | 3000 m | 3000 / 6000 m |
| 水面计算机 | SDC11(可选 RMC11) | SDC11(可选 RMC11) | SDC11(可选 RMC11) | SDC11(可选 RMC11) |
| 软件 | DeepView™ | DeepView™(视频叠加) | DeepView™ | DeepView™ 双系统同屏 |
| 适用平台 | 工作级 ROV | 工作级 ROV / 挖沟机 | 观察级/检测级 ROV | 深水工作级 ROV |
相关产品
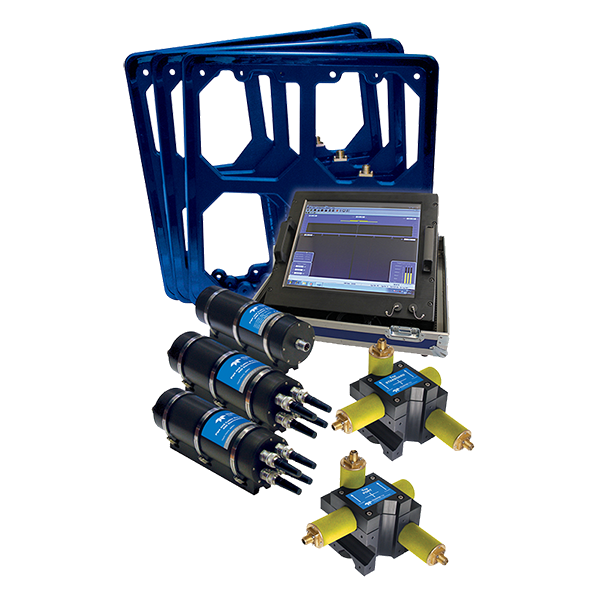
350 音调 + 440 MK2 脉冲感应无缝协同,3000/6000 m 连续追踪
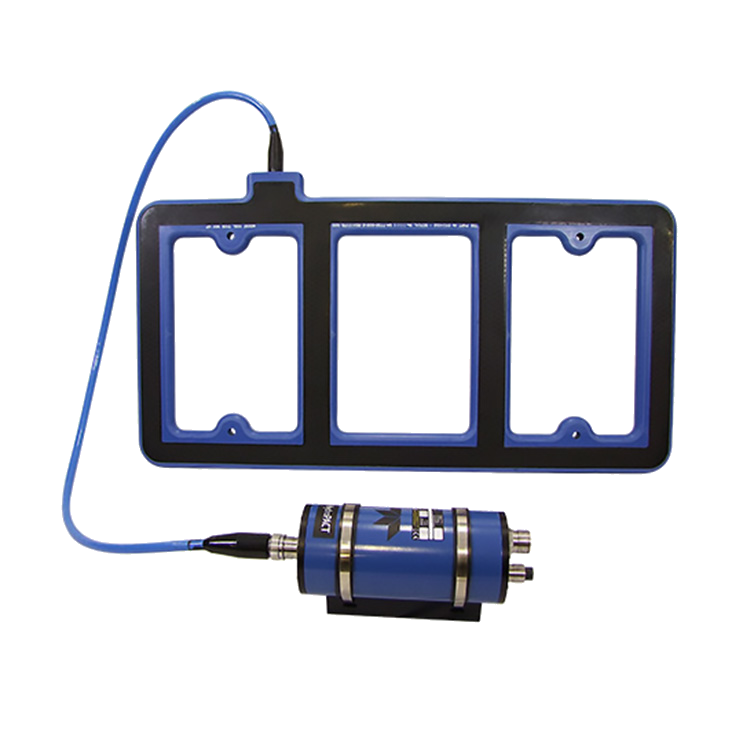
全球最小脉冲感应管线仪,为观察级 ROV 而生,功耗 <40 W
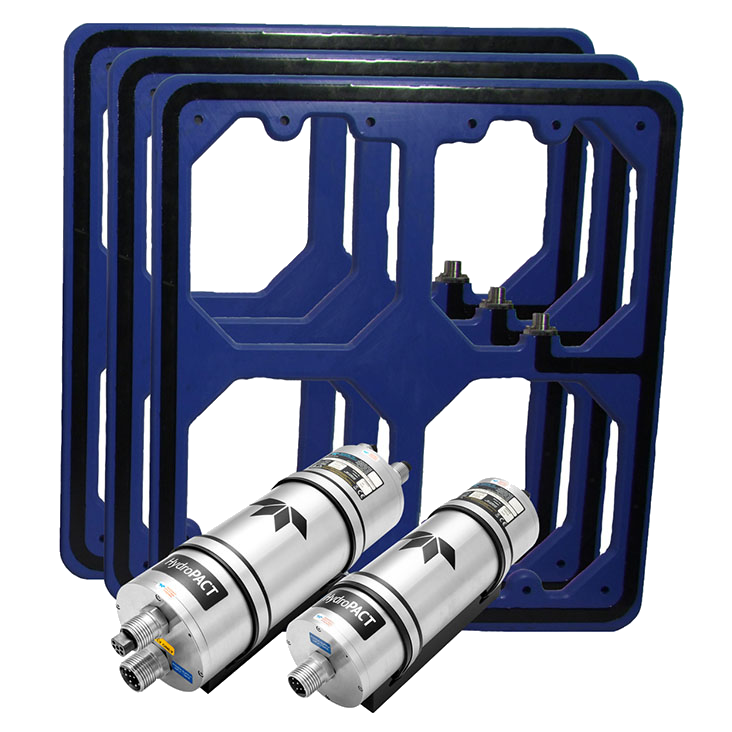
脉冲感应管线探测旗舰,25 cm 管道探测 3.0 m,6000 m 钛合金舱
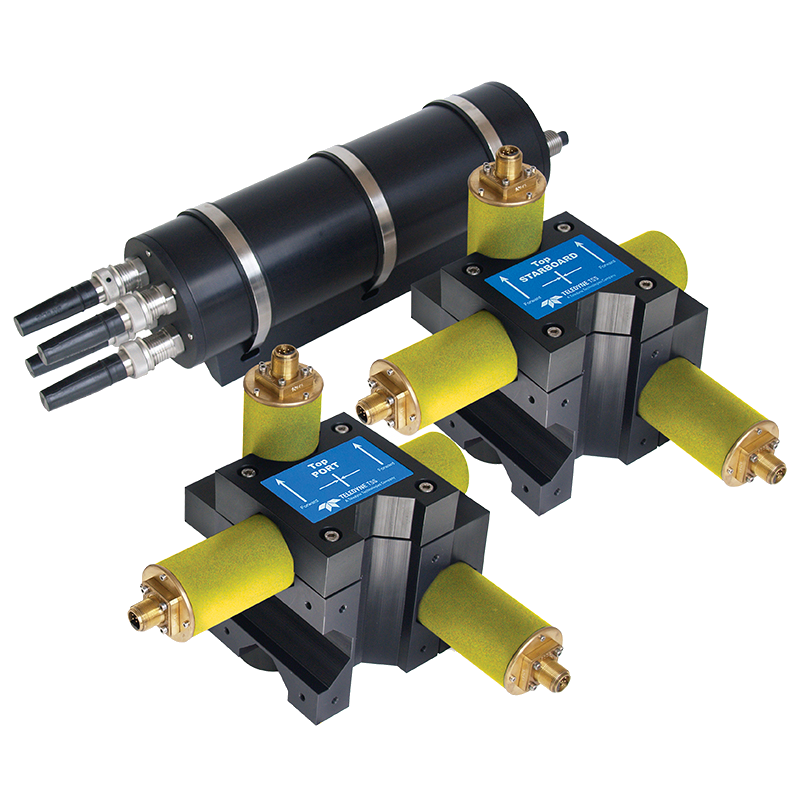
载音电缆埋深与追踪行业标准,垂直探测 10 m、扫宽 20 m
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright@2025 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号