EN
Imaging Sonar Selection Guide - Teledyne BlueView Solutions
成像声呐选型指南:BlueView 水下成像与自主避障解决方案在水下,光是最稀缺的资源:浑浊水域里光学相机的有效视距往往不足一米,深海更是一片漆黑。而声波不一样——它在水中可以传播数十甚至数百米。成像声呐正是利用这一特性,用声波代替光线「照亮」水下世界,实时输出视频般流畅的图像,因此被称为「声学摄像机」。
Teledyne BlueView 是二维前视成像声呐的开创者:自 2005 年推出全球率先推出的紧凑型实时成像声呐以来,累计装机数万台,是各国 ROV 厂商与水下工程队伍事实上的标准配置。从 300 m 远程探测的 M450,到行业标杆 M900,再到一键生成三维点云的 BV5000,BlueView 用完整的产品谱系回答了同一个问题——零能见度下,如何看清、避开、摸清。本指南帮您按任务快速锁定型号。
视频般实时成像——768 波束、最高 25 Hz 更新率,画面如摄像机般连续流畅,运动目标实时可追,而非传统扫描声呐的「逐行拼图」。
低能见度与零可见度声学成像——通过声波获取目标回波,可在低能见度或零可见度条件下提供水下图像,适用于浑浊水域、夜间等光学观察受限的场景。
2D + 3D 产品覆盖——M 系列用于二维实时观察与导航辅助,T2250 用于三维剖面采集,BV5000 用于三维机械扫描与点云建模;具体成果要求需结合型号、安装、定位与数据处理配置确认。
装机量最大的成熟生态——全球数万台装机验证,以太网标准接口 + ProViewer/ProScan 软件 + SDK 二次开发包,主流 ROV/AUV 均预留集成方案。
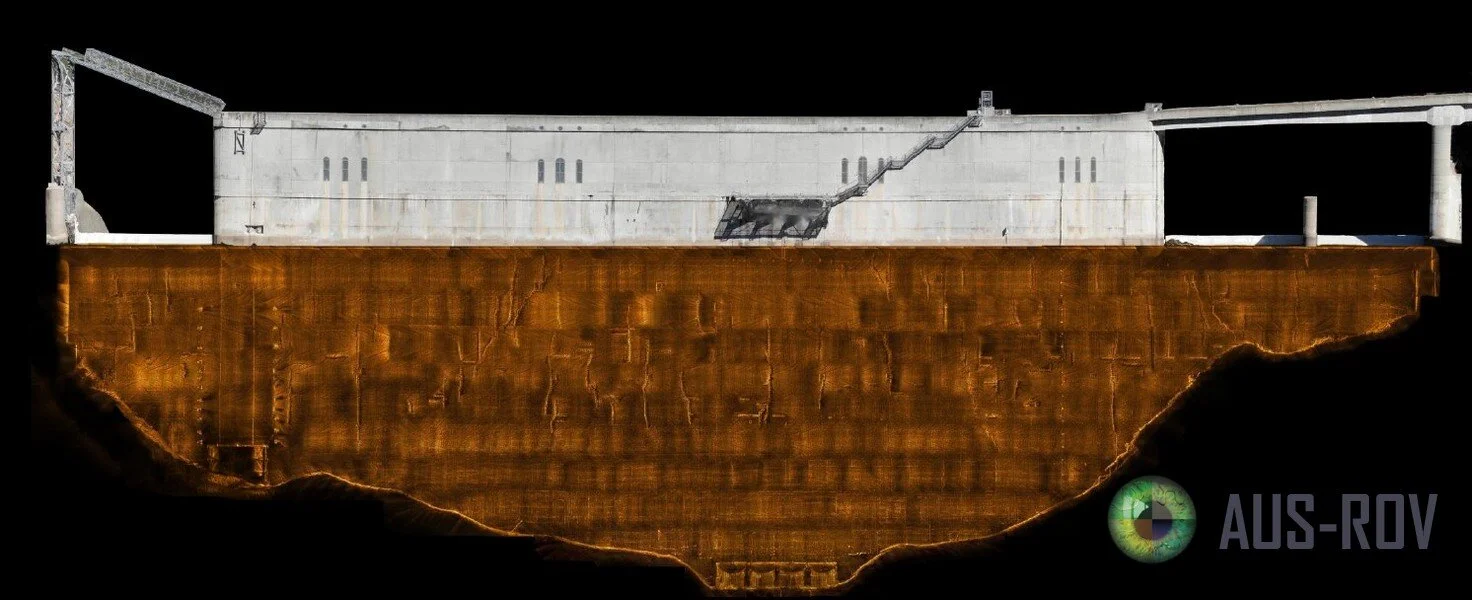
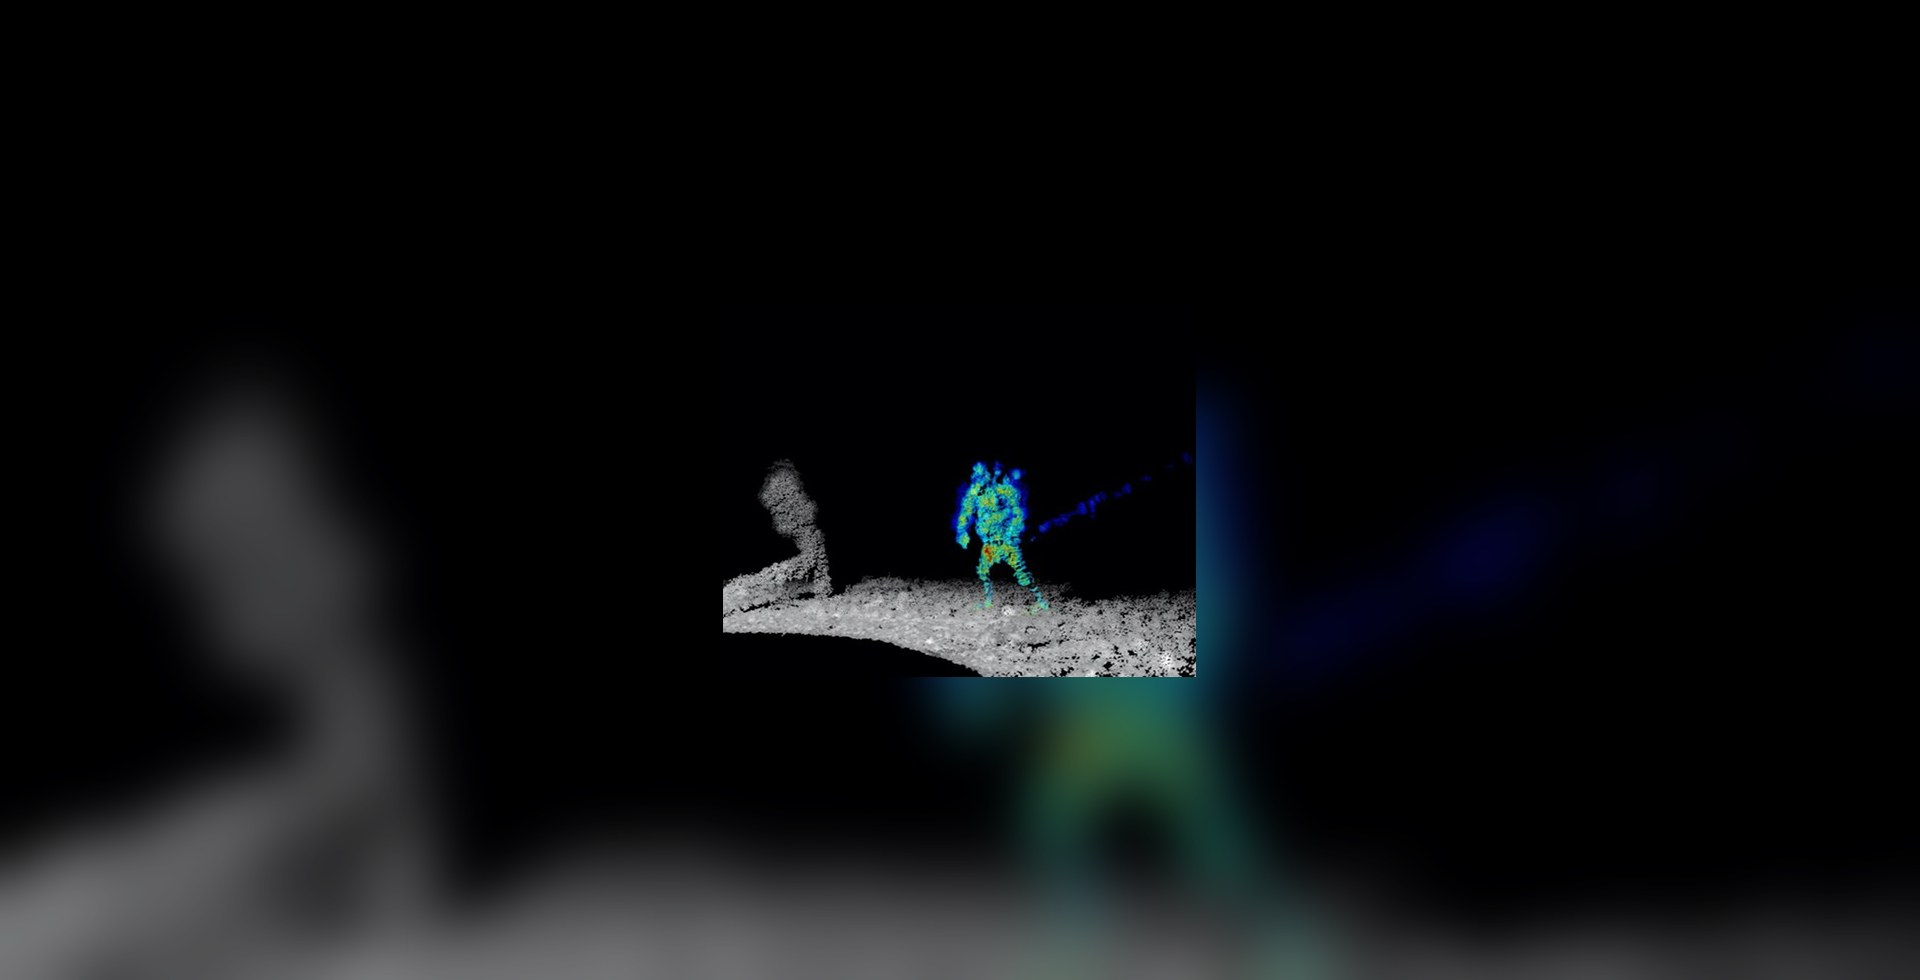
BlueView M900/2250 双频声呐坝面成像实测(AUS-ROV)
选型时,建议先明确最终需要的画面或成果,再确认部署方式、定位条件和数据处理流程。以下清单可用于需求沟通与试验准备。
侧重目标发现、操作引导和过程观察。需求应说明要看什么、从哪个方向观察,以及如何记录和回放。BlueView的二维产品与ProViewer提供实时、视频般的声学画面和数据记录。
侧重结构几何记录、量测复核与后续比对。需求应说明覆盖区域、成果坐标、跨站拼接及后处理方式。BV5000与ProScan通过扫描生成三维点云,采集与处理配置需随成果要求一起确认。
若任务同时包含搜索目标与三维量测,可分别定义实时观察和几何成果的检查项,再确认两类数据如何关联。
技术依据:BlueView 产品线 · BV5000 MK2 · ProViewer。
作业场景:要观察或测量什么目标?请提供结构示意、作业区域、水深、预期观察距离,以及水流、气泡、遮挡和可接近方向等现场情况。
安装方式:设备安装在ROV、船体、固定支架还是三脚架?请提供安装空间与朝向、平台运动情况、供电、网络、连接器和线缆条件,并说明是否需要扫描云台。
定位与基准:成果使用局部相对坐标还是项目统一坐标?如需跨站拼接、复测对比或与其他测量成果叠合,请提供现有定位、姿态、航向与时间记录方式,以及传感器安装偏置资料。
结果资料:需要实时操作画面、可回放的声学记录、三维点云,还是量测图与剖面?请说明后处理软件、文件导入要求、单位与坐标约定,并提供可用于试验的典型目标或样本资料。
移动平台上的三维采集应同时核对运动补偿链路。ProScan 官方说明中的方案涉及PDS MotionScan及姿态、航向、位置传感器,需结合所选配置确认。
以下为建议检查项;测试方法、判断依据与需提交的记录可在试验前按项目共同确定。
共同准备:先确认测试目标、现场条件、设备与软件配置,并记录安装示意、实际扫描范围和数据命名方式。
二维观察:用代表性目标检查画面辨识、遮挡与盲区、操作引导、记录和回放。需要自动识别或避障时,另行核对算法、平台控制接口与测试任务。
三维成果:检查目标覆盖、缺测区域、扫描重叠与拼接接缝;用已知结构、复测区域或项目认可的参考资料检查几何一致性。
定位与运动:核对成果坐标、姿态/位置数据来源、传感器偏置与时间对应关系。移动采集时,把运动补偿配置和相关记录一并纳入检查。
文件复核:抽查原始记录能否回放、处理结果能否按约定导入目标软件,并核对单位、坐标、文件清单及与现场记录的对应关系。
配置记录:所选声呐、安装方式、采集软件及相关选项的配置记录。
采集依据:现场条件、目标与站位/航迹示意、坐标基准及定位姿态资料(按项目需要)。
数据与成果:约定范围内的原始声学记录、处理成果、必要的画面截图或量测图,以及文件格式和查看方式。
处理说明:扫描/拼接与质量检查记录,对缺测、遮挡和未覆盖区域作出说明,便于后续复核或复测。
准备好任务说明、现场示意与已有接口资料后,可通过联系页面沟通所需配置和验证范围。
官方技术参考:BlueView 2D 与 3D 系列 · BV5000 MK2 三维扫描声呐 · ProScan 扫描与数据处理 · ProViewer 实时观察与记录。
选型要点
■ 先定量程:频率越低看得越远,越高越清晰
■ 实时导航选 2D,精确测量建模选 3D
■ 远近兼顾选 M900-2250 双频,免换传感器
■ 集成关注重量、功耗与以太网接口匹配
① 2D 成像声呐(M 系列)——导航避障与目标识别:M450 Mk2(450 kHz 远距型)、M900 Mk2(900 kHz 高分辨主力)、M900-2250 Mk2(双频全能型)
② 3D 剖面声呐——隧洞/竖井完整性检测:T2250-360(2.25 MHz、360° 剖面、每秒 45,000 次测距)
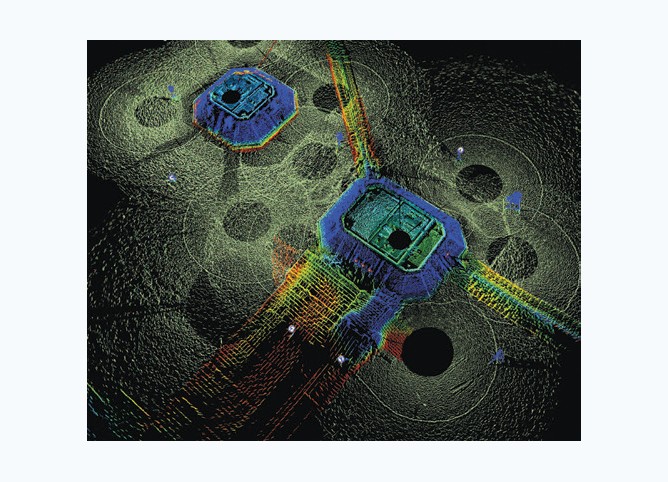
③ 3D 机械扫描声呐——水下结构三维建模:BV5000(45–360° 扇形/球形扫描,一键生成 3D 点云)
| 型号 | 类型 | 频率 | 视场 | 最大量程 | 波束数 | 距离分辨率 | 更新率 | 耐压 |
| M450 Mk2 | 2D 成像 | 450 kHz | 130° | 300 m | 768 | 5.08 cm | 20 Hz | 1000 / 6000 m |
| M900 Mk2 | 2D 成像 | 900 kHz | 130° | 100 m | 768 | 1.3 cm | 25 Hz | 1000 / 6000 m |
| M900-2250-130 Mk2 | 2D 双频 | 900 / 2250 kHz | 130° | 100 m / 10 m | 768 / 768 | 1.3 / 0.6 cm | 25 Hz | 1000 / 6000 m |
| T2250-360 | 3D 剖面 | 2.25 MHz | 360° | 10 m | 2,100 | 6 mm | 20 Hz | 1000 m |
| BV5000-1350 | 3D 扫描 | 1.35 MHz | 45–360° 扇/球 | 30 m | 256 | 3.1 cm | 40 Hz | 1000 m(可选 4000 m) |
| BV5000-2250 | 3D 扫描 | 2.25 MHz | 45–360° 扇/球 | 10 m | 256 | 1.9 cm | 40 Hz | 1000 m(可选 4000 m) |
数据源自 Teledyne BlueView 官方产品手册;M 系列钛壳 6000 m 可选,BV5000 输出 .son/.off/.xyz 兼容 Leica Cyclone 等点云软件。
| 您的任务 | 推荐型号 | 选型理由 |
| 远距离目标搜索与航线规划(100–300 m) | M450 Mk2 | 450 kHz 低频衰减小,300 m 最大量程全系列最远 |
| ROV/AUV 通用导航避障(60 m 内) | M900 Mk2 | 行业标杆:100 m 量程 + 1.3 cm 分辨率 + 25 Hz,近中距最均衡 |
| 既要看远又要贴面细查 | M900-2250 Mk2 | 双频一体免换传感器:900 kHz 导航 + 2250 kHz 0.6 cm 超分辨 |
| 引水/供水隧洞、竖井完整性检测 | T2250-360 | 360° 剖面 + 每秒 4.5 万次测距,直径 16 m 以下洞体全覆盖 |
| 桥墩/大坝/码头水下结构三维建模 | BV5000-1350 | 30 m 量程扇形/球形扫描,一键生成可量测 3D 点云 |
| 平台构件、管道的近距三维扫描 | BV5000-2250 | 2.25 MHz 高频 + 1.9 cm 分辨率,近距细节丰富 |
ROV/AUV 导航与自主避障——M 系列实时前视图像让操作手在浑浊水域「看得见」,也为 AUV 的自主避障算法提供传感器输入,是全球 ROV 广泛标配的成像声呐。
水利水电设施检测——T2250-360 检测通水隧洞与竖井(锦屏二级水电站引水隧洞检测即采用本系统),BV5000 扫描坝体、闸门与消能结构,无需放空即可掌握结构健康状况。
港口安防与潜水员监控——M900 高刷新率实时画面可自动检测、跟踪水下蛙人与小型目标,是核电站、港口等要地水下安防的标准传感器。
船体与水下结构检查——M900-2250 双频先用低频定位,再切高频贴面检查焊缝、牺牲阳极与螺旋桨,港口国检查与船级社检验常用配置。
海洋工程与搜救——海底管线/电缆路由检测、沉船搜寻、平台拆除验收:2D 广域搜索 + 3D 精细建模的组合可覆盖作业全流程。
Q1:成像声呐和光学相机/激光是什么关系?
互补而非替代。清水近距时光学图像信息更丰富;一旦浑浊、无光或距离稍远,成像声呐是可靠手段。实际作业中通常两者同装,声呐负责「找到、接近」,光学负责「确认、取证」。
Q2:2D 和 3D 型号怎么选?
需要实时连续的导航/避障/监视画面选 2D(M 系列);需要对静止结构做精确测量和三维存档选 3D(T2250/BV5000)。多数检测项目是「2D 找目标、3D 做建模」的组合用法。
Q3:小型 ROV 能装得下吗?
可以。M 系列紧凑型设计,空气中重量约 1.8 kg 级、功耗 20–26 W,以太网接口 12–48 VDC 宽压供电,观察级 ROV 普遍可直接搭载。
Q4:浑浊、气泡、悬浮物会影响成像吗?
声波穿透能力远强于光,泥沙浑浊基本不影响;大量气泡幕(如强涌浪、曝气作业)会造成局部遮挡,调整安装角度与作用距离即可规避。
Q5:数据如何接入自有系统?
全系列以太网输出,标配 ProViewer(2D)/ProScan(3D)采集软件,并提供 SDK 开发包;3D 数据可导出 .son/.off/.xyz,直接进 Leica Cyclone 等第三方点云软件处理。
Teledyne BlueView 隶属于 Teledyne Marine 集团,2005 年推出全球首台紧凑型实时成像声呐,开创了「声学摄像机」品类。其 2D/3D 成像声呐累计装机数万台,广泛服务于 ROV 导航避障、水利水电检测、港口安防与海洋工程,是事实上的行业标准。
普思海洋作为 Teledyne Marine 长期合作伙伴,提供 BlueView 全系列成像声呐的销售、集成适配、现场培训与售后支持,并可根据 ROV/AUV/USV 平台提供声呐布局、供电接口与数据链路的整体方案。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号