EN
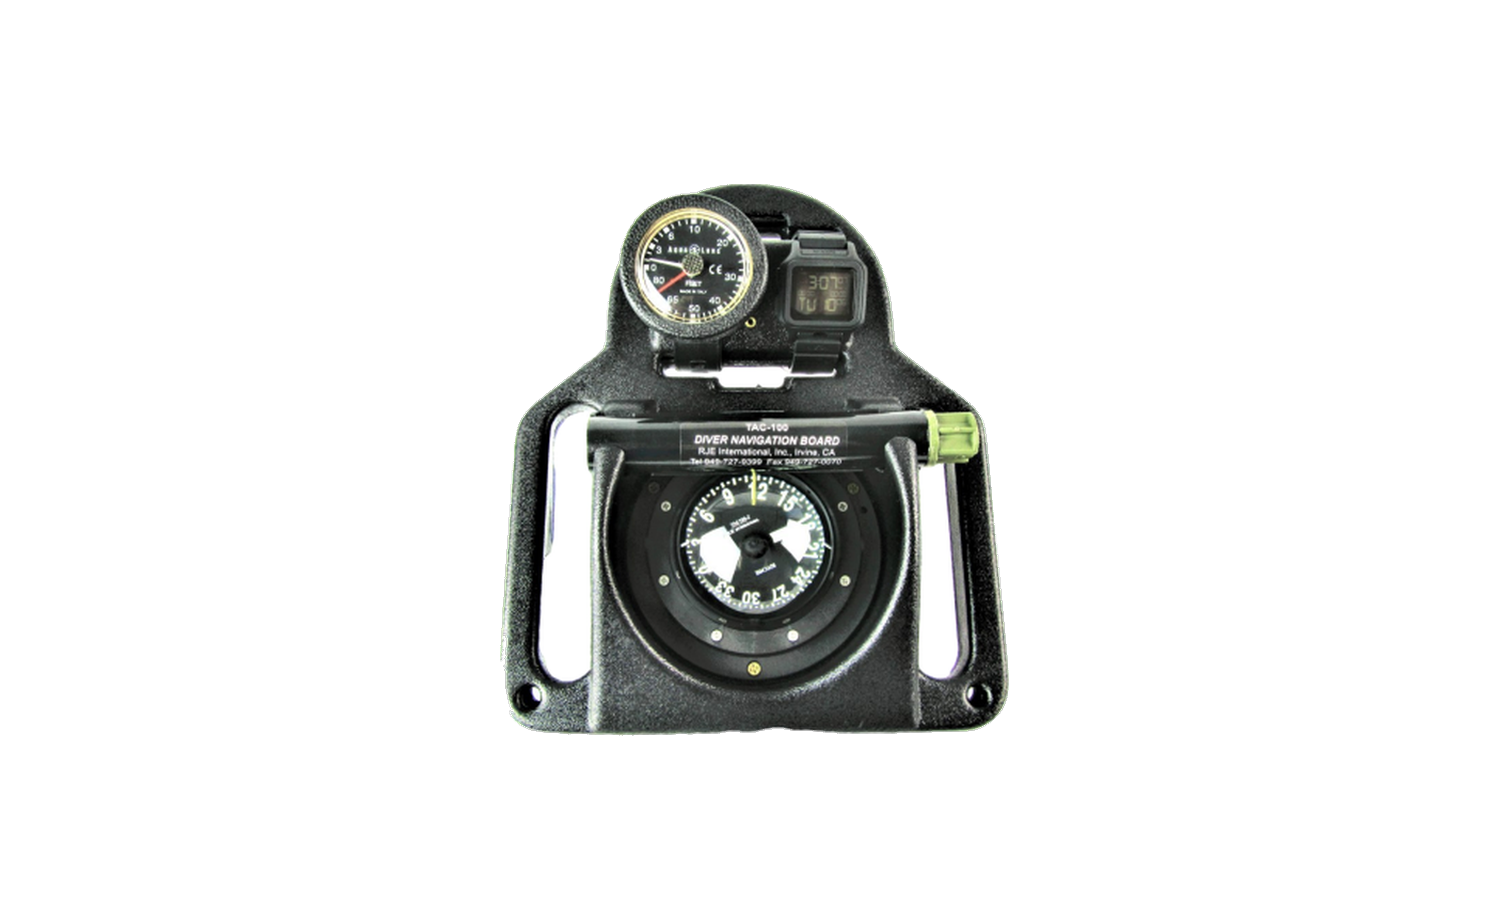
RJE International Acoustic Relocation & Diver Navigation Systems
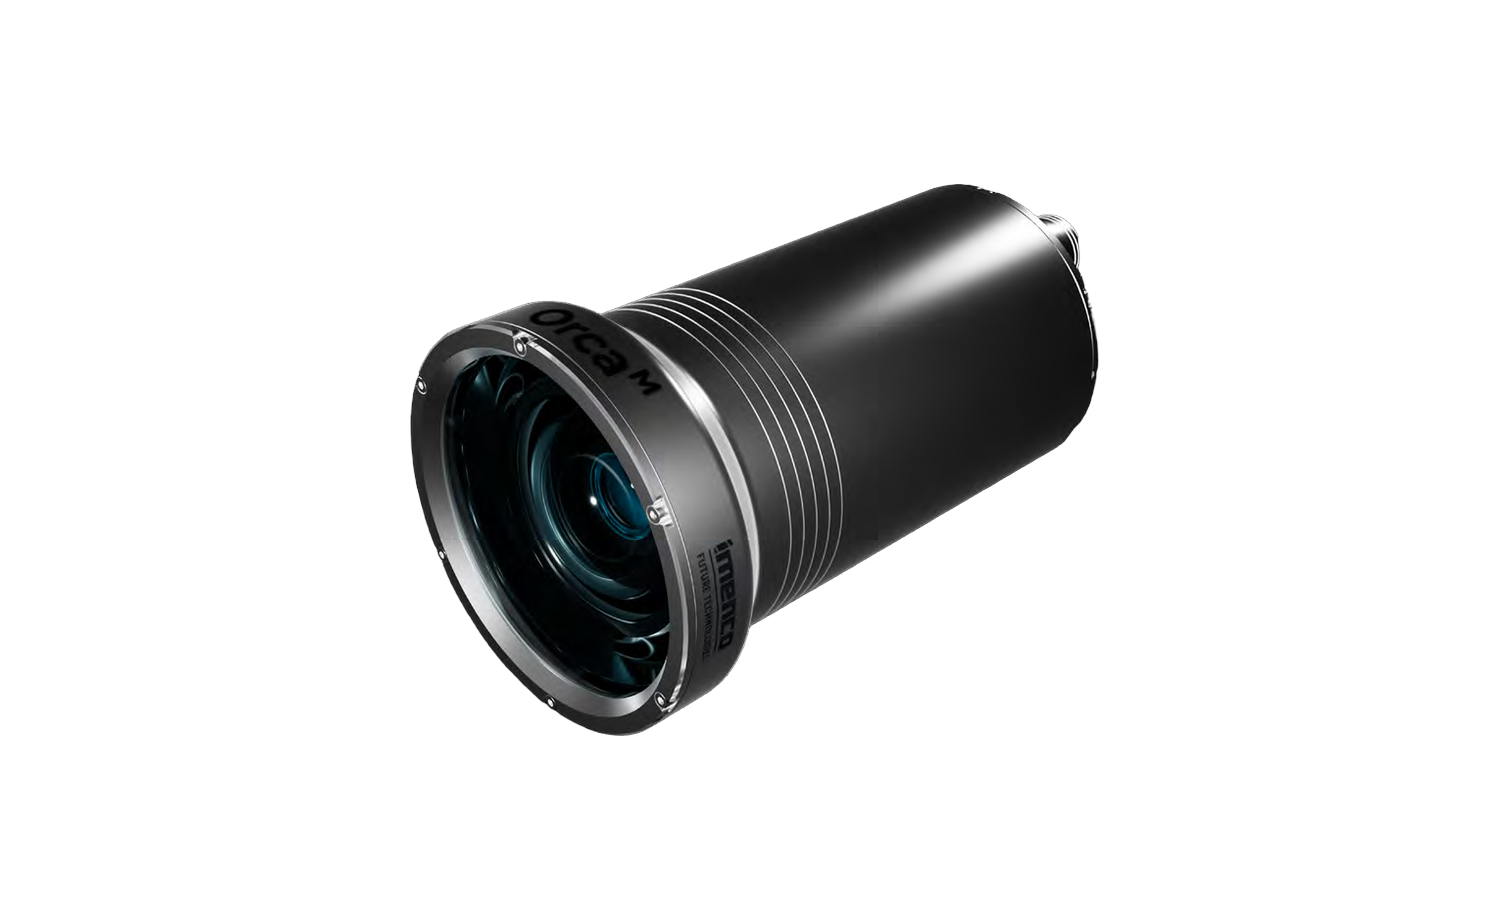
Imenco Future Subsea Cameras, LED Lights & Lasers
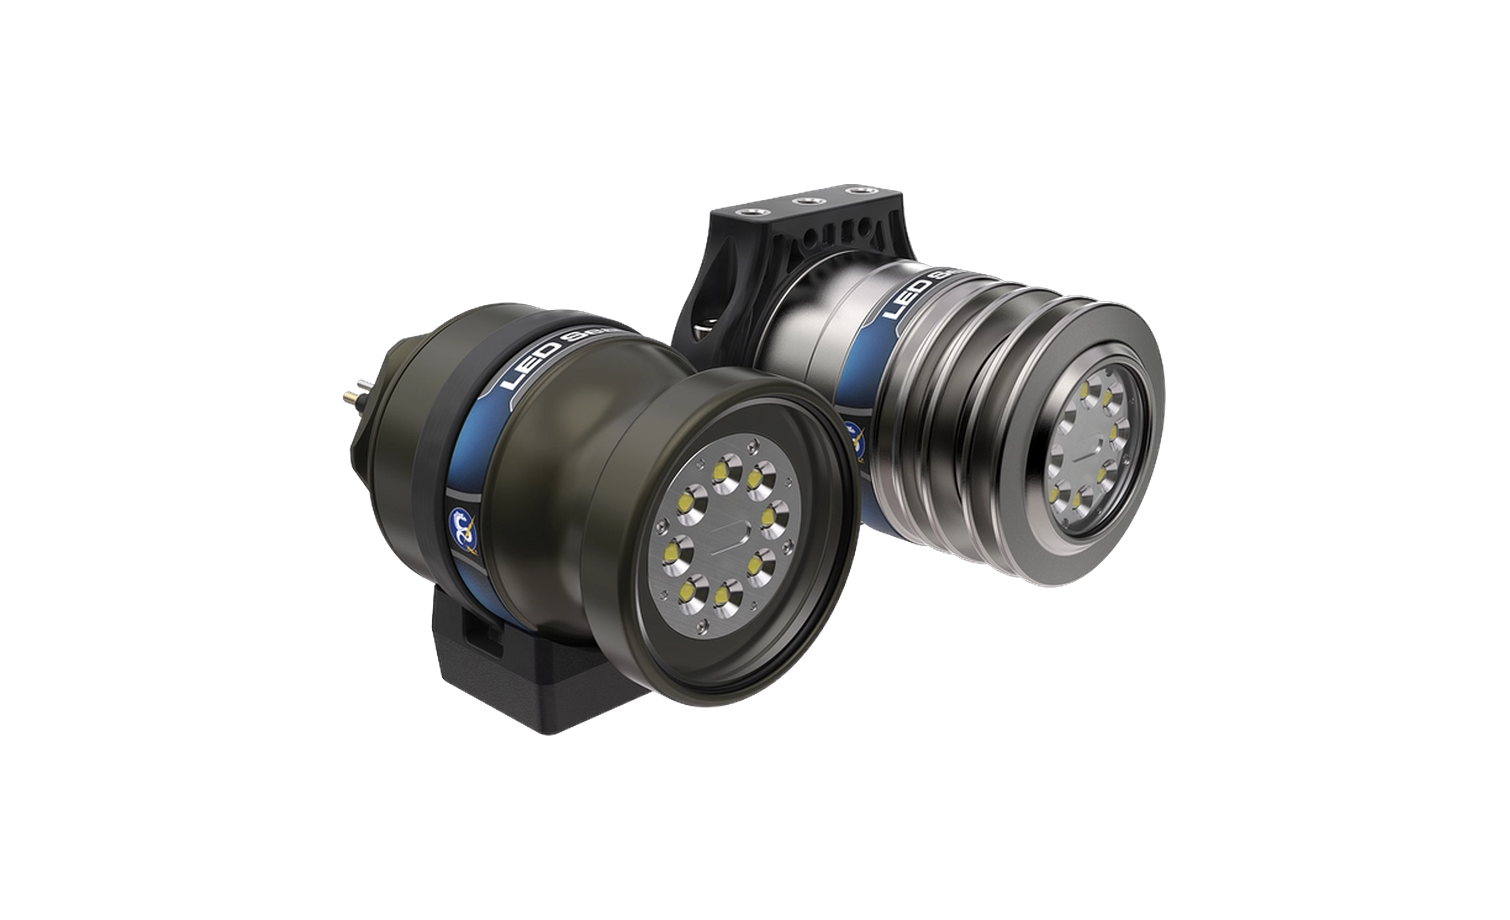
DeepSea Power & Light Subsea Lights, Cameras, Lasers & Power Systems
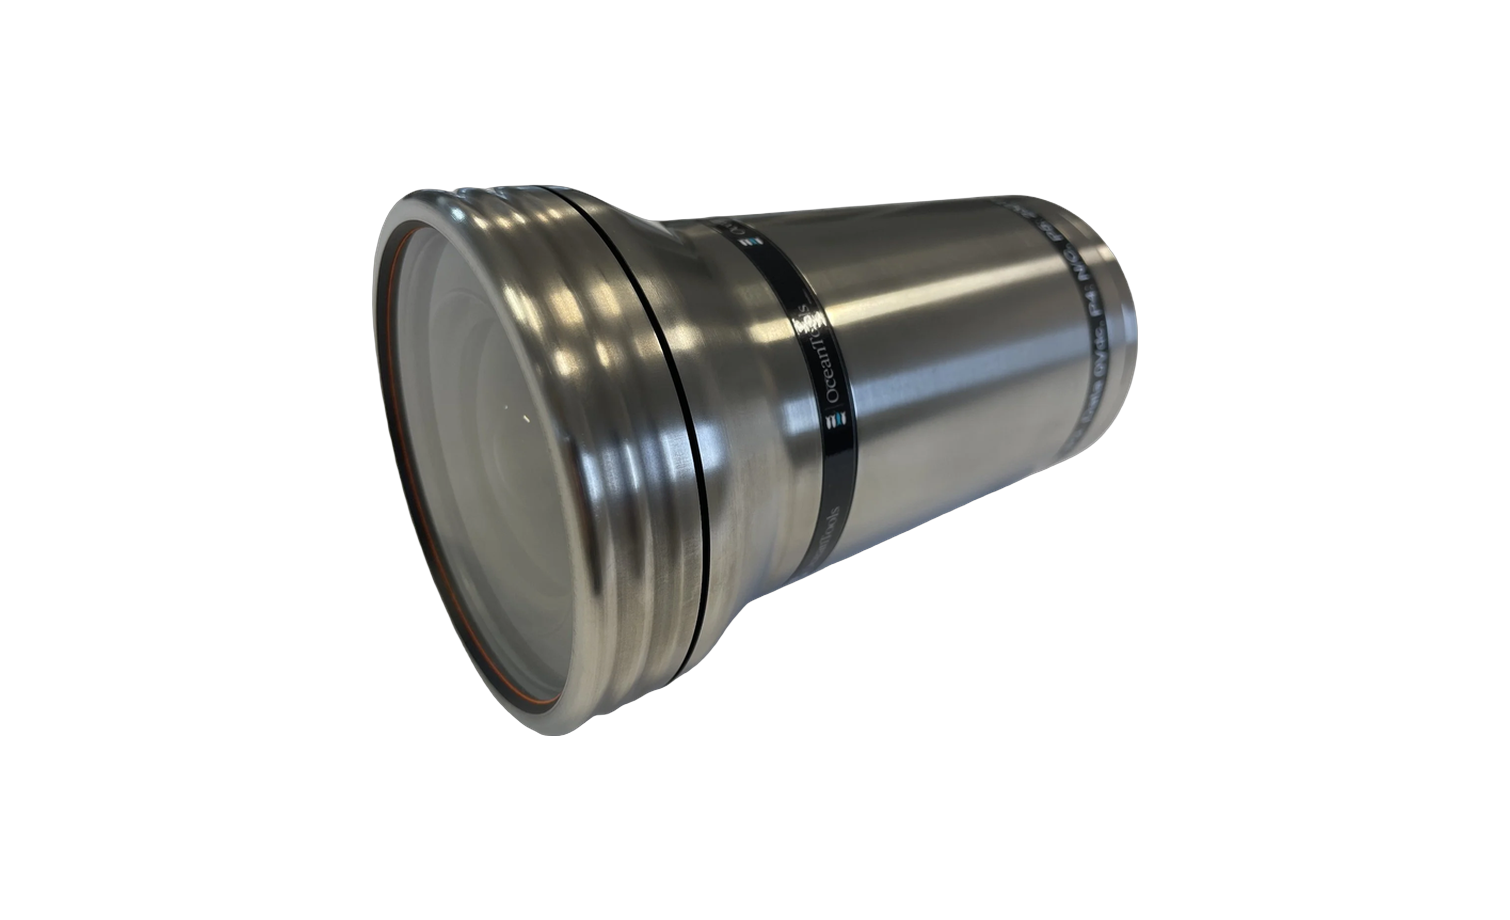
OceanTools Subsea Cameras, Lights, Dye Detection & Sensors
SubC Imaging Rayfin Cameras, Aquorea LEDs & Lasers
Remote Ocean Systems (ROS) Subsea Pan & Tilt Positioners, Cameras, Lights & Systems
SIDUS Solutions Subsea Pan & Tilt, Rotators, Cameras, Lights & Lasers
Impact Subsea Underwater Sensors: Sonar, Altimeter, Depth, AHRS & FMD
IVM Technologies HYDRO Subsea 3D Photogrammetry Systems
compact, energy-efficient underwater optical modems
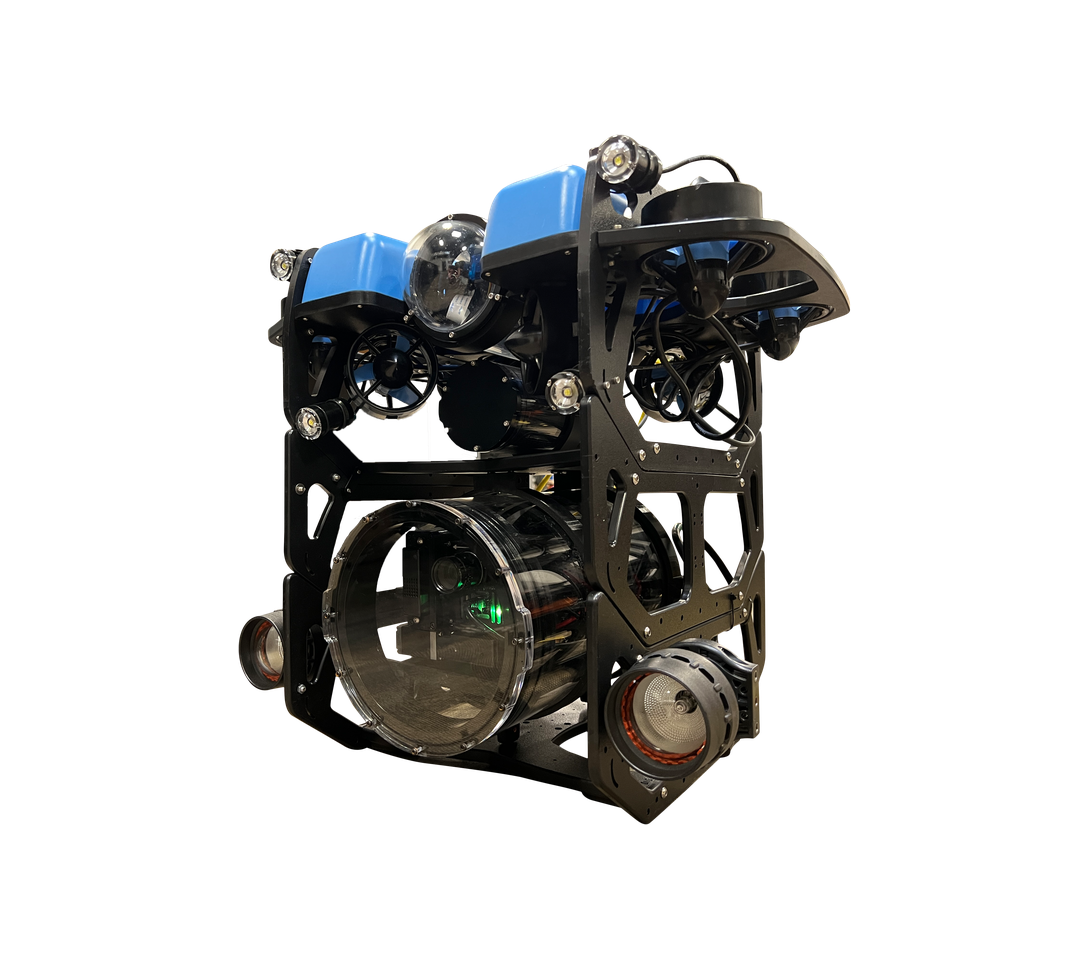
BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System
DWE DeepWater Exploration Subsea Vision Cameras (exploreHD / stellarHD / explore3D)
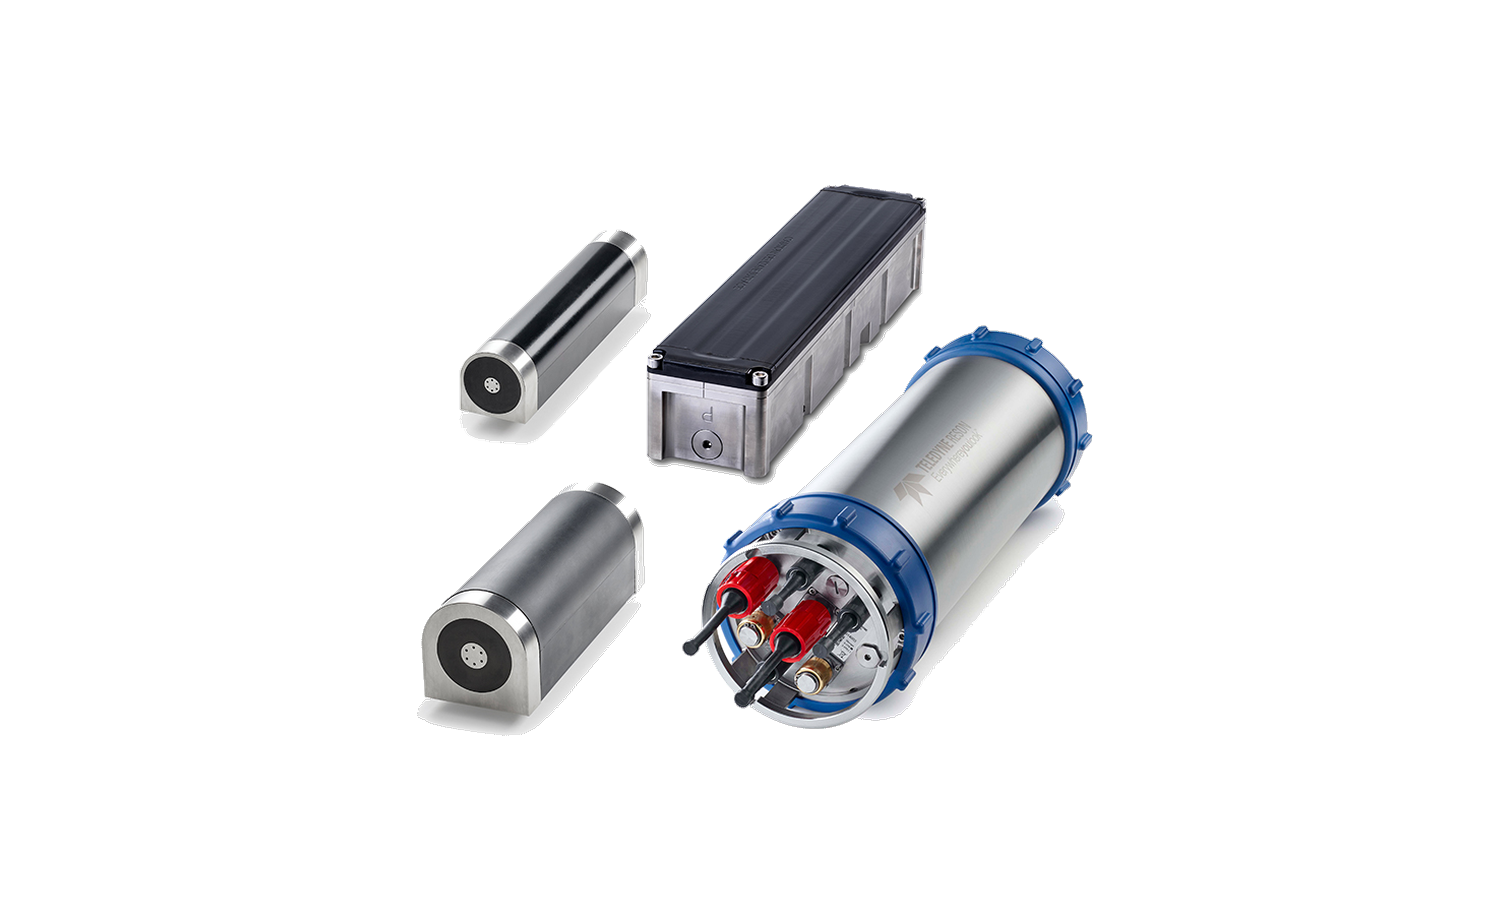
Teledyne RESON SeaBat Subsea Multibeam Series (T50-S / T51-S / T20-S / F30 / F50)
Teledyne Valeport CTD & Sound Velocity Profilers

EdgeTech Combined Side Scan & Sub-bottom Payload (ROV/AUV)

Teledyne RDI Doppler Velocity Logs (DVL)
Teledyne Valeport VA500 Altimeter & Bathy2

TSS HydroPACT Pipe & Cable Tracker (ROV)

S2C Underwater Acoustic Modems & USBL/LBL Positioning Systems

Teledyne BlueView Imaging Sonars
水下传感器(声呐/高度计/深度/AHRS/FMD)
ROV 上最不能掉链子的是什么?不是机械手,而是那一组“感觉器官”——高度计、深度计、姿态仪、声呐。来自英国阿伯丁的 Impact Subsea 把这组传感器做到了极致:1 mm 测距精度的高度计、0.01%FS 的深度传感器、世界上最紧凑的成像声呐,全部塞进钛合金小壳体里,从观测级小 ROV 到 6,000 m 深水作业级平台通吃。
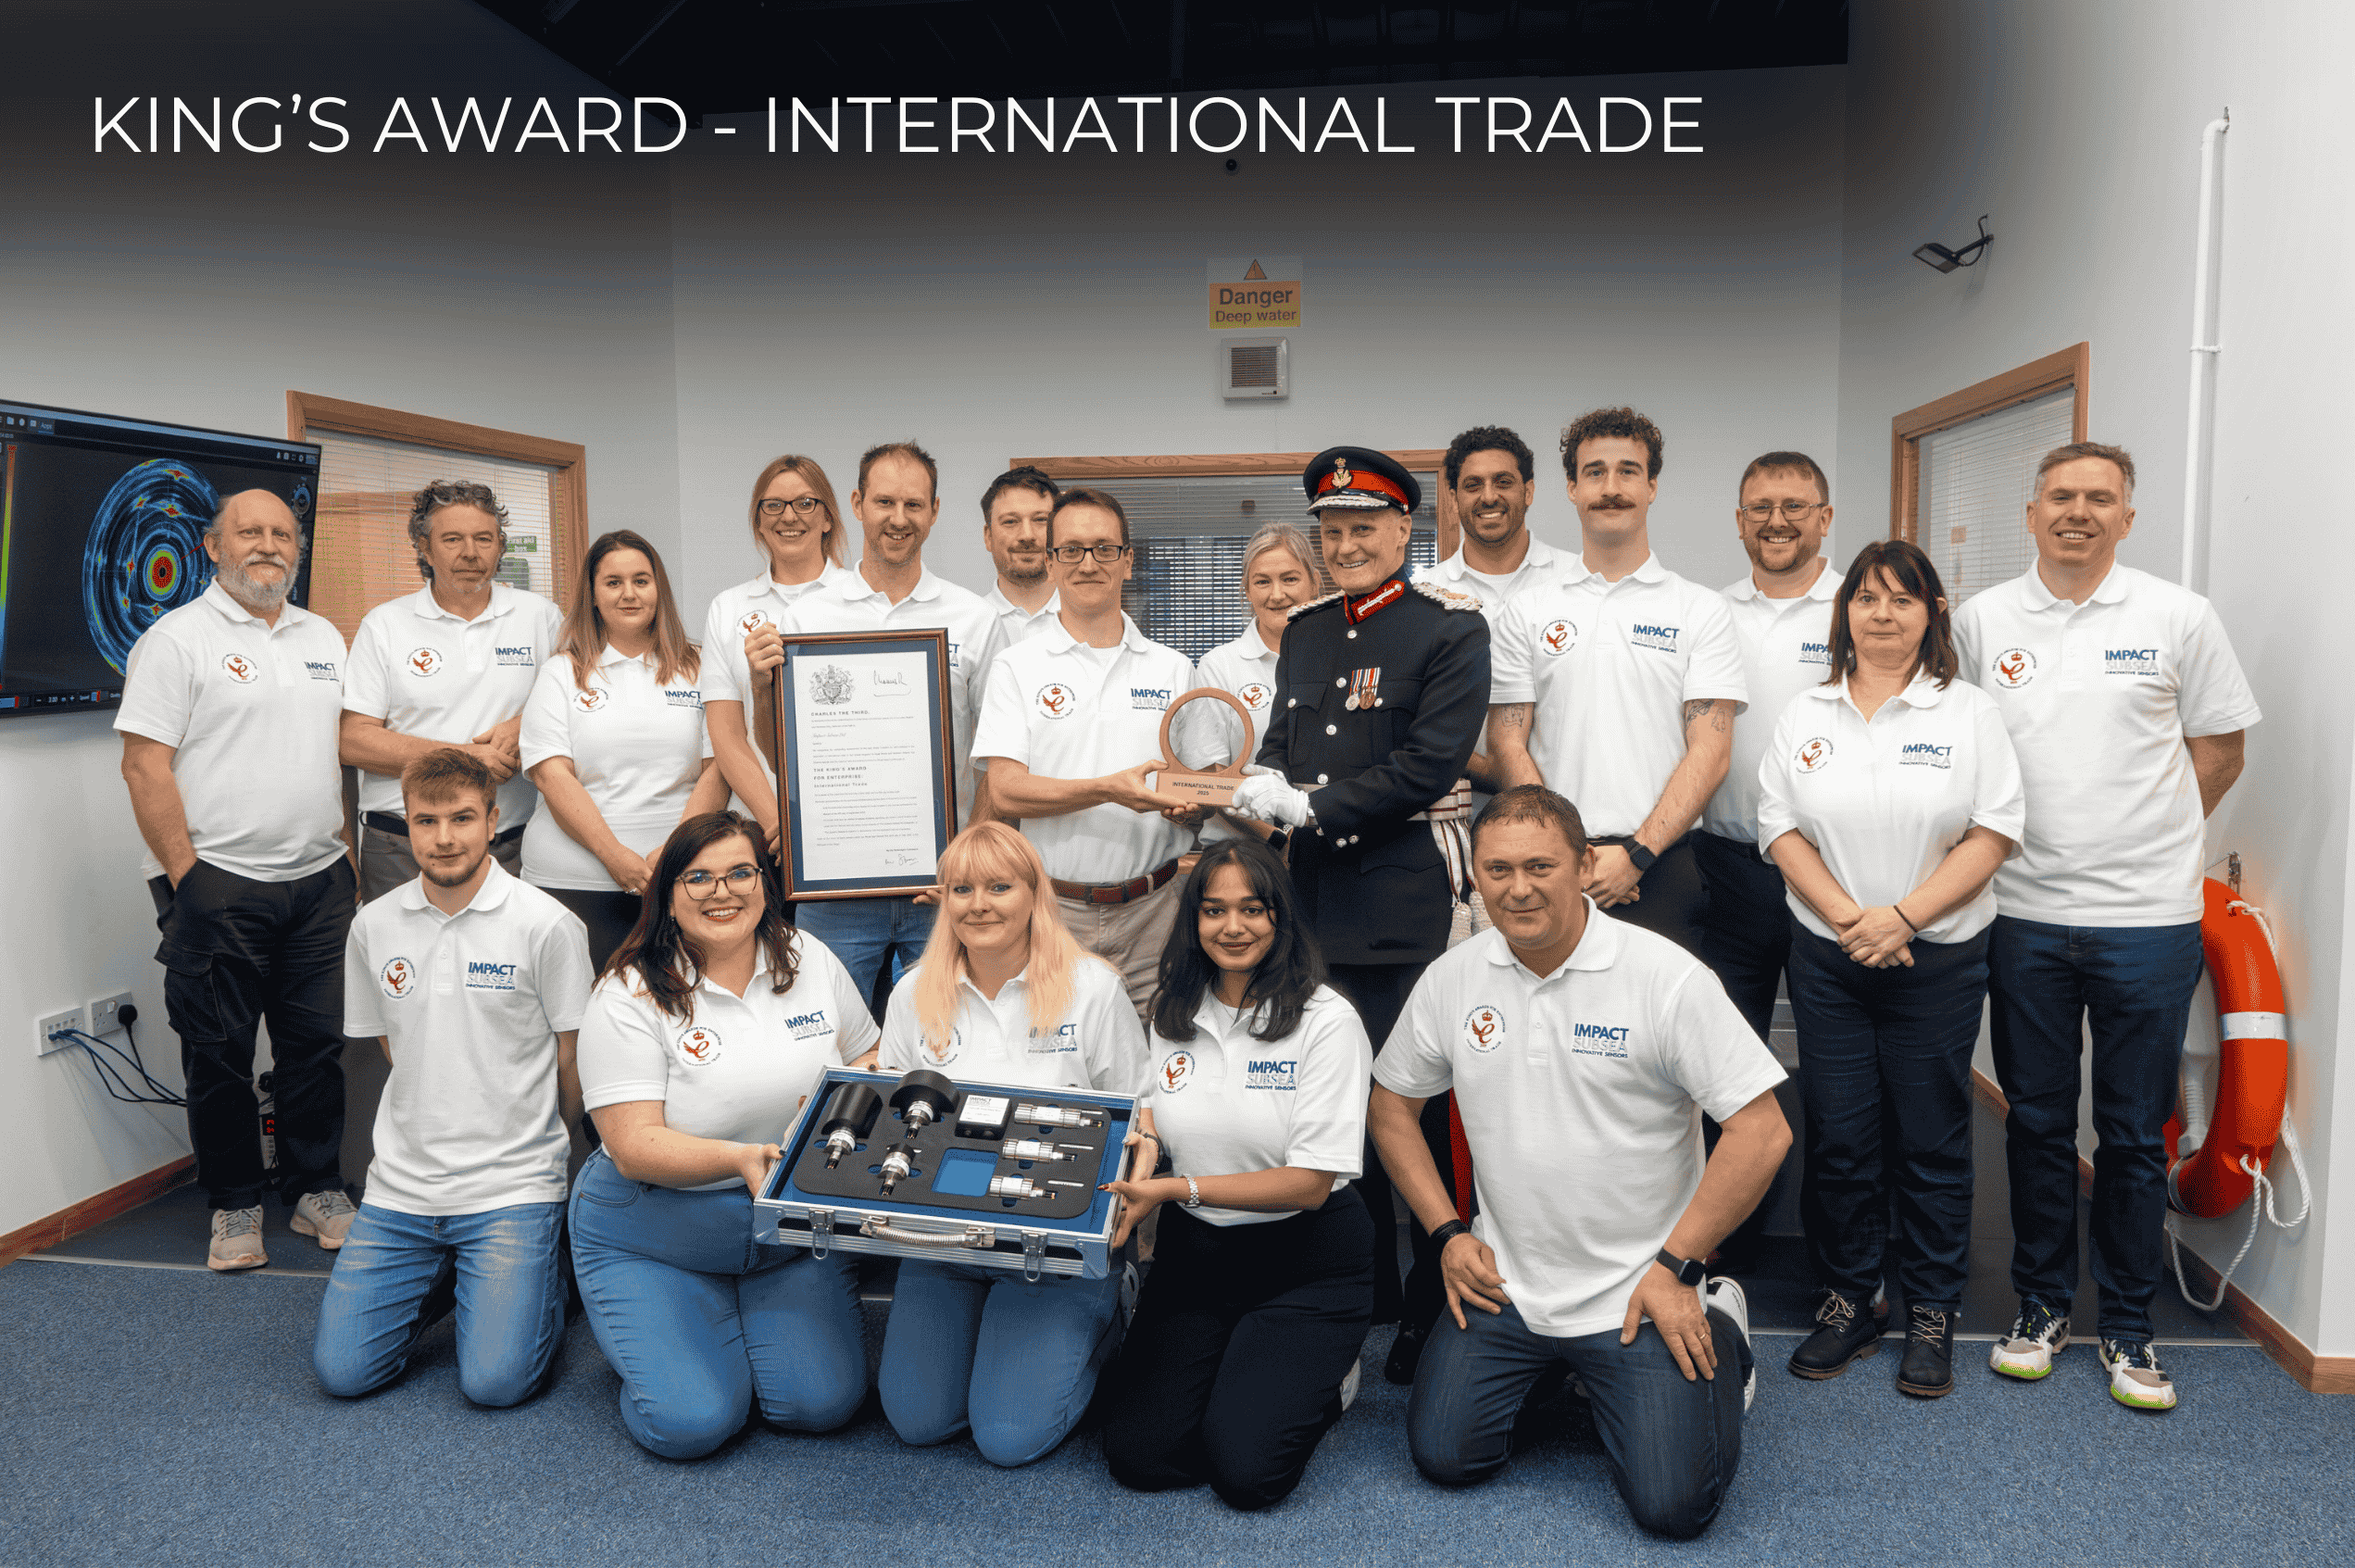
Impact Subsea 成立于 2015 年,总部位于苏格兰阿伯丁能源产业园,运行 UKAS 认证的 ISO 9001:2015 质量体系。凭借传感器出口的全球增长,公司 2024 年荣获英国国王企业奖(国际贸易)——此前 ISA500 高度计还曾获女王企业奖;并连续九年入选 Marine Technology Reporter 全球百强海洋科技企业(MTR100)。产品通过全球分销网络销往各地,在中国设有海外服务中心。
Impact Subsea 的产品线覆盖水下感知全链路:底层是高度计、深度温度、AHRS 三类基础传感器;中层是 ISS360 成像声呐与 ISP360 剖面声呐两双“眼睛”;上层由 seaMux 水下多路复用器与 Unity 甲板控制系统把全部传感器织成一张网,统一汇入 seaView 软件。所有传感器共享同一套设计语言:宽带复合换能器、全数字化相关技术、软件可配置、开放 SDK。
| 产品 | 类别 | 核心指标 | 耐压/平台 |
|---|---|---|---|
| ISA500 / ISA200 | 高度计·回声测深仪 | 120 m / 250 m 量程,1 mm 精度,可选 AHRS | 1,000 / 6,000 / 11,000 m |
| ISD4000 | 深度温度传感器 | ±0.01%FS(可选 0.005%FS),±0.1℃,可选 AHRS | 按量程 10–600 bar |
| ISM3D | 水下 AHRS | 航向 ±1°,俯仰横滚 ±0.07°,250 Hz | 1,000 / 6,000 m |
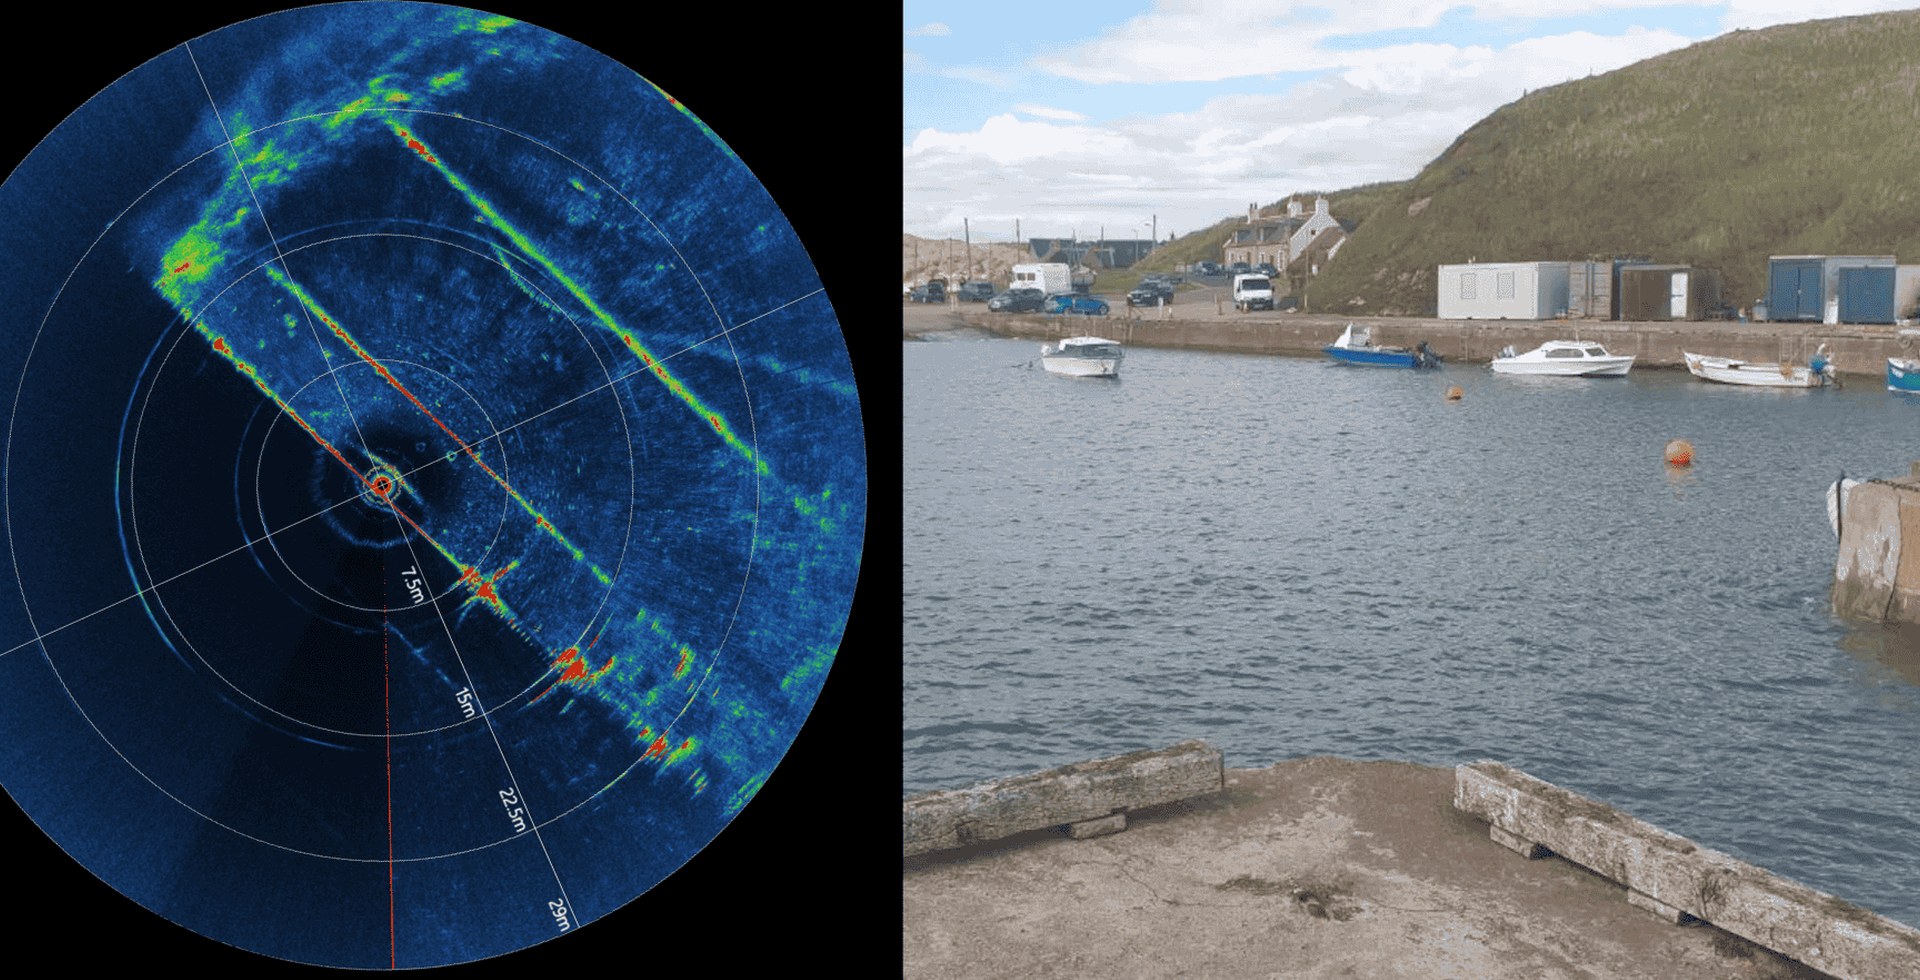
| ISS360 / ISS360HD | 成像声呐 | 360° 视场,90 m / 100 m 量程,无滑环 | 6,000 m |
| ISP360 | 剖面声呐 | 1° 声束角,80 m 量程,0.35 mm 时序精度 | 4,000 m |
| ISFMD | 进水构件检测系统 | 超声无损检测,无伽马射线,自动出报告 | 潜水员/ROV 作业 |
| seaMux + Unity | 多路复用+甲板控制 | 4 路通信口,以太网/VDSL,可级联 | 6,000 m(seaMux) |
| seaView V3 | 软件平台 | 多传感器同屏、记录回放、标定配置、FMD 应用 | Windows 10/11 |
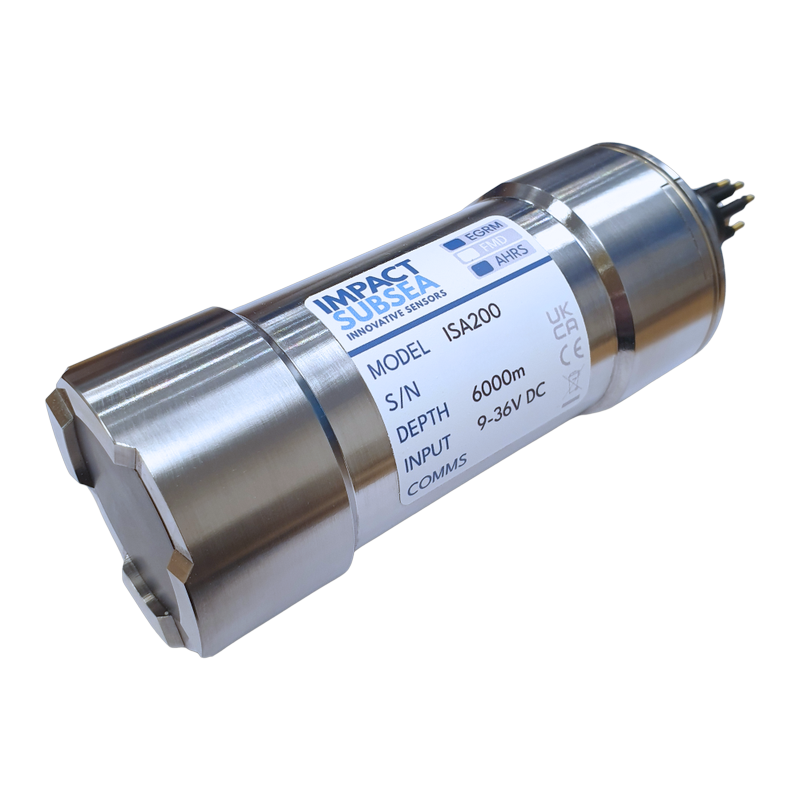
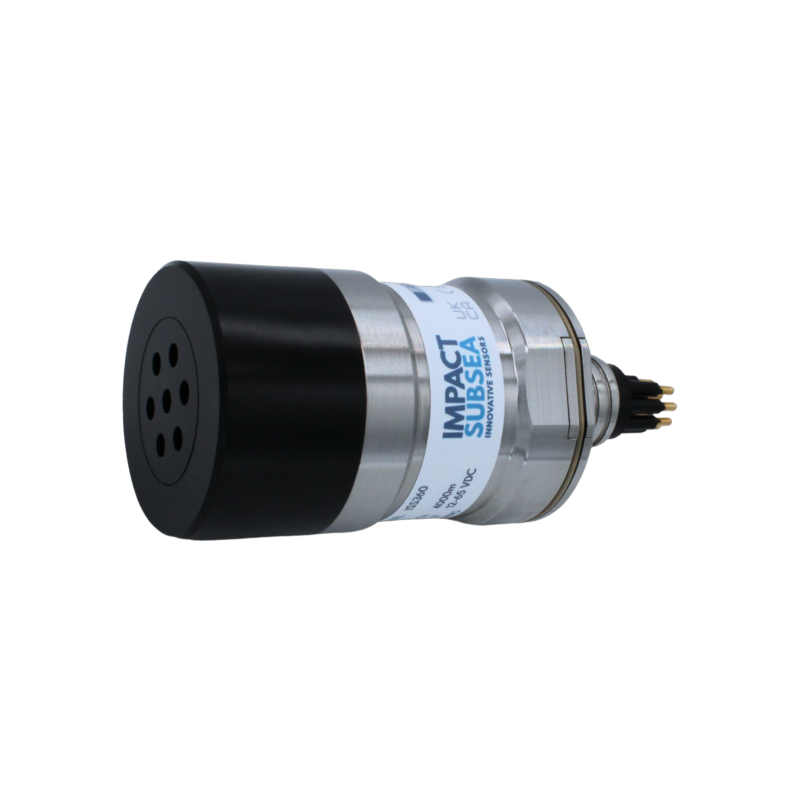
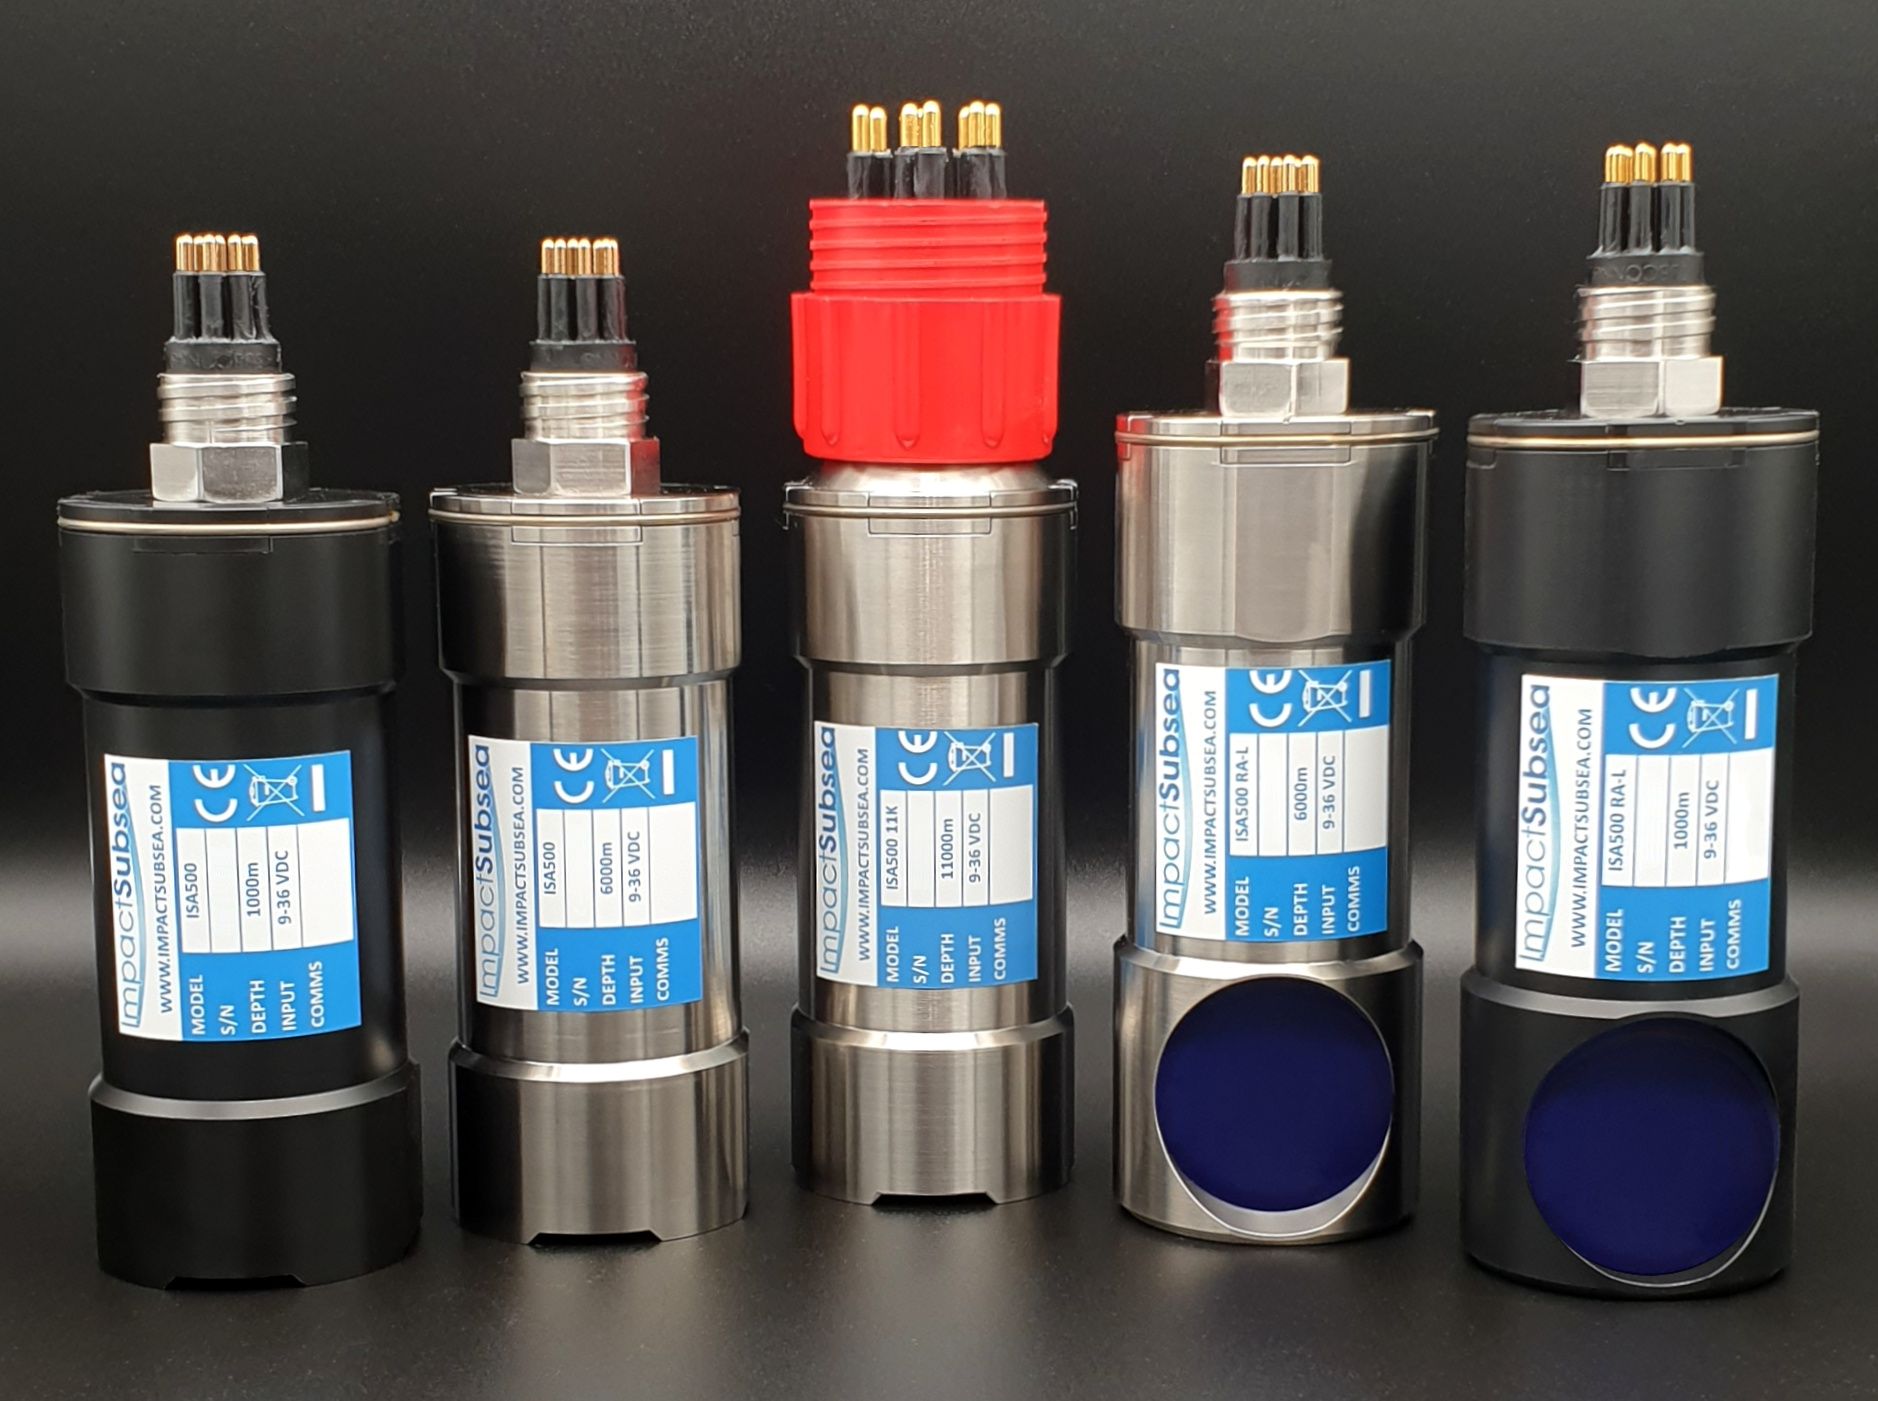
ISA500 是 Impact Subsea 的成名作——一台集高度计、回声测深仪、AHRS于一身的水下传感器:500 kHz 宽带复合换能器配全数字化相关技术,量程超过 120 m、精度 1 mm,内置 MEMS 陀螺/加速度计/磁力计输出稳定的航向、俯仰、横滚。2025 年新推出的 ISA200(200 kHz)把量程拓展到 250 m,面向更大水深的水文测量与深水平台。
两台传感器都提供 1,000 m 与 6,000 m 耐压版本(ISA500 另有 11,000 m 全海深版),钛合金或缩醛壳体、前视/直角两种出缆方向、OEM 裸机可选;RS232/RS485/模拟电压/模拟电流全接口输出,可仿真其他厂商设备协议,即插即换。选装 ECHOGRAM 功能后还能输出全水柱反向散射数据,把单波束变成“水柱成像仪”。
| 参数 | 指标 |
|---|---|
| 量程/精度 | ISA500:0.3–120 m+ / 1 mm;ISA200:最大 250 m |
| 声学 | ISA500:500 kHz 窄波束;ISA200:200 kHz;宽带复合换能器+数字相关 |
| 姿态(可选) | 航向 ±1°,俯仰/横滚 ±0.1°(MEMS AHRS) |
| 耐压 | 1,000 m / 6,000 m(ISA500 另可选 11,000 m),钛合金或缩醛 |
| 接口 | RS232 / RS485 / 模拟电压 / 模拟电流,协议可仿真 |
| 形态 | 前视 / 直角 / OEM 裸机,连接器可定制 |
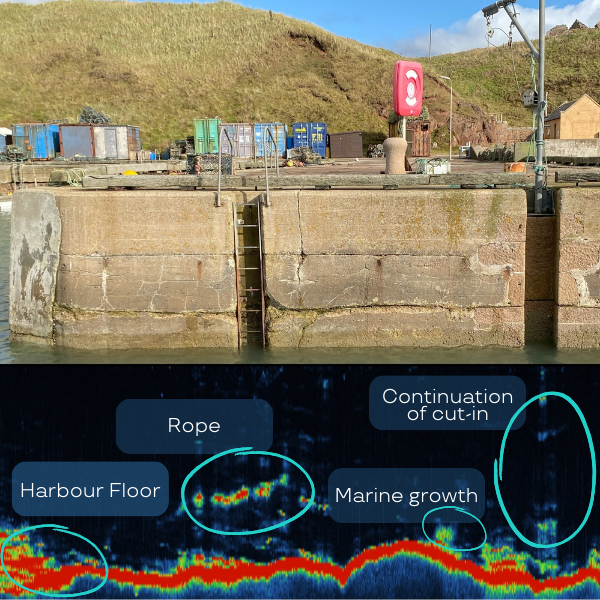
ISD4000 是紧凑的测量级深度温度传感器:温度补偿压阻式压力芯体提供 ±0.01%FS(可选 ±0.005%FS)精度,量程 10/30/50/100/300/400/600 bar 七档任选;RTD 温度探头直接贴水放置,±0.1℃(可选 ±0.05℃)精度、极低延迟。深度输出速率最高 100 Hz,直接喂给 ROV 自动定深控制。可选集成 AHRS,一机输出深度+温度+航向+俯仰+横滚——Ocean Sonics、SONIA AUV 等厂商均批量采用其 OEM 版本。
| 参数 | 指标 |
|---|---|
| 深度精度 | ±0.01%FS,可选 ±0.005%FS(温度补偿压阻式) |
| 量程 | 10 / 30 / 50 / 100 / 300 / 400 / 600 bar |
| 温度 | ±0.1℃(可选 ±0.05℃),RTD 贴水探头 |
| 输出速率 | 最高 100 Hz |
| AHRS(可选) | 航向/俯仰/横滚,软硬铁校准抗磁干扰 |
| 典型用途 | ROV 自动定深、结构挠度监测、测量导航、运动参考 |
ISM3D 把高精度姿态航向参考系统装进长仅 65 mm 的钛合金壳体:高等级 MEMS 加速度计、角速率陀螺与磁力计由双核处理器驱动的融合引擎解算,输出 航向 ±1°、俯仰/横滚 ±0.07°,更新率高达 250 Hz。独有惯性模式:在钢结构密集等磁干扰严重区域可甩开磁力计,仅靠陀螺与加速度计低漂移导航——过去这种场合只有光纤罗经才能胜任。
| 参数 | 指标 |
|---|---|
| 航向精度 | ±1°(相对当地磁北) |
| 俯仰/横滚 | ±0.07° |
| 更新率 | 最高 250 Hz |
| 抗磁干扰 | 软硬铁校准 + 惯性模式(无磁力计运行) |
| 耐压 | 6,000 m(钛合金)/ 1,000 m(缩醛)/ OEM |
| 典型用途 | ROV/AUV 自动航向、设备姿态监控、测量、运动参考 |
ISS360 是世界上最紧凑的成像声呐:360° 全向机械扫描,宽带复合换能器配 CHIRP 声学,量程 90 m(ISS360HD 100 m),钛合金壳体标配 6,000 m 耐压。换能器与电子舱之间采用感应耦合——没有滑环,没有定期返厂换滑环的维护负担。可选集成俯仰/横滚传感,以太网通信时扫描更新率可达传统串口扫描声呐的 6 倍。
独家的 IS³(Impact Subsea Signalling Scheme) 信号体制用相位调制与编码技术兼顾 CHIRP 的距离分辨率与声学角分辨率,消除 CHIRP 固有的角度畸变;更关键的是多台 ISS360 近距离同时工作互不干扰,告别传统机械扫描声呐的“ping 同步”,多声呐作业扫描更快、测量周期更短。
| 参数 | 指标 |
|---|---|
| 视场 | 360° 连续(可设扇区扫描) |
| 量程 | ISS360:90 m;ISS360HD:100 m(更高角分辨率) |
| 声学 | 宽带复合换能器 + CHIRP + IS³ 信号体制 |
| 结构 | 感应耦合无滑环,钛合金壳体 |
| 耐压 | 6,000 m 标配 |
| 接口 | RS232 / RS485 / 以太网,可选俯仰横滚 |
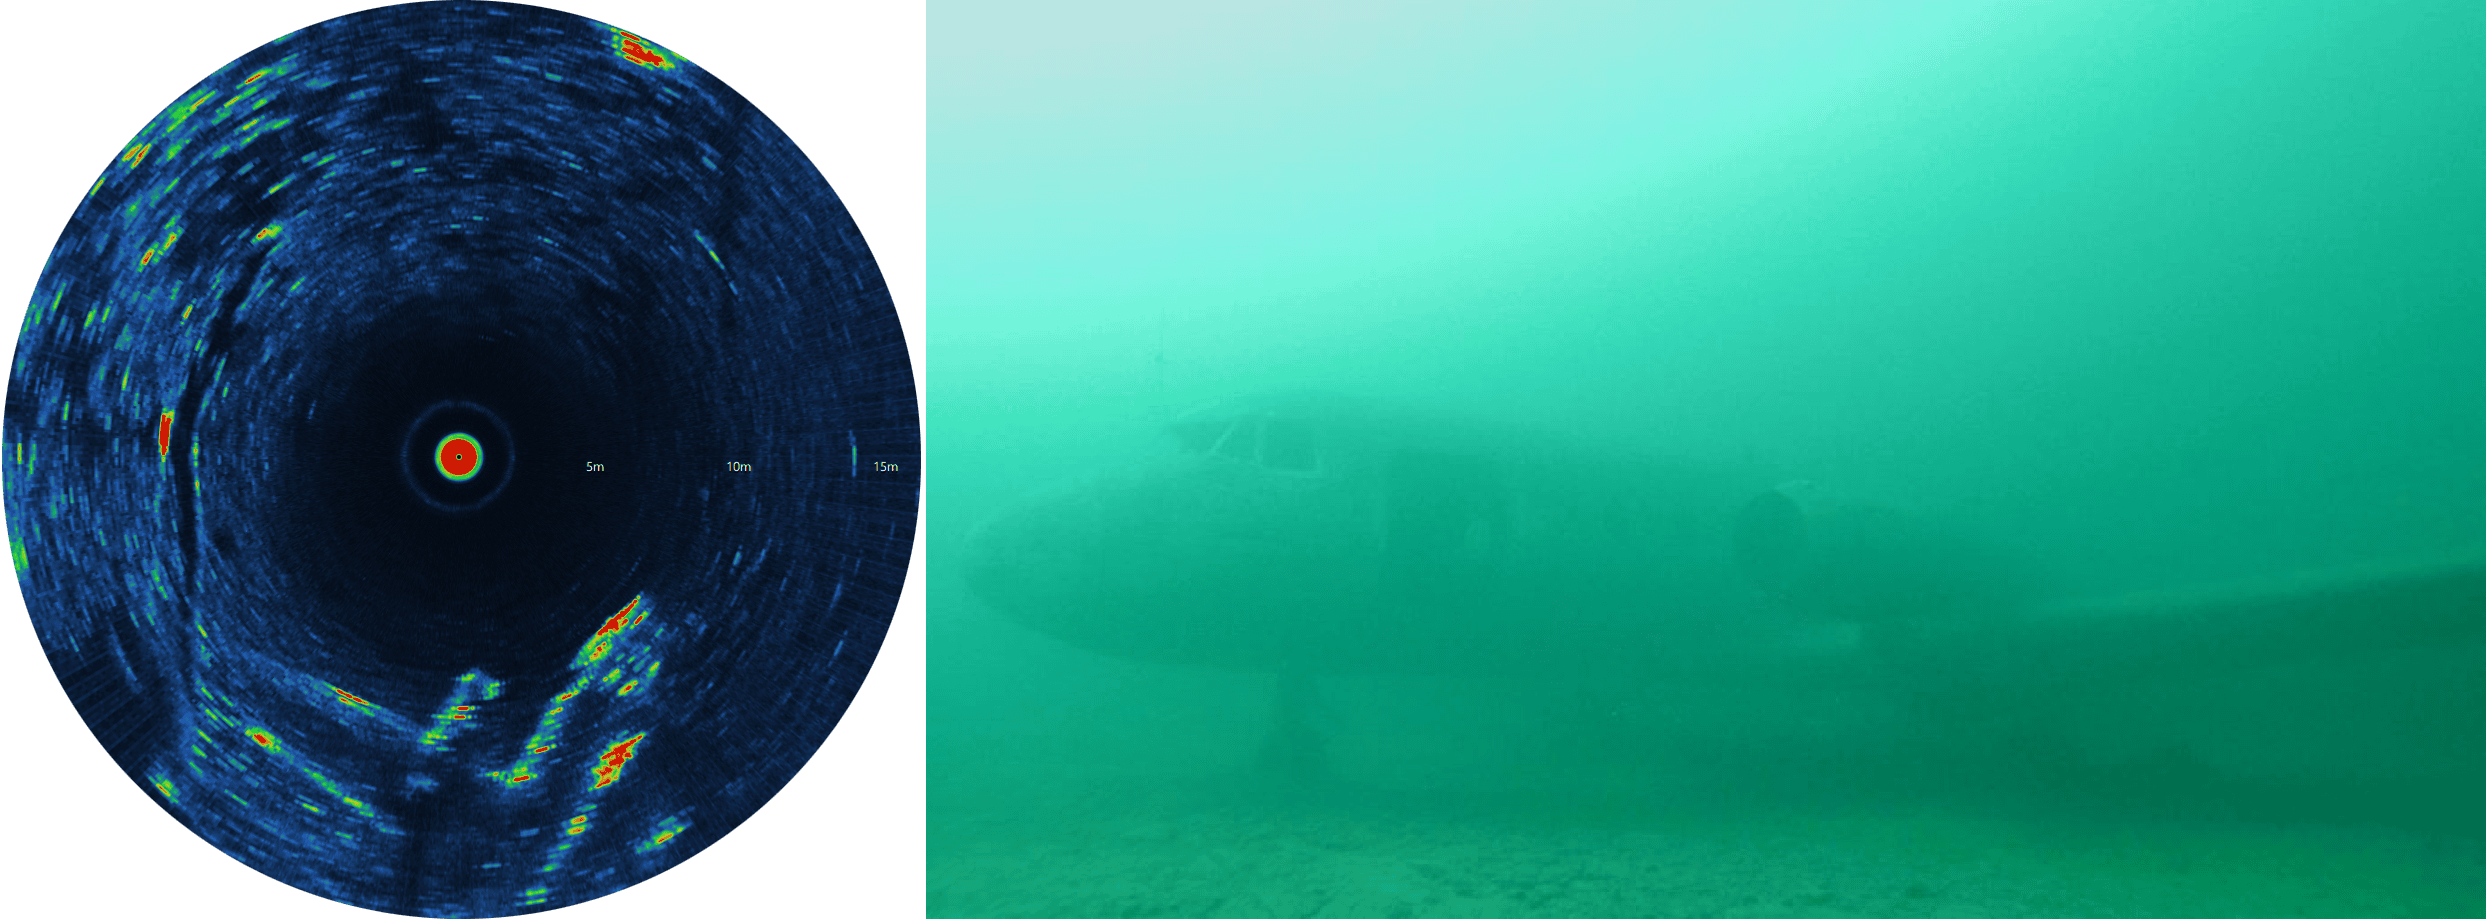
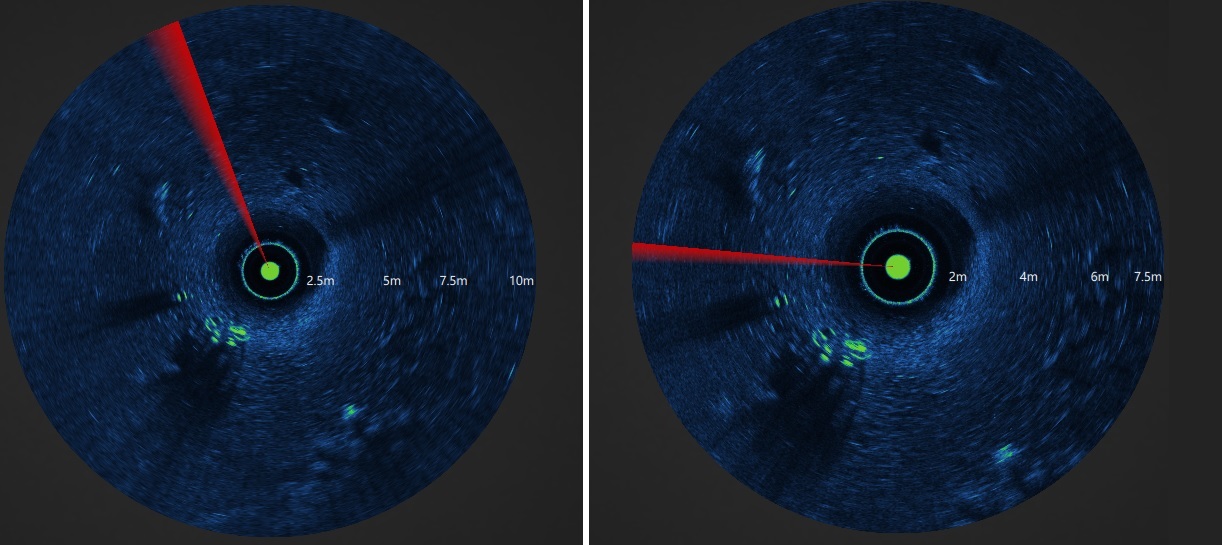
剖面声呐与成像声呐不同:极窄的锥形声束“切”出一圈距离测量,随载体移动堆叠成水下环境的三维点云。ISP360 把这件事做到了新高度:1° 声学角分辨率、80 m 量程、0.35 mm 时序精度,650 kHz–1.25 MHz 频段内 CW/CHIRP/IS³ 三种体制可选,4,000 m 钛合金耐压,同样无滑环。管道剖面、隧道断面、结构变形测量由此获得机械扫描剖面声呐的新标杆。
| 参数 | 指标 |
|---|---|
| 角分辨率 | 1°(1.25 MHz)/ 2°(650 kHz)锥形声束 |
| 量程 | 最大 80 m |
| 时序精度 | 0.35 mm |
| 频率 | 650 kHz – 1.25 MHz,CW / CHIRP / IS³ |
| 视场 | 360° 或可定义扇区,无滑环 |
| 耐压 | 4,000 m(钛合金),可选俯仰横滚 |
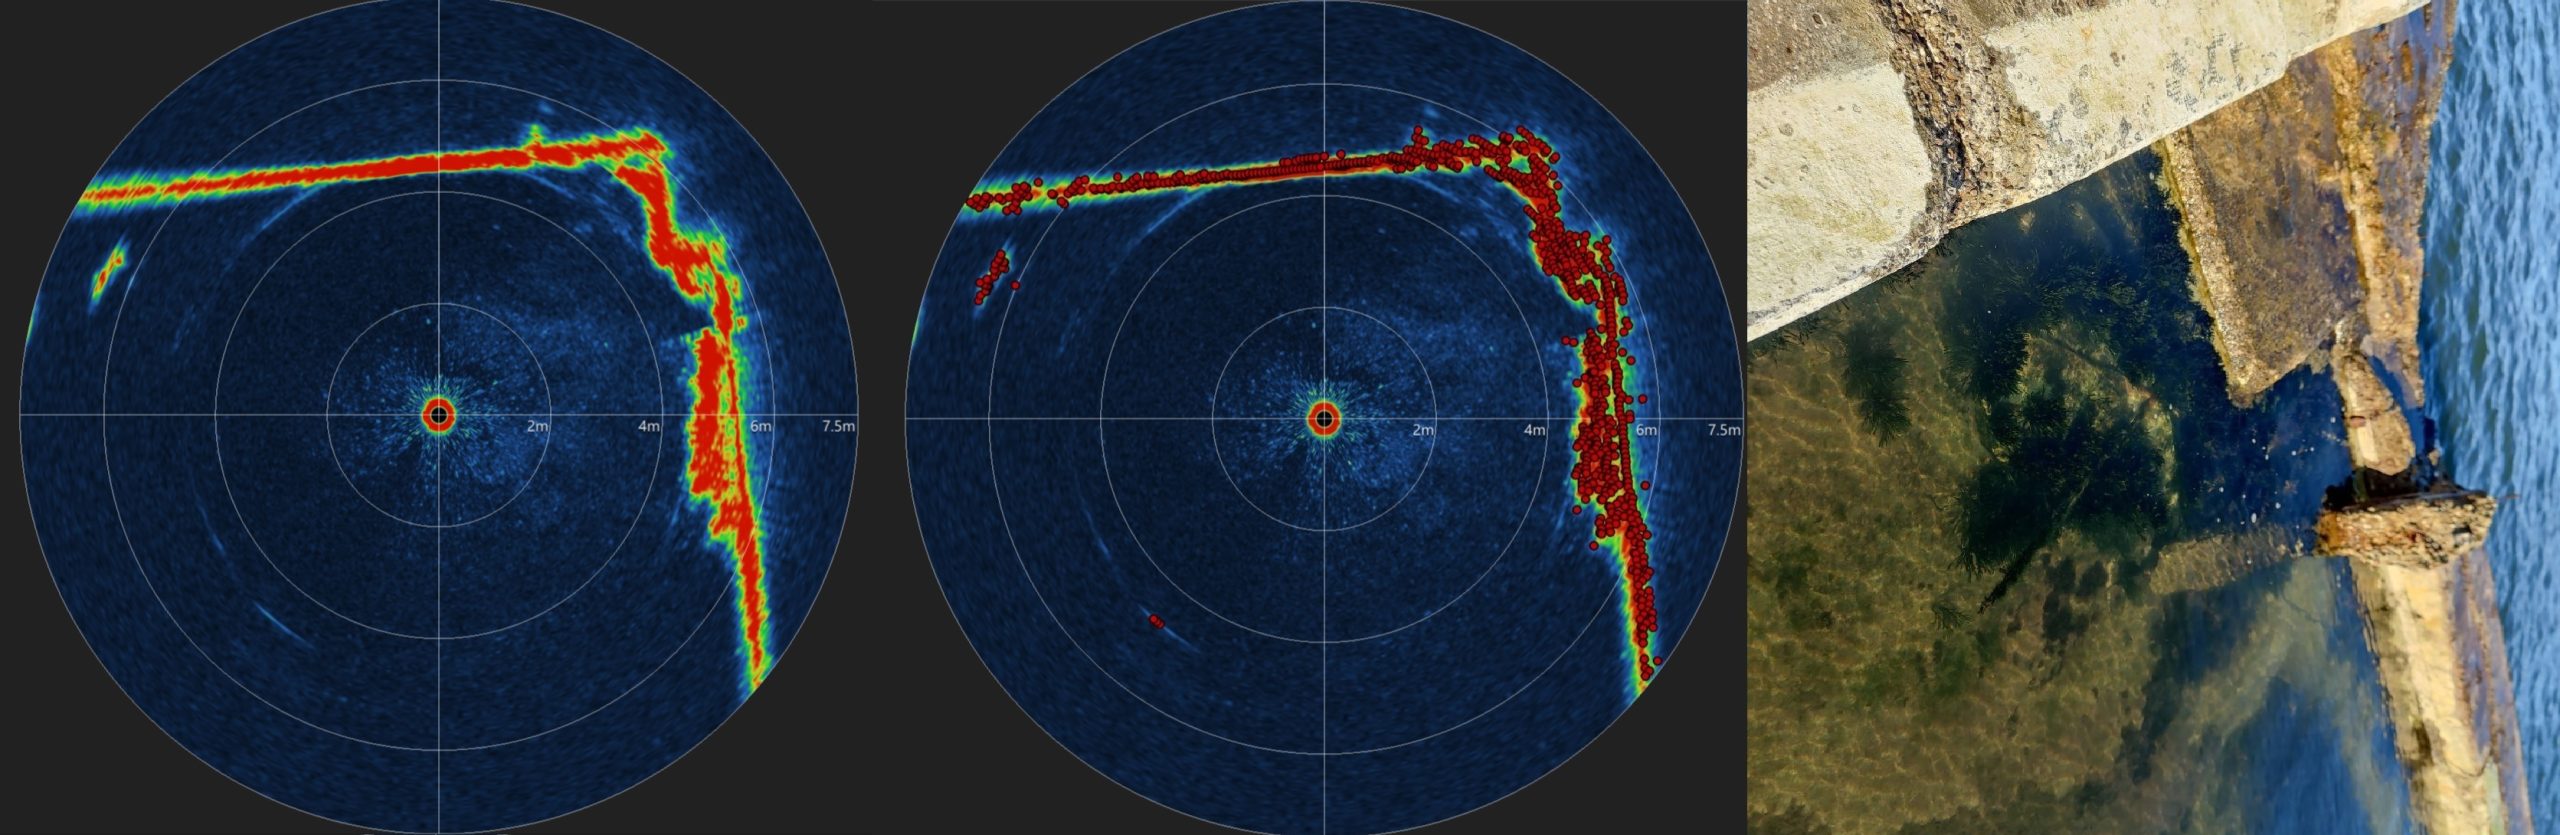
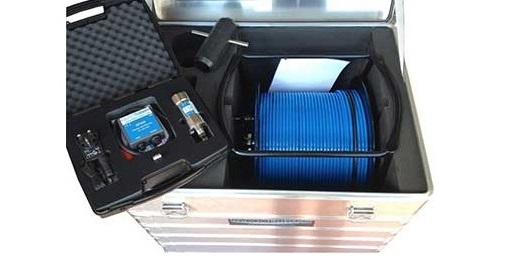
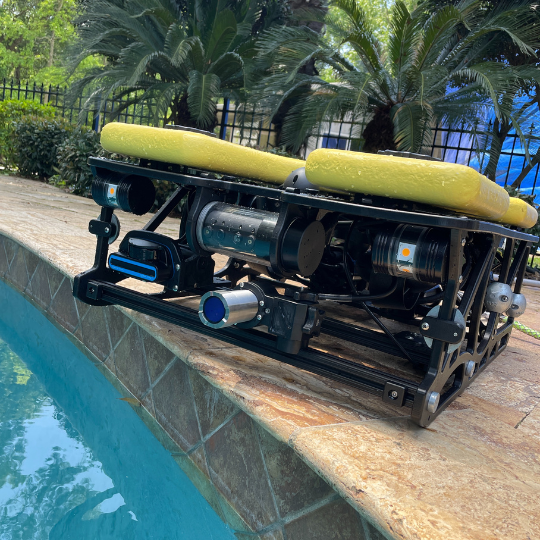
平台导管架构件是否进水,直接关系到结构完整性评估。传统 FMD 用伽马射线源,运输、办证、防护都是负担。ISFMD 完全基于超声——宽带复合换能器配先进数字超声引擎,从根上去掉放射源,精度与可靠性反而更高,是目前业界公认的领先 FMD 方案。VideoRay 已将其选为 Defender 系列 ROV 的官方 FMD 载荷,Outland Technology 全新 ROV-3000 也整系统装机。
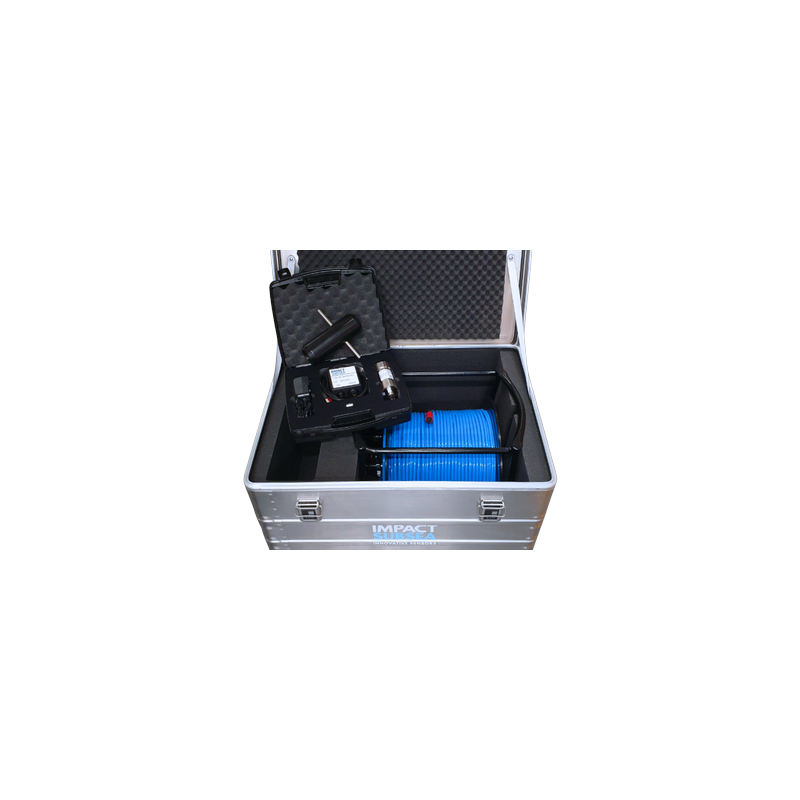
系统由 ISA500 超声探头(内置 AHRS,检测之余还能当高度计用)、100/200 m 缆车、甲板接口盒与 seaView FMD 应用组成,潜水员或 ROV 均可作业:输入构件直径后探头声学参数自动匹配,回波能量与相关系数双重质控,检测完成自动生成 FMD 报告。可选 ISD4000 自动记录每个测点深度。
| 参数 | 指标 |
|---|---|
| 检测原理 | 全超声,无伽马射线/放射源 |
| 探头 | ISA500 超声探头,1 mm 精度,内置 AHRS |
| 布放 | 潜水员(100/200 m 缆车)或 ROV |
| 质控 | 回波能量 + 相关系数双重校验 |
| 报告 | seaView FMD 应用自动生成检测报告 |
| 选配 | ISD4000 深度传感器自动记录测点深度 |
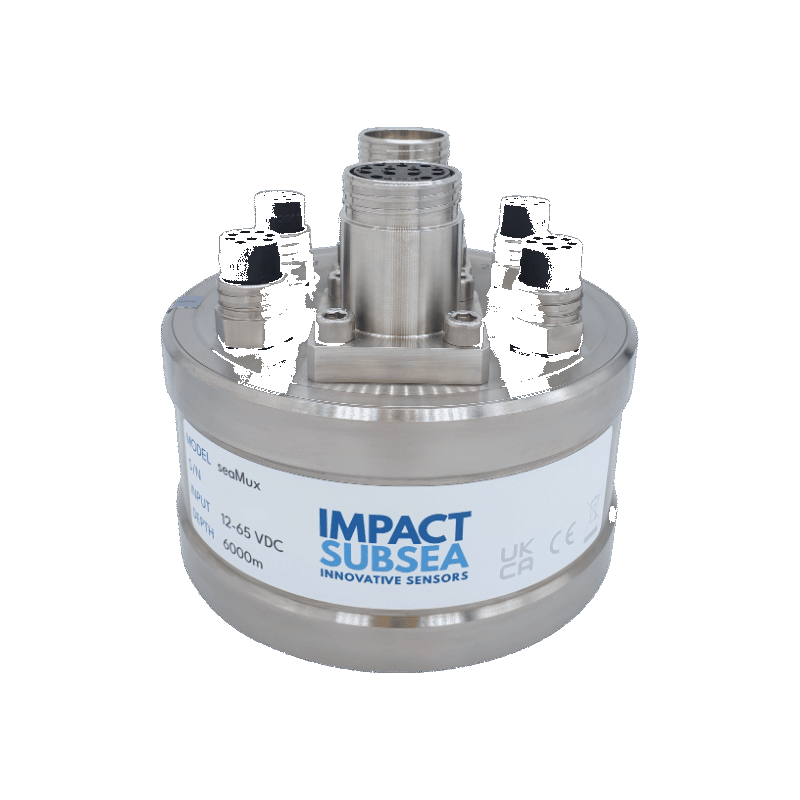
ROV 上传感器越多,缆越乱。seaMux 是 6,000 m 钛壳水下多路复用器:4 个通信口(每口以太网/RS232/RS485 任选),多支 RS485 传感器可用 Y 型分缆挂同一口,多台 seaMux 还能级联;全部数据经单根以太网或屏蔽双绞线(VDSL)上岸,第三方串口/以太网设备同样接入。各口供电可软件开关,AUV 长航时任务的能耗管理利器。
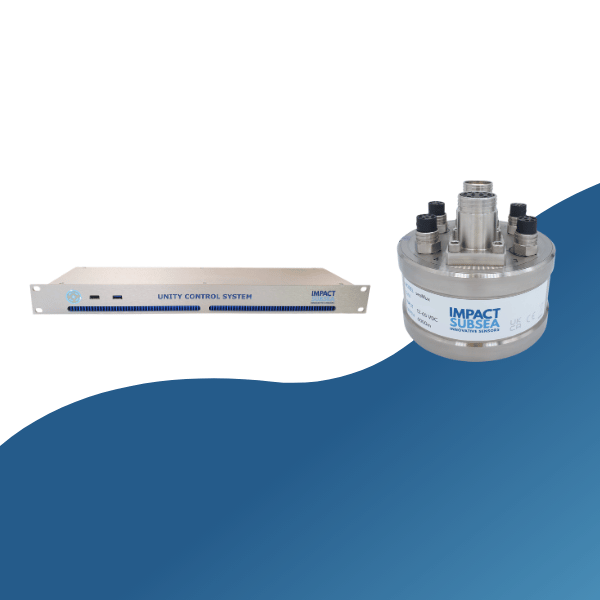
甲板上是 Unity:1U 19″ 机架式控制系统,内置运行 seaView 的计算机、通信接口与传感器供电,4 路 24VDC 可编程输出。seaMux + Unity 一对组合,让“声呐+高度计+深度+AHRS”整套载荷以最小甲板占用完成组网、记录与向测量系统的数据转发。
| 参数 | 指标 |
|---|---|
| seaMux | 4 通信口(以太网/RS232/RS485),6,000 m 钛壳,可级联 |
| 上联 | 以太网或 VDSL(屏蔽双绞线)单缆上岸 |
| Unity | 1U 19″ 机架,内置 seaView 计算机 |
| 甲板接口 | 4 路 RS232/RS485/以太网,24VDC 可编程供电 |
| 兼容 | 全部 Impact Subsea 传感器 + 第三方串口/以太网设备 |
| 供电管理 | 各端口软件开关,优化 AUV 能耗 |
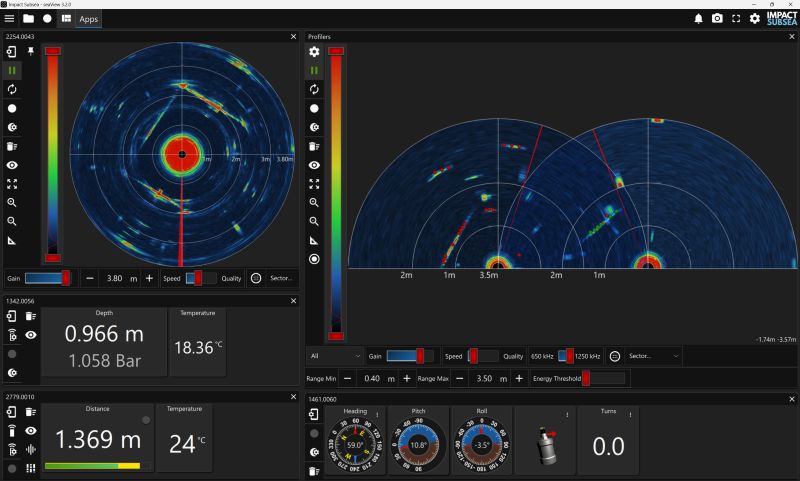
seaView V3 自动识别接入的每一支 Impact Subsea 传感器,声呐图像、高度、深度、航向姿态同屏实时显示——ROV 操作员一块屏幕看全。多传感器数据同步记录进同一文件、随时回放,可导 CSV,可接 GPS 地理配准;3.1 版起还支持网络视频流接入。声学参数、输出语句(可自定义 ASCII 格式)、磁校准全部软件完成并固化进传感器闪存。专用 FMD 应用、剖面声呐应用与开放 SDK 让二次集成没有门槛。
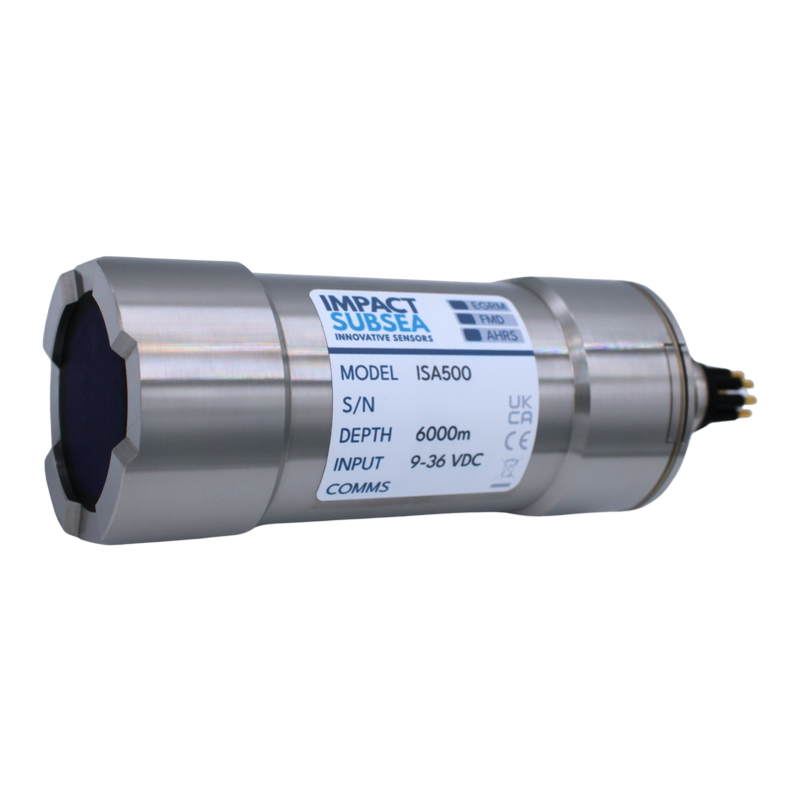
1 mm 精度、120 m+ 量程的招牌高度计,集定高/测深/AHRS 于一身,可选 11,000 m 全海深版,前视/直角/OEM 多形态——ROV 定高、水文测量、磁探拖体监控的万能尺。
| 参数 | 指标 |
|---|---|
| 量程/精度 | 0.3–120 m+ / 1 mm |
| 声学 | 500 kHz,宽带复合换能器 |
| 姿态(可选) | 航向 ±1°,俯仰/横滚 ±0.1° |
| 耐压 | 1,000 / 6,000 / 11,000 m |
| 接口 | RS232/RS485/模拟,协议可仿真 |
| 形态 | 前视/直角/OEM,钛或缩醛 |
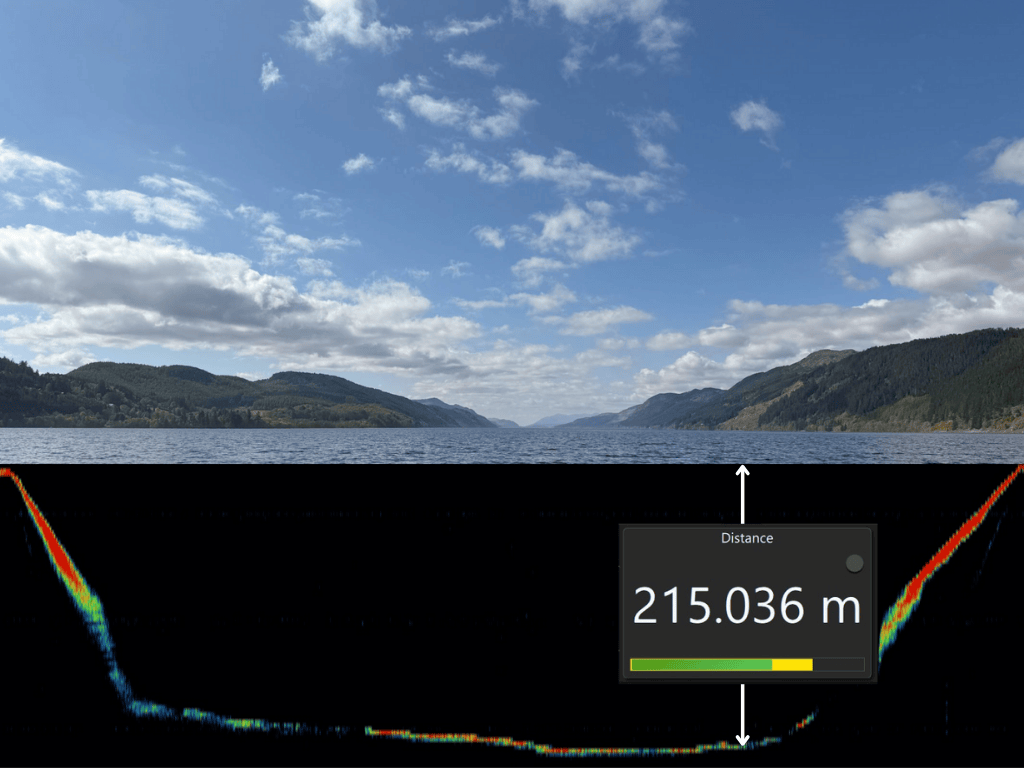
2025 年新品:200 kHz 声学把量程拓展到 250 m,尼斯湖 215 m 深水实测验证,面向更大水深的水文测量、波高监测与深水平台定高。
| 参数 | 指标 |
|---|---|
| 量程 | 最大 250 m |
| 声学 | 200 kHz,宽带复合换能器 |
| 精度 | 毫米级(全数字化相关技术) |
| 耐压 | 1,000 / 6,000 m |
| 接口 | RS232/RS485/模拟 |
| 实测 | 尼斯湖 215 m 深水剖面验证 |
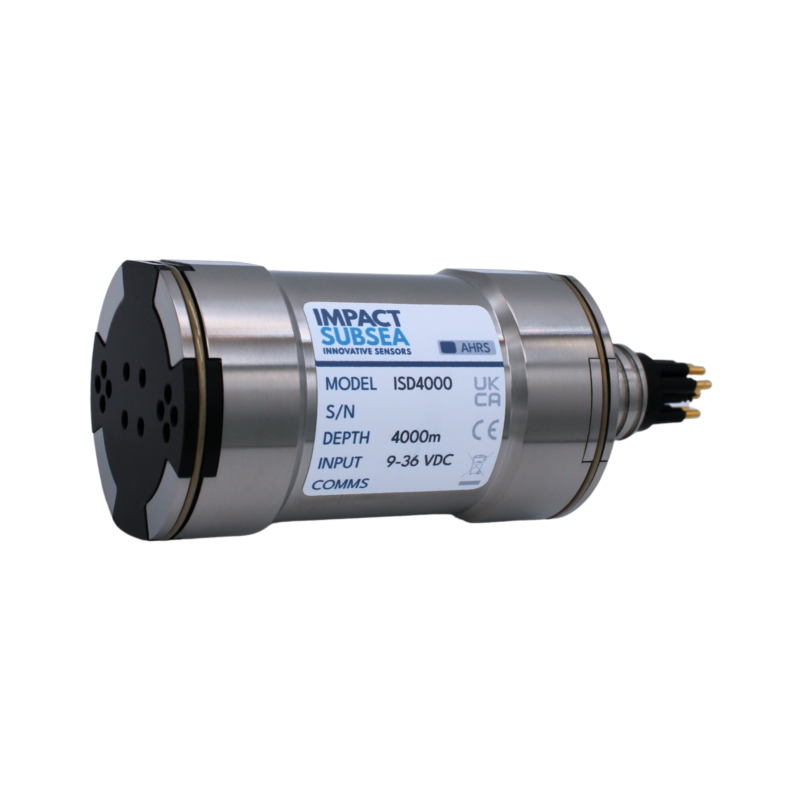
测量级深度温度基准:±0.01%FS(可选 ±0.005%FS)压力精度、±0.1℃ RTD 贴水温探、100 Hz 输出,可选集成 AHRS,ROV 自动定深与结构挠度监测首选。
| 参数 | 指标 |
|---|---|
| 深度精度 | ±0.01%FS(可选 ±0.005%FS) |
| 量程 | 10–600 bar 七档 |
| 温度 | ±0.1℃(可选 ±0.05℃) |
| 输出 | 最高 100 Hz |
| AHRS | 可选航向/俯仰/横滚 |
| OEM | Ocean Sonics 等厂商批量采用 |
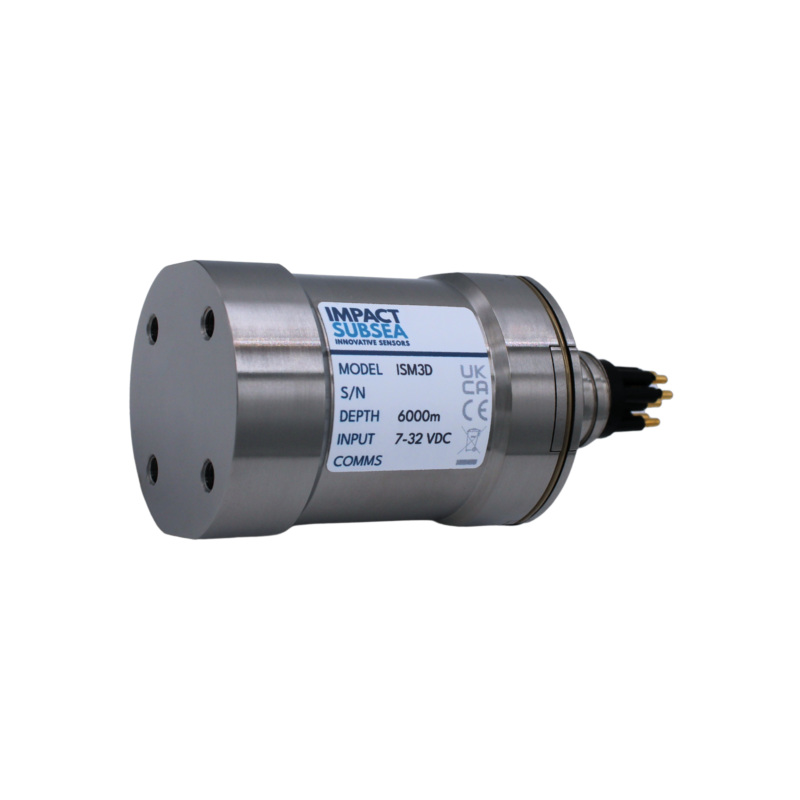
65 mm 钛壳里的高精度 AHRS:航向 ±1°、俯仰/横滚 ±0.07°、250 Hz 更新,惯性模式可在磁干扰区甩开磁力计导航——过去只有光纤罗经能干的活。
| 参数 | 指标 |
|---|---|
| 航向 | ±1°(当地磁北) |
| 俯仰/横滚 | ±0.07° |
| 更新率 | 最高 250 Hz |
| 惯性模式 | 磁干扰区无磁力计运行 |
| 耐压 | 6,000 m(钛)/ 1,000 m(缩醛)/ OEM |
| 校准 | 软硬铁校准 |
世界上最紧凑的成像声呐:360° 视场、90/100 m 量程、6,000 m 钛壳、无滑环感应耦合,IS³ 信号体制多机同场不打架——从小型观察级到大型作业级 ROV/AUV 通吃。
| 参数 | 指标 |
|---|---|
| 视场 | 360°(可设扇区) |
| 量程 | 90 m / 100 m(HD) |
| 声学 | CHIRP + IS³ 信号体制 |
| 结构 | 无滑环感应耦合,钛合金 |
| 耐压 | 6,000 m 标配 |
| 接口 | RS232/RS485/以太网,可选俯仰横滚 |
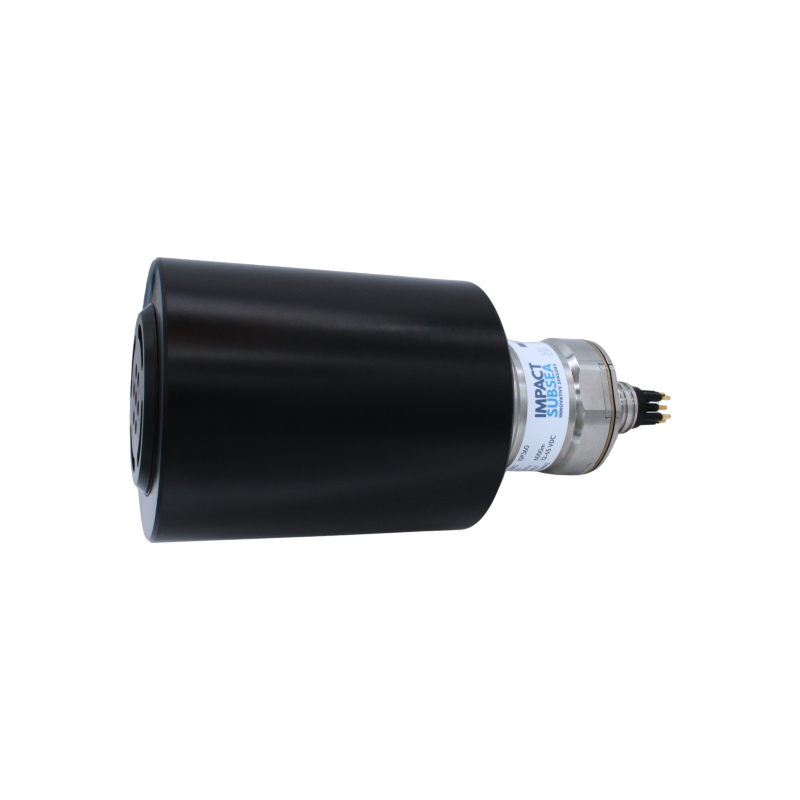
0.35 mm 时序精度的机械扫描剖面声呐:1° 锥形声束、80 m 量程、650 kHz–1.25 MHz,管道剖面与结构断面三维点云测量新标杆。
| 参数 | 指标 |
|---|---|
| 角分辨率 | 1°(1.25 MHz)/ 2°(650 kHz) |
| 量程 | 最大 80 m |
| 时序精度 | 0.35 mm |
| 体制 | CW / CHIRP / IS³ |
| 耐压 | 4,000 m(钛) |
| 结构 | 无滑环,可选俯仰横滚 |
全超声 FMD 领导者:无放射源、1 mm 精度探头内置 AHRS,潜水员或 ROV 布放,自动生成检测报告,VideoRay Defender 官方选配载荷。
| 参数 | 指标 |
|---|---|
| 原理 | 全超声,无伽马射线 |
| 探头 | ISA500 探头,1 mm 精度,内置 AHRS |
| 布放 | 潜水员 100/200 m 缆车 / ROV |
| 质控 | 回波能量 + 相关系数 |
| 报告 | 自动生成 FMD 报告 |
| 装机 | VideoRay Defender / Outland ROV-3000 |
传感器组网组合:seaMux 4 口 6,000 m 钛壳水下集线,Unity 1U 机架甲板控制(内置 seaView 计算机、24VDC 可编程供电),单缆上岸,支持第三方设备。
| 参数 | 指标 |
|---|---|
| seaMux | 4 通信口,以太网/RS232/RS485 |
| 耐压 | 6,000 m(钛合金),可级联 |
| 上联 | 以太网 / VDSL 单缆 |
| Unity | 1U 19″ 机架,内置 seaView |
| 甲板口 | 4 路 + 24VDC 可编程供电 |
| 兼容 | 全传感器 + 第三方串口/以太网设备 |
ISA500 是 Impact Subsea 的成名作:500 kHz 宽带复合换能器配全数字化相关技术,量程超过 120 m、精度 1 mm,内置 MEMS AHRS 输出航向、俯仰、横滚——高度计、回声测深仪、姿态仪三合一。
1,000 m / 6,000 m / 11,000 m 三档耐压,钛合金或缩醛壳体,前视/直角/OEM 形态任选;RS232/RS485/模拟全接口,可仿真其他厂商协议即插即换;选装 ECHOGRAM 输出全水柱反向散射数据。
■ 量程 0.3–120 m+,精度 1 mm
■ 可选集成 AHRS(航向 ±1°)
■ 11,000 m 全海深版可选
■ 协议仿真即插即换
■ ECHOGRAM 水柱成像选配
■ ROV/AUV 定高
■ 单波束水文测量
■ 磁探拖体离底监控
■ 波高与冲刷监测
■ FMD 超声探头
| 参数 | 指标 |
|---|---|
| 量程/精度 | 0.3–120 m+ / 1 mm |
| 声学 | 500 kHz,宽带复合换能器 |
| 姿态(可选) | 航向 ±1°,俯仰/横滚 ±0.1° |
| 耐压 | 1,000 / 6,000 / 11,000 m |
| 壳体 | 钛合金或缩醛,前视/直角/OEM |
| 接口 | RS232 / RS485 / 模拟电压 / 模拟电流 |
| 软件 | seaView 配置,开放 SDK |
ISA200 是 2025 年推出的新一代长量程高度计:200 kHz 声学把量程拓展到 250 m,面向更大水深的水文测量、波高监测与深水平台定高。
在尼斯湖完成的深水定型试验中,seaView 实时记录剖面、单点读数 215.036 m,验证了深水回波质量与量程指标。与 ISA500 共享全数字化架构与全部接口选项。
■ 最大量程 250 m
■ 200 kHz 宽带复合换能器
■ 毫米级精度
■ 尼斯湖 215 m 实测
■ RS232/RS485/模拟全接口
■ 深水水文测量
■ 大型 ROV/AUV 定高
■ 波高监测(浮标下挂或海底上视)
■ 深水结构离底监控
| 参数 | 指标 |
|---|---|
| 量程 | 最大 250 m |
| 声学 | 200 kHz,宽带复合换能器 |
| 精度 | 毫米级(全数字化相关) |
| 耐压 | 1,000 / 6,000 m |
| 接口 | RS232 / RS485 / 模拟 |
| 实测 | 尼斯湖 215 m 深水剖面 |
| 软件 | seaView 配置,开放 SDK |
ISD4000 是紧凑的测量级深度温度传感器:温度补偿压阻式芯体提供 ±0.01%FS(可选 ±0.005%FS)压力精度,RTD 探头贴水放置实现 ±0.1℃、低延迟测温,深度输出最高 100 Hz 直连自动定深控制。
可选集成 AHRS 后一机输出深度+温度+航向+俯仰+横滚;Ocean Sonics 智能水听器、SONIA AUV 等均批量采用其 OEM 版本。
■ ±0.01%FS(可选 ±0.005%FS)
■ ±0.1℃(可选 ±0.05℃)
■ 最高 100 Hz 输出
■ 10–600 bar 七档量程
■ 可选集成 AHRS
■ ROV 自动定深
■ 结构挠度监测
■ 测量级深度基准
■ 设备布放姿态监控
■ OEM 集成
| 参数 | 指标 |
|---|---|
| 深度精度 | ±0.01%FS(可选 ±0.005%FS) |
| 量程 | 10 / 30 / 50 / 100 / 300 / 400 / 600 bar |
| 温度 | ±0.1℃(可选 ±0.05℃),RTD 贴水探头 |
| 输出速率 | 最高 100 Hz |
| AHRS(可选) | 航向/俯仰/横滚,软硬铁校准 |
| 接口 | RS232 / RS485 / 模拟 |
| 软件 | seaView 配置,开放 SDK |
ISM3D 把高精度 AHRS 装进长仅 65 mm 的钛合金壳体:高等级 MEMS 传感器经双核融合引擎解算,航向 ±1°、俯仰/横滚 ±0.07°,更新率 250 Hz。
独有惯性模式:钢结构密集等磁干扰区域可甩开磁力计,仅靠低漂移陀螺与加速度计导航——过去这种场合只有光纤罗经或激光罗经才能胜任。
■ 航向 ±1°(当地磁北)
■ 俯仰/横滚 ±0.07°
■ 250 Hz 高更新率
■ 惯性模式抗磁干扰
■ 6,000 m 钛壳 / 1,000 m 缩醛 / OEM
■ ROV/AUV 自动航向
■ 载体稳定控制
■ 设备姿态监控
■ 测量导航
■ 运动参考
| 参数 | 指标 |
|---|---|
| 航向精度 | ±1°(当地磁北) |
| 俯仰/横滚 | ±0.07° |
| 更新率 | 最高 250 Hz |
| 抗磁干扰 | 软硬铁校准 + 惯性模式 |
| 耐压 | 6,000 m(钛)/ 1,000 m(缩醛)/ OEM |
| 尺寸 | 长 65 mm |
| 软件 | seaView 配置,开放 SDK |
ISS360 是世界上最紧凑的成像声呐:360° 全向机械扫描、宽带复合换能器配 CHIRP 声学,量程 90 m(HD 型 100 m、更高角分辨率),钛壳标配 6,000 m 耐压。
感应耦合取代滑环,免定期返厂维护;独家 IS³ 信号体制让多台声呐同场作业互不干扰,告别 ping 同步;以太网通信更新率可达串口扫描声呐的 6 倍。
■ 360° 视场(可设扇区)
■ 90 m / 100 m(HD)量程
■ 无滑环感应耦合
■ IS³ 多机同场不干扰
■ 6,000 m 钛壳标配
■ ROV/AUV 导航避障
■ 目标识别
■ 港湾监控
■ 潜水员跟踪
■ 结构检查
| 参数 | 指标 |
|---|---|
| 视场 | 360° 连续(可设扇区扫描) |
| 量程 | ISS360:90 m;ISS360HD:100 m |
| 声学 | 宽带复合换能器 + CHIRP + IS³ |
| 结构 | 感应耦合无滑环,钛合金 |
| 耐压 | 6,000 m 标配 |
| 接口 | RS232 / RS485 / 以太网 |
| 姿态(可选) | 俯仰/横滚 |
ISP360 是高精度机械扫描剖面声呐:极窄锥形声束切出一圈距离测量,随载体移动堆叠成水下环境三维点云——1° 角分辨率、80 m 量程、0.35 mm 时序精度。
650 kHz–1.25 MHz 频段内 CW/CHIRP/IS³ 三种体制可选,无滑环感应耦合,4,000 m 钛壳,可选俯仰横滚——管道剖面、隧道断面、结构变形测量的新标杆。
■ 1° 锥形声束(650 kHz 时 2°)
■ 80 m 量程
■ 0.35 mm 时序精度
■ CW / CHIRP / IS³ 三体制
■ 无滑环,4,000 m 钛壳
■ 管道剖面测量
■ 隧道/涵洞断面
■ 结构变形监测
■ 海底地形剖面
■ 三维点云建模
| 参数 | 指标 |
|---|---|
| 角分辨率 | 1°(1.25 MHz)/ 2°(650 kHz) |
| 量程 | 最大 80 m |
| 时序精度 | 0.35 mm |
| 频率 | 650 kHz – 1.25 MHz |
| 体制 | CW / CHIRP / IS³ |
| 耐压 | 4,000 m(钛合金) |
| 姿态(可选) | 俯仰/横滚 |
ISFMD 用全超声方案取代传统伽马射线 FMD:宽带复合换能器配先进数字超声引擎,无放射源的运输与安全负担,精度可靠性反而更高,业界公认的领先方案。
ISA500 探头(内置 AHRS)+ 100/200 m 缆车 + 甲板接口盒 + seaView FMD 应用组成完整系统:构件直径输入后声学参数自动匹配,回波能量与相关系数双重质控,检测完成自动生成报告。VideoRay Defender 官方选配,Outland ROV-3000 整系统装机。
■ 全超声,无伽马射线
■ 1 mm 精度探头内置 AHRS
■ 声学参数按构件自动匹配
■ 双重质控 + 自动报告
■ 可选 ISD4000 记录测点深度
■ 平台导管架 FMD
■ 结构完整性评估
■ 油气设施检测
■ 退役评估
■ ROV/潜水员作业
| 参数 | 指标 |
|---|---|
| 检测原理 | 全超声,无放射源 |
| 探头 | ISA500 超声探头,1 mm 精度,内置 AHRS |
| 布放 | 潜水员(100/200 m 缆车)或 ROV |
| 质控 | 回波能量 + 相关系数 |
| 报告 | seaView FMD 自动生成 |
| 选配 | ISD4000 深度传感器 |
| 装机 | VideoRay Defender / Outland ROV-3000 |
seaMux 是 6,000 m 钛壳水下多路复用器:4 个通信口(以太网/RS232/RS485 任选),RS485 传感器可 Y 型分缆复用,多台级联扩展;全部数据经单根以太网或 VDSL 上岸,第三方设备同样接入,各口供电软件可控。
Unity 是 1U 19″ 机架甲板控制系统:内置 seaView 计算机、4 路通信与 24VDC 可编程供电。一对组合让整套传感器载荷以最小甲板占用完成组网、记录与数据转发。
■ 4 通信口,多传感器集线
■ 以太网/VDSL 单缆上岸
■ 可级联扩展端口
■ 各口供电软件开关
■ 支持第三方串口/以太网设备
■ ROV 传感器组网
■ AUV 能耗管理
■ 测量系统集成
■ 甲板集约化
■ 多传感器同步记录
| 参数 | 指标 |
|---|---|
| seaMux | 4 通信口(以太网/RS232/RS485) |
| 耐压 | 6,000 m(钛合金),可级联 |
| 上联 | 以太网 / VDSL(屏蔽双绞线) |
| Unity | 1U 19″ 机架,内置 seaView 计算机 |
| 甲板接口 | 4 路 RS232/RS485/以太网 |
| 供电 | 24VDC 可编程输出 |
| 软件 | seaView 统一配置与记录 |
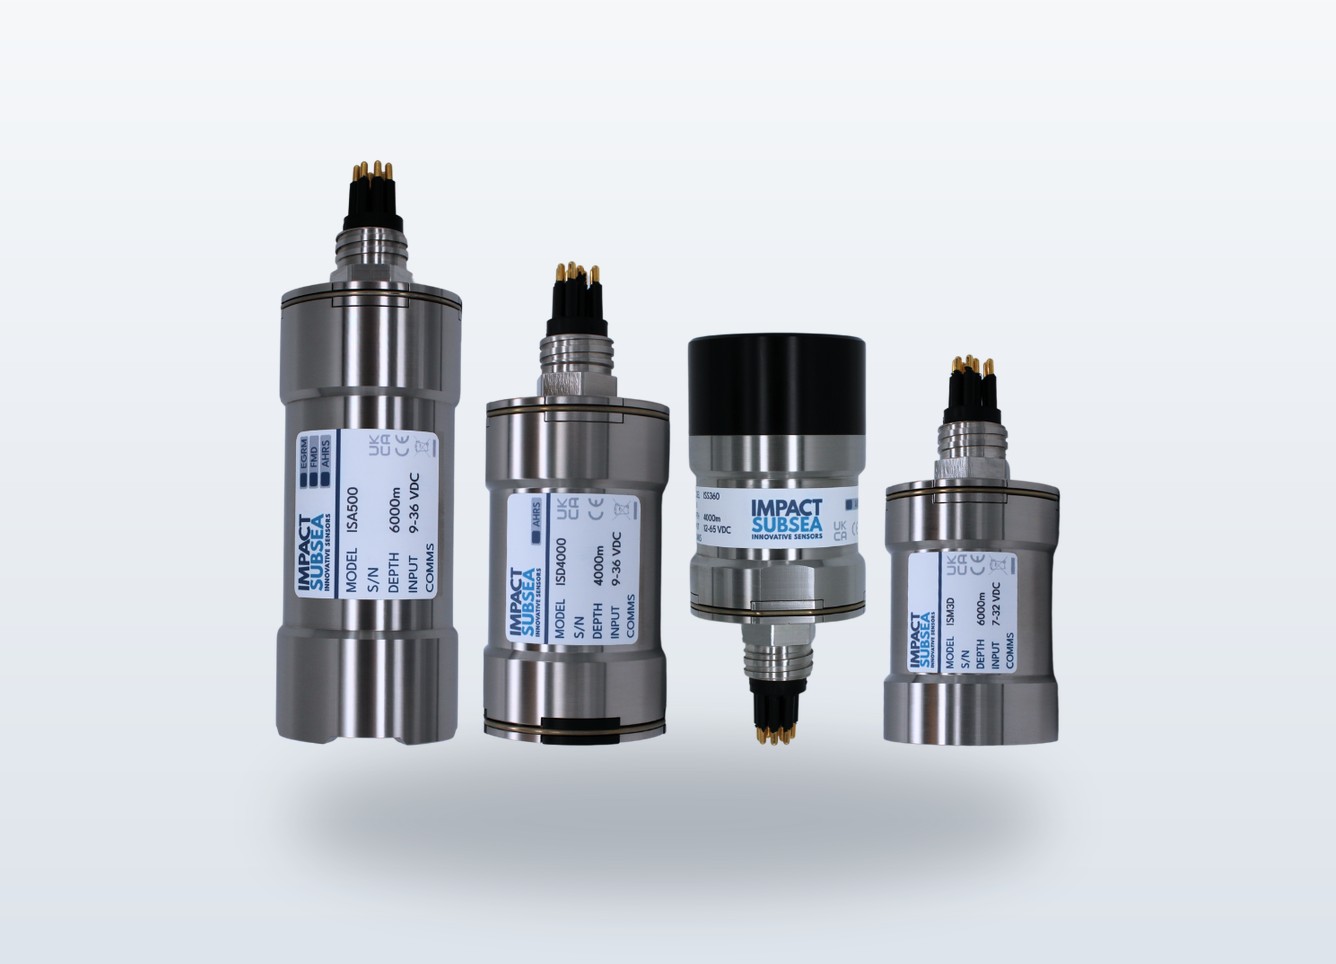
Impact Subsea 水下传感器家族——高度计、深度温度、AHRS、成像/剖面声呐、FMD 检测与组网控制,国王奖得主的整套水下感知方案。
1 mm 精度、11,000 m 耐压、无滑环声呐、全超声 FMD,从观测级 ROV 到全海深平台全覆盖。
相关参数
| 型号 | 类别 | 核心精度 | 声学/量程 | 姿态 | 耐压 |
|---|---|---|---|---|---|
| ISA500 | 高度计/测深 | 120 m+ / 1 mm | 500 kHz | 航向±1°(可选) | 1k/6k/11k m |
| ISA200 | 高度计/测深 | 250 m | 200 kHz | — | 1k/6k m |
| ISD4000 | 深度温度 | ±0.01%FS(±0.005%FS 可选) | 10–600 bar | ±0.1℃,AHRS 可选 | 按量程 |
| ISM3D | AHRS | 航向 ±1° | 俯仰/横滚 ±0.07° | 250 Hz | 1k/6k m |
| 型号 | 类别 | 量程/视场 | 声学 | 姿态 | 耐压/平台 |
|---|---|---|---|---|---|
| ISS360 | 成像声呐 | 360° / 90 m | CHIRP+IS³,无滑环 | 可选俯仰横滚 | 6,000 m |
| ISS360HD | 成像声呐 | 360° / 100 m,高角分辨率 | CHIRP+IS³,无滑环 | 可选俯仰横滚 | 6,000 m |
| ISP360 | 剖面声呐 | 1° 声束 / 80 m / 0.35 mm | 650k–1.25M Hz | 可选俯仰横滚 | 4,000 m |
| ISFMD | 进水构件检测 | 1 mm 探头精度 | 全超声无放射源 | 探头内置 AHRS | 潜水员/ROV |
| 型号 | 类别 | 要点 1 | 要点 2 | 要点 3 | 平台 |
|---|---|---|---|---|---|
| seaMux | 水下多路复用 | 4 口(以太网/RS232/RS485) | 以太网/VDSL 上联 | 可级联 | 6,000 m |
| Unity | 甲板控制系统 | 1U 19″ 机架 + seaView | 4 路 24VDC 可编程 | 数据转发测量系统 | 甲板 |
| seaView V3 | 软件平台 | 多传感器同屏/记录回放 | 自定义输出语句 | FMD/剖面专用应用 | Win10/11 |
关注「普思海洋」  长按识别 · 携手探索深蓝 |
相关产品
1 mm 精度 / 120 m+ 量程 / 可选 AHRS / 11,000 m 全海深版
250 m 量程 / 200 kHz / 尼斯湖 215 m 深水实测验证
±0.01%FS(可选 ±0.005%FS)/ ±0.1℃ / 100 Hz / 可选 AHRS
航向 ±1° / 俯仰横滚 ±0.07° / 250 Hz / 65 mm 钛壳
360° 视场 / 90–100 m 量程 / 无滑环 / 6,000 m 钛壳
1° 声束 / 80 m 量程 / 0.35 mm 时序精度 / 4,000 m
全超声无放射源 / 自动报告 / 潜水员或 ROV / VideoRay 官方选配
4 口 6,000 m 钛壳集线 / 单缆上岸 / 1U 机架甲板控制
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号