EN
Subsea Pan & Tilt Selection Guide - Imenco / Sidus, ROV & AUV Solutions
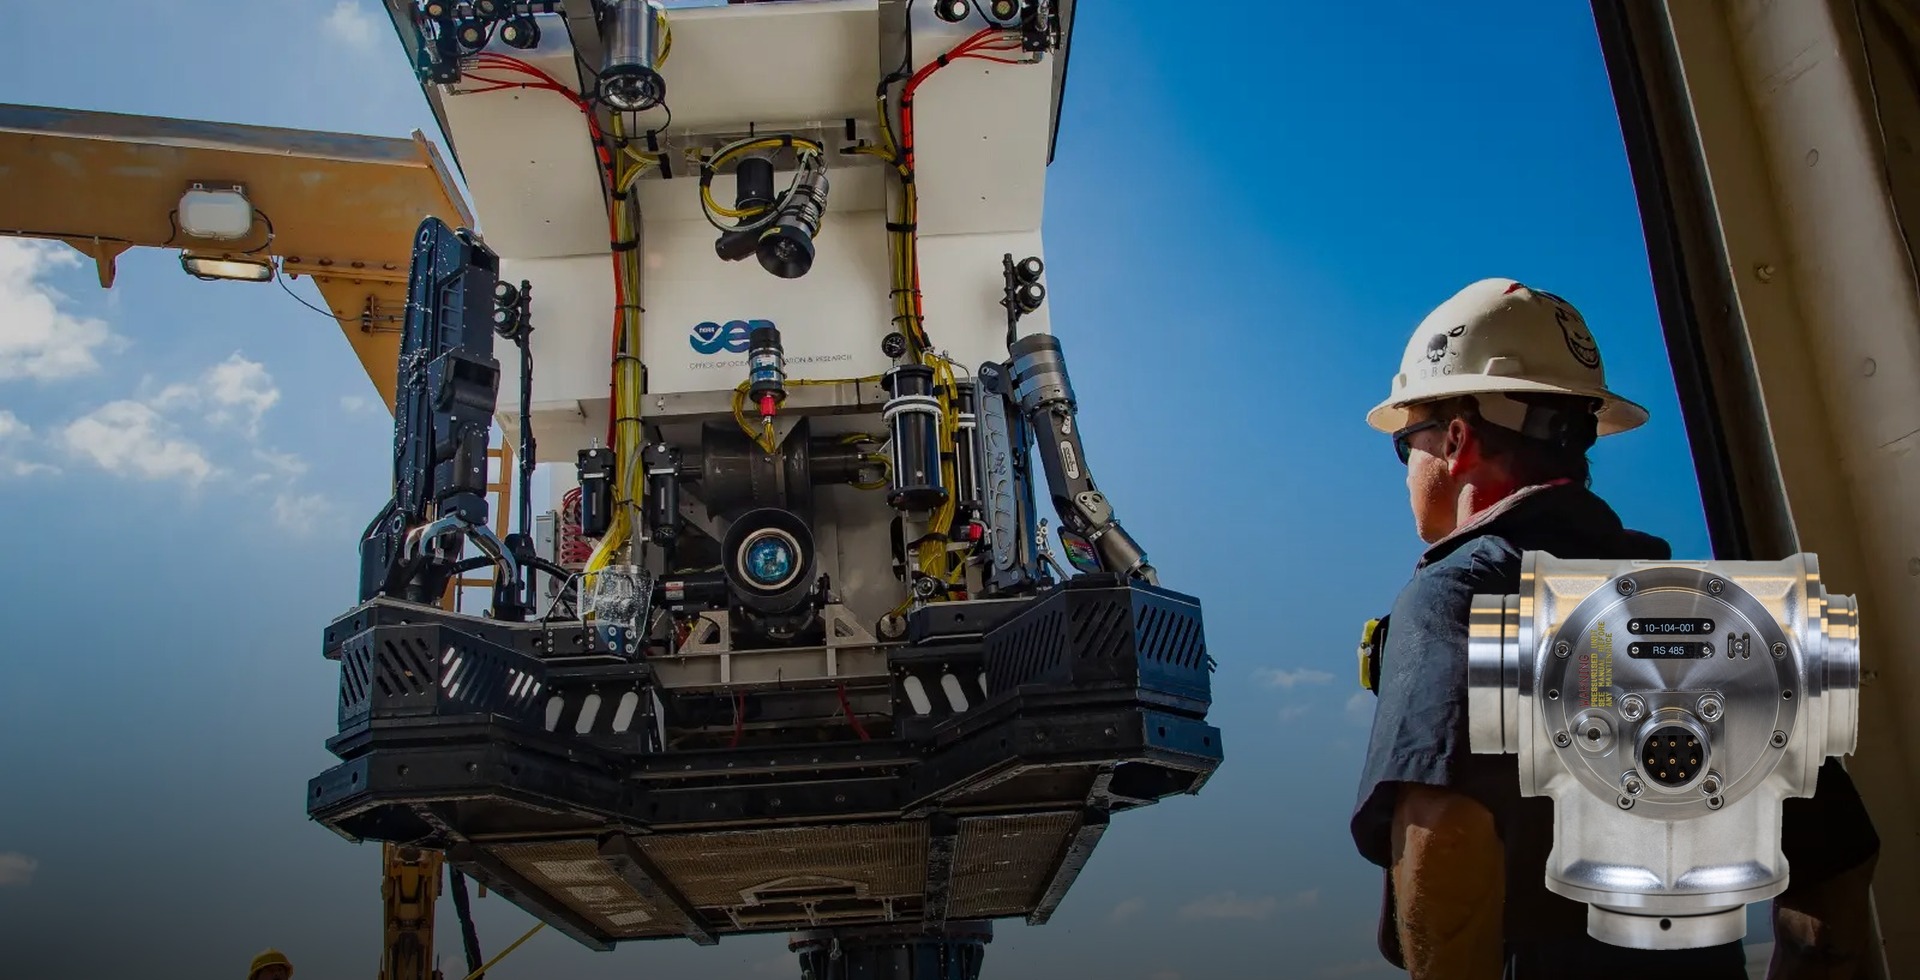
水下云台选型指南:Pan & Tilt 对比、摄像机照明联动与 ROV/AUV 方案水下摄像机解决了“看得见”,云台(Pan & Tilt)解决的是“看哪里”——ROV 贴着导管架悬停,机身不能随意转动,主摄像要抬头看焊缝、低头读仪表、转头盯机械手,全靠一台可靠的云台;机械扫描声呐要 360° 扫测桩基,调查橇要让传感器舱对准流向,也都离不开水下旋转定位装置。云台选小了带不动载荷,背隙大了激光测量全废,耐压差一档下水就进水——它是水下视觉系统里最容易被低估、却最影响作业效率的一环。
普思海洋(Wedynamic Marine)基于 Imenco(挪威) 全系水下云台/旋转台产品,并横向对比 Sidus Solutions(美国) 等主流品牌,推出本选型指南:从“三条技术路线 → 全型号参数总表 → 场景对号 → 与摄像机/照明/激光的联动设计 → ROV/AUV 应用方案 → 采购配置”一步步帮您把观察系统立起来。需要一对一定制方案,可直接邮件 sales@wedynamics.com.cn。
| 技术路线 | 代表产品 | 适合谁 | 一句话建议 |
|---|---|---|---|
| 独立双轴云台(Pan & Tilt) | Imenco OE10-104 / Sidus SS250 系列 | ROV 主摄像、传感器吊舱、机械扫描声呐 | 扭矩与精度最高,灵活搭载任意相机/灯/声呐 |
| 单轴旋转台(Rotator) | Imenco OE10-107 | 调查橇、工具包、360° 扫描声呐 | 只转一个轴时更紧凑、更省电,腾出 ROV 液压阀口 |
| 一体式云台相机(PATZ) | Imenco Lizard Shark HD IP / OE14-522 | 空间受限的观察级 ROV、狭窄结构内部检查 | 相机+云台+灯三合一,一根网线搞定,免外置云台 |
| 固定安装 + 倾角监测 | OceanTools OceanTILT 双轴倾角计 | AUV、着陆器等无云台平台 | 不动结构最可靠,用倾角数据事后校正姿态 |
① 输出扭矩与载荷——按“水中重量 × 重心偏心距 × 9.8 × 安全系数(1.5–2,有海流取大)”估算所需扭矩:单机相机 5–15 Nm 够用,相机+灯组 20–40 Nm,重载声呐/传感器吊舱需要 80 Nm 级(Sidus SS250 达 88 Nm/轴)。
② 定位精度与背隙——只是“看”的话 ±2° 足够;要做激光标尺测量、摄影测量或声呐扫测,背隙必须 <0.1°(Imenco 谐波传动 ±0.08°,Sidus SS250 <0.05°),否则图像里的尺寸换算全是误差。
③ 耐压深度与补偿方式——主流档位 3,000 m / 6,000 m;内部油压补偿器(Imenco 正压补偿、Sidus 膜片补偿)免维护,外部补偿可加深但多一套管路。
④ 供电与通讯——24 VDC 是全电动云台的主流(不占 ROV 液压阀口);控制优先 RS485/RS232 数字链路 + GUI 软件(可设软限位、GoTo 角度、读回油位/温度/进水告警),模拟电压控制留给老系统。
⑤ 材质与维护——316L 不锈钢耐蚀通用、硬阳极氧化铝最轻、6Al-4V 钛合金用于 6,000 m 级减重;谐波传动 + 模块化电机组件(Sidus)现场只用手工具即可保养。
⑥ 安装与支架——注意载荷是“垂直轴向”还是“轴向”标称(OE10-104 垂直轴 30 kg@100 mm、轴向仅 4 kg@75 mm),支架形式(O.T.T 双轴支架/单轴支架/直角支架)直接决定能挂多重。
| 型号 | 类型 | 输出扭矩 | 精度/背隙 | 耐压 | 供电/控制 | 重量(空气/水中) | 特点 |
|---|---|---|---|---|---|---|---|
| Imenco(挪威)——谐波传动全电动云台|Imenco 产品中心 | |||||||
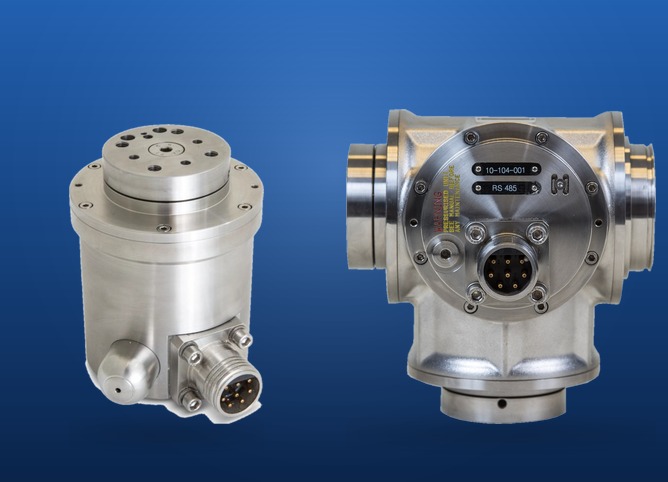
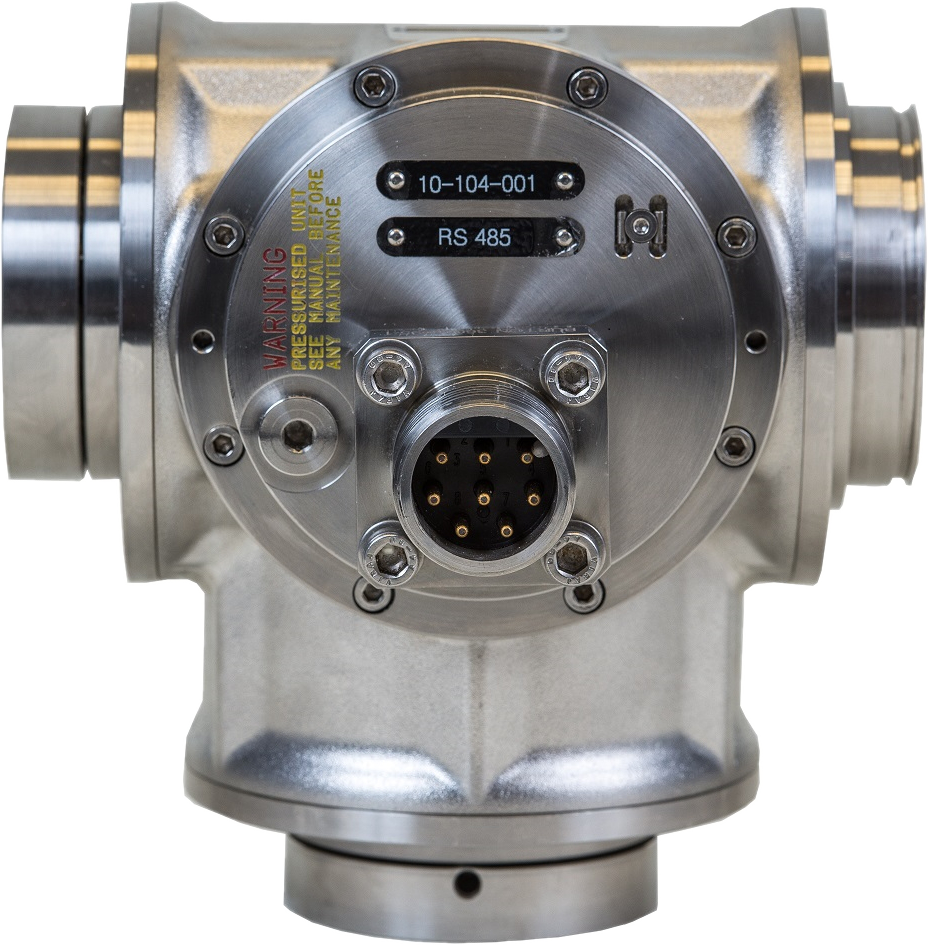
| OE10-104 | 中型双轴云台 | 37 Nm @24VDC(剪切销 45 Nm) | ±2° / ±0.08° | 6,000 m | 16–24 VDC,RS232/RS485 + GUI | 10.0 / 8.5 kg | 正压补偿+油位可视,进水/过温/过流/失速全告警 |
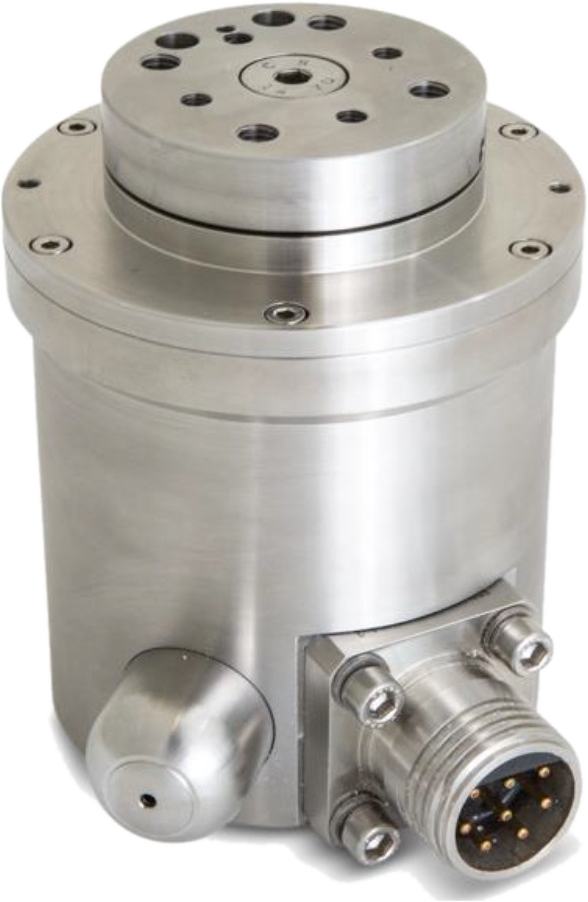
| OE10-107 | 中型单轴旋转台 | 37 Nm @24VDC(保持 26 Nm) | ±2° / ±0.08° | 6,000 m | 16–24 VDC,RS232/RS485 + GUI | 5.4 / 4.4 kg | 0.5 s 换向响应,不占 ROV 液压阀口 |
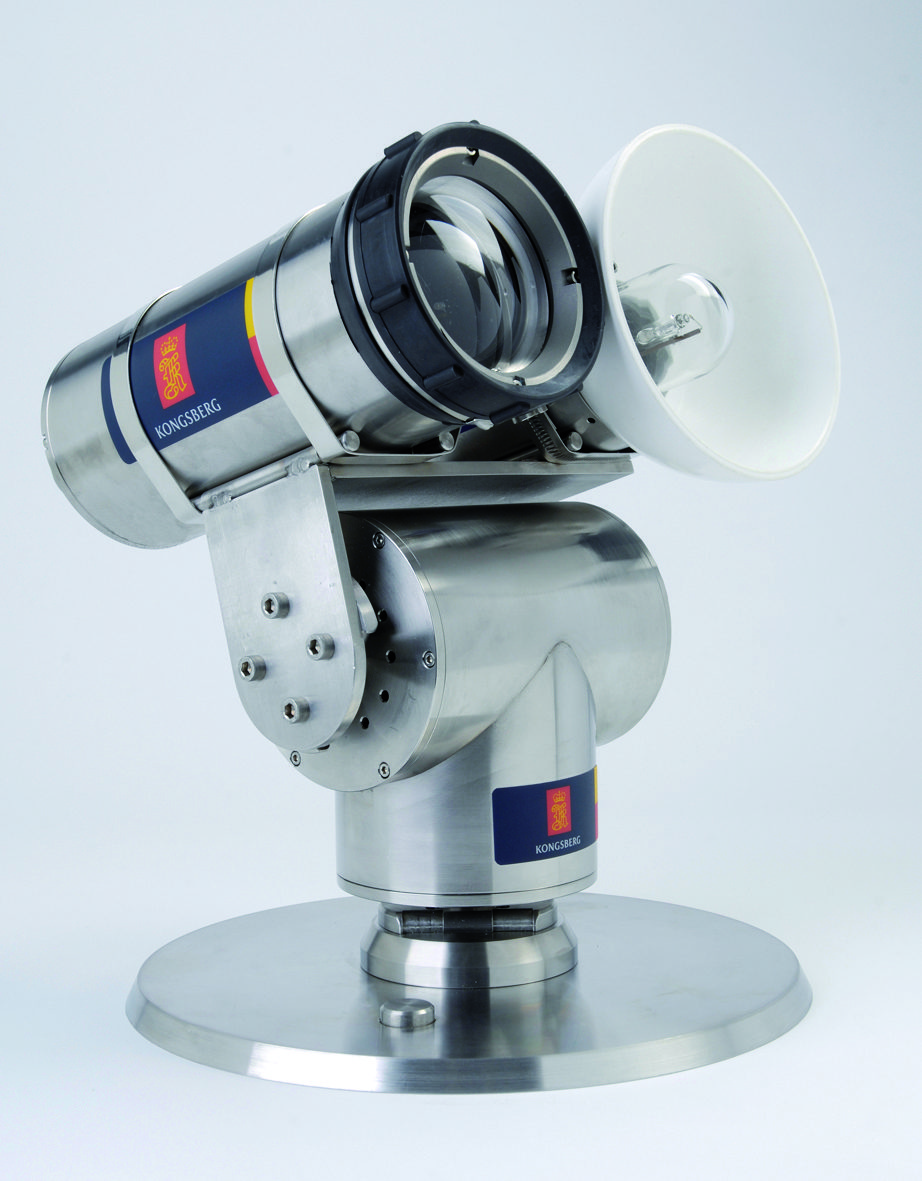
| OE10-102 | 经典多用途云台 | 高扭矩(谐波传动) | 9-bit 串行反馈 | 6,000 m | 12–24 VDC(110 VAC 可选),数字/模拟 | 载荷 25 kg(空气) | Kongsberg OE 经典款,全球存量巨大,耐冲击振动 |
| Lizard Shark HD IP | 一体云台相机(带灯) | —(内置云台) | 俯仰 270° / 水平 350° | 3,000–6,000 m | IP 以太网 | Ø90 mm 机身 | 10× 光变 + 内置 1,000 lm 灯|查看 |
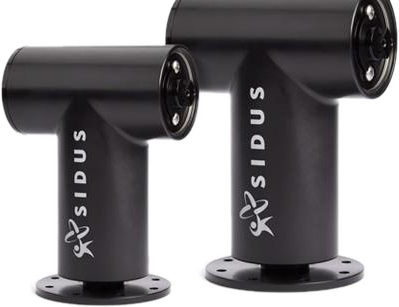
| Sidus Solutions(美国)——模块化重载云台(本站未上架,可邮件咨询) | |||||||
| SS109 / SS110 / SS120 | 轻中型双轴云台 | 13.6–14 Nm | 可改反馈电路/限位 | 30 / 3,000 / 6,000 m | 120 VAC / 24 VAC / 24 VDC,模拟+RS485/232/422 | 4.2–8.7 kg(空气) | 模块化设计,现场手工具维护 |
| SS250 / SS251 / SS252 mkIII | 重载双轴云台 | 88 Nm/轴(65 ft-lbs) | <0.05°(3 弧分) | 3,000 m(内补偿)/ 6,000 m(外补偿) | 20–30 VDC,模拟/RS485/RS232,Subconn | 10.4 / 20.0 / 13.5 kg(铝/钢/钛) | 载荷 68 kg;曾在 8.6 kn 海流中精确定位 50 lb 声呐 |
注:参数以各厂商官方 datasheet 为准;Sidus 产品本站暂未上架,需要资料与报价请邮件 sales@wedynamics.com.cn。
| 应用场景 | 首选推荐 | 备选 | 选型理由 |
|---|---|---|---|
| 观察级 ROV 主摄像云台 | Imenco OE10-104 + Orcaᴹ 主摄相机 | Lizard Shark 一体云台相机 | 37 Nm 带相机+灯组余量充足,同品牌 RS485 协议一套 GUI 管到底 |
| 狭窄空间检查(法兰/管汇/密封面) | Lizard Shark HD IP | OE14-522 HD IP PATZ | Ø90 mm 机身钻进老相机进不去的位置,270° 俯仰 + 350° 水平,免外置云台 |
| 工作级 ROV 重载传感器吊舱 | Sidus SS250/SS251/SS252 | Imenco OE10-104(载荷 ≤30 kg 时) | 88 Nm/轴 + 68 kg 载荷 + 0.05° 背隙,声呐吊舱/激光扫描仪都压得住 |
| 机械扫描声呐 360° 扫测 | Imenco OE10-107 旋转台 | Sidus SS250(重载声呐头) | 0.5 s 换向 + 软限位,扫测剖面不停顿;单轴更省电 |
| 调查橇/海底工具包定向 | Imenco OE10-107 | OE10-104(双轴需求时) | 轴向 30 kg 载荷,把传感器舱对准流向/目标,腾出液压阀口给工具 |
| 海底固定观测站(长期) | OE10-104 + 定时巡航扫描 | SubC Rayfin 固定安装 | RS485 远程 GoTo 巡扫,进水/油位告警回传,免维护窗口期最大化 |
| AUV / 无人平台 | 固定安装为主(见第九节) | 紧凑旋转台定制方案 | 每克每瓦都敏感的平台优先免云台;确需转动选最轻的单轴方案 |
| 水产养殖网箱/泳池监控 | Lizard Shark HD IP | Sidus SS109(30 m 浅水档) | 参考迪拜 Deep Dive Dubai 60 m 泳池 13 台 OE14-522 云台相机实战 |
| 深度档位 | 推荐型号 | 材质/补偿建议 |
|---|---|---|
| ≤ 100 m(浅水/养殖/泳池) | Sidus SS109/SS110/SS120(30 m 档)、Lizard Shark(浅水版) | 铝合金壳体最经济;注意淡水/海水防腐差异 |
| ≤ 3,000 m(大陆坡主流) | Sidus SS250 系列(内补偿)、Imenco OE10-104/107 | 铝/不锈钢均可;内部补偿免维护 |
| 6,000 m(深海主流) | Imenco OE10-104/107(316L + 正压补偿)、Sidus SS250 系列(外补偿) | 不锈钢或钛合金;外补偿多一套管路,下单前确认维护能力 |
| > 6,000 m(全海深) | 定制方案(参考奋斗者号 10,909 m 全套 Imenco 相机体系) | 钛合金 + 专用压力补偿,需厂商联合设计,请提前 3–6 个月沟通 |
| 搭配路线 | 推荐组合 | 优势 | 注意 |
|---|---|---|---|
| 同品牌原生(推荐) | OE10-104/107 + Imenco Orcaᴹ / Blueᴹ / Goblinᴹ | RS485 同一链路、同一 GUI 控制云台+相机变焦/对焦,布线与软件最省 | 相机选型见 《水下摄像机选型指南》 |
| 跨品牌通用 | Sidus SS250 + OceanTools C6 / DeepSea Optim 4K | 云台只负责转动(RS232/485 或模拟),相机走自己的视频链路,品牌不受限 | 两套控制软件并存,操控台要规划好通道 |
| 一体免云台 | Lizard Shark HD IP / OE14-522 PATZ | 相机+云台+灯一体,一根网线;Ø90 mm 进狭窄空间 | 变焦倍率与载荷固定,不能外挂大灯/声呐 |
| 云台载双传感器 | OE10-104 / SS250 + 相机 + 激光/灯组合支架 | 激光标尺随相机同步指向,测量效率高 | 核算总扭矩与重心偏心,必要时重新配平 |
| 设计要点 | 建议 | 理由 |
|---|---|---|
| 灯光随动 or 固定? | 主灯随云台动(窄光束检测灯),泛光环境灯固定 45° 双灯 | 随动灯保证变焦看哪亮哪;固定泛光抑制后向散射、稳住整体照度 |
| 云台载灯扭矩核算 | 把“相机+灯”水中总重与重心偏心一起算:如 C6 相机+L5 灯水中约 6 kg、偏心 0.1 m、2 kn 流 → 需求约 12 Nm,OE10-104(37 Nm)余量 3 倍 | 灯往往比相机重,漏算灯重是云台选型最常见失误 |
| 激光标尺安装 | 平行双点激光(SubC MantaRay / Angel Shark III)固定在相机两侧刚性支架,标定后不再相对运动 | 激光与相机若发生相对位移,尺寸换算基准即失效 |
| 灯光控制通道 | 云台 RS485 与灯光调光(Aquorea Mk3 RS485/TTL、OceanTools L5 RS232/485/模拟/Triac)分链路规划 | 避免协议冲突;智能相机(MillieOne AI)可联动元数据自动调光 |
方案 A|观察级 ROV 巡检套(水电/风电/码头/船体)
Lizard Shark HD IP 一体云台相机(主摄像)+ 固定广角导航相机(Goblinᴹ 或 OceanTools C5)+ SeaLED/L5 泛光灯 ×2 —— 主摄像 270°+350° 全向观察不用频繁调机身,Ø90 mm 一体化设计不挤占小型 ROV 载荷,一根网线完成视频+云台控制。
方案 B|工作级 ROV 检测套(油气平台/导管架/海管)
OE10-104 云台 ×2(主摄像 Orcaᴹ 30× 变焦 + 机械手监控相机)+ OE10-107 旋转台(扫描声呐)+ SeaLED 301 ×4 + Angel Shark III 激光标尺 —— 24 VDC 全电动体系不占液压阀口,37 Nm 扭矩带“相机+灯”组合余量 3 倍,进水/油位/失速告警全回传,6,000 m 覆盖全部大陆坡作业。
方案 C|重载调查橇/传感器吊舱(管线路由调查/桩基扫测)
Sidus SS252 mkIII(钛壳 6,000 m)驮载多波束/扫描声呐吊舱 + 固定相机阵(SubC Rayfin Benthic)—— 88 Nm/轴、68 kg 载荷、<0.05° 背隙,8.6 kn 海流实证;声呐选型见 《多波束声呐选型指南》。
| 平台 | 姿态策略 | 推荐配置 | 说明 |
|---|---|---|---|
| AUV(测绘型) | 固定安装 + 姿态数据后处理 | 固定相机/声呐 + 惯导姿态(惯导选型指南)+ OceanTILT 倾角计 冗余 | 云台增加重量、功耗与故障点;测绘数据靠 INS 姿态即可精确校正 |
| AUV(检查型/悬停型) | 紧凑单轴旋转台 | OE10-107(5.4 kg/4.4 kg 水中)定制集成 | 悬停检查需要相机俯仰时,单轴方案代价最小 |
| 着陆器/海底观测站 | 低功耗云台定时巡扫 | OE10-104 + GoTo 预设位巡航 + SubC Rayfin 机载记录 | 无人值守数月,靠进水/油位/温度告警远程掌握健康度 |
| USV/水面无人船搭载吊放单元 | 随吊放体配置 | 同 ROV 方案 A/B | 吊放观察单元与 ROV 选型逻辑一致 |
经验法则:给 AUV 装云台是最后的选项。先尝试多相机固定布局(前视/下视/侧视)+ 高分辨率静态拍照覆盖视角需求;确需指向性观察(如悬停检测、对接入库监控)时,优先一体云台相机(Lizard Shark 类)而非“云台+相机”两件套,可省一个耐压舱、一根穿舱缆和一个故障点。
| 配置 | 清单 | 适用 | 预算思路 |
|---|---|---|---|
| 入门观察套 | Lizard Shark HD IP ×1 + 泛光灯 ×2 + 甲板控制单元 | 养殖/水库/码头/教学 | 一体免云台,万元级起步 |
| 标准 ROV 套 | OE10-104 ×1 + Orcaᴹ 主摄 + C5 导航相机 + SeaLED ×2 + 激光标尺 + GUI 软件 | 工作级 ROV 检测 | 一套协议管到底,培训成本最低 |
| 重载调查套 | Sidus SS252 ×1 + OE10-107 ×1 + 声呐吊舱支架 + Subconn 缆接件 | 调查船/工程勘察单位 | 按 6,000 m 外补偿配置,预留传感器升级载荷 |
第 1 步|定路线:独立双轴云台 / 单轴旋转台 / 一体云台相机 / 固定安装——按第一节四条路线对号。
第 2 步|算扭矩:列出挂载清单(相机+灯+激光+支架)的水中重量与重心偏心距,×9.8×安全系数(1.5–2)得需求扭矩。
第 3 步|定精度:只观察→±2° 即可;要测量/扫测→背隙 <0.1°(谐波/应变波齿轮)。
第 4 步|核接口:深度档位、供电(24 VDC 优先)、控制链路(RS485 数字优先)、接插件(Burton/Subconn)与现有系统对表。
第 5 步|发需求复核:把“平台+载荷清单+深度+控制接口”发到 sales@wedynamics.com.cn,销售工程师 1 个工作日内给出书面选型建议与成套报价。
Q1:云台和旋转台怎么区分选用?
需要俯仰+水平两个轴选云台(OE10-104);只需绕单轴 360° 旋转(扫描声呐、工具定向)选旋转台(OE10-107)——更轻、更便宜、更省电,故障点还少一半。
Q2:37 Nm 到底能带多重?
扭矩≠直接载重:OE10-104 标称垂直轴向载荷 30 kg@100 mm 偏心。经验算法:水中重量(kg)× 重心偏心距(m)× 9.8 = 需求扭矩(Nm),再乘 1.5–2 倍安全系数(有海流取大)。
Q3:为什么强调谐波传动?
普通蜗轮蜗杆背隙常达 1–3°,相机长焦端画面会“晃”、激光测量基准漂移;谐波/应变波齿轮背隙 <0.1°,且传动效率高、体积小,是测量级云台的标配。
Q4:电动云台会不会比液压的力气小?
相机/灯光/声呐这类“传感器级”载荷(≤70 kg),电动云台扭矩完全覆盖且控制精度更高;电动方案把 ROV 液压阀口让给机械手等真正需要大功率的工具,是现代工作级 ROV 的主流做法。
Q5:Sidus 的产品你们能供吗?
可以。Sidus 产品暂未上架本站,我们与原厂渠道保持合作,SS 系列云台、相机与整套巡检系统均可报价,请邮件联系销售工程师。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号