EN
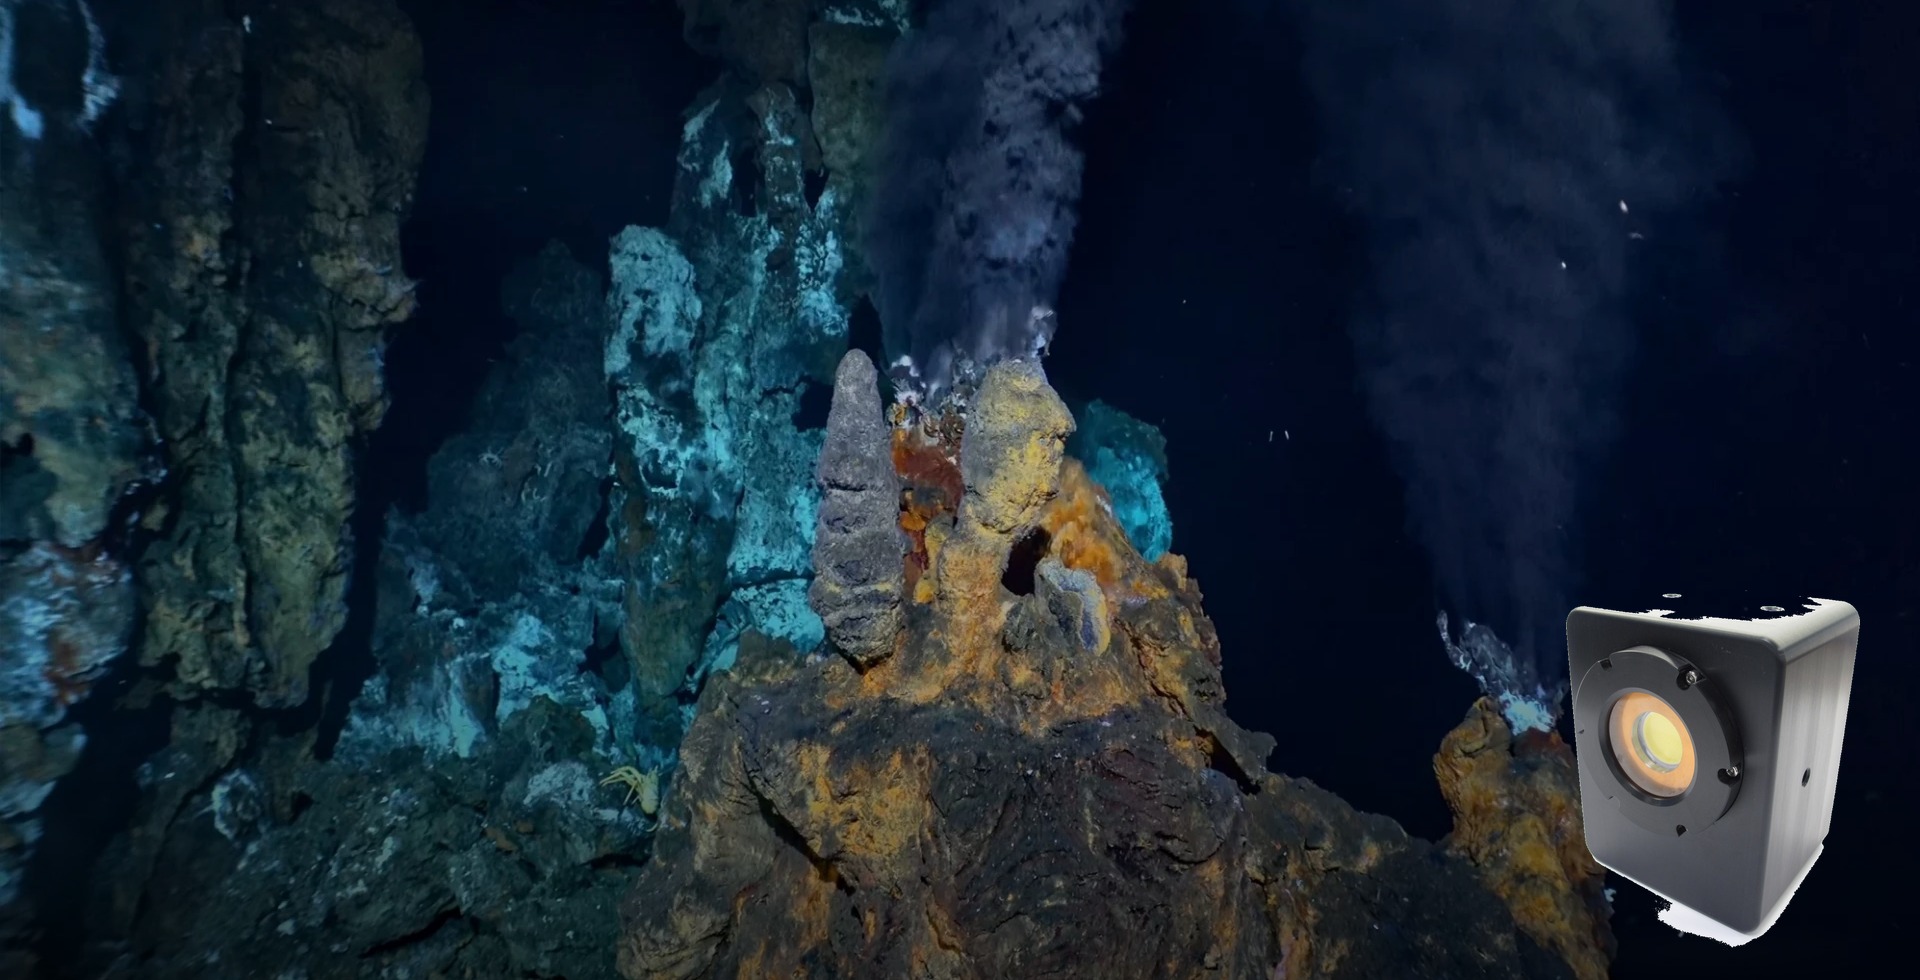
Subsea LED & Laser Selection Guide - Imenco / SubC / OceanTools / DeepSea
水下照明与激光选型指南:四大品牌对比、布光设计与配套方案200 m 以下,阳光基本绝迹——水下作业的一切影像都靠人工照明撑起来。但“多装几盏灯”并不等于“看得清”:光束角选错了照亮一团悬浮颗粒,双灯角度不对画面对比度反而下降,没有频闪同步的 AUV 拍照全是拖影,激光标尺与相机没做刚性标定,量出来的尺寸一个都不能用。照明系统是和摄像机同等重要的“半壁江山”,却常在采购清单里被当成配件。
普思海洋(Wedynamic Marine)代理运营 Imenco、SubC、OceanTools、DeepSea Power & Light 四大水下照明与激光品牌,覆盖 1,000 lm 微型灯到 32,000 lm 频闪、500 m 浅水到 11,000 m 全海深。本指南与《水下摄像机选型指南》、《水下云台选型指南》配套使用,帮您把“相机—灯光—激光—云台”当成一个完整观察系统来规划。
| 品牌 | 国家 | 照明王牌 | 激光王牌 | 深度覆盖 | 产品中心 |
|---|---|---|---|---|---|
| Imenco Future | 挪威 | SeaLED 家族 1,000–15,000 lm(301 型万流明) | Angel Shark III 190 mW / Silky Shark 50 mW | 6,000 m(案例 10,909 m) | 进入 Imenco 专区 |
| SubC Imaging | 加拿大 | Aquorea Mk3 15,000 lm / 频闪 32,000 lm | MantaRay 平行激光 / Skate 线格激光 | 500 m – 11,000 m | 进入 SubC 专区 |
| OceanTools | 英国 | L5 ≤10,000 lm,>120 lm/W,四种调光 | C-Laser 激光线(详询) | 4,000 m(铝)/ 8,000 m(钛) | 进入 OceanTools 专区 |
| DeepSea Power & Light | 美国 | LED SeaLite 10,000 lm(积分球实测) | SeaLaser 100 / Micro SeaLaser | 3,000 m – 11,000 m | 进入 DeepSea 专区 |
① 光通量与光效——观察级 ROV 单灯 5,000–10,000 lm 够用;检测与拍照建议 10,000–15,000 lm;注意区分“LED 标称”与“整机实测”(DeepSea LED SeaLite 的 10,000 lm 是 1 m 积分球整机出光实测,含金量最高)。光效 >120 lm/W(OceanTools L5)意味着同等亮度省电省发热。
② 光束角与布光几何——宽光束(>90°)做环境泛光,窄光束做远距离检测;双灯 45° 夹角分居相机两侧是抑制后向散射的经典布置(详见第五节)。
③ 调光与控制——模拟电压/Triac 兼容老式 ROV 灯控通道,RS232/RS485 数字调光可编程,智能相机(Imenco MillieOne AI)能按元数据联动调光;灯光集控(DeepSea SmartHub 8×120 W)让多灯按任务脚本工作。
④ 频闪与 TTL 同步——AUV/着陆器拍照必须选带频闪(strobe)与 TTL 触发的型号(SubC Aquorea Mk3 频闪 32,000 lm),否则高速航拍下照片全拖影。
⑤ 深度与材质——铝壳覆盖 4,000 m 以内,钛壳到 8,000–11,000 m;长期布放关注可现场维护设计(L5 灯头可潜水员更换)与 MTBF(MantaRay 激光 40,000 小时)。
| 型号 | 光通量 | 光效 | 控制/调光 | 耐压 | 特点 | 详情 |
|---|---|---|---|---|---|---|
| Imenco(挪威)|产品中心 | ||||||
| SeaLED 301(OE11-301) | 10,000 lm 级(家族 1,000–15,000 lm) | — | 数字/模拟调光 | 6,000 m | 奋斗者号 10,909 m 同门照明体系,ROV 主流泛光灯 | 查看 |
| SubC Imaging(加拿大)|产品中心 | ||||||
| Aquorea Mk3 | 15,000 lm(频闪 32,000 lm) | 180 lm/W | RS-485 + TTL 频闪触发 | 6,000 m | 拍照频闪同步标杆,Rayfin 相机原厂搭档 | 查看 |
| OceanTools(英国)|产品中心 | ||||||
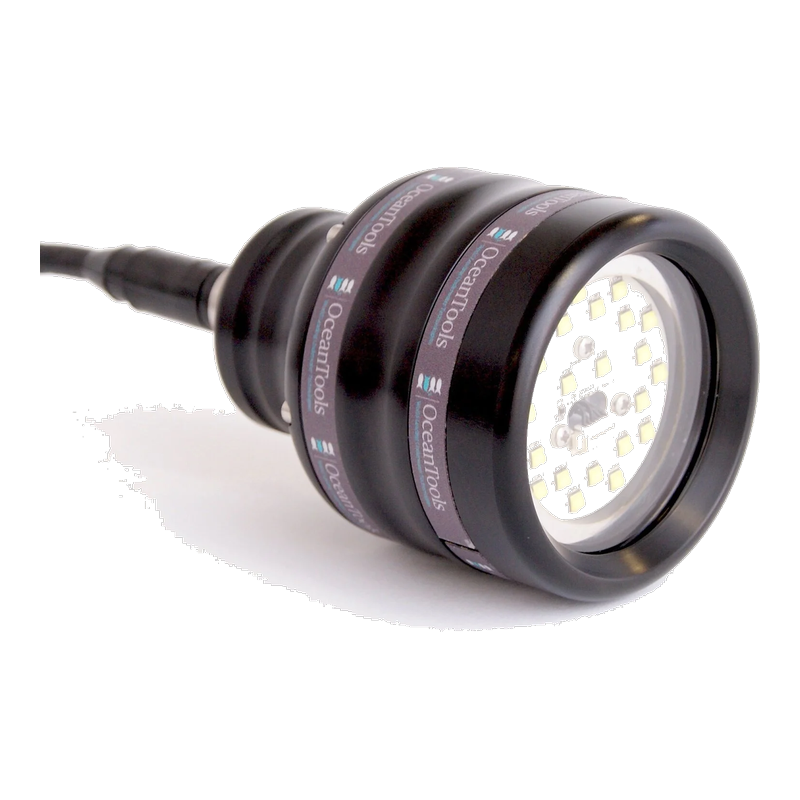
| L5 | ≤10,000 lm | >120 lm/W | RS232 / RS485 / 模拟 / Triac 四种调光 | 4,000 m(铝)/ 8,000 m(钛) | 可现场维护,油气级可靠性 | 查看 |
| DeepSea Power & Light(美国)|产品中心 | ||||||
| LED SeaLite(LSL 系列) | 10,000 lm(1 m 积分球整机实测) | — | 数字调光 + SmartHub 集控 | 6,000–11,000 m | 1991/1996 两上泰坦尼克,Alvin/Jason 装备商 | 查看 |
| SeaLite Sphere / Nano SeaLite | 球形/微型补光 | — | 数字调光 | 6,000–11,000 m | 球形灯均匀无影,微型灯塞进机械手指缝 | 查看 |
| 型号 | 功率/波长 | 图案 | 耐压 | 特点 | 详情 |
|---|---|---|---|---|---|
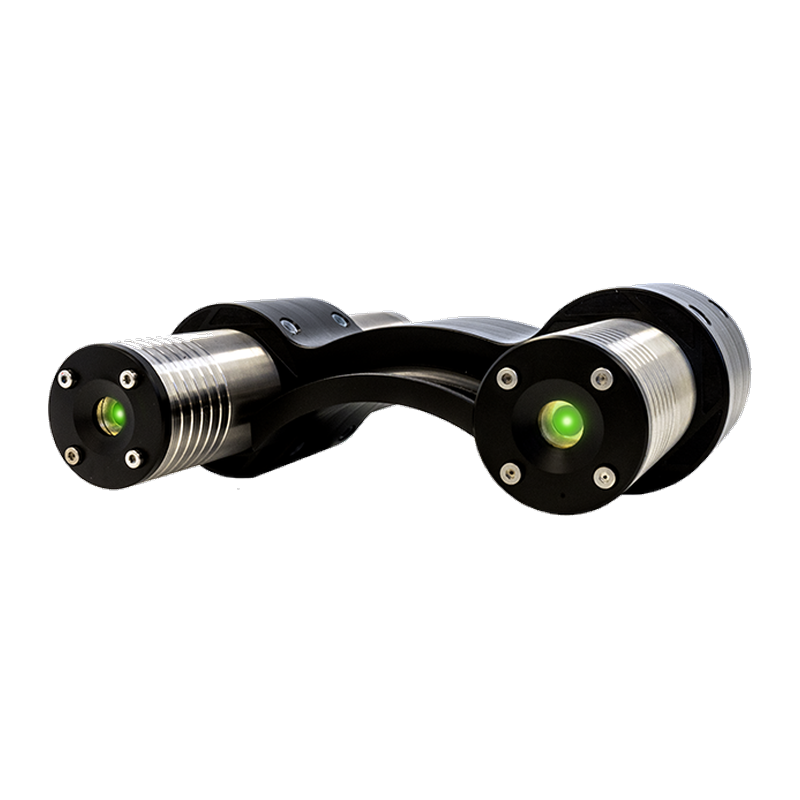
| Imenco Angel Shark III | 190 mW / 520 nm 绿光 | 线 | 6,000 m | 高功率亮线,浑水可见度好 | 查看 |
| Imenco Silky Shark | 50 mW / 520 nm | 线 | 6,000 m | 紧凑经济型 | 查看 |
| SubC MantaRay | 520 nm 绿光 | 平行双点(10 cm 定距) | 6,000 m | MTBF 40,000 h,TTL 联动拍照,测量标尺主力 | 查看 |
| SubC Skate | 100 mW / 520 nm | 线/网格图案 | 6,000 m | 网格激光做轮廓扫描 | 查看 |
| DeepSea SeaLaser 100 / Micro SeaLaser | 多功率可选 | 点/线 | 6,000–11,000 m | 全海深档位,Jason/Alvin 同款体系 | 查看 |
| 布置 | 做法 | 适用 | 要点 |
|---|---|---|---|
| 经典双灯 45° | 两盏泛光灯分居相机两侧、各成 45° 指向目标 | ROV 通用观察/检测 | 交叉照明减少阴影,颗粒反射不直射镜头,浑水能见度最佳 |
| 灯随云台动 | 窄光束检测灯与相机同装云台(云台选型指南) | 30× 变焦远距离检测 | 看哪亮哪;核算云台扭矩时灯重必须计入 |
| 高位环境光 + 低位工作光 | 顶部宽光束铺环境、底部窄光束照工作面 | 工作级 ROV 机械手作业 | 分层照明兼顾态势感知与操作细节 |
| AUV 下视拍照布光 | 频闪灯组对称布置于相机光轴两侧,严格同步快门 | 海底拍照测绘 | 照度均匀度决定拼接质量;功率按航速与航高计算 |
| 应用场景 | 照明推荐 | 激光推荐 | 理由 |
|---|---|---|---|
| 工作级 ROV 结构检测 | SeaLED 301 ×2–4 或 L5 ×2–4 | Angel Shark III | 万流明级 + 高功率亮线激光,焊缝/牺牲阳极读数两不误 |
| AUV 海底拍照测绘 | Aquorea Mk3 频闪 ×2 | MantaRay | TTL 同步 + 32,000 lm 频闪冻结航速,平行激光给每张图标尺度 |
| 深海着陆器/长期观测 | Aquorea Mk3 / LED SeaLite 定时唤醒 | MantaRay(MTBF 40,000 h) | 低占空比工作,寿命与可靠性压倒一切 |
| 全海深(>6,000 m) | LED SeaLite 11 km | SeaLaser 100 | 11,000 m 耐压档位 + 泰坦尼克/Alvin 实战血统 |
| 观察级 ROV/养殖/浅水 | SeaLED 小功率 / Nano SeaLite | Silky Shark 50 mW | 小灯省电不扰动小型平台配平 |
| 科考纪录片/广播级拍摄 | LED SeaLite ×多灯矩阵 + Sphere 球形补光 | — | MxD 3-chip 4K 相机的原厂灯光体系,色彩还原最佳 |
方案 A|ROV 检测照明套
SeaLED 301 ×2(45° 双灯)+ L5 ×1(随云台检测灯)+ Angel Shark III ×2(平行标尺)—— 覆盖“环境泛光 + 随动检测 + 尺寸测量”,与 云台方案 联动设计。
方案 B|AUV 拍照测绘套
Aquorea Mk3 频闪 ×2 + MantaRay 平行激光 ×2(TTL 全部联动相机快门)—— 32,000 lm 瞬时功率冻结 3 kn 航速,配套 Rayfin Benthic 相机 直接进摄影测量管线。
方案 C|全海深科考套
LED SeaLite(11 km)×4 + SmartHub 集控 + SeaLaser 100 —— 11,000 m 全海深覆盖,Alvin/Jason/泰坦尼克 40 年实战体系。
第 1 步|定任务:观察导航 / 检测变焦 / 拍照测绘 / 纪录片——决定流明档位与是否要频闪。
第 2 步|定布置:双灯 45° 起步;变焦检测加随云台窄光束灯;AUV 下视对称布光并算照度均匀度。
第 3 步|定控制:老 ROV 查灯控通道(模拟/Triac),新平台优先 RS485 数字调光;多灯系统考虑 SmartHub 集控。
第 4 步|配激光:要量尺寸就配平行双点激光并与相机刚性标定;轮廓扫描换网格激光。
第 5 步|发需求复核:把“平台+相机型号+任务+深度+控制接口”发到 sales@wedynamics.com.cn,销售工程师 1 个工作日内给出书面照明方案与报价。
Q1:流明是不是越大越好?
不是。浑水里过大的功率会照亮相机与目标之间的悬浮颗粒(后向散射),画面反而更差。先优化布光角度(45° 双灯、灯远离镜头光轴),再谈加功率。
Q2:为什么强调“整机实测流明”?
LED 灯珠标称流明不包含窗口、驱动与热损耗,整机出光常打 6–7 折。DeepSea LED SeaLite 按 1 m 积分球整机实测标称 10,000 lm,是行业里最实的标法。
Q3:AUV 拍照为什么必须频闪?
AUV 以 2–4 kn 航速巡航,连续光源下曝光时间一长画面就拖影;频闪(strobe)用微秒级 32,000 lm 瞬时功率“冻结”画面,且平均功耗远低于常亮灯,续航更长。
Q4:激光选绿光还是红光?
绿光(520 nm)在水中的衰减远小于红光,是水下激光的事实标准——本指南所列型号全部为 520 nm 绿光。
Q5:能提供布光设计与集成吗?
可以。普思海洋提供相机+灯光+激光+云台成套设计、支架与接插件配套、下水前联调与操作培训,详见文末联系方式。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号