EN
Vessel-mounted ADCP Current Profiling Solutions (Ocean Surveyor / Workhorse)
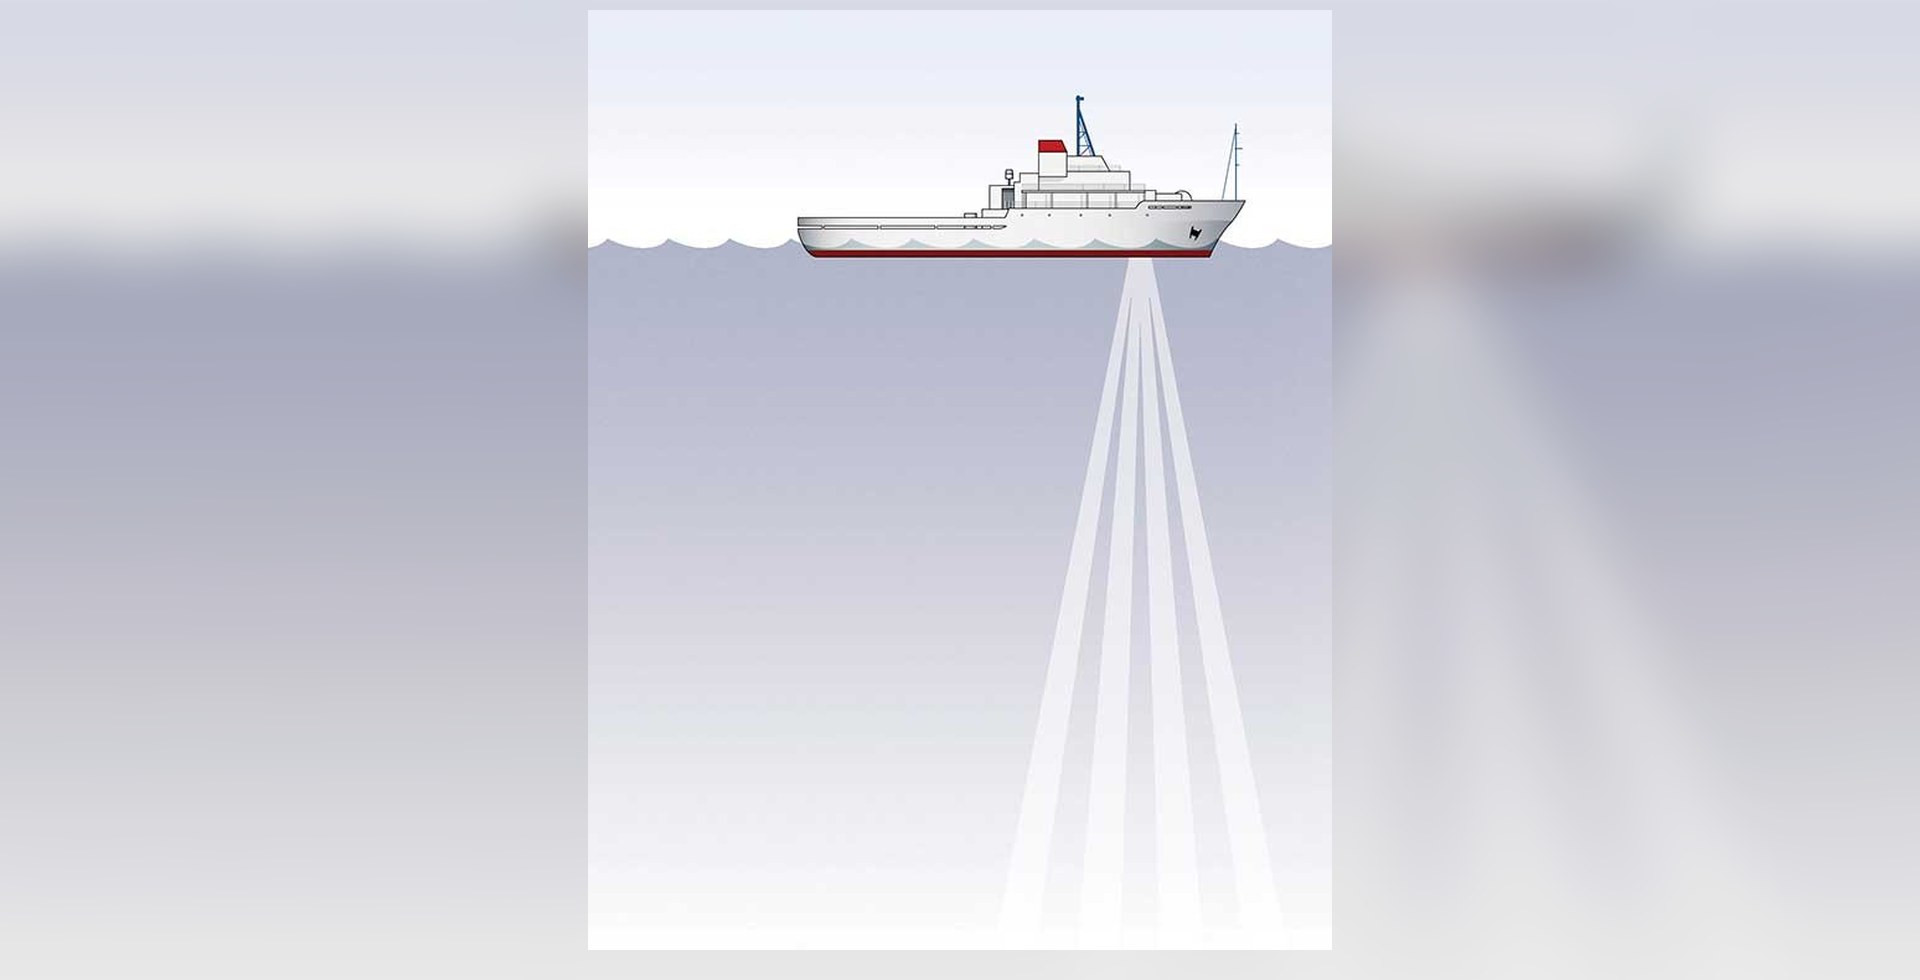
船载 ADCP 走航测流解决方案(Ocean Surveyor / Workhorse)Ocean Surveyor(OS)系列是 Teledyne RDI 的旗舰船载相控阵 ADCP家族,专为远洋科考船与业务化观测船设计:38 / 75 / 150 kHz 三种频率覆盖从全水深大洋到陆架中层的全部走航测流需求,在船速 15 kn 以上的航行状态下仍能连续输出高质量流速剖面,是全球海洋科考船的标准配置。
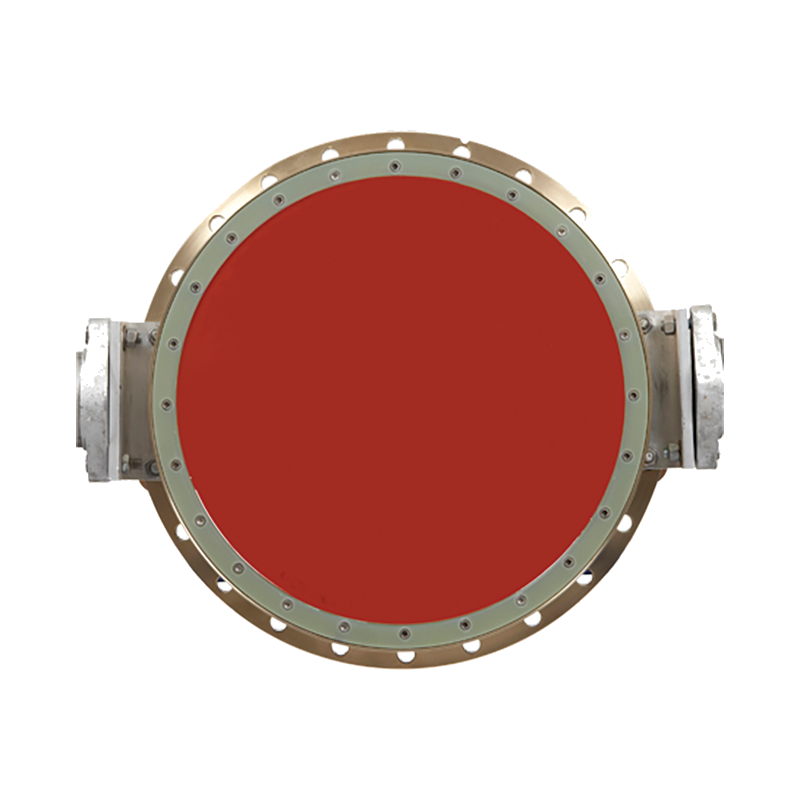
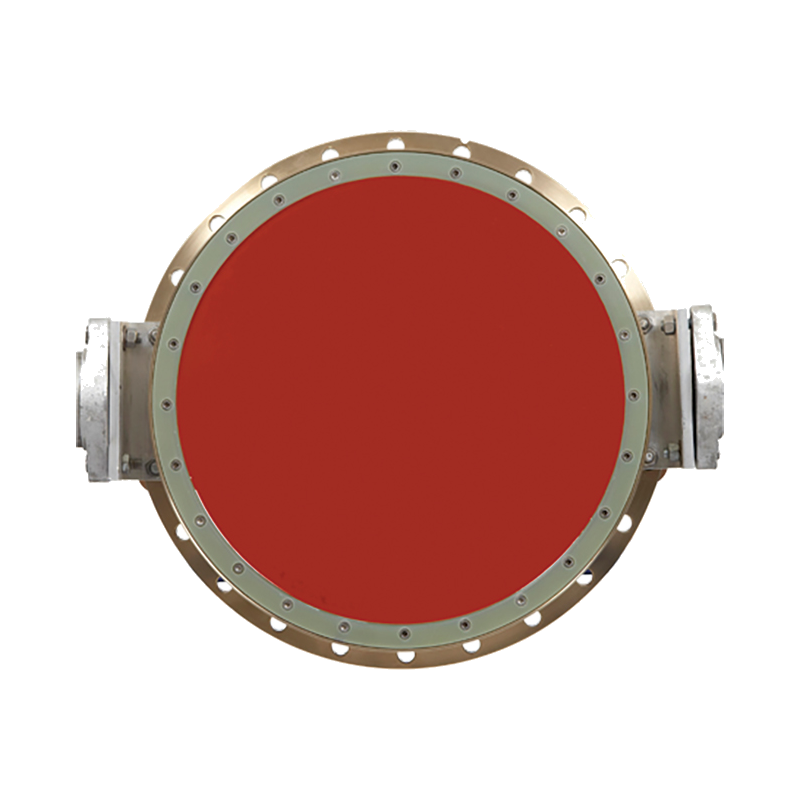
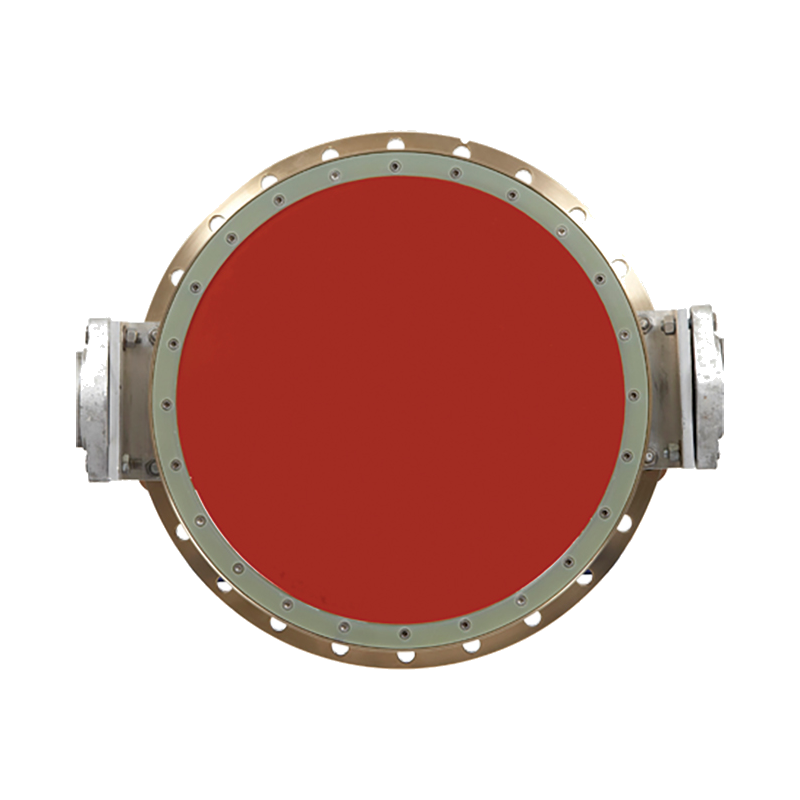
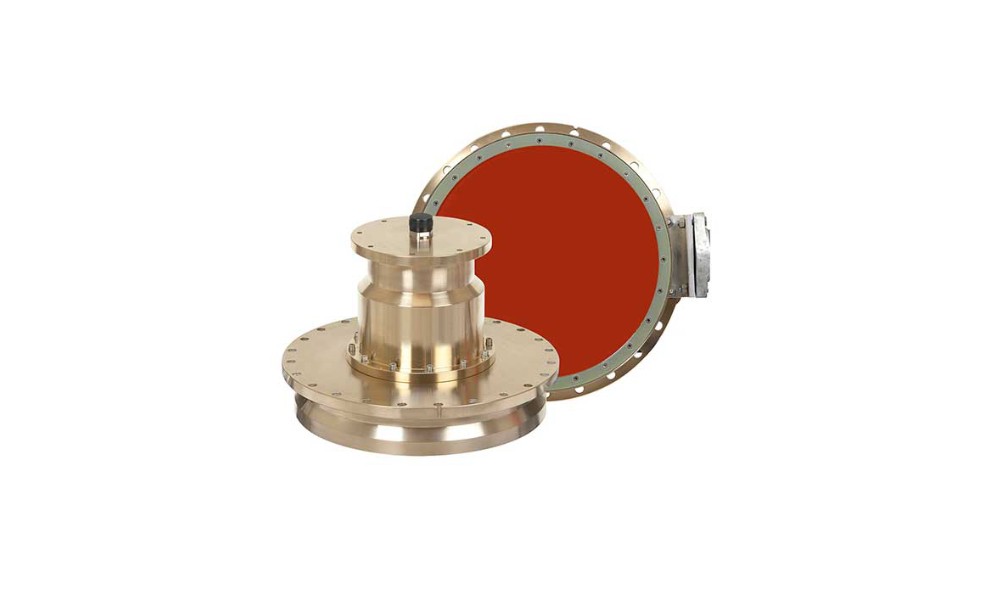
系列采用 RDI 专利相控阵换能器——单一平面阵即可形成与垂线成 30° 的 4 个测量波束,替代传统 4 个独立换能器,换能器尺寸和重量大幅缩减,可与船底齐平安装,显著降低阻力、气泡与流噪声干扰;配合 BroadBand 宽带 + NarrowBand 窄带双信号处理模式,同一航次兼顾上层高分辨率与深海最大穿透。
■ 专利 4 波束相控阵:波束形成器在平面阵背面合成 4 个 30° 波束,无需 4 个独立换能器和整流罩,齐平安装降低流噪声,数据质量在恶劣海况下依然稳定
■ 宽带/窄带双模式:BroadBand 模式提供高精度高分辨剖面,NarrowBand 模式换取最大量程,可按深度分段自动切换
■ 底跟踪兼多普勒计程仪:最大底跟踪深度 1700 m(OS-38),底跟踪精度<2 cm/s,无 GPS 海域亦可精确导航测速
■ 双频组合观测:OS-38 与 OS-150 可组成双频系统,一次走航同步获得全水深粗分辨与上层高分辨剖面
■ 80 dB 回声强度剖面:同步输出回声强度数据,可用于浮游动物生物量与海洋雪通量研究
■ 测速精度 ±1.0% 流速 ±0.5 cm/s,测速范围 -5 ~ +9 m/s
■ 深度单元 1–128 层,单元厚度用户可设(4–24 m 典型)
■ 19 英寸机架甲板单元 + 甲板盒 + 罗经接口板,AC 90–250 V 船电直供
■ 标配 VMDAS 走航采集软件 / WinADCP 回放软件,兼容 UHDAS / CODAS 开源处理链
■ 接口兼容船载罗经、GPS、电罗经,支持 NMEA 0183 航向/定位数据融合
■ 平均无故障时间长,全球服务网络支持,备件供应充足
■ 大洋全水深观测:气候断面(GO-SHIP/WOCE 重复断面)、西边界流、深西边界流长期监测
■ 陆架陆坡测流:陆架环流、上升流、跨陆坡交换过程走航观测
■ 极地科考:冰区边缘流场、冰-海相互作用断面观测(配合冰区加强安装方案)
■ 海洋工程:海上风电/油气平台场址流场调查、管线路由测流
■ 渔业与生态:回声强度数据反演浮游动物生物量、中深层散射层迁徙研究
■ 业务化水文:航道、港口、河口走航流量测验与余流分析
■ 全球科考船队标准配置:美国 UNOLS 大学船队、欧洲及亚太各国主力远洋科考船普遍以 OS-38/OS-75 作为走航 ADCP 基准设备,积累了三十余年的全球大洋流场资料
■ 中国远洋科考:"科学"号海洋科学综合考察船、"雪龙"号极地考察船等中国主力科考船的走航测流系统均以 RDI 相控阵/船载 ADCP 为核心,支撑西太平洋、南海与极地航次的流场观测
■ 国际气候断面计划:GO-SHIP(原 WOCE/CLIVAR)全球重复水文断面的走航 ADCP 观测以 38 kHz Ocean Surveyor 为标准配置,数据经 CODAS 标准化处理后向全球开放
■ 深水锚系/剖面长期对比:OS-38 与 75 kHz 自容式 ADCP 锚系的长期比测验证了其在 1000 m 以深的剖面一致性,为深水测流提供船载替代手段
Ocean Surveyor 系统由相控阵换能器(船底齐平安装)、甲板盒(Deck Box)、19 英寸机架式电子机箱、罗经/GPS 接口板与采集工作站组成。标配 VMDAS 软件完成走航数据采集、导航融合与实时剖面显示,WinADCP 用于回放与后处理;数据格式完全兼容夏威夷大学 UHDAS/CODAS 开源处理链,可直接接入国际共享数据流。
■ Ocean Surveyor 官方数据表(英文) (PDF,含 OS-38/75/150 全部指标)
| 参数 | OS-38(38 kHz) | OS-75(75 kHz) | OS-150(150 kHz) |
| 最大剖面量程(长量程模式) | >1000 m | >700 m | >400 m |
| 最大剖面量程(高精度模式) | >950 m | >450 m | >250 m |
| 最大底跟踪深度 | 1700 m | 950 m | 540 m |
| 测速精度(典型) | ±1.0% ±0.5 cm/s | ±1.0% ±0.5 cm/s | ±1.0% ±0.5 cm/s |
| 测速范围 | -5 ~ +9 m/s | -5 ~ +9 m/s | -5 ~ +9 m/s |
| 深度单元数 | 1–128 | 1–128 | 1–128 |
| 最大发射速率 | 0.4 Hz | 0.7 Hz | 1.5 Hz |
| 波束角 / 阵形 | 30° / 4 波束相控阵 | 30° / 4 波束相控阵 | 30° / 4 波束相控阵 |
| 回声强度 | 动态 80 dB,±1.5 dB | 动态 80 dB,±1.5 dB | 动态 80 dB,±1.5 dB |
| 通讯 | RS-232 / RS-422 | RS-232 / RS-422 | RS-232 / RS-422 |
| 供电 | AC 90–250 V,1400 W | AC 90–250 V,1400 W | AC 90–250 V,1400 W |
| 换能器直径 | 914.4 mm | 480 mm | 305 mm |
| 标准传感器 | 温度(-5 ~ +45℃) | 温度(-5 ~ +45℃) | 温度(-5 ~ +45℃) |
| 软件 | VMDAS / WinADCP | VMDAS / WinADCP | VMDAS / WinADCP |
| 参数 | 300 kHz | 600 kHz |
|---|---|---|
| 典型剖面量程(1m 层厚) | 110 m | 50 m |
| 远程模式量程 | 154 m | 66 m |
| 流速精度 | 0.5% ±0.5 cm/s | 0.3% ±0.3 cm/s |
| 剖面层数 | 1–255 | 1–255 |
| 系统配套 | ADCP + 航向姿态 + 差分 GNSS + 采集软件 | ADCP + 航向姿态 + 差分 GNSS + 采集软件 |
| 安装方式 | 船底固定 / 舷侧吊放 | 船底固定 / 舷侧吊放 |
数据来源:Teledyne RDI Workhorse II 官方 Datasheet(2023-04)
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号