EN
RJE International Acoustic Relocation & Diver Navigation Systems
Imenco Future Subsea Cameras, LED Lights & Lasers
DeepSea Power & Light Subsea Lights, Cameras, Lasers & Power Systems
OceanTools Subsea Cameras, Lights, Dye Detection & Sensors
SubC Imaging Rayfin Cameras, Aquorea LEDs & Lasers
Remote Ocean Systems (ROS) Subsea Pan & Tilt Positioners, Cameras, Lights & Systems
SIDUS Solutions Subsea Pan & Tilt, Rotators, Cameras, Lights & Lasers
Impact Subsea Underwater Sensors: Sonar, Altimeter, Depth, AHRS & FMD
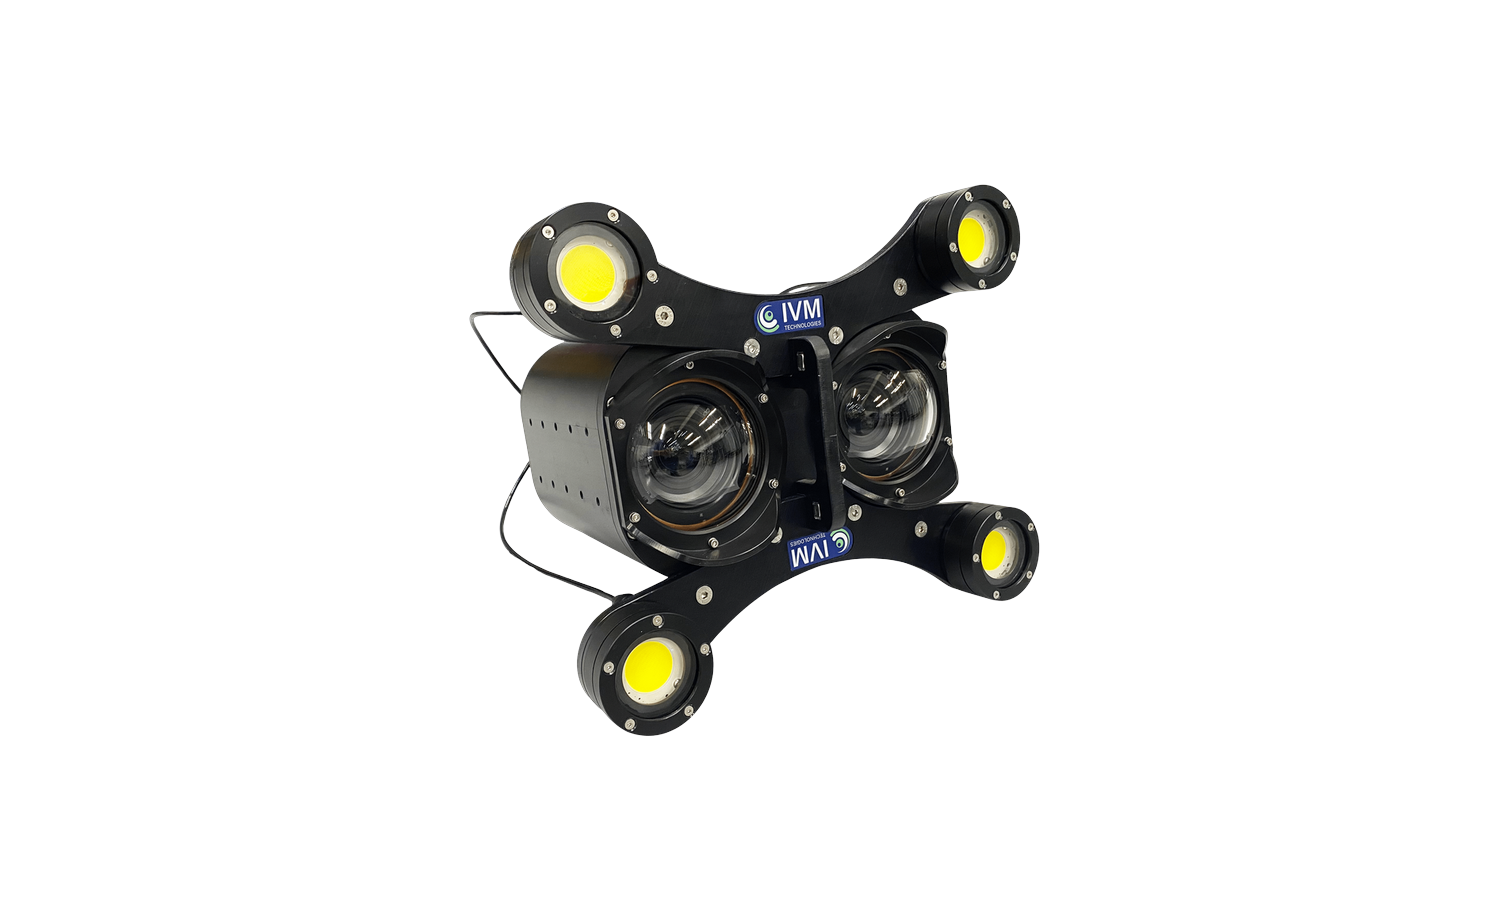
IVM Technologies HYDRO Subsea 3D Photogrammetry Systems
compact, energy-efficient underwater optical modems
BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System
DWE DeepWater Exploration Subsea Vision Cameras (exploreHD / stellarHD / explore3D)
Teledyne RESON SeaBat Subsea Multibeam Series (T50-S / T51-S / T20-S / F30 / F50)
Teledyne Valeport CTD & Sound Velocity Profilers

EdgeTech Combined Side Scan & Sub-bottom Payload (ROV/AUV)

Teledyne RDI Doppler Velocity Logs (DVL)
Teledyne Valeport VA500 Altimeter & Bathy2

TSS HydroPACT Pipe & Cable Tracker (ROV)

S2C Underwater Acoustic Modems & USBL/LBL Positioning Systems

Teledyne BlueView Imaging Sonars
水下三维摄影测量系统(100–6000m)
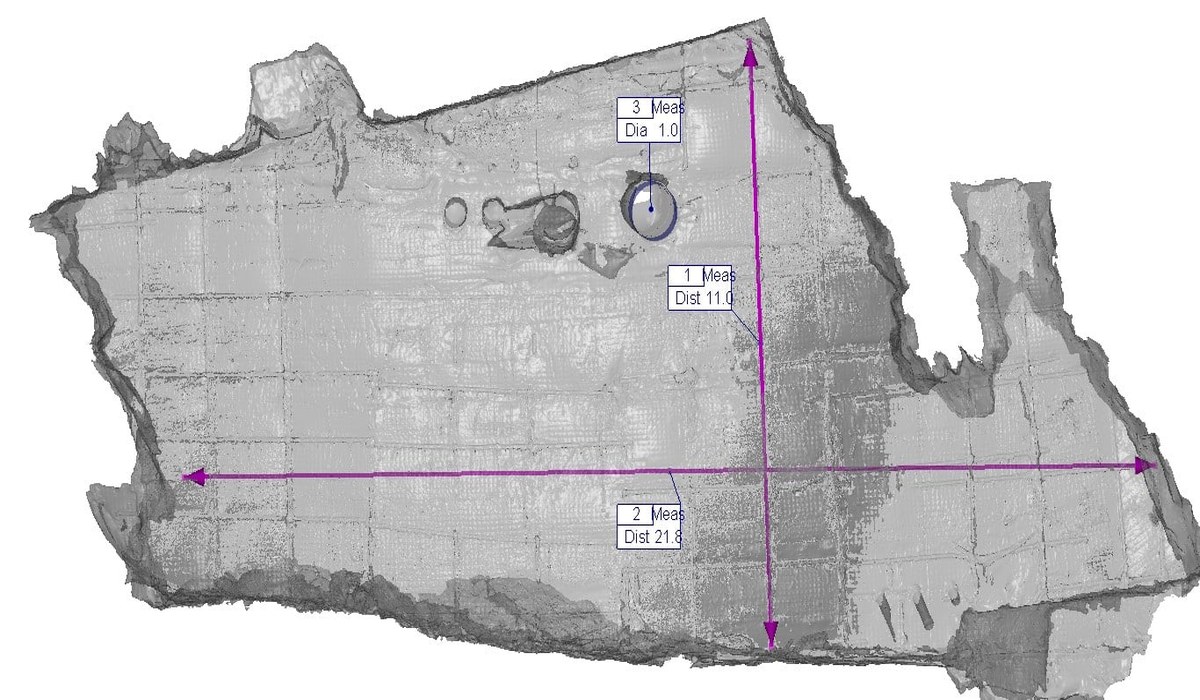
水下结构检查,过去只有两条路:派潜水员慢慢量,或者拉激光设备慢慢扫。来自法国马赛的 IVM Technologies 给出了第三条路——把双目光学摄影测量装进 ROV,飞一遍就带走整座结构的高精度三维模型:亚毫米级精度、无需标尺、无需导航辅助,浑浊水域照常作业,检查成本大幅压缩。
IVM Technologies 成立于 2020 年,总部在法国马赛,核心团队源自深水摄影测量系统 ORUS3D 的研发部门,由 15 名工业专家与研发精英组成,专注水下三维摄影测量解决方案。HYDRO 系列立体摄影测量相机覆盖 100 m 到 6,000 m 全部水深,配合 AI 驱动的 IVM SLAM 实时三维建模系统,服务油气、海上风电、港口船务、大坝核电与海洋科考,客户遍布全球 18 个国家。
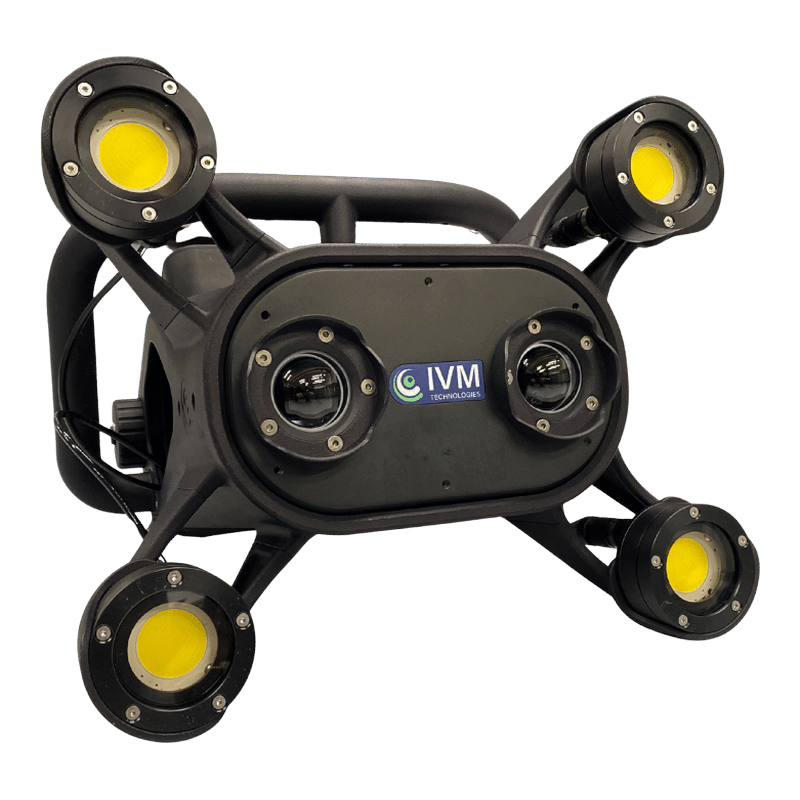
IVM 的摄影测量流水线把经典摄影测量六步法——多角度拍照、特征点匹配、稀疏点云、密集点云、网格模型、纹理生成——完整搬到了水下。双目立体相机以 4K 分辨率连续拍摄,配套算法在水下完成标定补偿:光学中心、折射率、温度系统效应全部纳入模型,因此现场无需布放标尺即可获得精确尺寸,随测随走。
精度不是自说自话:IVM 校准体系 2019 年通过必维国际检验集团(Bureau Veritas)1:5000 认证,2023 年更严格的 1:9000 认证推进中。Bourbon、Fugro、Oceaneering、Saipem、Subsea 7 等国际海工巨头均在 IVM 的客户名单上。
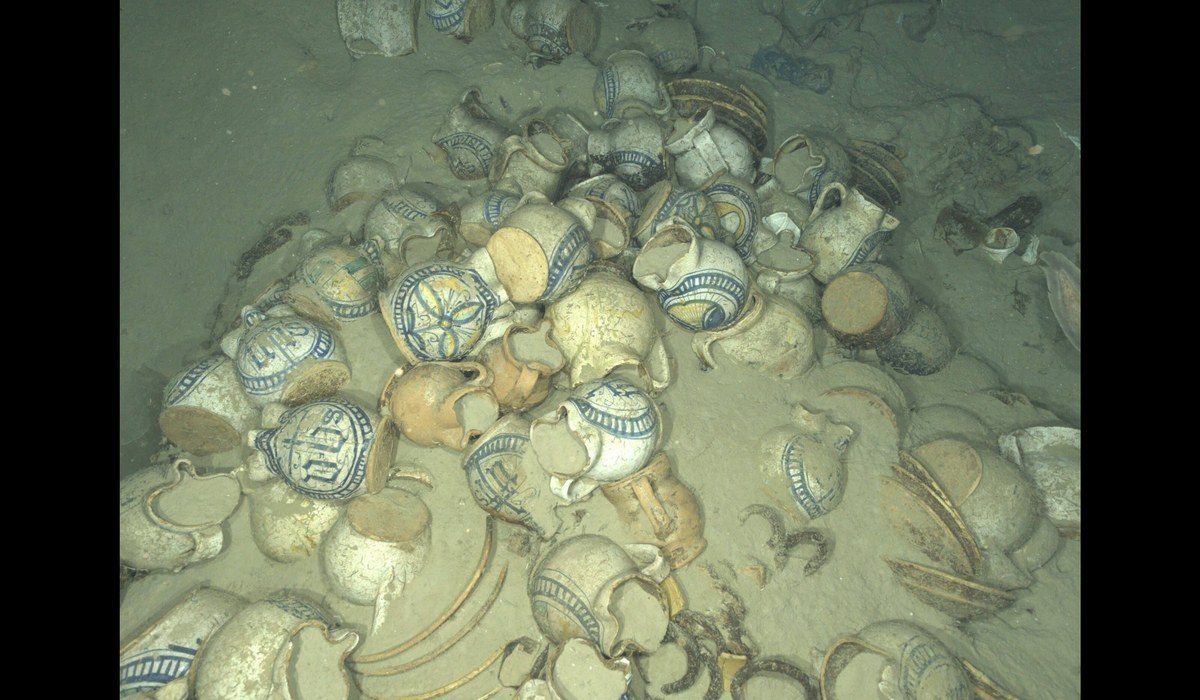
低能见度是光学方法的天敌,IVM 的答案是“光”与“算法”双管齐下:HYDRO 300/1000/6000 集成 80,000 流明高功率闪光,AI 关键点识别算法专为水下浑浊环境训练——实测浑浊水域成像效果优于 ROV 高清摄像头。
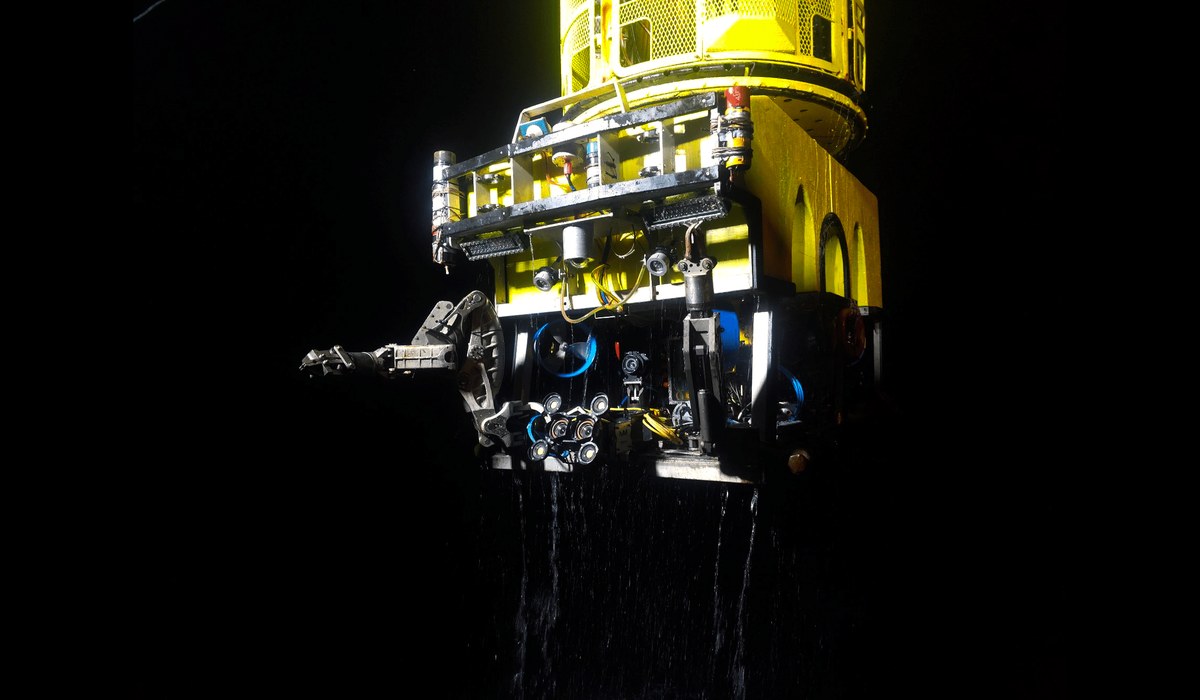
HYDRO 系列按水深分四档,全系共享同一套智能架构:双目立体相机、2 TB 机内存储、千兆以太网、专用 API 支持深度集成,并可加装 IVM SLAM 实现边测边出三维模型。
| 型号 | 耐压 | 相机/照明 | 重量(空气/水下) | 适配平台 |
|---|---|---|---|---|
| HYDRO 100 | 100 m | 2×5 Mpx / 35,000 lm | 4.1 kg / 0.1 kg | 小型/观测级 ROV,可配潜水员套件 |
| HYDRO 300 | 300 m | 2×12 Mpx / 80,000 lm | 11.2 kg / 2.2 kg | 观测级至作业级 ROV |
| HYDRO 1000 | 1,000 m | 2×12 Mpx / 80,000 lm | 17 kg / 7.5 kg(钛) | 轻作业级/作业级 ROV |
| HYDRO 6000 | 6,000 m | 2×12 Mpx / 80,000 lm | 相机 10.4 kg + POD 14.3 kg(钛) | 轻作业级/作业级 ROV |
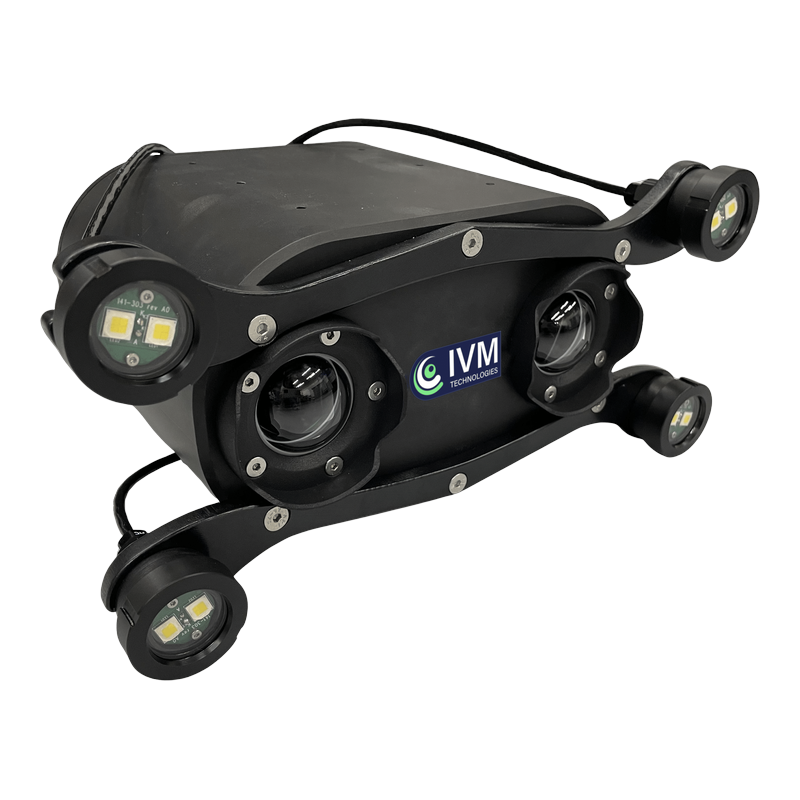
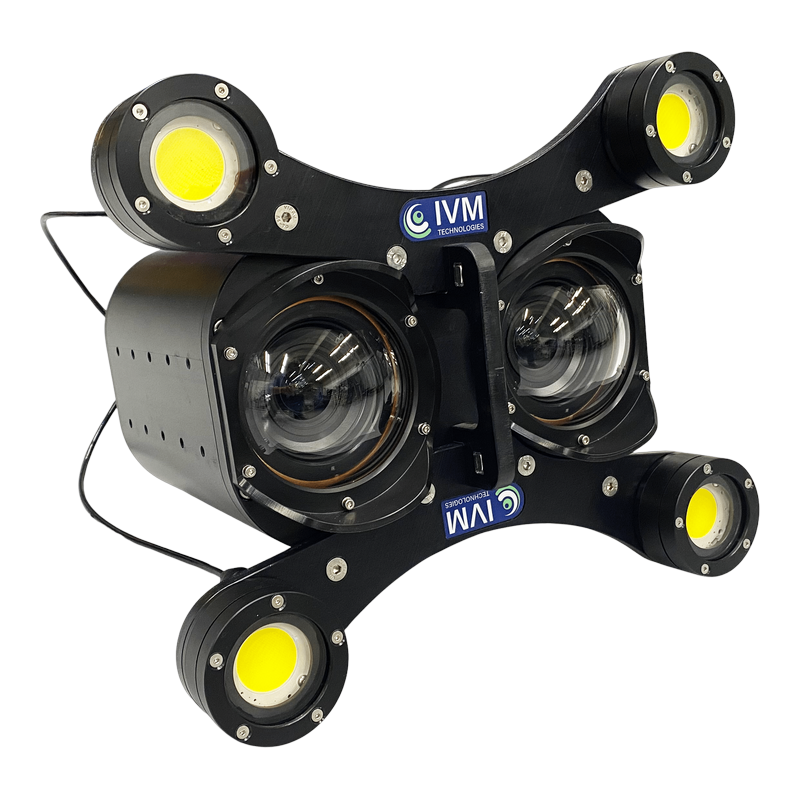
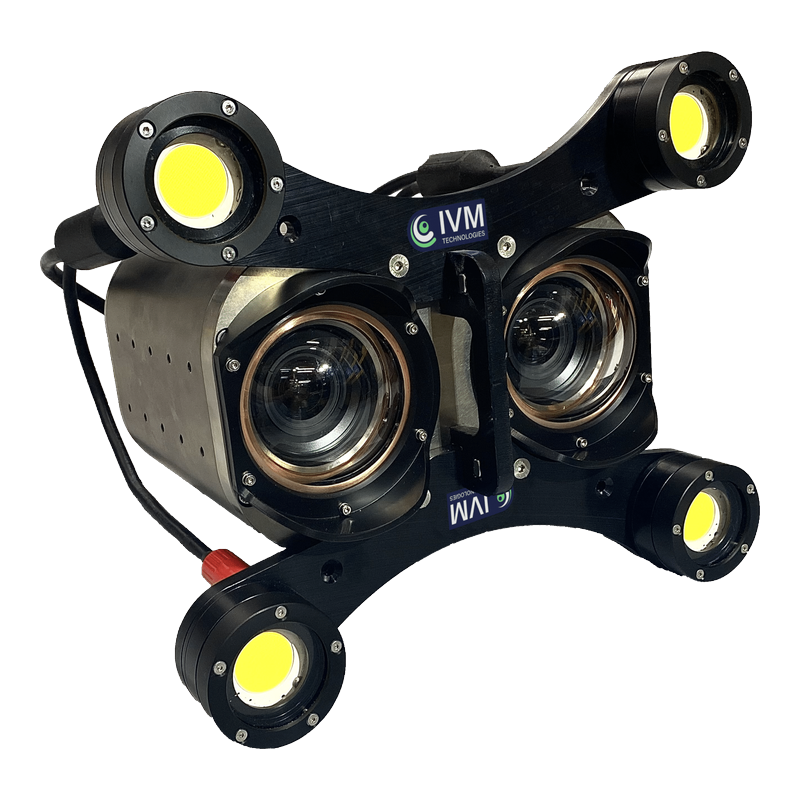
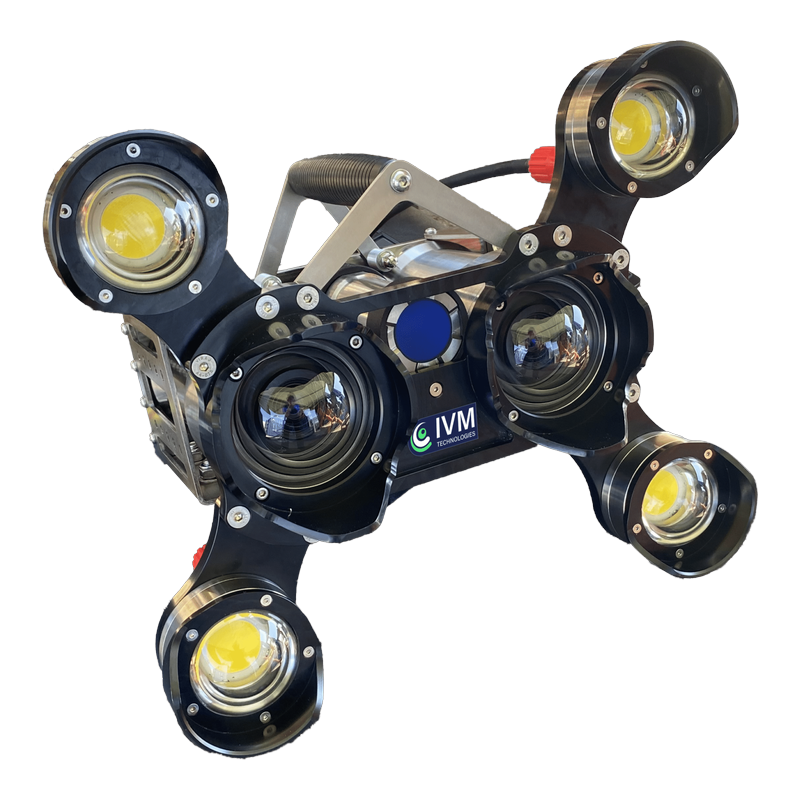
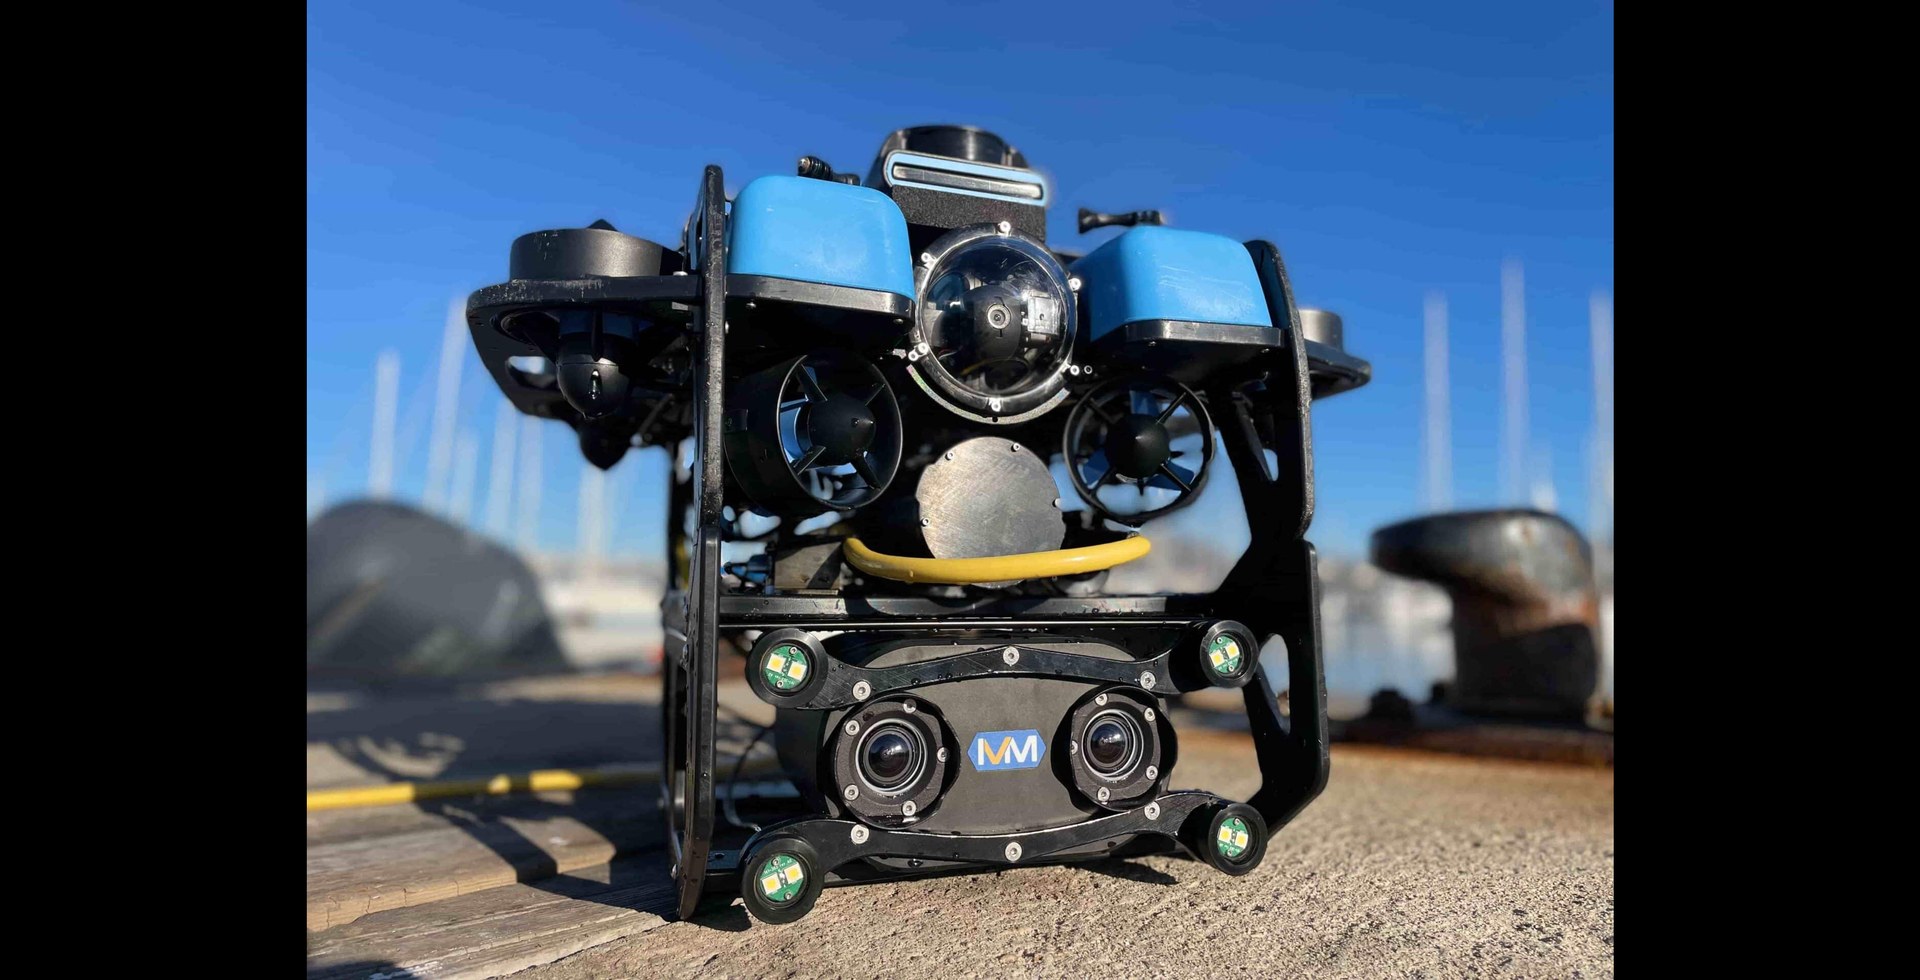
100 m 耐压、4.1 kg 的 HYDRO 100 是浅水和内陆水域检查的理想选择:水库大坝、工业水箱、港口码头、船体水下部分。9–36 VDC 宽压供电轻松挂载各类小型与观测级 ROV(BlueROV、Falcon、Defender 均有成熟集成),也是科研机构与高校进入水下三维领域性价比最高的入口;换装潜水员套件后可直接由潜水员手持作业。
| 参数 | 指标 |
|---|---|
| 耐压 | 100 msw |
| 尺寸 | 284 × 290 × 140 mm(含缆) |
| 重量 | 空气 4.1 kg / 水下 0.1 kg(硬质阳极氧化铝) |
| 相机 | 2 × 5 Mpx,视场 61°/82° |
| 照明 | 35,000 流明集成 LED |
| 帧率 | 可视化 20 FPS / 记录 4 FPS |
| 供电 | 9–36 VDC,120 W |
| 数据 | 1 Gbps / 10-100 Mbps,2 TB 机内存储 |
| ROV 集成 | 小型与观测级 ROV;支持 IVM SLAM |
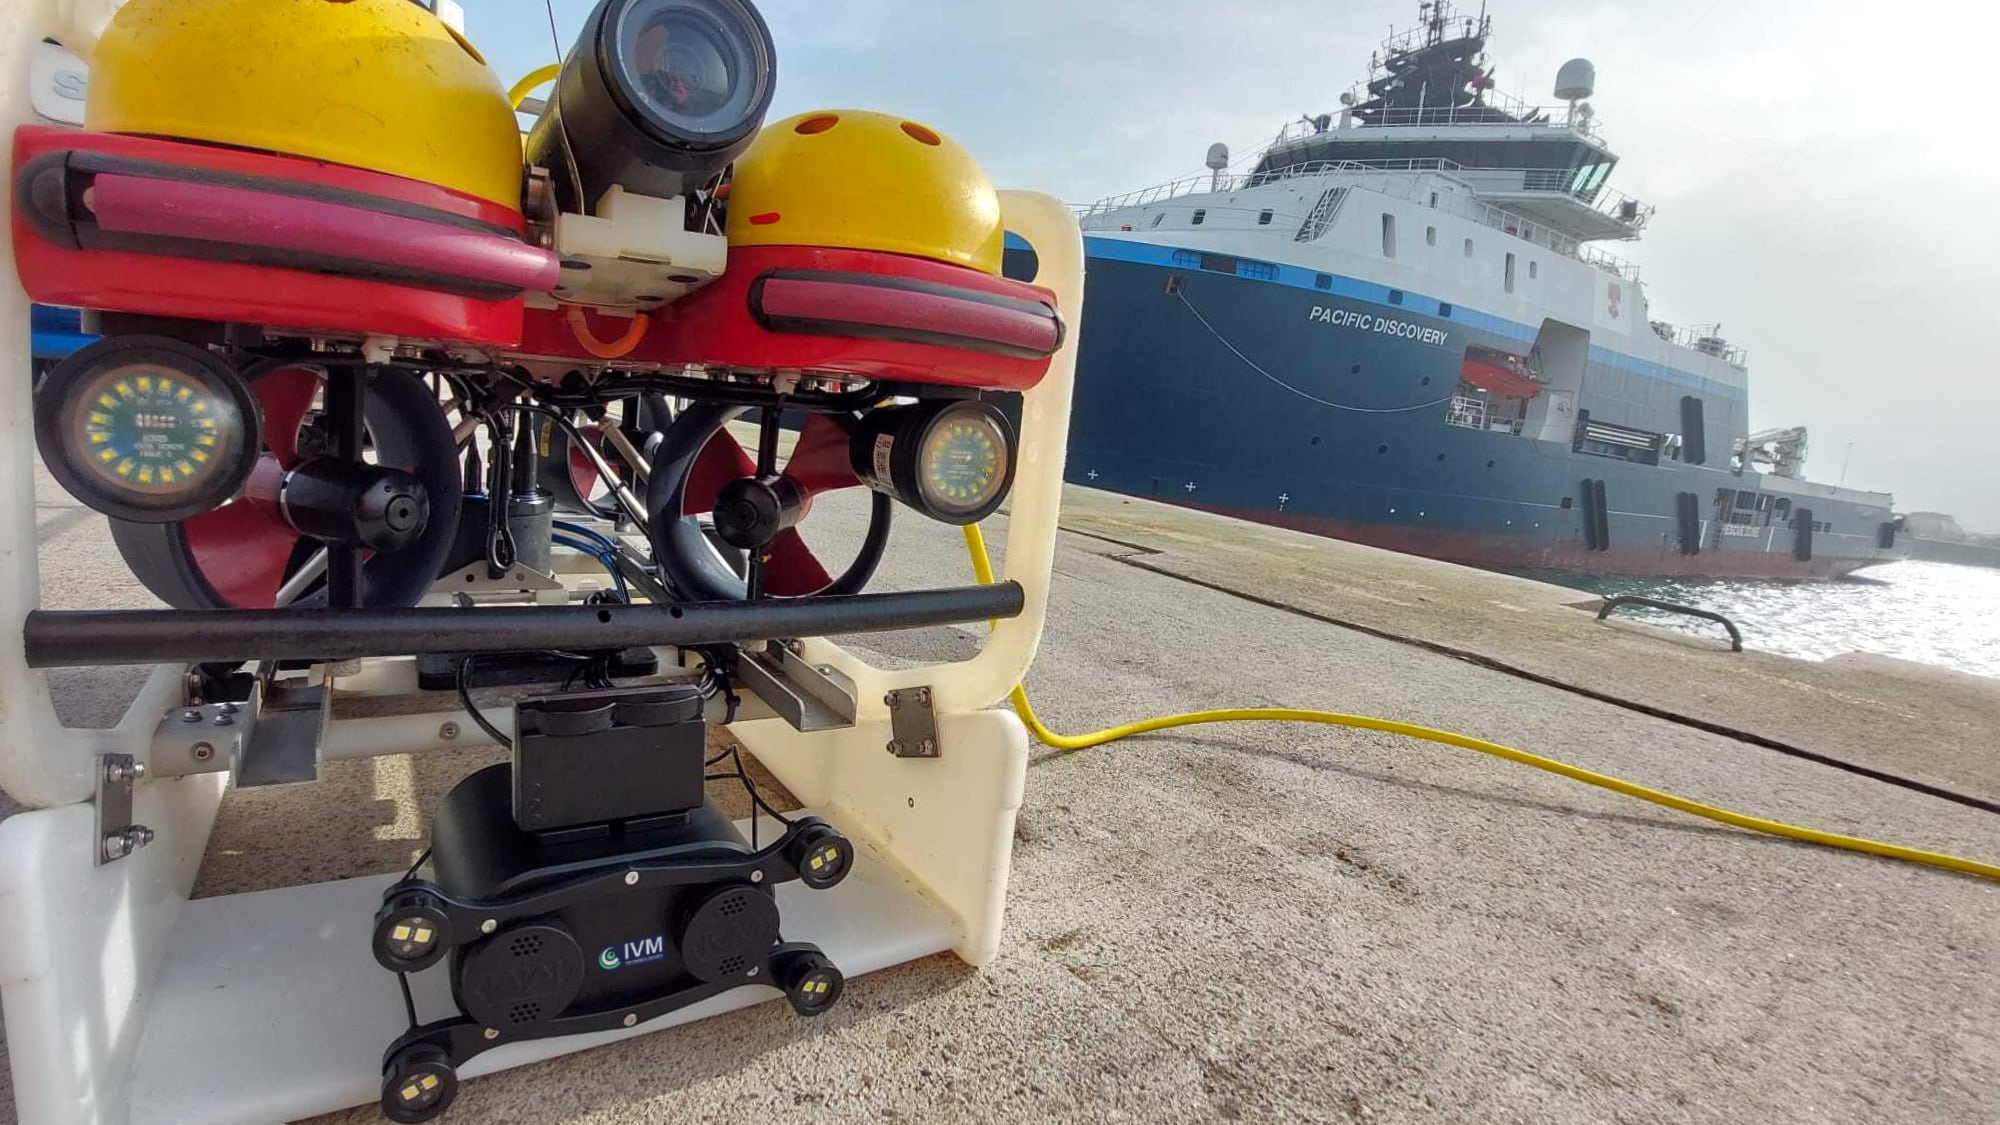
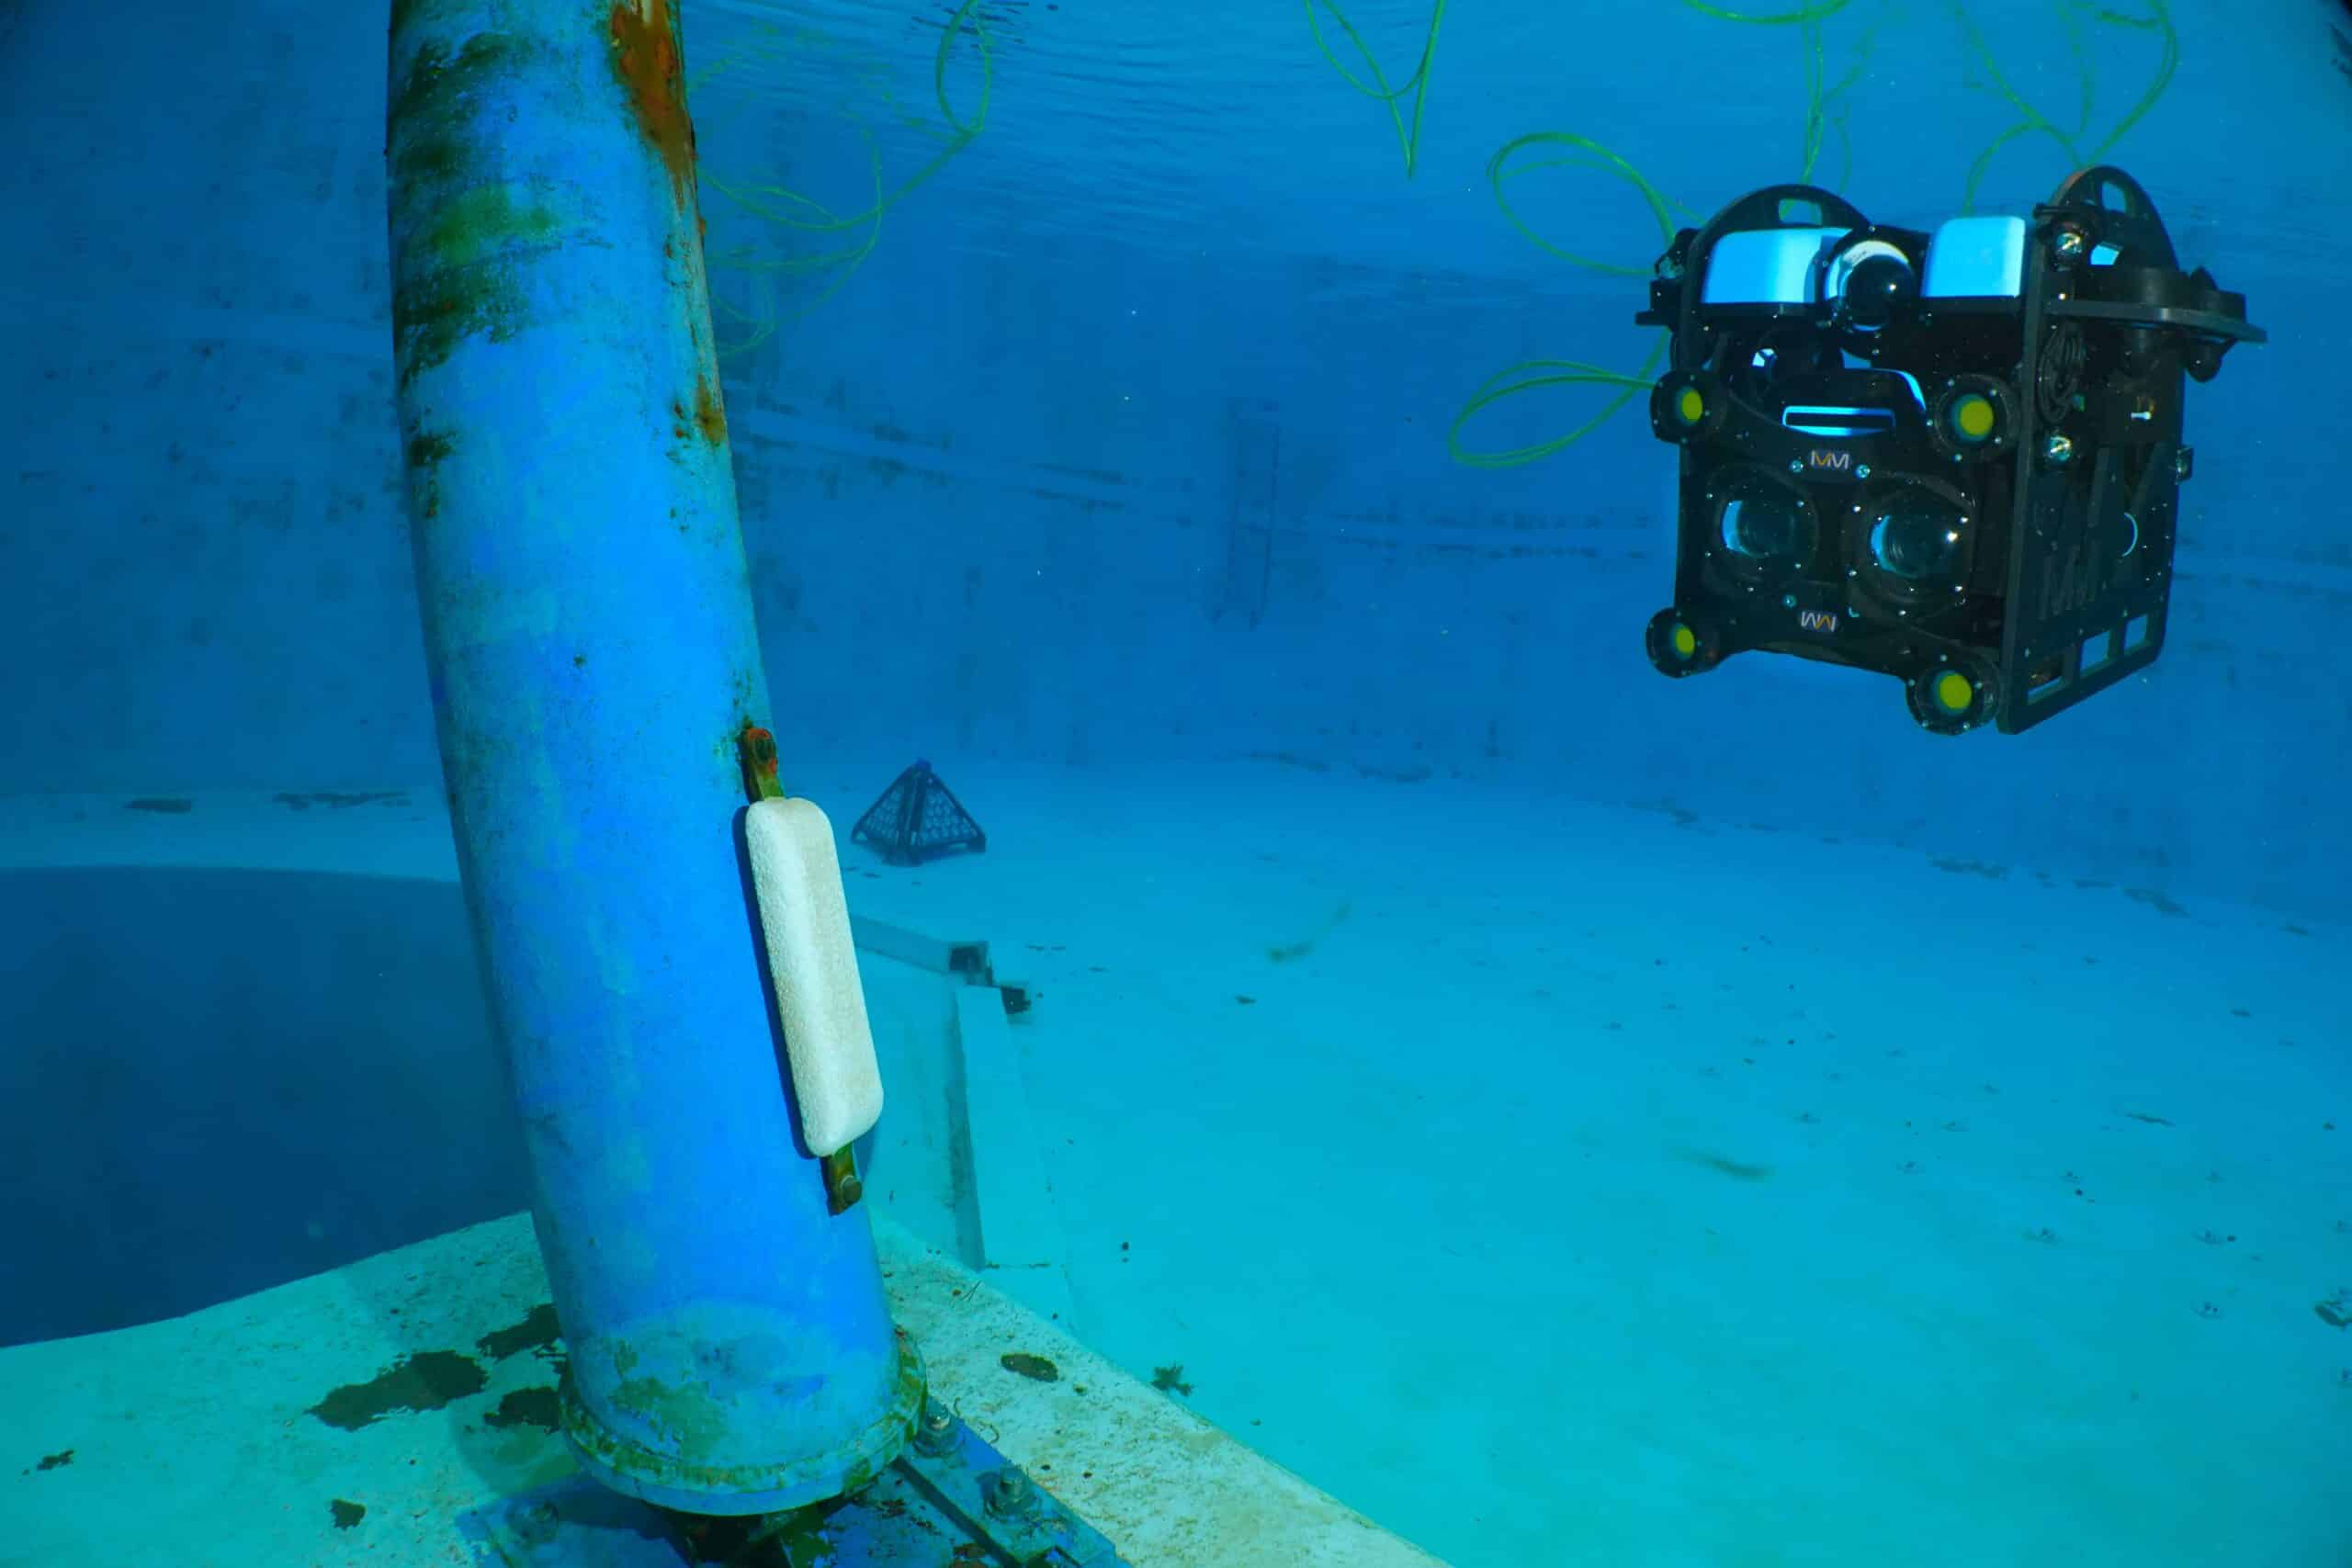
300 m 耐压的 HYDRO 300 是系列中的多面手:2×12 Mpx 高分辨率相机 + 80,000 流明闪光,低能见度条件下表现出色;观测级到作业级 ROV 全兼容。从 Port-Miou 水下大坝的整体重建到码头裂缝检测,大量公开案例验证了它的稳定性。
| 参数 | 指标 |
|---|---|
| 耐压 | 300 msw |
| 尺寸 | 288 × 338 × 324 mm(含缆) |
| 重量 | 空气 11.2 kg / 水下 2.2 kg(硬质阳极氧化铝) |
| 相机 | 2 × 12 Mpx,视场 63°/79° |
| 照明 | 80,000 流明集成闪光 |
| 帧率 | 可视化 20 FPS / 记录 4 FPS |
| 供电 | 48 VDC,150 W |
| 数据 | 1 Gbps / 10-100 Mbps,2 TB 机内存储 |
| ROV 集成 | 观测级至作业级 ROV;支持 IVM SLAM |
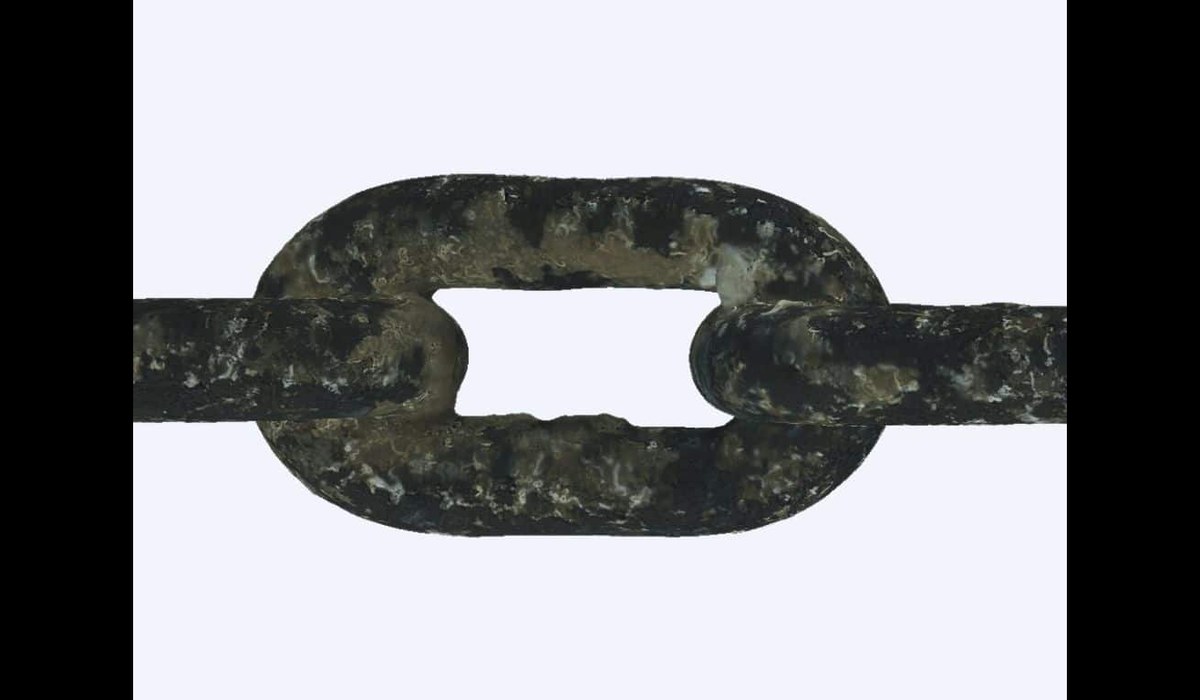
HYDRO 1000 把毫米级摄影测量带进 1,000 m 深水:钛合金壳体控制有效载荷,SubConn 水密接头,轻作业级与作业级 ROV 均可搭载。意大利 FSRU 系泊链 240 链环尺寸控制、巴西船体免干坞检查、深水立管基座完整性评估等标志性案例均由它完成——深水 IRM 作业的标杆配置。
| 参数 | 指标 |
|---|---|
| 耐压 | 1,000 msw |
| 尺寸 | 288 × 338 × 410 mm(含缆) |
| 重量 | 空气 17 kg / 水下 7.5 kg(钛合金) |
| 相机 | 2 × 12 Mpx,视场 63°/79° |
| 照明 | 80,000 流明集成闪光 |
| 帧率 | 可视化 20 FPS / 记录 4 FPS |
| 供电 | 48 VDC,150 W |
| 数据 | 1 Gbps / 10-100 Mbps,2 TB 机内存储 |
| 接头 | SubConn Micro Circular |
| ROV 集成 | 轻作业级/作业级 ROV;支持 IVM SLAM |
HYDRO 6000 把作业边界推到全海深:相机与电子舱(POD)分体设计,钛合金耐压结构,全新算法处理 6,000 m 环境下的复杂水下数据,同时保持 HYDRO 系列一贯的易用性与毫米级精度。深海矿产、深渊科考、全海深基础设施检查由此获得光学级三维手段。
| 参数 | 指标 |
|---|---|
| 耐压 | 6,000 msw |
| 尺寸 | 相机 355 × 300 × 342 mm / POD Ø190 × 326 mm |
| 重量 | 相机 10.4 kg(水下 6.3 kg)/ POD 14.3 kg(水下 7.2 kg),钛合金 |
| 相机 | 2 × 12 Mpx,视场 63°/79° |
| 照明 | 80,000 流明集成闪光 |
| 帧率 | 可视化 20 FPS / 记录 4 FPS |
| 供电 | 48 VDC,150 W(POD) |
| 数据 | 1 Gbps / 10-100 Mbps,2 TB 机内存储 |
| ROV 集成 | 轻作业级/作业级 ROV;支持 IVM SLAM |
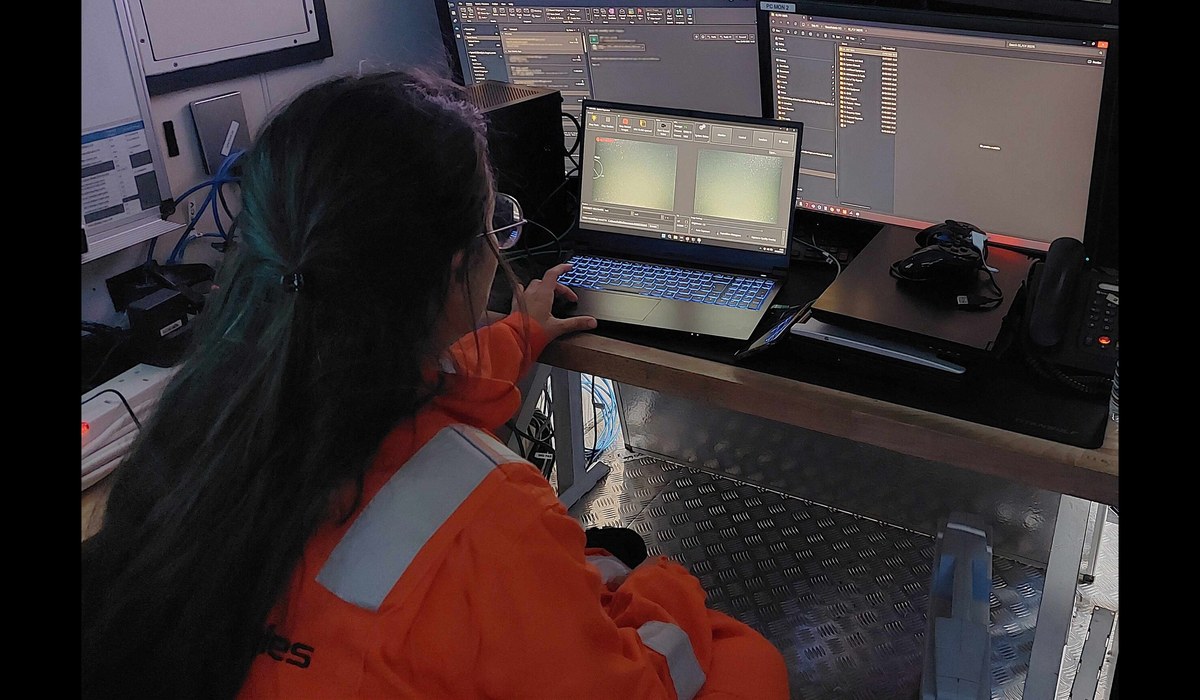
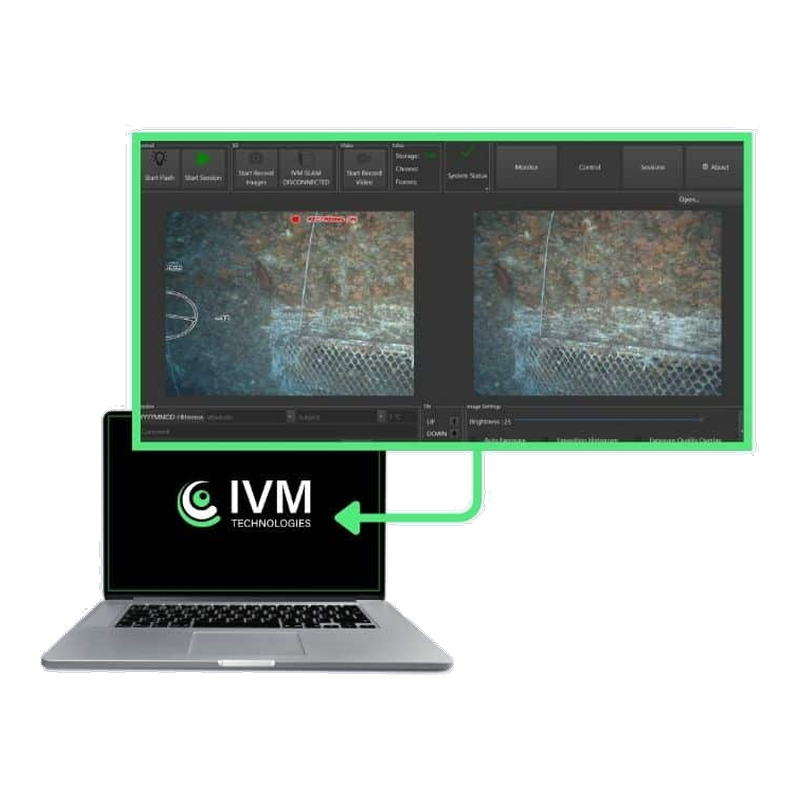
IVM SLAM(同步定位与建图)是交付为水面计算机的 AI 驱动测量助手:HYDRO 拍摄的图像实时上传,SLAM 用 720p 降采样图像现场生成实时三维模型,操作员在 IVM Supervisor 界面上看着模型“长出来”——覆盖率一目了然,离场前确认没有漏测,彻底告别“回到办公室才发现数据有洞”。
AI 关键点识别专为水下环境训练,浑浊水域依然稳健;SLAM 自动从海量图像中选出约 10% 关键帧用于最终高精度重建,后期处理时间最多压缩 80%。选配紧凑型水面装置,全部 HYDRO 产品即插即用。
IVM Diver Kit 让潜水员也能用上摄影测量:基于 HYDRO 100 的专用框架,7 英寸可调角度彩色屏实时显示 IVM SLAM 画面并与水面团队双向消息,50,000 流明持续照明,100 m 脐带缆即插即用;框架可拆卸还原为 ROV 配置,一套设备两种用法。
系统附件覆盖完整作业链:Skid 集成支架适配各类 ROV;倾斜装置 / Pan & Tilt让相机垂直扫视结构上下部;电源转换器(110AC–48DC / 370DC–48DC)对接船电与 ROV 电力;高性能后期处理器加速稠密重建;专用 API 让相机深度融入用户自有系统。
| 参数 | 指标 |
|---|---|
| 潜水员套件 | 100 m 耐压,空气 8.8 kg / 水下 1.0 kg(含相机与灯) |
| 潜水员屏幕 | 7″ 彩色 IPS 1024×600,角度 0–150° 可调 |
| 照明 | 50,000 流明持续输出 |
| 脐带缆 | 标配 100 m,可定制长度 |
| 水面单元 | 100–230 VAC,250 W,硬质阳极氧化铝 |
| 其他附件 | Skid 支架 / 倾斜装置 / Pan & Tilt / 电源转换器 / 后期处理器 |
来自 IVM 官方资料的同场景时耗对比——摄影测量把过去以“天”计的检查压缩到以“小时”计:
| 作业场景 | 潜水作业 | 传统替代手段 | HYDRO 摄影测量 | 节省时间 |
|---|---|---|---|---|
| 导管架 K 节点暗区检查 | 48 h | 12 h | 2 h | 每个 K 节点省 10–46 h |
| 64 m 管段计量 | 18 h | 36 h(长基线) | 3 h | 每次计量省 15–33 h |
| 水电大坝围堰检查 | 12 h | — | 3 h | 每个围堰省约 10 h |
再叠加 IVM SLAM 的实时建模(现场时间 -85%、后期处理 -80%),单个航次的综合成本下降更为显著。
100 m 耐压、4.1 kg 的浅水主力:2×5 Mpx 双目相机 + 35,000 流明照明,9–36 VDC 宽压适配小型/观测级 ROV,可换装潜水员套件——内陆水域、港口船体与科研教学的高性价比三维入口。
| 参数 | 指标 |
|---|---|
| 耐压 | 100 msw |
| 相机 | 2×5 Mpx,61°/82° |
| 照明 | 35,000 lm |
| 重量 | 4.1 kg / 水下 0.1 kg |
| 供电 | 9–36 VDC,120 W |
| 存储/数据 | 2 TB,1 Gbps |
300 m 耐压的多面手:2×12 Mpx + 80,000 流明闪光,低能见度表现出色,观测级至作业级 ROV 全兼容,Port-Miou 水坝重建等大量公开案例验证。
| 参数 | 指标 |
|---|---|
| 耐压 | 300 msw |
| 相机 | 2×12 Mpx,63°/79° |
| 照明 | 80,000 lm |
| 重量 | 11.2 kg / 水下 2.2 kg |
| 供电 | 48 VDC,150 W |
| 存储/数据 | 2 TB,1 Gbps |
1,000 m 钛壳深水单元:FSRU 系泊链 240 链环尺寸控制、船体免干坞检查、立管基座评估等标志性案例的作业平台,轻作业级/作业级 ROV 搭载。
| 参数 | 指标 |
|---|---|
| 耐压 | 1,000 msw |
| 相机 | 2×12 Mpx,63°/79° |
| 照明 | 80,000 lm |
| 重量 | 17 kg / 水下 7.5 kg(钛) |
| 供电 | 48 VDC,150 W |
| 接头 | SubConn Micro Circular |
6,000 m 全海深摄影测量:相机与 POD 分体钛合金结构,全新深水算法,保持 HYDRO 系列一贯的易用性与毫米级精度,面向深海矿产、深渊科考与全海深设施检查。
| 参数 | 指标 |
|---|---|
| 耐压 | 6,000 msw |
| 结构 | 相机 + POD 分体,钛合金 |
| 相机 | 2×12 Mpx,63°/79°,80,000 lm |
| 重量 | 相机 10.4 kg / POD 14.3 kg |
| 供电 | 48 VDC,150 W |
| 存储/数据 | 2 TB,1 Gbps |
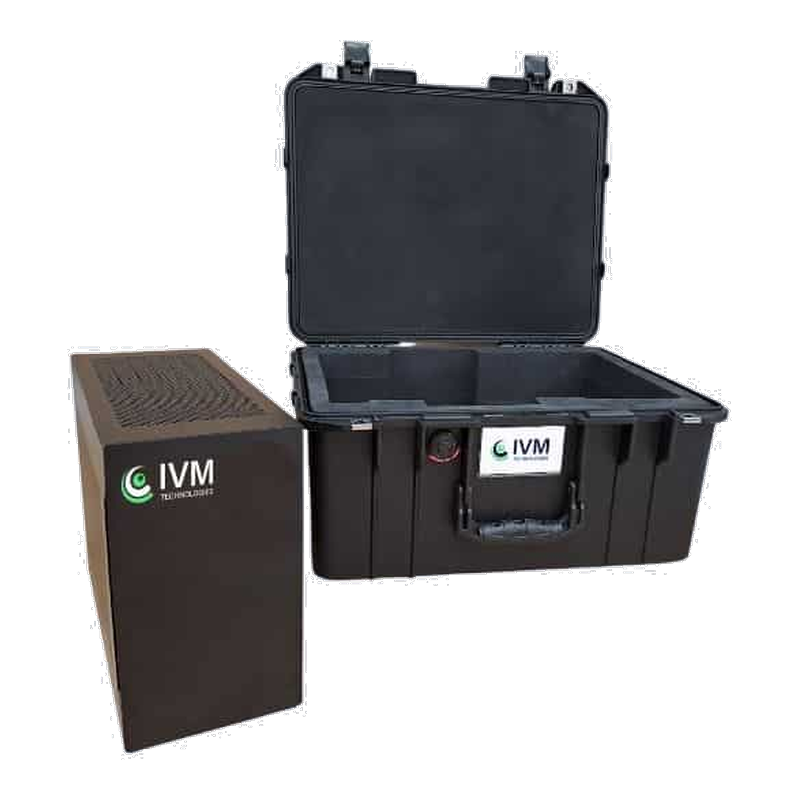
AI 驱动的测量助手(水面计算机):边测边出实时三维模型,现场时间 -85%、后期处理 -80%,自动精选约 10% 关键帧,全系列 HYDRO 即插即测,IVM Supervisor 实时显示覆盖进度。
| 参数 | 指标 |
|---|---|
| 形态 | 水面计算机(可选紧凑型) |
| 实时模型 | 720p 降采样实时重建 |
| 效率 | 现场 -85% / 后期 -80% |
| 关键帧 | 自动精选约 10% |
| 算法 | 水下环境训练的 AI 关键点识别 |
| 兼容 | 全部 HYDRO 系列 |
基于 HYDRO 100 的潜水员手持方案:7″ 可调角度彩屏实时查看 SLAM 画面并与水面双向消息,50,000 流明持续照明,100 m 脐带缆;框架可拆还原 ROV 配置,一套设备两种用法。
| 参数 | 指标 |
|---|---|
| 耐压 | 100 msw |
| 重量 | 8.8 kg / 水下 1.0 kg(含相机与灯) |
| 屏幕 | 7″ IPS 1024×600,0–150° 可调 |
| 照明 | 50,000 lm 持续输出 |
| 脐带缆 | 100 m 标配,可定制 |
| 水面单元 | 100–230 VAC,250 W |
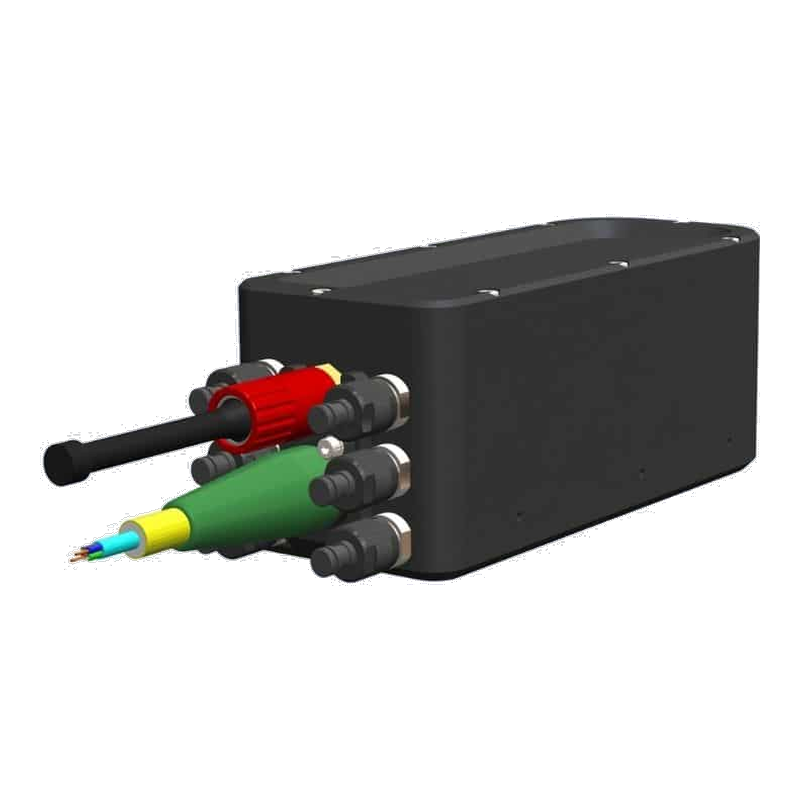
Skid 集成支架、倾斜装置 / Pan & Tilt、电源转换器(110AC–48DC / 370DC–48DC)、高性能后期处理器与开放 API——把 HYDRO 无缝装进任何 ROV 与作业流程。
| 参数 | 指标 |
|---|---|
| 集成支架 | Skid,适配各类 ROV |
| 姿态附件 | 倾斜装置 / Pan & Tilt |
| 电源转换 | 110AC–48DC / 370DC–48DC |
| 后期处理 | 高性能后期处理器 |
| 接口 | 专用 API 深度集成 |
| 集成案例 | BlueROV / Falcon / Defender / R7 / Cougar XT 等 |
IVM Expertise 现场专家支持、IVM Care 保障服务、数据处理服务(原始数据到可用成果)与设备租赁——不买设备也能用上摄影测量,项目制灵活合作。
| 参数 | 指标 |
|---|---|
| IVM Expertise | 现场摄影测量专家作业支持 |
| IVM Care | 设备保障与专属协助 |
| 数据处理 | 从原始数据到三维成果与尺寸报告 |
| 设备租赁 | 灵活的设备租用方案 |
| 培训咨询 | 培训 / 咨询 / 演示 |
| 交付 | 高分辨率纹理三维模型 + 尺寸控制报告 |
HYDRO 100 是浅水和内陆水域检查的理想选择:100 m 耐压、仅 4.1 kg,双目立体相机以 4K 分辨率连续拍摄,亚毫米级三维重建,预校准无标尺,浑浊水域兼容。
9–36 VDC 宽压供电轻松挂载 BlueROV、Falcon、Defender 等小型与观测级 ROV;换装 IVM Diver Kit 潜水员套件后可手持作业,一套设备两种用法,是科研机构与高校进入水下三维领域性价比最高的入口。
■ 100 m 耐压,4.1 kg 超轻
■ 2×5 Mpx,视场 61°/82°
■ 35,000 流明集成 LED
■ 9–36 VDC 宽压,120 W
■ 2 TB 存储,1 Gbps
■ 水库大坝与工业水箱检查
■ 港口码头裂缝检测
■ 船体水下部分检查
■ 科研教学与考古
| 参数 | 指标 |
|---|---|
| 耐压 | 100 msw |
| 尺寸 | 284 × 290 × 140 mm(含缆) |
| 重量 | 空气 4.1 kg / 水下 0.1 kg(硬质阳极氧化铝) |
| 相机 | 2 × 5 Mpx,视场 61°/82° |
| 照明 | 35,000 流明 |
| 帧率 | 可视化 20 FPS / 记录 4 FPS |
| 供电 | 9–36 VDC,120 W |
| 数据 | 1 Gbps / 10-100 Mbps,2 TB |
| ROV 集成 | 小型与观测级 ROV;支持 IVM SLAM |
HYDRO 300 是系列中的多面手:2×12 Mpx 高分辨率相机配 80,000 流明集成闪光,低能见度条件下成像优于 ROV 高清摄像头。
毫米级精度、预校准无标尺,观测级到作业级 ROV 全兼容;从 Port-Miou 水下大坝整体重建到法国码头裂缝检测,大量公开案例验证其稳定性。
■ 300 m 耐压
■ 2×12 Mpx,视场 63°/79°
■ 80,000 流明闪光
■ 毫米级精度,无标尺
■ 11.2 kg / 水下 2.2 kg
■ 水坝与围堰检查
■ 码头与港工结构检测
■ 沉船考古建模
■ 海底勘查
| 参数 | 指标 |
|---|---|
| 耐压 | 300 msw |
| 尺寸 | 288 × 338 × 324 mm(含缆) |
| 重量 | 空气 11.2 kg / 水下 2.2 kg(硬质阳极氧化铝) |
| 相机 | 2 × 12 Mpx,视场 63°/79° |
| 照明 | 80,000 流明 |
| 帧率 | 可视化 20 FPS / 记录 4 FPS |
| 供电 | 48 VDC,150 W |
| 数据 | 1 Gbps / 10-100 Mbps,2 TB |
| ROV 集成 | 观测级至作业级 ROV;支持 IVM SLAM |
HYDRO 1000 把毫米级摄影测量带进 1,000 m 深水:钛合金壳体控制有效载荷,SubConn 水密接头,轻作业级与作业级 ROV 均可搭载。
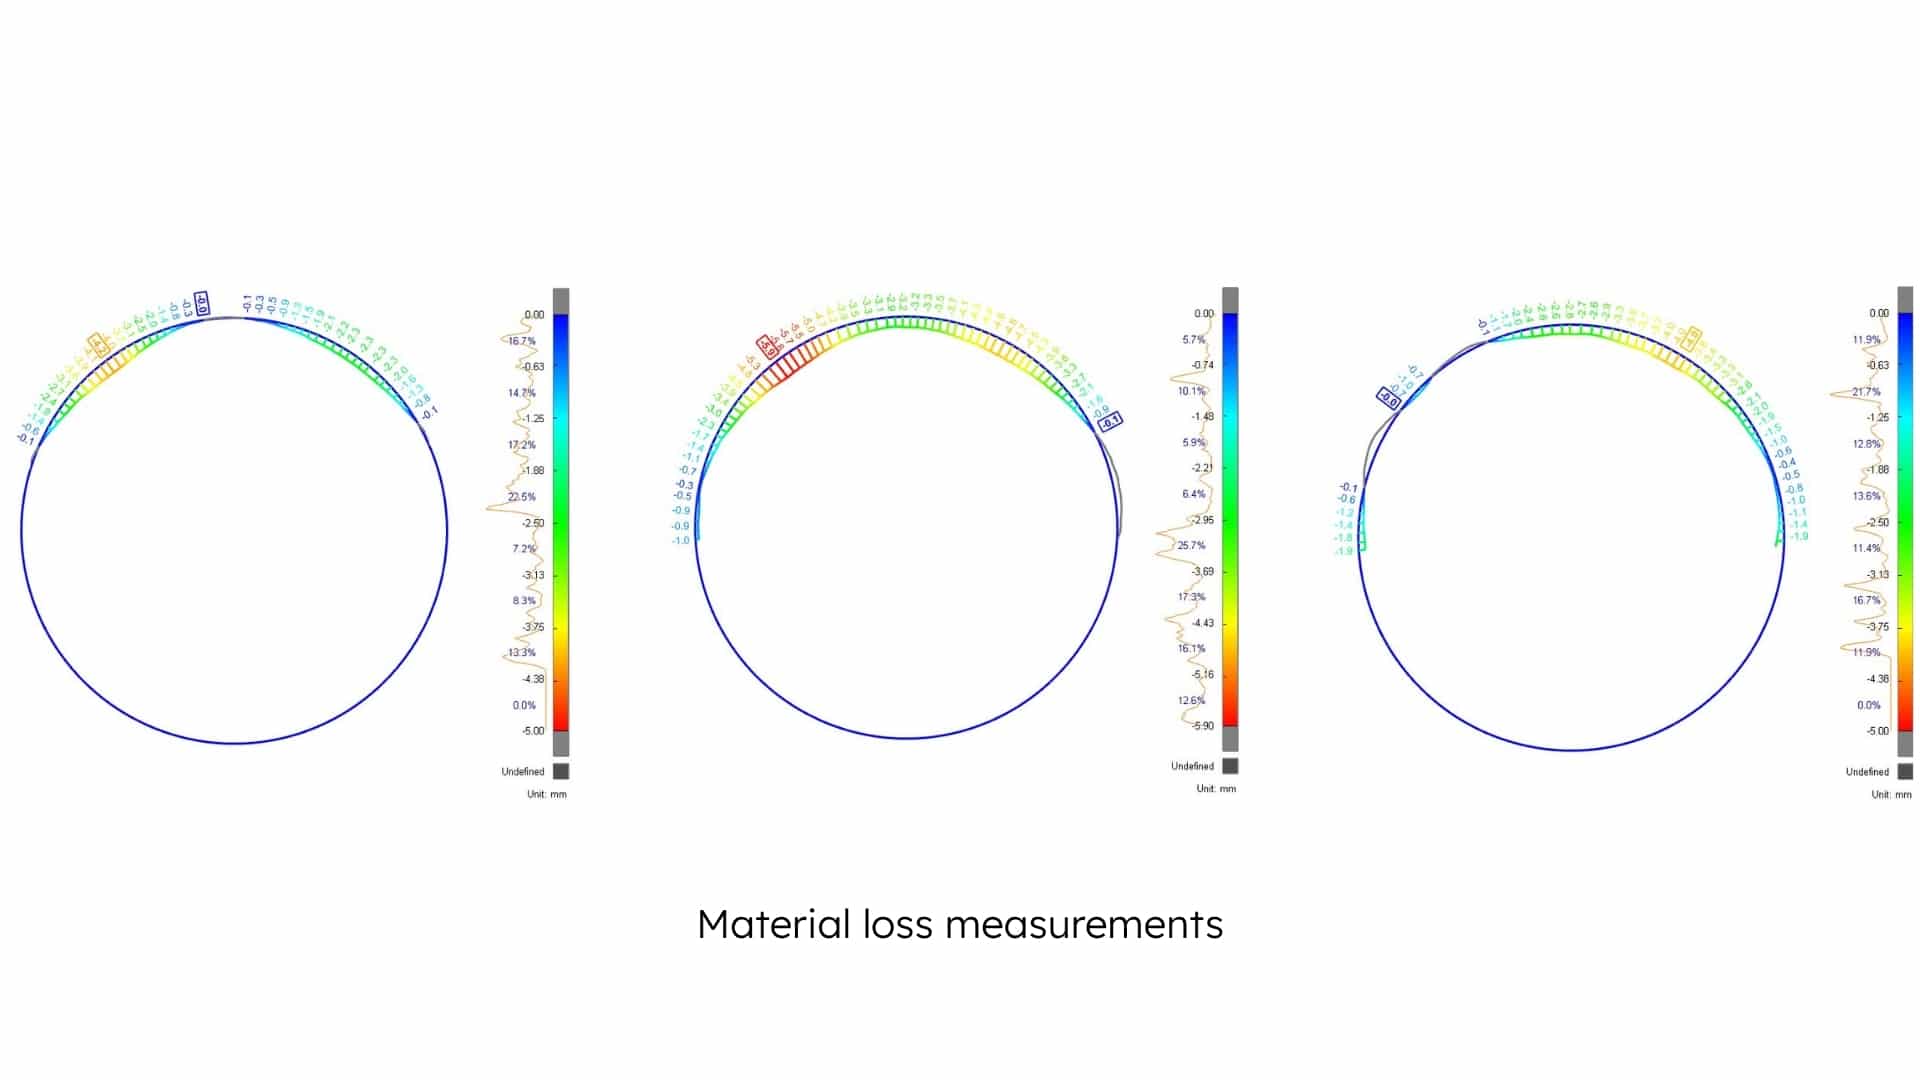
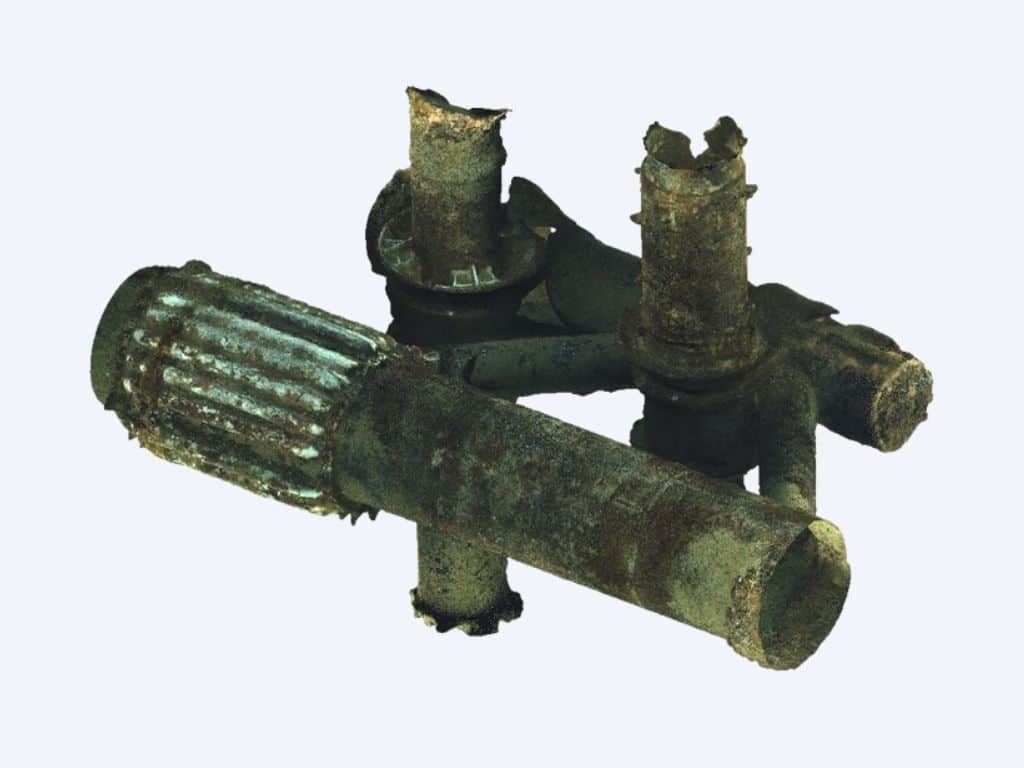
意大利 FSRU Toscana 系泊链 240 链环尺寸控制、巴西 Oceanica 船体免干坞检查、深水立管基座与系泊链喇叭口磨损定量评估等标志性案例均由它完成。
■ 1,000 m 钛合金壳体
■ 2×12 Mpx,视场 63°/79°
■ 80,000 流明闪光
■ SubConn Micro Circular 接头
■ 17 kg / 水下 7.5 kg
■ 系泊链尺寸控制与延寿
■ 船体 UWILD 免干坞检查
■ 立管/管汇完整性评估
■ 深水结构三维建档
| 参数 | 指标 |
|---|---|
| 耐压 | 1,000 msw |
| 尺寸 | 288 × 338 × 410 mm(含缆) |
| 重量 | 空气 17 kg / 水下 7.5 kg(钛合金) |
| 相机 | 2 × 12 Mpx,视场 63°/79° |
| 照明 | 80,000 流明 |
| 帧率 | 可视化 20 FPS / 记录 4 FPS |
| 供电 | 48 VDC,150 W |
| 接头 | SubConn Micro Circular |
| 数据 | 1 Gbps / 10-100 Mbps,2 TB |
| ROV 集成 | 轻作业级/作业级 ROV;支持 IVM SLAM |
HYDRO 6000 把作业边界推到全海深:相机与电子舱(POD)分体设计,钛合金耐压结构,专为 6,000 m 环境开发全新数据处理算法。
保持 HYDRO 系列一贯的易用性、无缝集成与毫米级精度,为深海矿产、深渊科考与全海深基础设施检查提供光学级三维手段。
■ 6,000 m 全海深
■ 相机+POD 分体钛合金
■ 2×12 Mpx,80,000 流明
■ 深水专用算法
■ 轻作业/作业级 ROV
■ 深海矿产设施检查
■ 深渊科学考察
■ 全海深结构建档
| 参数 | 指标 |
|---|---|
| 耐压 | 6,000 msw |
| 尺寸 | 相机 355 × 300 × 342 mm / POD Ø190 × 326 mm |
| 重量 | 相机 10.4 kg(水下 6.3 kg)/ POD 14.3 kg(水下 7.2 kg),钛合金 |
| 相机 | 2 × 12 Mpx,视场 63°/79° |
| 照明 | 80,000 流明 |
| 帧率 | 可视化 20 FPS / 记录 4 FPS |
| 供电 | 48 VDC,150 W(POD) |
| 数据 | 1 Gbps / 10-100 Mbps,2 TB |
| ROV 集成 | 轻作业级/作业级 ROV;支持 IVM SLAM |
IVM SLAM 是交付为水面计算机的 AI 驱动测量助手:HYDRO 拍摄的图像实时上传,用 720p 降采样图像现场生成实时三维模型,操作员在 IVM Supervisor 界面上实时查看覆盖进度,离场前确认没有漏测。
AI 关键点识别专为水下环境训练,浑浊水域依然稳健;自动精选约 10% 关键帧用于最终高精度重建,现场勘测时间最多 -85%、后期处理最多 -80%。
■ 实时三维建模,覆盖进度可视
■ 现场时间 -85%,后期 -80%
■ AI 水下关键点识别
■ 自动精选约 10% 关键帧
■ 全系 HYDRO 即插即测
■ 大面积结构快速普查
■ 覆盖率敏感的合规检查
■ 浑浊水域作业
■ 航次成本优化
| 参数 | 指标 |
|---|---|
| 形态 | 水面计算机(可选紧凑型表面装置) |
| 实时模型 | 720p 降采样实时重建 |
| 效率 | 现场勘测 -85% / 后期处理 -80% |
| 关键帧 | 自动精选约 10% 用于最终重建 |
| 算法 | 水下环境训练的 AI 关键点识别 |
| 显示 | IVM Supervisor 软件界面 |
| 兼容 | 全部 HYDRO 系列 |
IVM Diver Kit 把摄影测量交给潜水员:基于 HYDRO 100 的专用框架,7 英寸可调角度彩色屏实时显示 IVM SLAM 画面,并与水面团队双向消息沟通。
50,000 流明持续照明保障全程照度,100 m 脐带缆即插即用;框架可拆卸,还原 HYDRO 100 标准闪光配置即可回到 ROV 搭载——一套设备,两种用法。
■ 100 m 耐压,水下仅 1.0 kg
■ 7″ IPS 屏 0–150° 可调
■ 与水面团队双向消息
■ 50,000 流明持续照明
■ 可拆还原 ROV 配置
■ 近岸浅水结构检查
■ 船体水下部分检测
■ 码头与岸壁普查
■ 快速机动调查
| 参数 | 指标 |
|---|---|
| 耐压 | 100 msw |
| 重量 | 空气 8.8 kg / 水下 1.0 kg(含相机与灯) |
| 框架材质 | 尼龙 |
| 屏幕 | 7″ 彩色 IPS 1024×600,0–150° 可调 |
| 照明 | 50,000 流明持续输出 |
| 脐带缆 | 100 m 标配,可定制长度 |
| 水面单元 | 100–230 VAC,250 W,硬质阳极氧化铝 |
IVM 提供完整的集成附件链:Skid 集成支架适配各类 ROV 底盘;倾斜装置与 Pan & Tilt 让相机垂直扫视结构上部与下部;电源转换器(110AC–48DC / 370DC–48DC)对接船电与 ROV 电力。
高性能后期处理器加速稠密重建;专用 API 让 HYDRO 相机深度融入用户自有系统,实现全自主作业。BlueROV、Falcon、Defender、R7、Cougar XT 等平台均有成熟集成案例。
■ Skid 支架适配各类 ROV
■ 倾斜装置 / Pan & Tilt 垂直扫视
■ 110AC–48DC / 370DC–48DC 电源转换
■ 高性能后期处理器
■ 专用 API 全自主集成
■ ROV 载荷集成
■ 复杂结构多角度采集
■ 船电/ROV 电力适配
■ 自主化测量系统
| 参数 | 指标 |
|---|---|
| 集成支架 | Skid,适配各类 ROV |
| 姿态附件 | 倾斜装置 / Pan & Tilt |
| 电源转换 | 110AC–48DC / 370DC–48DC |
| 后期处理 | 高性能后期处理器 |
| 接口 | 专用 API 深度集成 |
| 成熟集成 | BlueROV / Falcon / Defender / R7 / Cougar XT 等 |
不买设备也能用上摄影测量:IVM Expertise 派出摄影测量专家随船作业;数据处理服务把原始图像变成高分辨率纹理三维模型与尺寸控制报告。
IVM Care 为设备提供专属保障;设备租赁 让短期项目以最低成本获得全套系统;另有培训、咨询与演示服务,项目制灵活合作。
■ IVM Expertise 现场专家作业
■ 数据处理到可用成果
■ IVM Care 设备保障
■ 设备租赁灵活用机
■ 培训/咨询/演示
■ 项目制三维检查外包
■ 首次试用与验证
■ 自有团队能力建设
■ 长期质量保障
| 参数 | 指标 |
|---|---|
| IVM Expertise | 现场摄影测量专家作业支持 |
| IVM Care | 设备保障与专属协助 |
| 数据处理 | 从原始数据到三维成果与尺寸报告 |
| 设备租赁 | 灵活的设备租用方案 |
| 培训咨询 | 培训 / 咨询 / 演示 |
| 交付 | 高分辨率纹理三维模型 + 尺寸控制报告 |
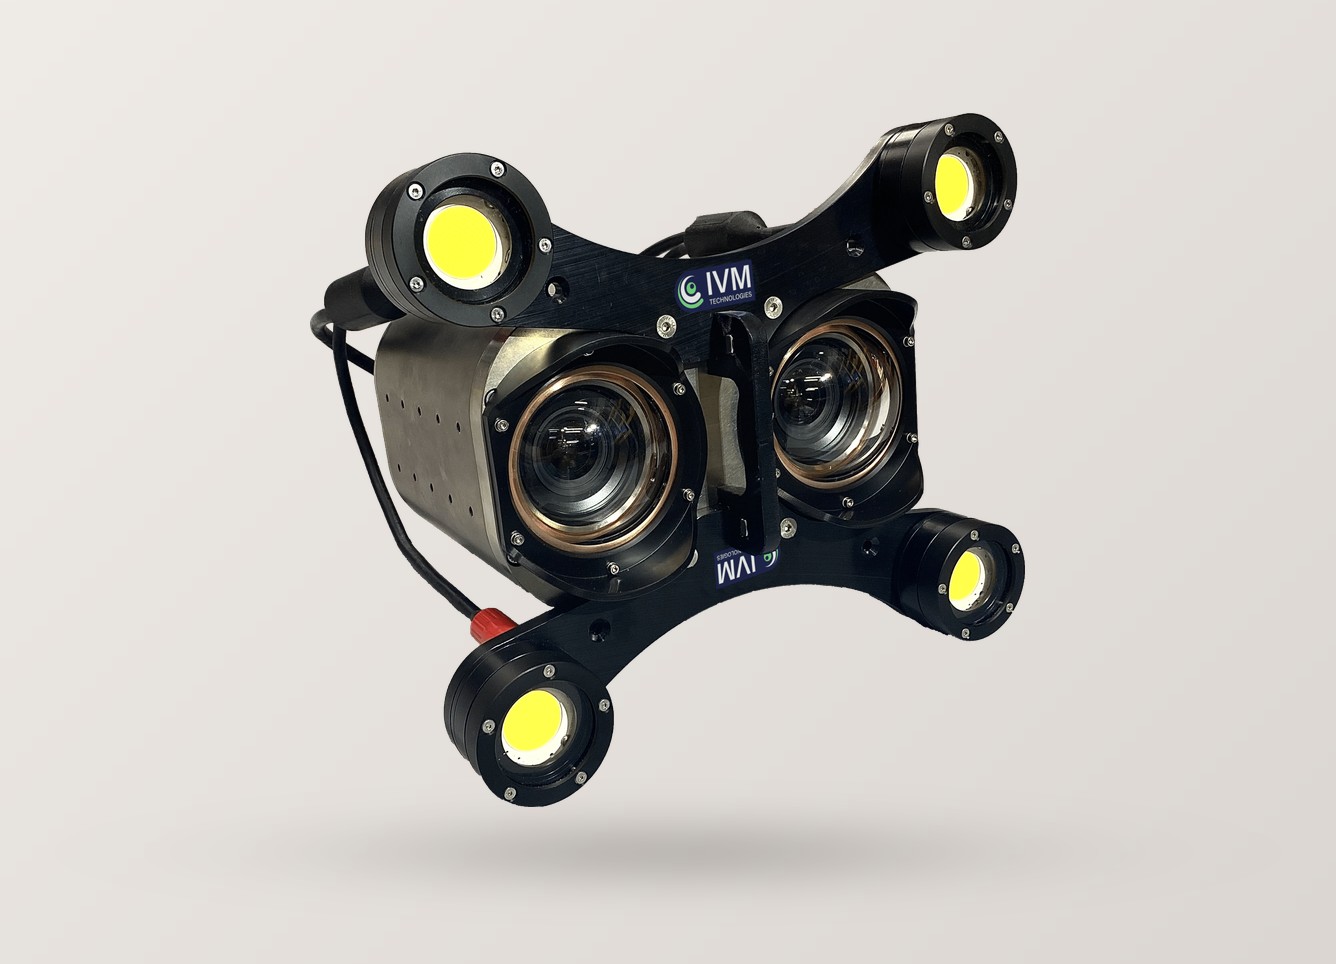
HYDRO 1000 深水摄影测量单元——钛合金壳体、80,000 流明闪光、毫米级精度,深水 IRM 作业的三维标杆。
搭配 IVM SLAM 实时建模与潜水员套件,覆盖 100 m 到 6,000 m 的水下三维检查全场景。
相关参数
| 型号 | 耐压 | 相机/视场 | 照明 | 重量(空气/水下) | 供电 | 适配平台 |
|---|---|---|---|---|---|---|
| HYDRO 100 | 100 m | 2×5 Mpx / 61°/82° | 35,000 lm | 4.1 / 0.1 kg | 9–36 VDC 120 W | 小型/观测级 ROV |
| HYDRO 300 | 300 m | 2×12 Mpx / 63°/79° | 80,000 lm | 11.2 / 2.2 kg | 48 VDC 150 W | 观测级至作业级 |
| HYDRO 1000 | 1,000 m | 2×12 Mpx / 63°/79° | 80,000 lm | 17 / 7.5 kg(钛) | 48 VDC 150 W | 轻作业/作业级 |
| HYDRO 6000 | 6,000 m | 2×12 Mpx / 63°/79° | 80,000 lm | 10.4 kg + POD 14.3 kg(钛) | 48 VDC 150 W | 轻作业/作业级 |
| 项目 | 要点 1 | 要点 2 | 要点 3 | 要点 4 | 要点 5 | 要点 6 |
|---|---|---|---|---|---|---|
| 共性架构 | 亚毫米精度 | 预校准无标尺 | 2 TB 存储 | 1 Gbps | 20 FPS 可视化 / 4 FPS 记录 | 专用 API |
| IVM SLAM | 实时三维建模 | 现场 -85% / 后期 -80% | AI 关键点识别 | 约 10% 关键帧 | 水面计算机 | 全系即插即测 |
| Diver Kit | 100 m | 7″ 可调屏 + 双向消息 | 50,000 lm 持续 | 8.8 / 1.0 kg | 100–230 VAC 250 W | 潜水员手持 |
关注「普思海洋」  长按识别 · 携手探索深蓝 |
相关产品
100 m / 4.1 kg / 2×5 Mpx / 小型 ROV 与潜水员的高性价比三维入口
300 m / 2×12 Mpx / 80,000 lm / 观测级至作业级 ROV 全兼容
1,000 m 钛壳 / 系泊链 240 链环尺寸控制的作业平台
6,000 m / 相机+POD 分体钛合金结构 / 深海光学级三维手段
边测边出模型 / 现场 -85% / 后期 -80% 的 AI 测量助手
100 m / 7″ 实时屏 + 双向消息 / 50,000 lm 的潜水员摄影测量
Skid 支架 / 倾斜装置 / 电源转换器 / 开放 API 的完整集成链
IVM Expertise 专家支持 / IVM Care / 数据处理 / 设备租赁
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号