首页
关于
海洋观测
海道测量
水下工程
导航定位
系统载荷
解决方案
品牌中心
新闻和资讯
联系我们
搜索
当前位置:首页 > 系统载荷 > 图像声呐载荷(ROV/AUV) > M450 系列(2D)
图像声呐载荷(ROV/AUV)
M450 系列(2D)
图像声呐载荷(ROV/AUV)
M450 系列(2D)
产品介绍

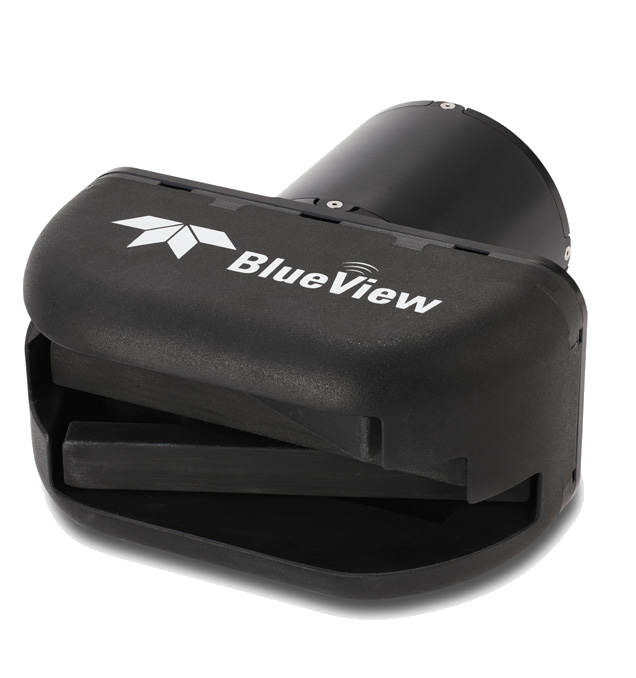
M450 Mk2 是 M 系列的低频远距型:450 kHz 工作频率将最大量程延伸至 300 m,同时保持 130° 宽视场与 768 波束,让 ROV 在更远距离上发现目标、规划航线。

低频带来更强的浑浊水体穿透力,配合 Mk2 开放式鼻锥与运动免疫成像,在深水、强浊度环境中依然输出清晰图像——远距离搜索与区域调查的理想选择。

主要特性

■ 450 kHz 低频,300 m 最大量程

■ 130° 宽视场、768 波束

■ 最佳成像范围 2–150 m,远距态势感知

■ 浑水穿透力强,深水作业利器

■ 20 Hz 更新率,运动免疫成像

■ 1000 m 标准耐压,钛壳 6000 m 可选

应用场景

■ 远距离目标搜索与区域调查

■ ROV 远程导航与避障

■ 浑水/深水环境成像

■ 水下设施广域巡检

技术规格
参数指标
频率450 kHz
视场130°
量程300 m(最佳 2–150 m)
波束768,间距 0.18°
波束宽1°×10°
距离分辨率5.08 cm
更新率最高 20 Hz
功耗24 W
耐压1000 m(钛壳 6000 m)
重量S 型空气 3.5 kg / 水中 1.6 kg
接口以太网,12–48 VDC

↓ 下载官方产品手册 PDF

应用案例

AUV 海底管线泄漏自主探测
🕐 2019 👤 天津大学/哈尔滨工程大学 📍 中国青岛附近海域
两校联合研制的管线检测 AUV 以前视 M450(450 kHz、130° 视场)承担避障与目标成像,实现海底管线自动跟踪与泄漏气泡羽流实时识别,2019 年 7 月完成海试。
来源:Ocean Engineering 期刊,2021
📌 加拿大DFO溢油羽流前视探测试验
🕐 2019年7月 👤 加拿大渔业与海洋部COOGER中心 📍 加拿大贝德福德海洋研究所波浪水槽
为验证AUV非接触式溢油探测,研究人员在波浪水槽释放阿拉斯加北坡原油,对比测试M450(450kHz)与BV5000。M450从前视方向成功探测到油滴羽流,证明低频声呐可让AUV在进入羽流前远距离预探目标,并以扇面图像辅助自适应航迹规划,成果发表于JMSE期刊。
来源:J. Mar. Sci. Eng.(MDPI),2021
📌 AUV溢油声学搜索策略仿真验证
🕐 2020年 👤 加拿大海洋科研机构联合团队 📍 加拿大(水槽实测+仿真)
研究团队以前视M450构建二维扫描声呐传感器模型(±45°方位、50米量程),提出声强总和阈值法判定AUV与油羽流的接近状态,并在1平方公里作业区内以5个随机航点加遗传算法求解最优搜索路径,水槽实测与仿真共同验证了AUV搭载低频成像声呐自主搜索溢油羽流的可行性。
来源:J. Mar. Sci. Eng.(MDPI),2020
M 系列声纳系统是目前市场上2D多波束图像声纳里最小最紧凑的—款声纳。M450系列声纳具有灵活的安装特点, 可以安装在任何其他多波束声纳系统不能够安装的地方, 同时又不对声纳本身性能缩水, 可以提供真实、快捷、实时的高分辨率图像。Software Development Kit (SDK) : SDK 软件开发包, 作为Blueview声纳数据后处理的一个选项软件开发包。该软件可使声纳结合千完整的平台或用户个性化平台, 将原始数据进行后处理。数据格式多样化

产品规格

参数指标
工作频率450kHz
数据速率20Hz
水平开角130°
垂直开角10°
分辨率50.8mm
波束个数768
最大量程300m
最佳量程2-150m
供电电压12-48VDC
工作深度1000m 6000m
接头选项MKS10 BR8
软件和配件ProViewer SDK
拿不准选哪款?把需求发给我们
从方案设计、设备选型,到安装调试、海试培训和保障维修,我们关注每一项技术在真实任务中的可用性与完整交付。如果您拿不准用哪款?可以把需求发我们。
  010-8859 4300(周一至周五 9:00—17:30)
  sales@wedynamics.com.cn
🌐  www.wedynamics.com.cn
关注「普思海洋」
普思海洋公众号二维码
长按识别 · 携手探索深蓝