
EN
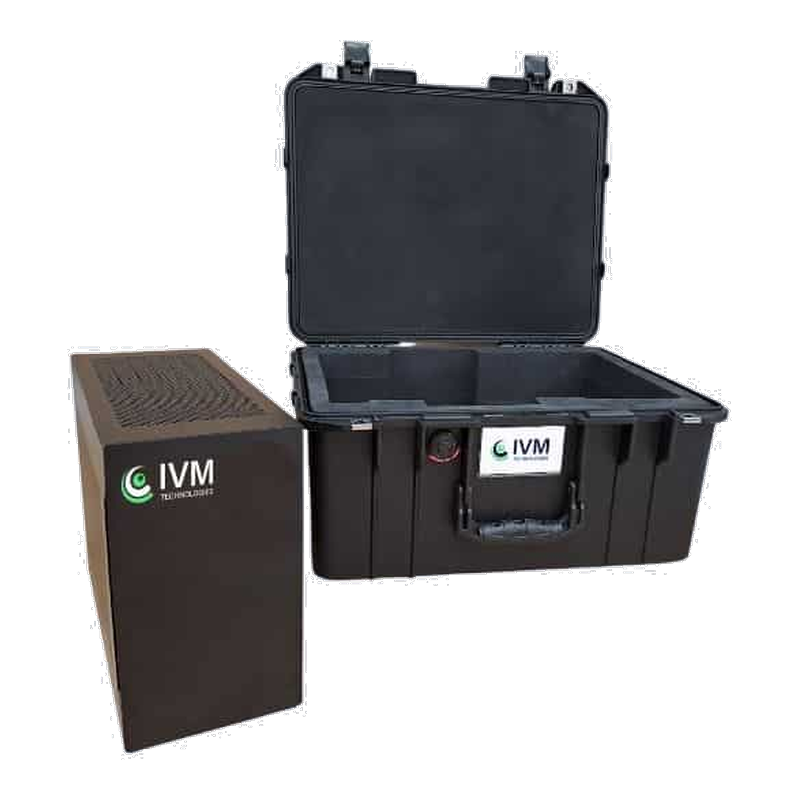
IVM SLAM 是交付为水面计算机的 AI 驱动测量助手:HYDRO 拍摄的图像实时上传,用 720p 降采样图像现场生成实时三维模型,操作员在 IVM Supervisor 界面上实时查看覆盖进度,离场前确认没有漏测。
AI 关键点识别专为水下环境训练,浑浊水域依然稳健;自动精选约 10% 关键帧用于最终高精度重建,现场勘测时间最多 -85%、后期处理最多 -80%。
■ 实时三维建模,覆盖进度可视
■ 现场时间 -85%,后期 -80%
■ AI 水下关键点识别
■ 自动精选约 10% 关键帧
■ 全系 HYDRO 即插即测
■ 大面积结构快速普查
■ 覆盖率敏感的合规检查
■ 浑浊水域作业
■ 航次成本优化
产品规格
| 参数 | 指标 |
|---|---|
| 形态 | 水面计算机(可选紧凑型表面装置) |
| 实时模型 | 720p 降采样实时重建 |
| 效率 | 现场勘测 -85% / 后期处理 -80% |
| 关键帧 | 自动精选约 10% 用于最终重建 |
| 算法 | 水下环境训练的 AI 关键点识别 |
| 显示 | IVM Supervisor 软件界面 |
| 兼容 | 全部 HYDRO 系列 |
关注「普思海洋」  长按识别 · 携手探索深蓝 |
应用案例
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










