
EN
RJE International Acoustic Relocation & Diver Navigation Systems
Imenco Future Subsea Cameras, LED Lights & Lasers
DeepSea Power & Light Subsea Lights, Cameras, Lasers & Power Systems
OceanTools Subsea Cameras, Lights, Dye Detection & Sensors
SubC Imaging Rayfin Cameras, Aquorea LEDs & Lasers
Remote Ocean Systems (ROS) Subsea Pan & Tilt Positioners, Cameras, Lights & Systems
SIDUS Solutions Subsea Pan & Tilt, Rotators, Cameras, Lights & Lasers
Impact Subsea Underwater Sensors: Sonar, Altimeter, Depth, AHRS & FMD
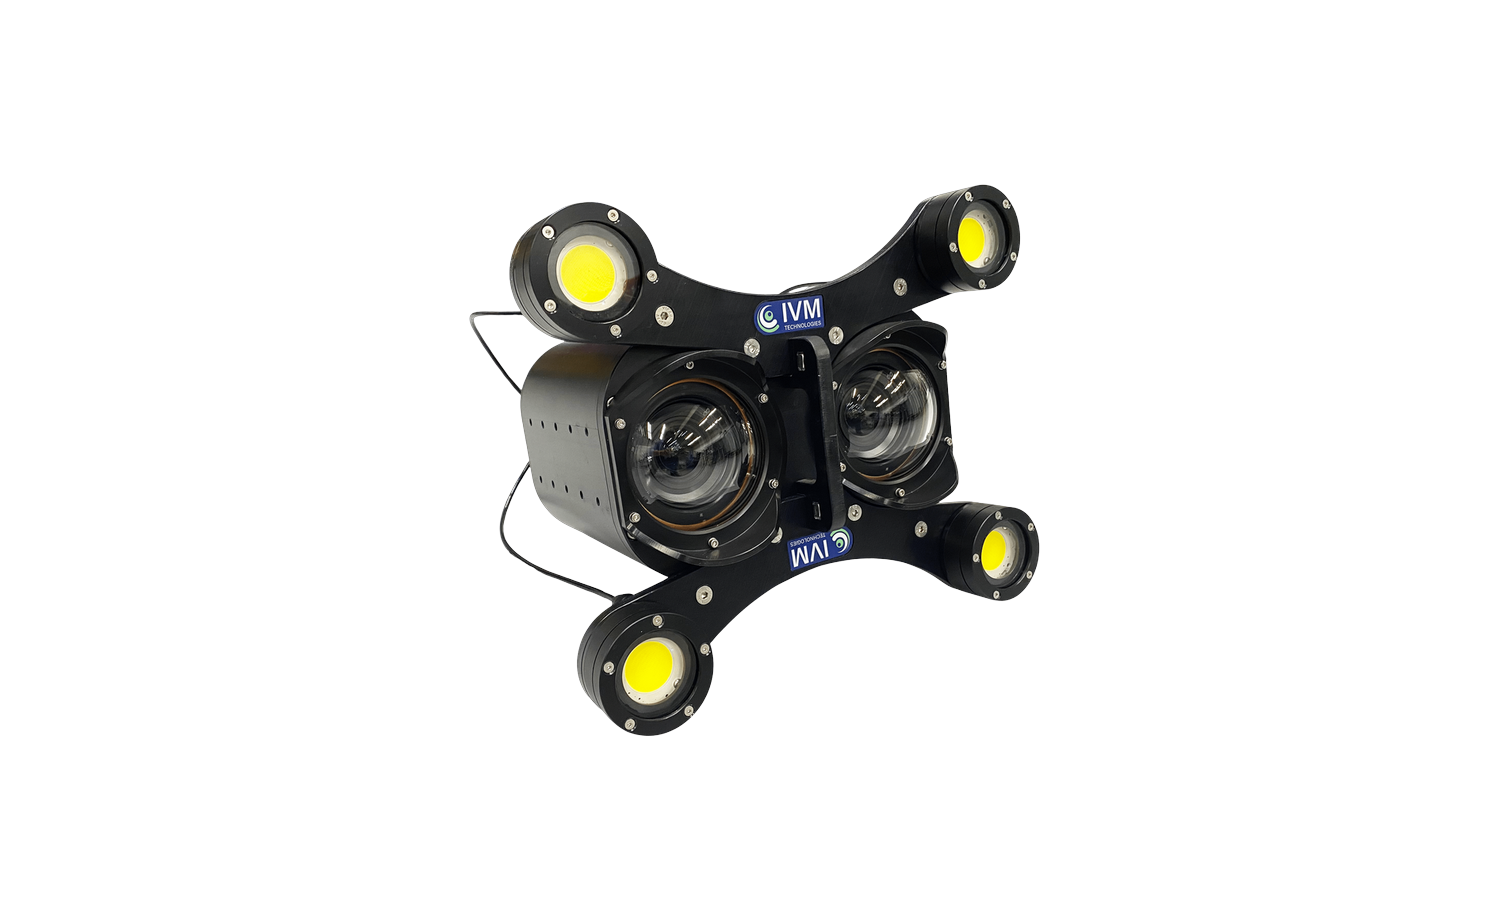
IVM Technologies HYDRO Subsea 3D Photogrammetry Systems
compact, energy-efficient underwater optical modems
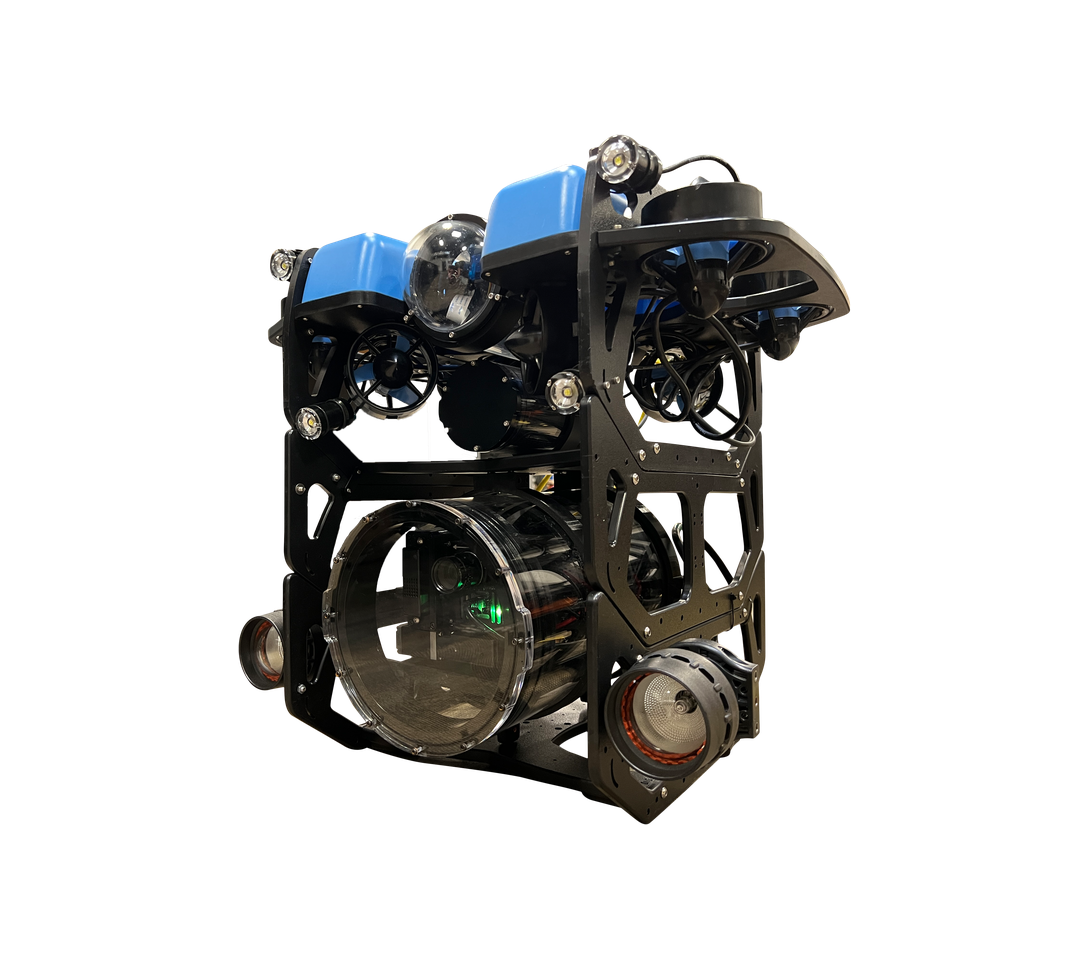
BlueWave Robotics HyperShark Underwater Hyperspectral Imaging (UHI) System
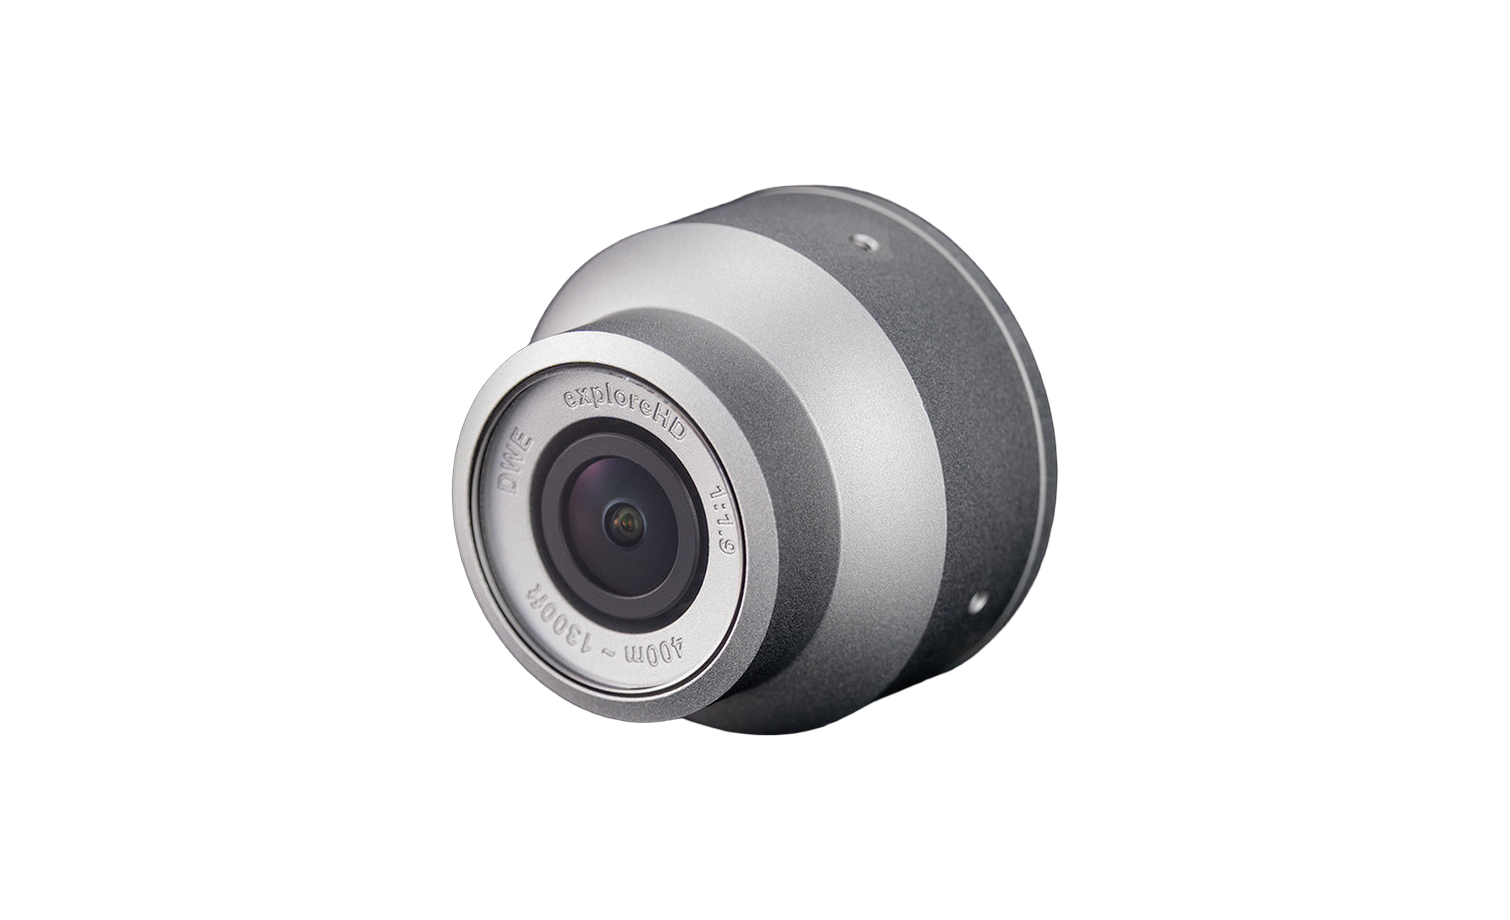
DWE DeepWater Exploration Subsea Vision Cameras (exploreHD / stellarHD / explore3D)
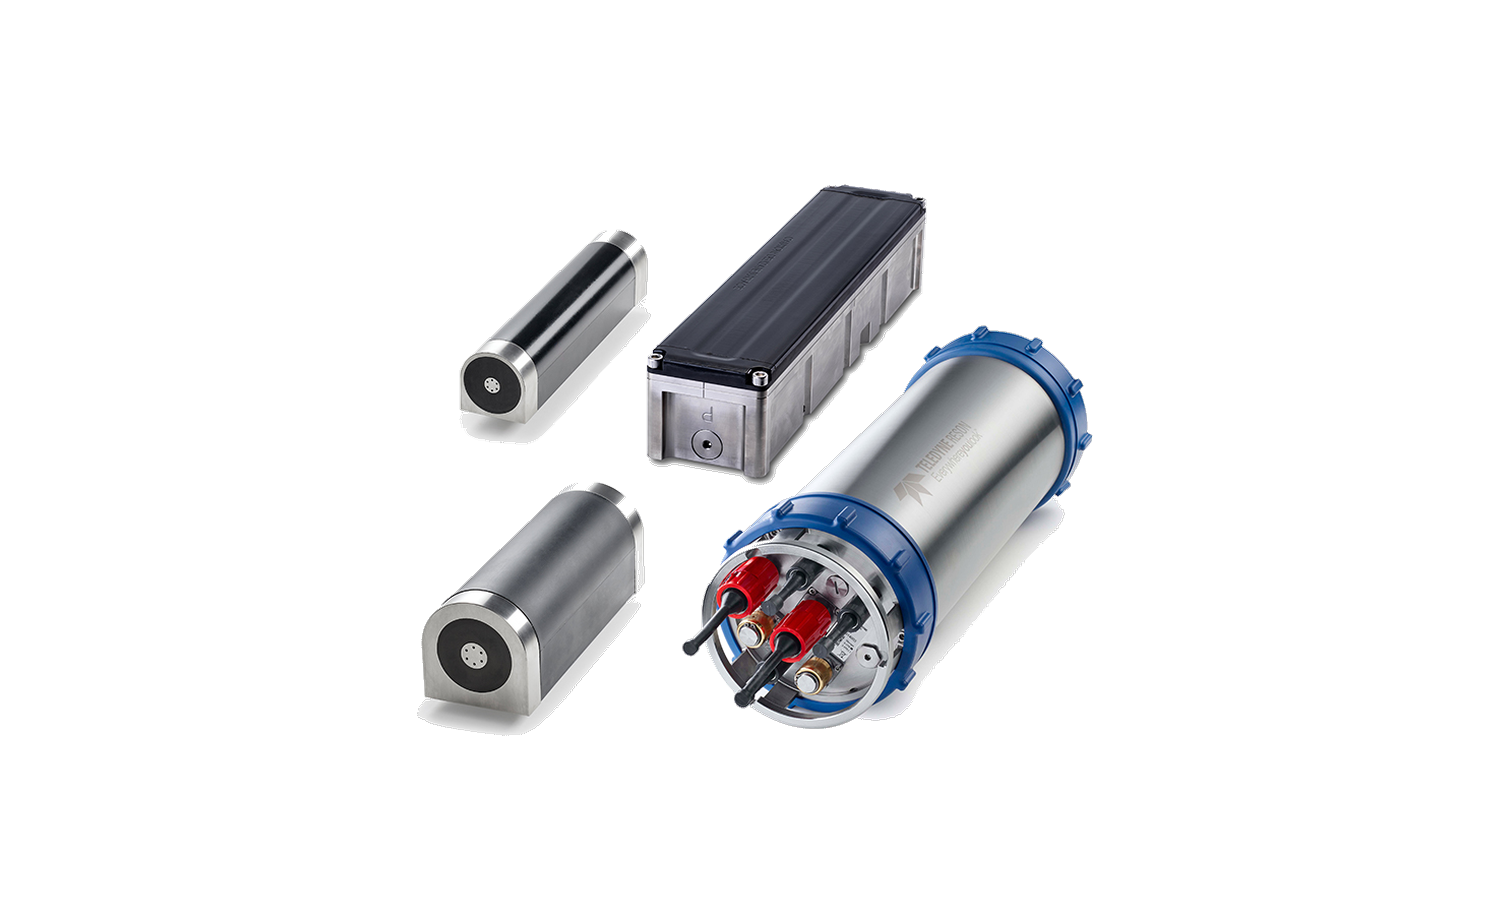
Teledyne RESON SeaBat Subsea Multibeam Series (T50-S / T51-S / T20-S / F30 / F50)
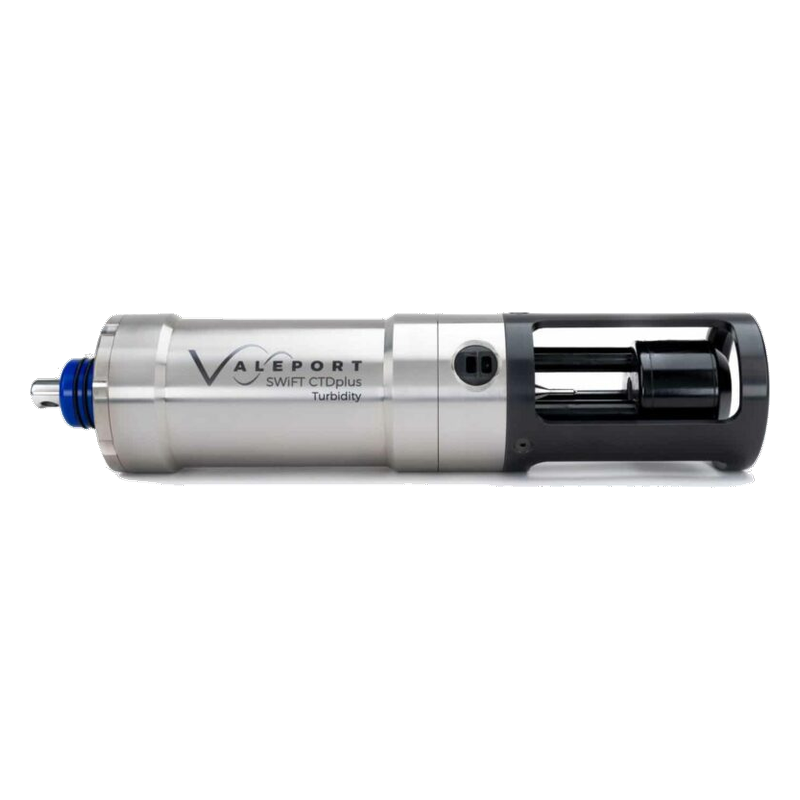
Teledyne Valeport CTD & Sound Velocity Profilers

EdgeTech Combined Side Scan & Sub-bottom Payload (ROV/AUV)

Teledyne RDI Doppler Velocity Logs (DVL)
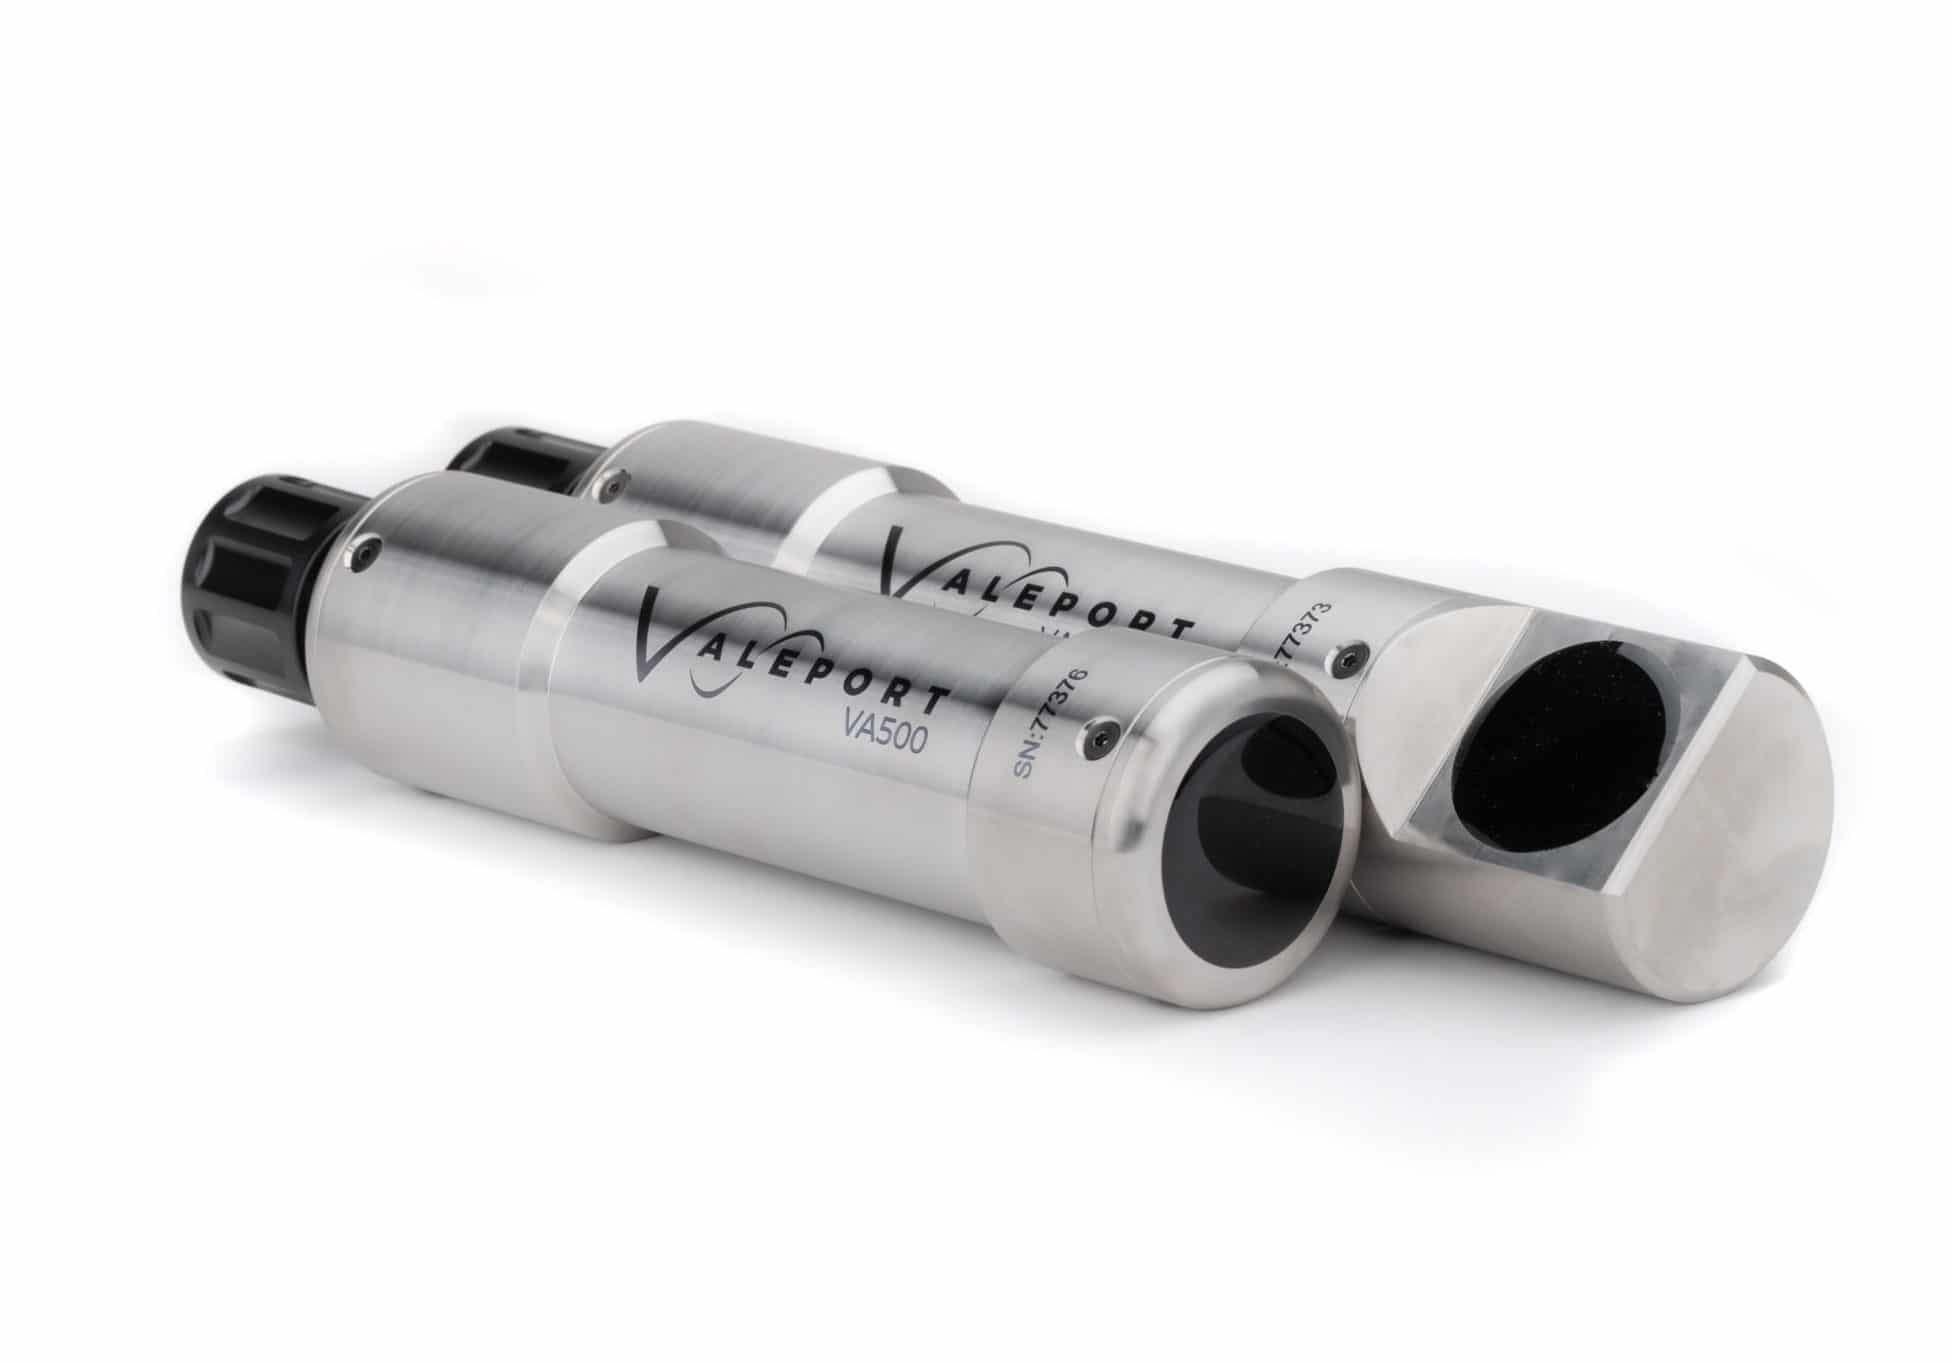
Teledyne Valeport VA500 Altimeter & Bathy2

TSS HydroPACT Pipe & Cable Tracker (ROV)

S2C Underwater Acoustic Modems & USBL/LBL Positioning Systems

Teledyne BlueView Imaging Sonars
水下智能摄像机
下一代水下视觉,从一颗「即插即用」的相机开始。
DeepWater Exploration(DWE,美国)以 exploreHD 系列水下智能摄像机 重新定义了水下成像的集成方式:全球首款 USB UVC 即插即用 的高清水下相机——无需采集卡、无需专用驱动,一根 USB 线接上树莓派、Jetson 或任何电脑即可出图,集成周期从数周缩短到数小时。
从 400 m 光层作业到 11,000 m 全海深挑战者级,从通用观测、机器视觉到 explore3D 实时三维感知,DWE 以低于 1.5 W 的功耗、<1.5%的镜头畸变和 <60 ms的端到端延迟,服务全球 600+ 机构、50+ 国家 的 ROV/AUV/ASV 平台。
DWE 总部位于美国加州,从 PCB 到耐压舱再到专利 Aquagon™ 镜头全部自研;产品符合美国 NDAA 第 889 条并通过 CE 认证,由 21 家国际分销商服务全球市场,BlueRobotics 官方商城 Reef 亦在架销售。
| 型号 | 分辨率/帧率 | 传感器 | 耐压深度 | 重量(空气) | 功耗 | 定位 |
|---|---|---|---|---|---|---|
| exploreHD 3.0(主打) | 1920×1080 @30fps | Sony Exmor 1/2.9″ | 400 m | 84 g | 1.2 W | 通用观测,光层作业 |
| exploreHD Heavy | 1920×1080 @30fps | Sony STARVIS 1/2.8″ | 600 / 1,000 m | 120 g | 1.25–1.5 W | 中深 ROV/AUV |
| exploreHD Pro | 1920×1080 @30fps | Sony STARVIS 1/2.8″ | 6,000 m | 246 g | 1.25–1.5 W | 深海观测 |
| exploreHD Challenger | 1920×1080 @30fps | Sony STARVIS 1/2.8″ | 11,000 m | 346 g | 1.25–1.5 W | 全海深深渊科考 |
| stellarHD | 1600×1200 @60fps | OmniPixel 3-GS 全局快门 | 600 / 1,000 m | 120 g | 0.95 W | 机器视觉、自主系统 |
| stellarHD Pro | 1600×1200 @60fps | OmniPixel 3-GS 全局快门 | 6,000 m | 246 g | 0.95 W | 深海机器视觉 |
| explore3D | 3200×1200 @60fps 双目 | 2× stellarHD Elite | 1,000 / 6,000 m | 550 g | 1.9 W | 实时三维感知、VSLAM |
典型深水视觉配置:DWE exploreHD/stellarHD(光学观测)+ SeaBat 多波束(声学测绘)+ INS/DVL(导航定位)+ LUMA 光通信(数据回传)——普思海洋可提供整套集成、同步标定与培训服务。
■ exploreHD 3.0 官方数据表(英文) (PDF)
■ exploreHD Pro(6000m)官方数据表(英文) (PDF)
■ exploreHD Challenger(11000m)官方数据表(英文) (PDF)
■ stellarHD 官方数据表(英文) (PDF)
■ stellarHD Pro(6000m)官方数据表(英文) (PDF)
■ 选型、集成与报价咨询:010-88594300,或 sales@wedynamics.com.cn。
exploreHD Pro 把 exploreHD 的「USB 化」体验带到深海:耐压 6,000 m,覆盖全球约 98% 的海底深度,深水 ROV/AUV 直接获得即插即用的高清视觉。
采用 Sony STARVIS 星光级传感器,水中水平视场 87°;空气中 246 g(水中 146 g),功耗 1.25–1.5 W,钛级可靠性设计面向长期深海部署。
与全系列共用 DWE OS 开源生态:网页端调参、UDP 多流、SDK 二次开发,深水集成与浅水一样简单。
exploreHD 3.0 是 DWE 的成名作:1080p 高清 + H.264 板载压缩 + USB 即插即用,功耗不足 1.5 W,低照度环境下配合 AI 色彩还原仍能输出自然画面。无需专用采集卡即可接入 BlueROV2、着陆器与各类嵌入式平台,是观测级 ROV 与长期自容式布放的高性价比之选。
主要特性:
1080p H.264 板载压缩,USB 直出
功耗<1.5 W,适合电池平台长期布放
低照度优化 + AI 色彩还原
即插即用,兼容 BlueOS/树莓派等生态
| 参数 | 指标 |
|---|---|
| 分辨率 | 1080p 高清 |
| 压缩 | 板载 H.264 |
| 接口 | USB(即插即用) |
| 功耗 | <1.5 W |
| 典型应用 | ROV 观察 · 着陆器自容拍摄 · 船体检测 |
exploreHD Heavy 在 3.0 的光学与电子基础上换装加固型耐压壳体与深水接插件,面向 1,000 m 级工作深度。适合工作级 ROV、深水着陆器与长期锚系观测,保留 USB 即插即用与低功耗优势。
主要特性:
1,000 m 级耐压壳体
延续 exploreHD 3.0 光学与 USB 生态
深水接插件,支持长缆传输
低功耗,适合电池供电平台
| 参数 | 指标 |
|---|---|
| 耐压深度 | 约 1,000 m 级 |
| 分辨率 | 1080p 高清 |
| 接口 | USB / 深水接插件 |
| 典型应用 | 深水 ROV · 锚系观测 · 海底着陆器 |
exploreHD Challenger 采用钛合金全海深耐压壳体(11,000 m 级),把 exploreHD 系列的智能成像能力带进深渊。面向全海深着陆器、深渊科考与极限环境观测任务。
主要特性:
钛合金壳体,11,000 m 级全海深
延续 exploreHD 智能成像链路
适配深渊着陆器与全海深 ROV
低功耗自容式工作
| 参数 | 指标 |
|---|---|
| 耐压深度 | 11,000 m 级(全海深) |
| 壳体 | 钛合金 |
| 典型应用 | 深渊科考 · 全海深着陆器 |
stellarHD 面向机器视觉与自主导航场景:为 AUV/ROV 的 SLAM、目标识别与自主作业算法提供稳定、低畸变的图像输入,USB 即插即用大幅降低集成难度。
主要特性:
为机器视觉算法优化的成像链路
低畸变、稳定帧率输出
USB 即插即用,AUV 集成友好
适配 SLAM / 目标识别 / 自主巡检
| 参数 | 指标 |
|---|---|
| 定位 | 机器视觉专用相机 |
| 接口 | USB |
| 典型应用 | AUV 自主导航 · 水下机器人视觉 |
explore3D 是 DWE 2026 年推出的双目立体视觉系统:双相机同步采集,实时解算深度图与三维点云,为水下机器人提供「双眼」——近距离避障、尺寸量测与精细作业的立体感。
主要特性:
双目同步立体成像,实时深度解算
近距离尺寸量测与避障
与 exploreHD 生态无缝组合
面向精细作业与科研量测
| 参数 | 指标 |
|---|---|
| 成像方式 | 双目立体视觉 |
| 输出 | 深度图 / 三维点云 |
| 典型应用 | 近距离避障 · 立体量测 · 精细作业 |
| 参数 | 指标 |
|---|---|
| 耐压深度 | 6,000 m |
| 最大分辨率 | 1920×1080 @ 30fps(H.264 / MJPEG) |
| 图像传感器 | 1/2.8" Sony Exmor™ STARVIS CMOS |
| 快门类型 | 卷帘快门(Rolling Shutter) |
| 视场角(水中) | 水平 87° / 垂直 56° / 对角 95° |
| 重量 | 空气中 246 g / 水中 146 g |
| 功耗 | 1.25–1.5 W |
| 压缩格式 | H.264(Baseline)/ MJPEG / YUY2 |
| 接口协议 | USB 2.0 High Speed,UVC 合规 |
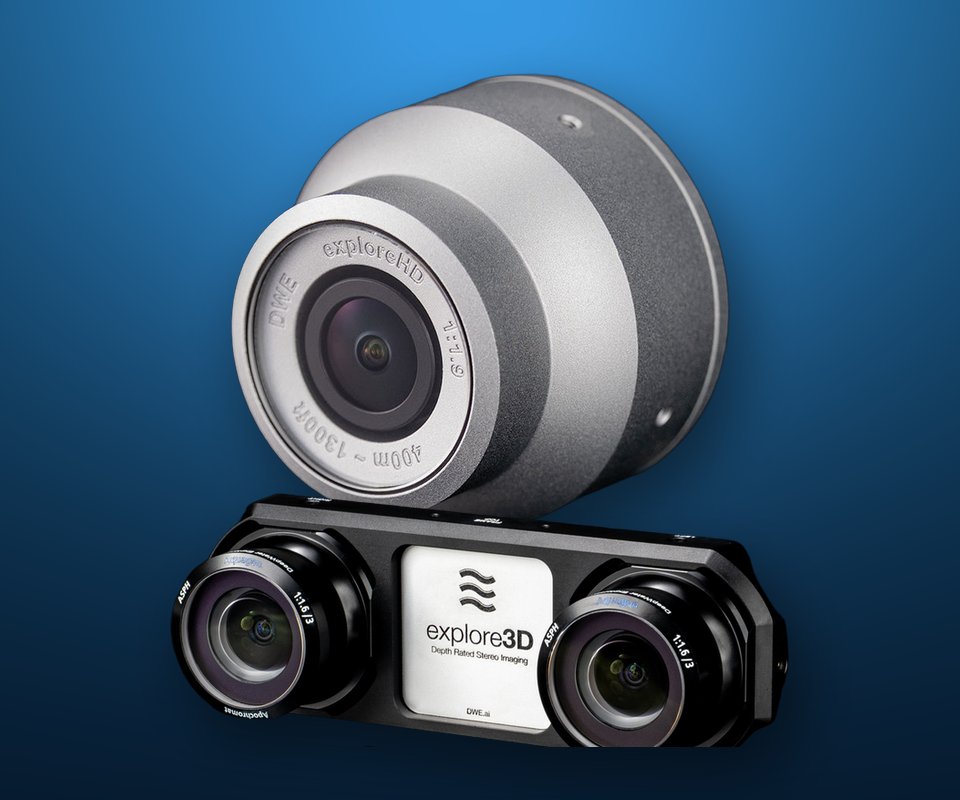
相关参数
| 项目 | 指标 |
|---|---|
| 耐压深度 | 400 m(50% 安全余量) |
| 防护等级 | IP69K+ 等效 |
| 重量 | 空气中 84 g / 水中 44 g |
| 壳体材料 | 航空级 6061-T6 铝合金,耐磨硬阳极氧化 |
| 前窗 | 耐压光学玻璃(莫氏 7 级石英,>1,700 PSI) |
| 工作温度 | -20 ℃ ~ +85 ℃ |
| 最大电缆长度 | 5 m(USB 2.0;标配约 1 m) |
| 接头选项 | Epoxy 灌封 / WetLink / Cobalt |
| 项目 | 指标 |
|---|---|
| 镜头类型 | 定焦鱼眼,焦距 2.65 mm,光圈 f/1.9 |
| 最近对焦距离 | 20–30 cm |
| 视场角(空气) | 水平 138° / 垂直 70° / 对角 168° |
| 视场角(水中) | 水平约 82° |
| 图像传感器 | 1/2.9″ Sony Exmor™ CMOS,RGB |
| 像元尺寸 | 2.8 µm × 2.8 µm |
| 快门类型 | 卷帘快门(Rolling Shutter) |
| 最大分辨率 | 1920×1080 @ 30fps(H.264/MJPEG) |
| 压缩格式 | H.264(Baseline)/ MJPEG / YUY2 |
| 接口协议 | USB 2.0 High Speed,UVC 合规,V4L2 兼容,全平台免驱 |
| 项目 | MJPEG 模式 | H.264 模式 |
|---|---|---|
| 工作电压 | 5 V | 5 V |
| 工作电流 | 180 mA(最大 200 mA) | 250 mA(最大 260 mA) |
| 工作功耗 | 0.9 W | 1.2 W(最大 1.3 W) |
| 多路流 | — | 单板机最多 7 路(降码率不限) |
| 系统支持 | Windows / macOS / Linux 原生免驱 | 同左 |
| 配套软件 | DWE OS(开源,可选) | DWE OS + 码率控制库(开源) |
| 认证 | 说明 |
|---|---|
| NDAA Section 889 | 完全合规:不含任何受限实体(华为/中兴/海能达/海康/大华等)的电信与视频监控部件,零专有固件 |
| CE | 通过欧盟 CE 认证,符合健康、安全与环保指令 |
注:以上为 exploreHD 3.0(400 m 标准型)官方数据;Heavy / Pro / Challenger 及 stellarHD 系列的完整指标见对应官方数据表(资料下载区)。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号











