EN
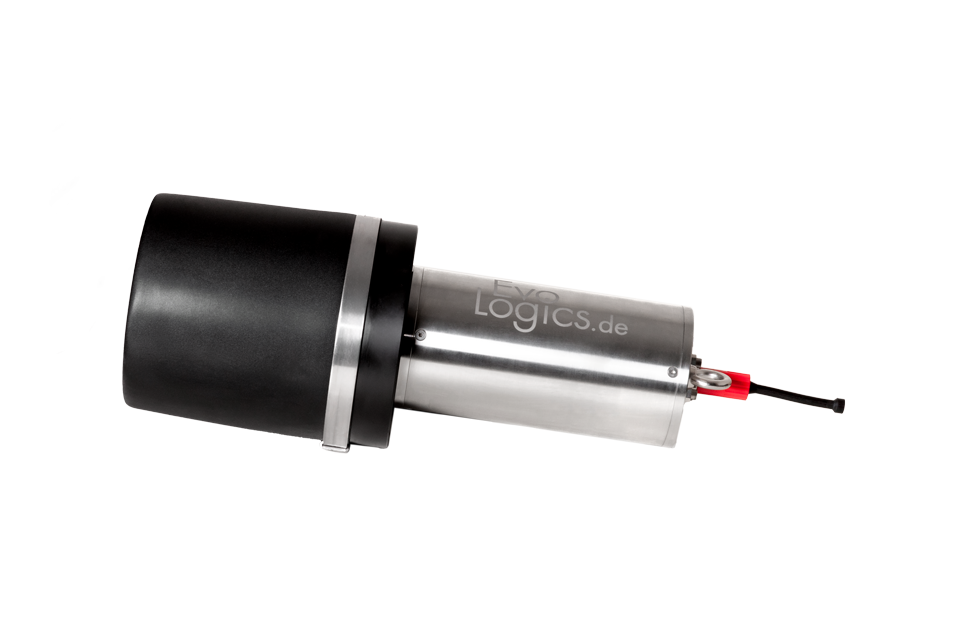
S2C R USBL 将超短基线定位收发机与 S2C 声通机融为一体:定位解算与数据通信在同一声链路上同步进行、无需模式切换,一边跟踪目标位置、一边收发数据与指令。
斜距测量精度 0.01m、方位分辨率 0.1°,覆盖 1000-10000m 距离(依频段型号);支持同时跟踪多个目标,并可切换为倒置 USBL(iUSBL)模式——由水下目标自主解算自身位置。
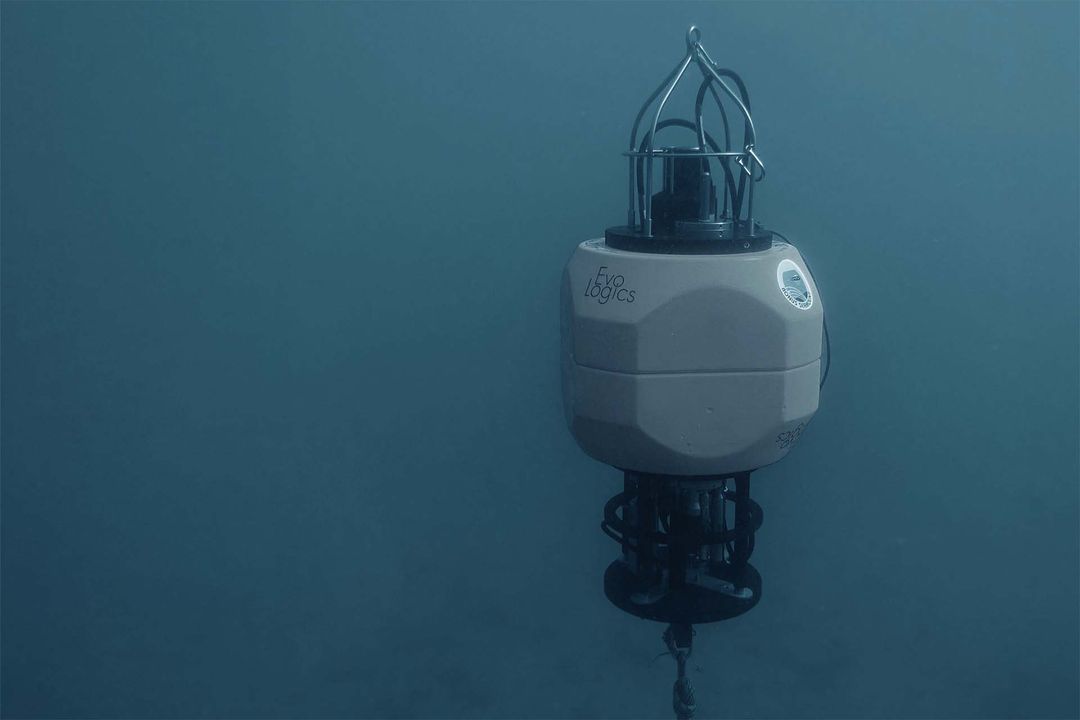
系统配套 SiNAPS 2 定位软件(Web 界面、多客户端),可选集成 AHRS 姿态传感器、GPS 与内置电池;S2C USBL Buoy 浮标一体机进一步实现单人 10 分钟快速部署。
■ 距离精度 0.01m、方位分辨率 0.1°
■ 定位通信同链路同步,无需切换
■ 多目标同时跟踪,支持 iUSBL 倒置模式
■ SiNAPS 2 软件 + 可选 AHRS/GPS/电池
■ USBL Buoy 浮标一体机快速部署
■ ROV/AUV 实时导航跟踪与遥控
■ 潜水员定位与文本通信
■ 海洋工程设备精确布放定位
■ 水下传感器网络节点标定
产品规格
| 参数项 | 规格详情 |
| 系统构成 | USBL 收发机 + 目标应答器(S2C 声通机) |
| 斜距精度 | 0.01 m |
| 方位分辨率 | 0.1° |
| 覆盖距离 | 1,000–10,000 m(依频段型号) |
| 跟踪模式 | USBL / 倒置 USBL(iUSBL) |
| 定位软件 | SiNAPS 2(Web 界面,多客户端) |
| 主机接口 | 以太网 |
| 可选项 | AHRS、GPS、内置电池、Wake-Up、声学释放 |
| 一体机型 | S2C USBL Buoy(GNSS+Wi-Fi,单人部署) |
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号