
EN
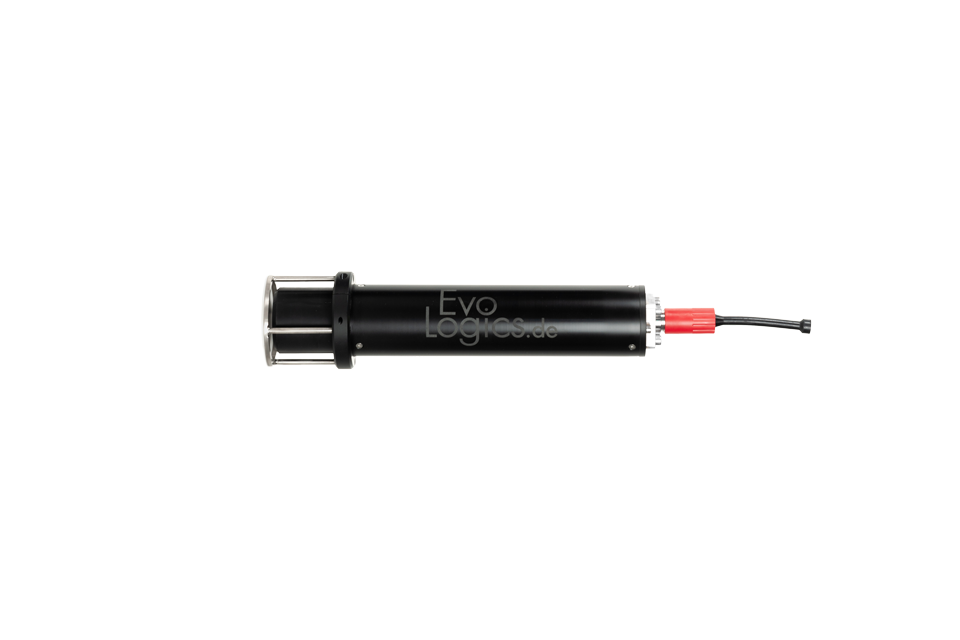
S2C M 系列 mini 声通机面向尺寸与重量敏感的水下平台,直径仅 63mm、空气中重量约 1kg,在保持 R 系列核心通信能力的同时大幅瘦身,是 AUV/ROV 集成的理想选择。
频段覆盖与 R 系列对应:M 48/78 与 M 42/65 近程 1000m/31.2kbit/s,M 18/34 中程 2000m/13.9kbit/s,M 15/27 远程 6000m/9.2kbit/s;另有 M HS 高速型(120-180kHz,62.5kbit/s/300m)满足近距大吞吐需求。
耐压 200/1000/2000m 可选,单接口设计简化集成;同样支持寻址组网、内置测距与 USBL/LBL 定位扩展。
■ Ø63mm 细径壳体,重量约 1kg
■ 五种频段型号,300m-6000m 距离覆盖
■ HS 高速型速率达 62.5kbit/s
■ 单接口轻量化设计,平台集成友好
■ 与 R 系列/USBL/LBL 完全兼容组网
■ AUV/ROV 嵌入式通信载荷
■ 小型观测平台与拖拽体
■ 潜水员手持通信终端
■ 重量敏感的长期锚系
产品规格
| 参数项 | 规格详情 |
| 产品系列 | S2C M 48/78、M 42/65、M 18/34、M 15/27、M HS |
| 通信距离 | 1,000/1,000/2,000/6,000/300 m |
| 最高速率 | 31.2/31.2/13.9/9.2/62.5 kbit/s |
| 耐压深度 | 200/1000/2000 m(HS 200 m) |
| 壳体尺寸 | Ø63×235mm(总长 300-310mm) |
| 重量(空气) | 约 1.0kg |
| 接口 | 1 个(以太网或 RS-232) |
| 通信体制 | S2C 扫频扩展载波 |
| 组网 | 寻址、中继链、兼容 USBL/LBL |
关注「普思海洋」  长按识别 · 携手探索深蓝 |
应用案例
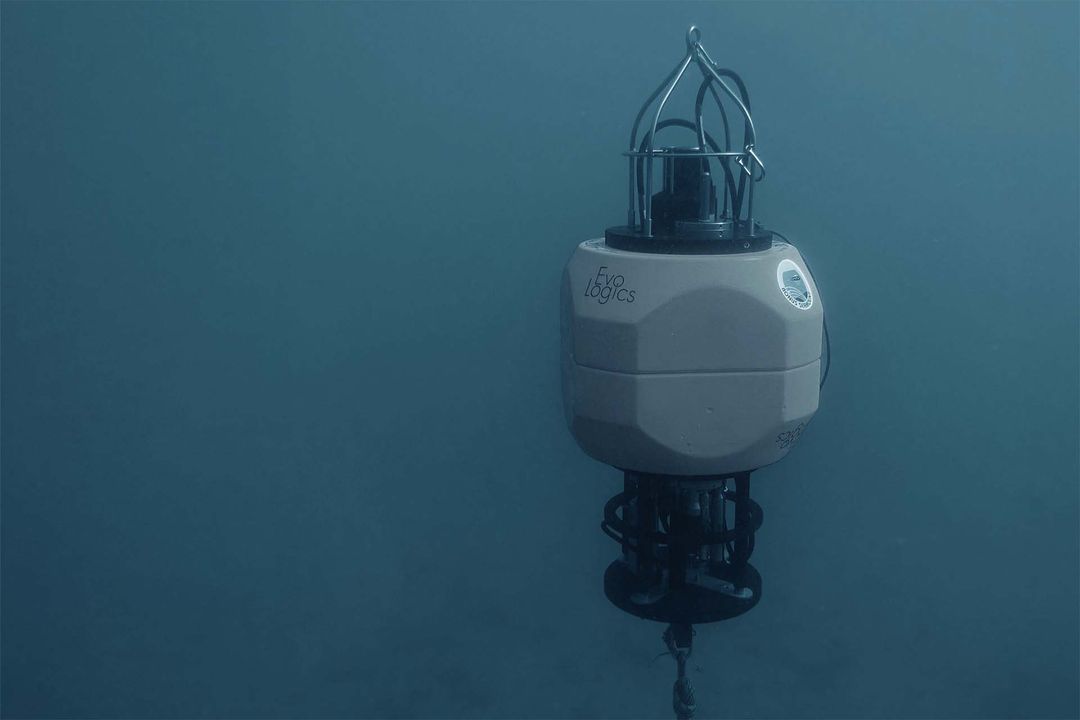
欧盟 FP7 SUNRISE 项目由罗马大学 La Sapienza 牵头、NATO 海洋研究与实验中心(CMRE)、EvoLogics、波尔图大学等 8 家机构参与,目标是在全球 5 个试验场之间建立可经互联网访问的水下物联网测试基础设施。EvoLogics S2C 声通机内置寻址组网能力,支持多跳中继、广播与多种媒体接入算法;2014 年夏波尔图外场试验成功建立移动节点水下通信网络,最多组网 8 个异构节点,并协助在港池中找到丢失的集装箱,验证了 AUV 集群协同与水声组网的工程可行性。
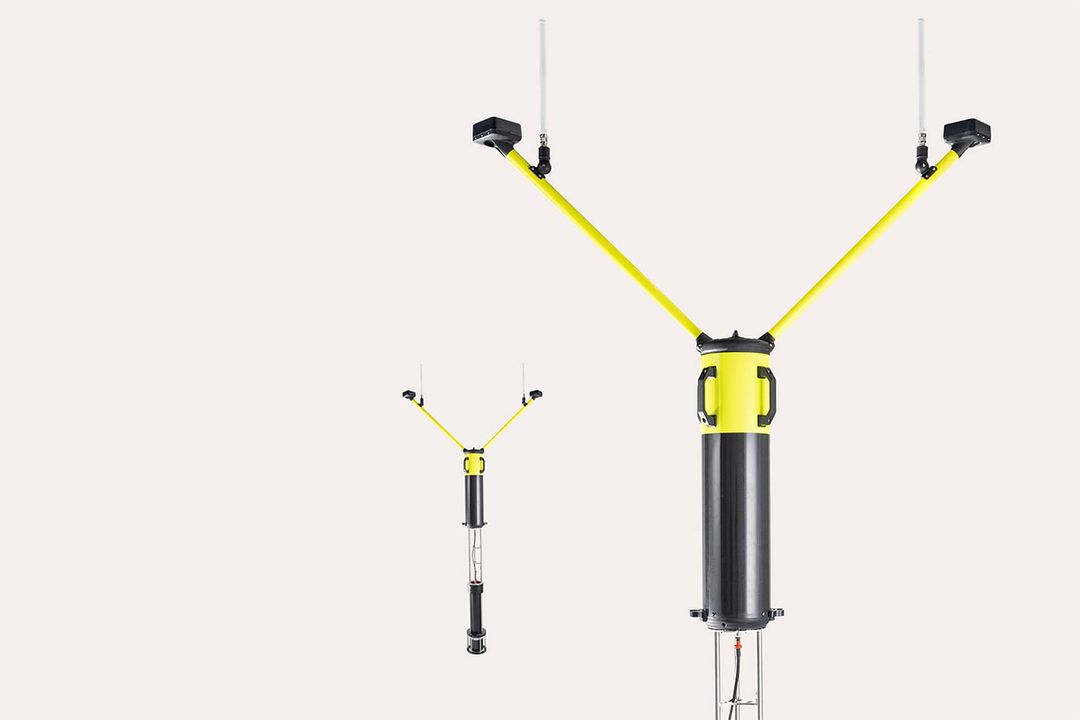
2010年10月,IFREMER与巴黎地球物理研究所在亚速尔外海Lucky Strike热液区(水深1700 m)建成MoMAR观测站:两台SEAMON海底节点经EvoLogics S2C声通机每6小时向水面浮标回传数据(约100 kB/天)再经卫星上岸。该声通机经13家厂商比测、两周海试与7个月坐底长测后,以每焦耳正确传输比特数最优入选。
JAMSTEC矢量海啸仪(VTM)部署于牡鹿半岛以东约200 km、水深3420 m的海底,EvoLogics S2C R 12/24低频声通机在VTM与水面Wave Glider之间建立双向链路,数据经卫星实时上岸。2014年4月3日(JST)系统捕获智利伊基克外海8.0级地震引发的海啸波,从海啸经过VTM到岸站收到警报仅3-4分钟。
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










