
EN
2014 年夏天,葡萄牙波尔图港外海,一群水下半自主航行器在水下互相「喊话」,把数据一跳一跳接力传回岸上的实验室。这是欧盟第七框架计划(FP7)SUNRISE 项目的首次外场试验:由罗马大学 La Sapienza 的 Chiara Petrioli 教授牵头,NATO 科学与趋势组织海洋研究与实验中心(CMRE)、德国 EvoLogics、波尔图大学、特温特大学等 8 家机构参与,目标是把「物联网」搬进海里。试验尾声还发生了一段插曲——团队用这张临时水声网络,协助港方在波尔图港池里找到了一个丢失的集装箱。
让 AUV 像蚁群一样协同、让海底传感器随时可经互联网访问,这件事的卡点从来不在机器人,而在通信。海水对电磁波几乎是「黑体」,光与无线电走不远,声波是唯一实用的载体。SUNRISE 多个试验场部署的正是 EvoLogics S2C 系列声通机——一套把组网寻址、中继链和即时短消息做进固件里的水声通信平台,也是本站长期代理的核心产品线。
| 项目 | 内容 |
|---|---|
| 时间 | 2013 年 9 月—2016 年 8 月;2014 年夏波尔图首次外场试验 |
| 地点 | 波尔图(葡萄牙)、地中海、大西洋等 5 个联邦试验场 |
| 用户 | 罗马大学 La Sapienza(牵头)、NATO CMRE、波尔图大学、特温特大学等 8 家机构 |
| 装备配置 | EvoLogics S2C 声通机(内置组网寻址)、AUV/传感器异构节点最多 8 个 |
| 成果 | 建成可互联网访问的水下物联网测试联邦;移动节点组网成功;协助找回港池丢失集装箱 |
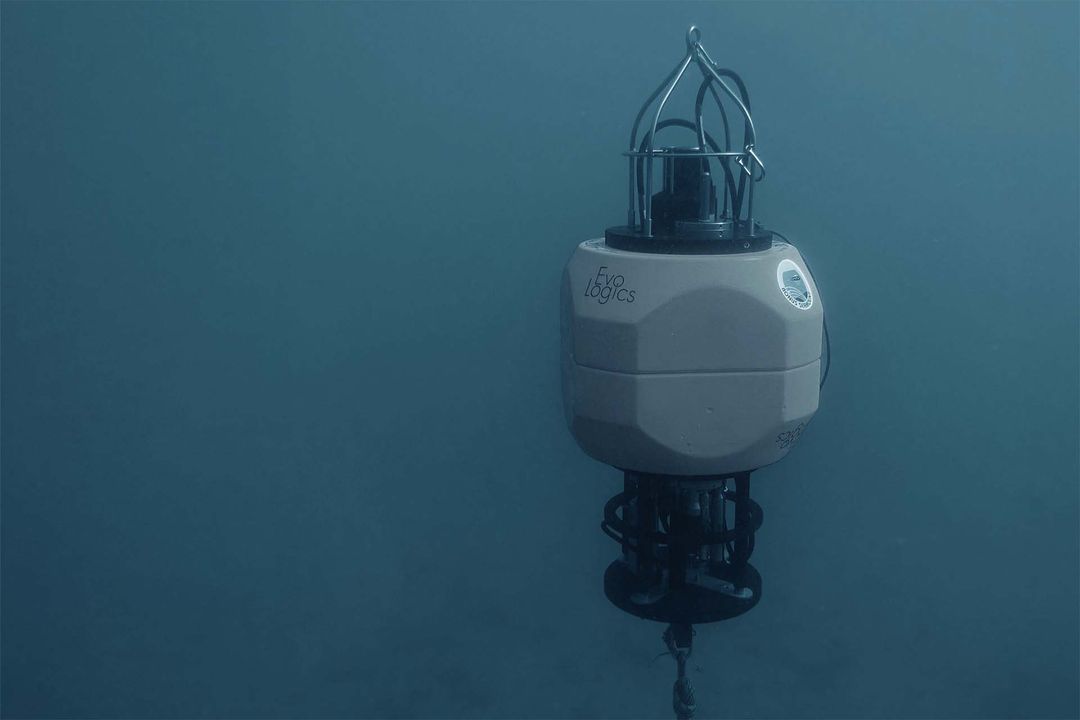
SUNRISE 项目水下物联网示意(图源:EvoLogics/SUNRISE)
陆地上习以为常的 Wi-Fi 与蜂窝网,到了水下全部失灵:无线电波在海水里衰减极快,光也只能走几十米。声波成了唯一选择,但声在水中的传播速度只有约 1,500 m/s,比空气中的无线电慢五个数量级;可用频带窄、多途反射严重,盐度、温度、波浪与过往船只的噪声随时改变有效通信距离。项目负责人 Petrioli 的概括很直白:水下物联网与地面互联网最大的不同,就是这个时刻变化、极不可靠的信道。
应对之策只能是「以多补弱」:一台设备暂时失联,另一台接力转发。这就要求通信硬件原生支持组网——寻址、广播、多跳中继,而不是两台 modem 之间点对点的「对讲」。这正是 S2C 系列被选中进入 SUNRISE 试验场的原因。
SUNRISE 没有从头铺设昂贵的固定设施,而是把合作伙伴已有的试验场「联邦」起来:最初 5 个试验场分布在意、葡、荷、土、美等地,涵盖波罗的海、地中海、黑海、荷兰湖泊与美国近岸等完全不同的海洋环境。研究者通过统一的 Web 接口远程访问任意试验场,在真实水声信道上跑自己的组网协议,成本与时间都比自建外场低一个量级。
2015 年项目又通过公开征集吸纳新伙伴,把试验设施扩展到更多海区。每个节点都是开放架构:传感器、电池、声通机可按任务快速拆装,同一套硬件今天服务海洋学家,明天就能换成工程团队的验证平台。
部署在 SUNRISE 各试验场的 EvoLogics S2C 声通机采用专利扫频扩展载波技术,自适应算法实时测量信道并调整参数,始终维持当前条件下最高可用比特率。对组网更关键的是固件层能力:节点带地址、可广播、可建中继链,媒体接入层提供多套算法——一套为大数据量传输优化,另一套允许在主数据流不中断的情况下穿插即时短消息,把遥控指令「随传随达」。
在系统层面,SUNRISE 定义了 SSC(Software-to-Software Communication)抽象层,用 XML 文档统一指令语义,让不同厂商的航行器控制软件与水声网络组件互相调用——这套思路后来成为欧洲软件定义开放架构声通机(SDOAM)的重要试验底座。
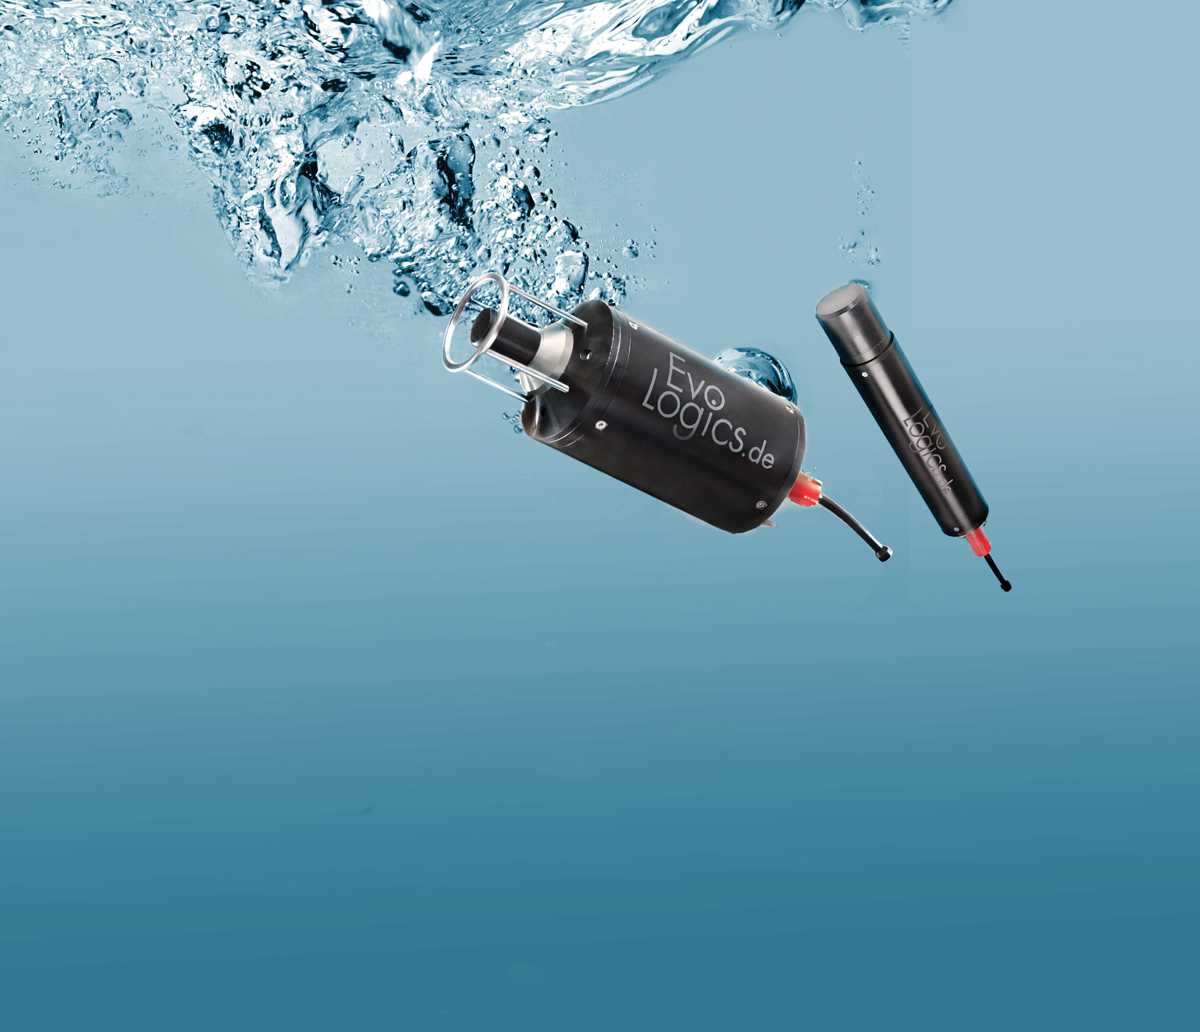
EvoLogics S2C 声通机家族(图源:普思海洋产品库)
2014 年夏的波尔图外场试验是项目的第一个里程碑。团队在试验场成功建立并协调了一张由移动节点组成的水下通信网络——航行器边动边通,链路随队形变化自动重构。2014 至 2015 年间,海试扩展到波尔图外海、大西洋与地中海,最多同时部署 8 个异构节点,验证了 SSC 协议在多种机器人中间件上的可用性。
「找集装箱」是试验的副产品,却最有说服力:波尔图港池里一个丢失的集装箱,被这张临时水声网络协同定位找回。对港务方而言这是一次意外的帮忙;对研究团队而言,它证明协同节点网络已经具备解决实际问题的能力——欧盟官方报道特意记下了这个细节。
SUNRISE 的直接产出是一套可持续运行的联邦测试基础设施:研究者远程接入、按性能客观数据遴选水下物联网标准。它同时孵化了一批后续方向——软件定义开放架构声通机、跨厂商航行器互操作、认知化水声网络协议栈。项目在欧盟官方被评为「全球该领域最大规模的行动」,Petrioli 团队的判断是水声组网自此从论文走向工程。
SUNRISE 给行业的启示不在某个单项指标,而在于「组网能力必须长在 modem 里」。今天国内不少海洋牧场、水下安防与科考观测网项目,仍按点对点链路设计,节点一多就陷入调度混乱;参考 SUNRISE 的做法,从第一天就选带寻址与中继能力的声通机,后续扩容几乎是零成本。
S2C 系列的通信+定位一体化设计(通信的同时完成测距)也值得关注:在 AUV 集群场景里,组网与相对定位共用同一声链路,省掉一套独立定位系统的重量与功耗——这正是集群小型化的前提。
资料来源:EvoLogics 官方、SUNRISE 项目(fp7-sunrise.eu)、欧盟委员会数字战略官网、Hydro International、Frontiers in Robotics and AI。图片来源:普思海洋产品库/EvoLogics,版权归原作者所有。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










