
EN
在零能见度的水下,一枚未爆弹、一段沉船构件、一处桩基冲刷坑,肉眼与光学相机都无能为力。BlueView BV5000 水下三维全景成像声呐解决的正是这类「小目标、精细化」探测需求:高频多波束剖面声呐 + 精密数控云台,一键扫描即输出可量测的三维点云,被誉为「水下激光扫描仪」。
美国国家公园管理局(NPS)在尚普兰湖沉船考古中的定量评估,给了这台设备最有说服力的注脚:41 个站位、60 次扫描、3,500 万点三维模型,3 天外业替代了此前 300 余次潜水。本文从传感器原理到作业流程,解析 BV5000 如何把小目标「看细、测准」。
| 项目 | 内容 |
|---|---|
| 时间 | 2012 年(尚普兰湖 Sloop Island 运河船遗址);NPS 专项评估报告推荐 |
| 地点或海域 | 美国佛蒙特州尚普兰湖(Lake Champlain) |
| 用户 | 美国国家公园管理局(NPS)/ 尚普兰湖海事博物馆(LCMM) |
| 装备配置 | BV5000-2250 三维扫描声呐(2.25 MHz、10 m 量程)+ 坐底三脚架 + ProScan / BlueViewer 软件 |
| 成果 | 41 站位 60 次扫描拼成 3,500 万点三维模型,3 天外业替代 300 余潜次手工测绘;船宽量测与传统图纸误差仅厘米级 |

BV5000 高分辨率三维点云中的水下目标与冲刷坑细节(图源:Teledyne BlueView,本站产品资料)
浑水中光学相机的有效视距常不足 1 m,深海更是完全无光;而水下小目标——未爆弹(UXO)、散落构件、考古遗物、基础局部病害——恰恰要求厘米级的几何细节才能确认与量测。侧扫声呐看得远但分辨率与垂直信息量不足,单波束又过于稀疏。高频三维扫描声呐正是为填补这个空白而生。
BV5000 提供两个型号:BV5000-1350(1.35 MHz,量程 30 m,最佳约 20 m)面向结构检查与小目标普查;BV5000-2250(2.25 MHz,量程 10 m)面向毫米—厘米级精细建模。声呐头 256 波束、1°×1° 波束宽、0.18° 波束间距,在最佳量程内可于目标表面形成高密度点云——尚普兰湖项目中,30 m 长的船体模型与历史图纸比对,全长偏差不足 4 cm。
与成像声呐的「看」不同,BV5000 的每个回波都是带坐标的测深点:目标的高度、体积、姿态全部可计算,这是它能替代人工丈量的物理基础。
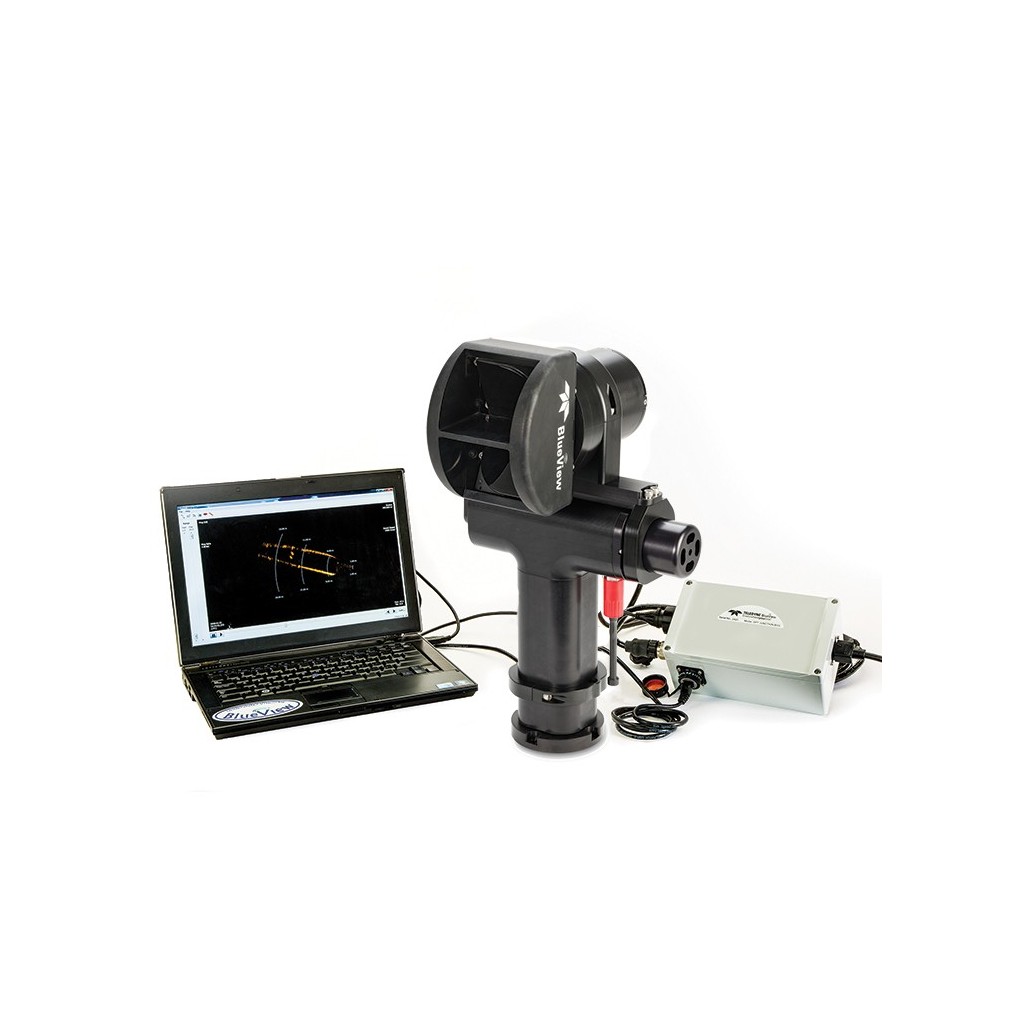
BV5000 系统:MB 声呐头 + 方位/俯仰云台 + 接线盒,空气中仅 9.8 kg(图源:Teledyne BlueView,本站产品资料)
系统由声呐头、方位/俯仰云台与接线盒组成,空气中仅 9.8 kg,可三脚架坐底、可搭载 ROV/AUV、可舷侧杆式安装。操作员在 ProScan 软件中设定扫描范围(45–360° 扇形或球形)后一键启动,点云实时生成、现场即看;数据同步记录为 .son 原始格式(可回放重处理声速、阈值、多回波、量程)与 .txt/.xyzi 通用点云格式。
多站扫描无需位置信息即可拼接成 3D 镶嵌图,这对沉船、桩群等需要环绕布站的小目标场景尤为关键——没有 GPS 的水下,站位之间全靠点云自身特征配准。
精度最好的注脚来自美国陆军工程兵团波特兰分局的格林彼得水坝项目:消力池场地狭窄无法下放测量船,David Evans & Associates 以卡车吊将载有 BV5000 的 ROV 放入池内逐站扫描,点云精度达 0.5–1 英寸(常规方法 3–6 英寸),据此发现底板冲刷坑与露筋等早期侵蚀。量测环节用免费的 BlueViewer 即可完成任意两点测距与多点云叠加,且软件可随数据免费交付业主。
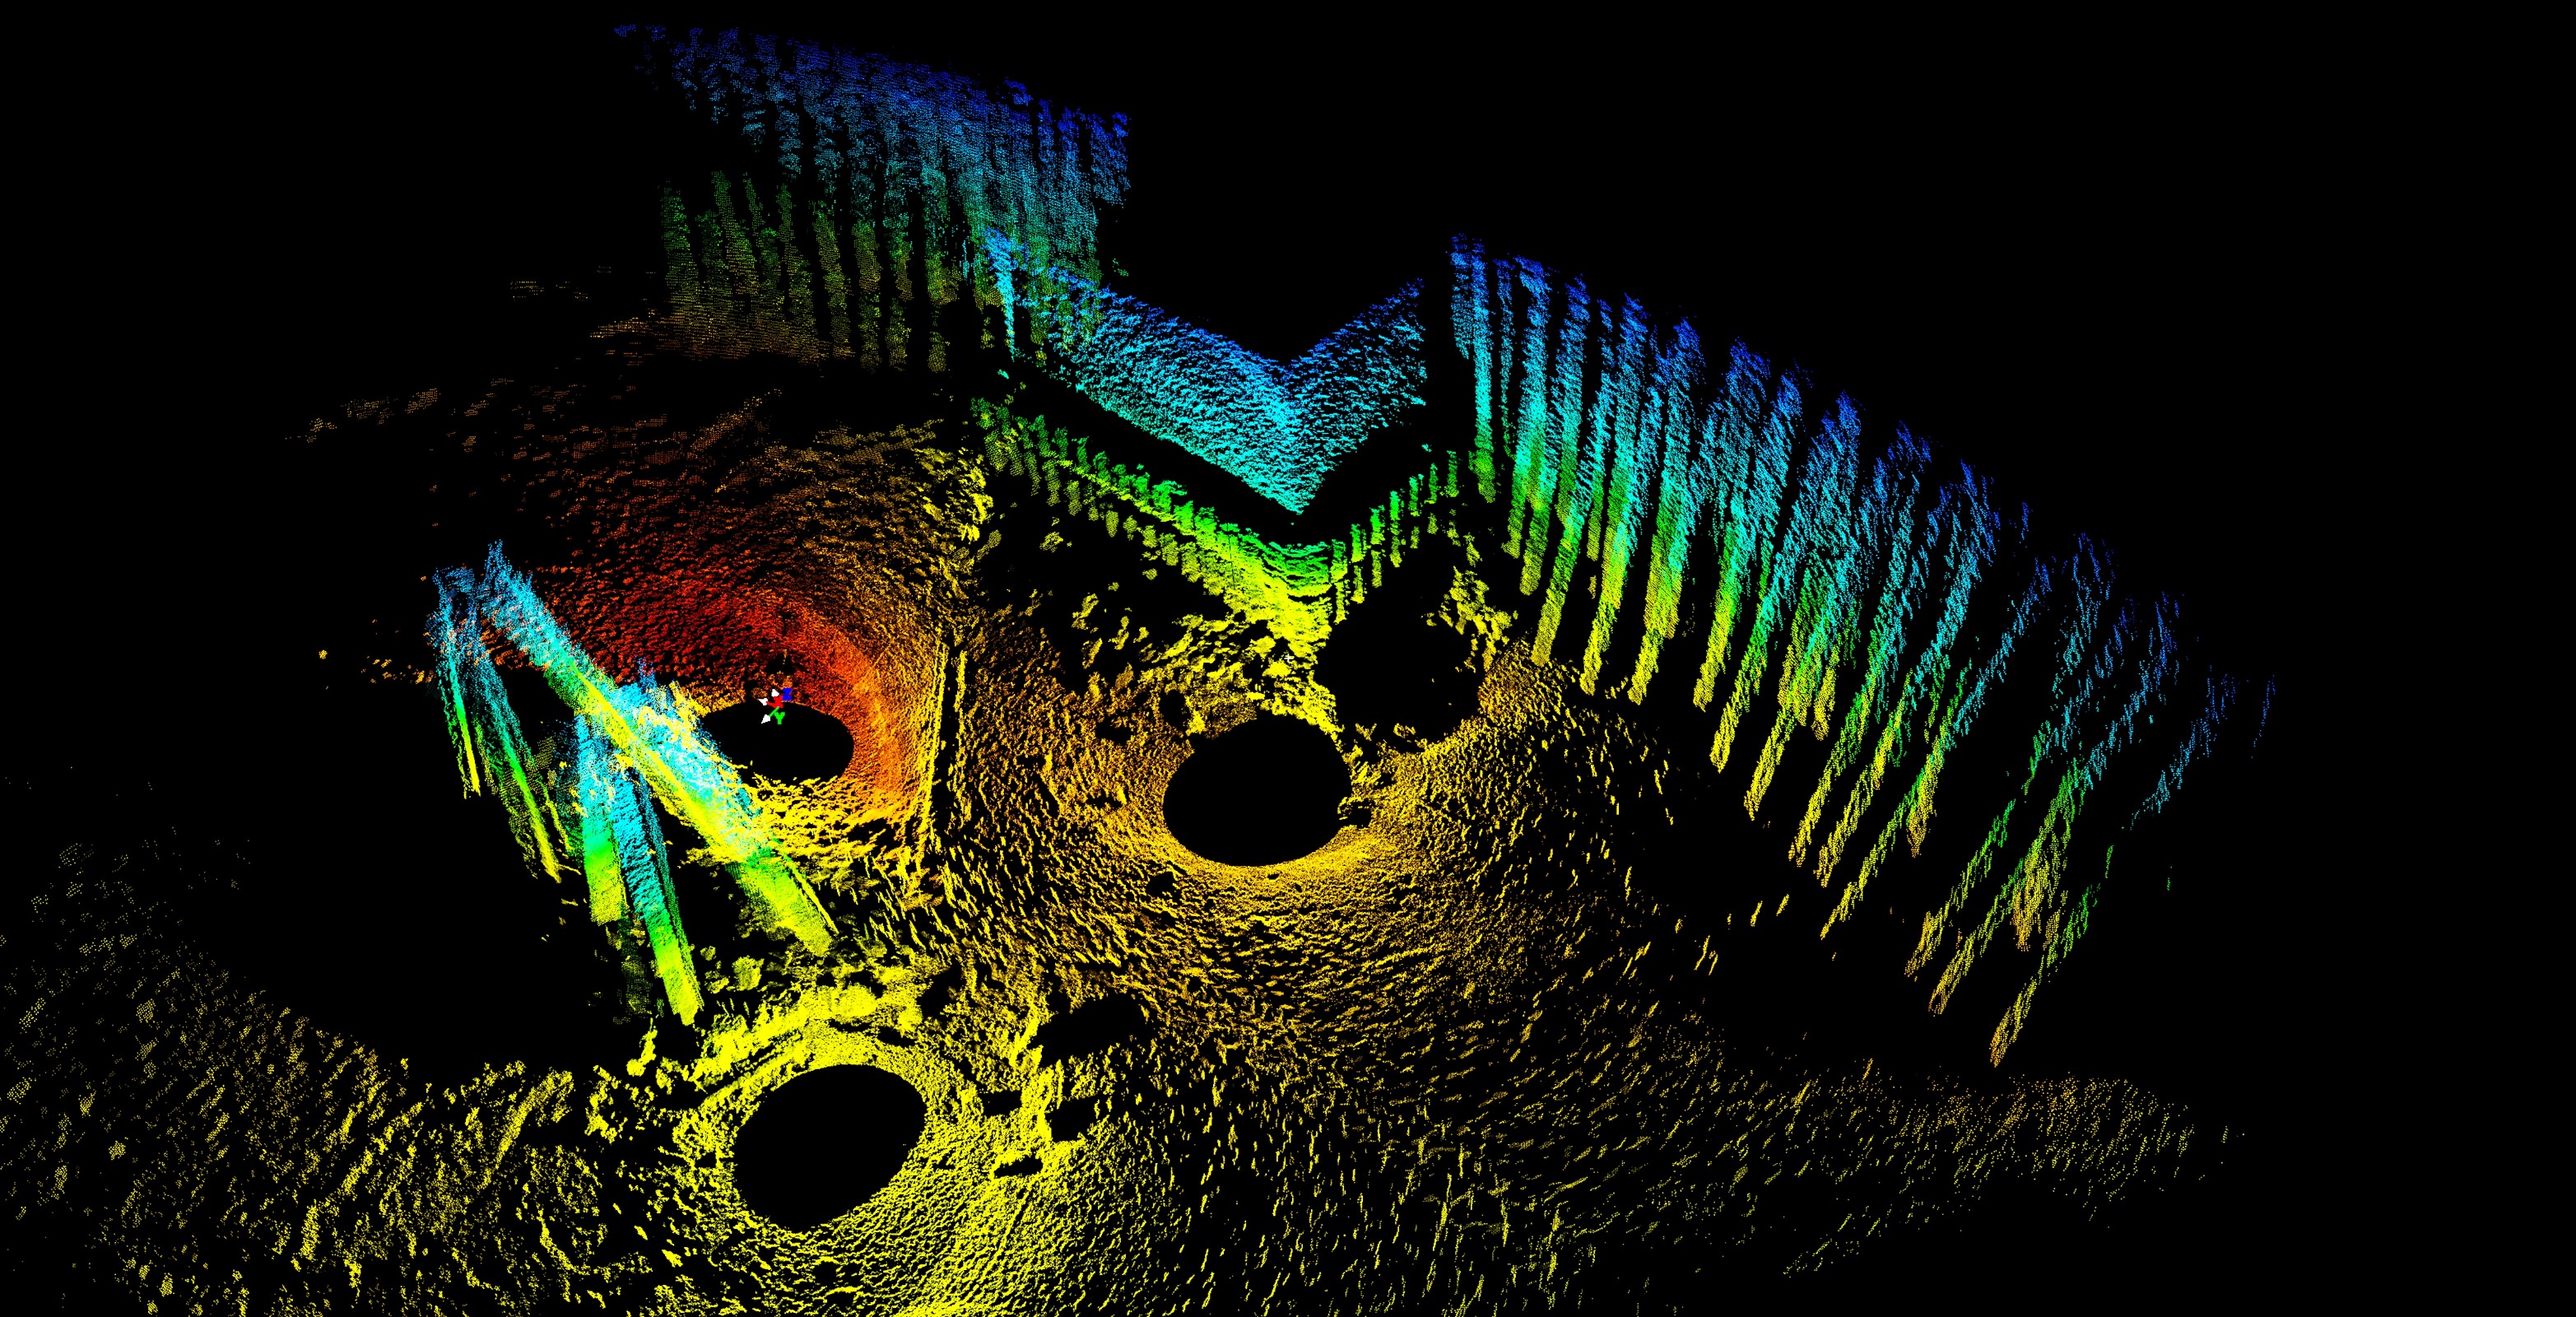
BV5000 扫描水下桩群等小目标的稠密三维点云(图源:Teledyne BlueView,本站产品资料)
综合全球应用,BV5000 的小目标精细探测已覆盖:水下沉船与考古遗址建档(尚普兰湖、得州尼奇斯河一战木船遗址)、UXO 与可疑物精确成像、海上风电基础冲刷复测、核电取水口拦污设施监测、管线悬跨检测、平台构件三维可视化(北海退役平台 16 小时完成数据采集)。国内长江科学院等水利科研单位亦装备该系列,用于水工结构三维定点扫描与冲刷、腐蚀监控。
小目标探测的选型逻辑很清晰:2D 成像声呐负责「找到、接近」,BV5000 负责「测准、建档」。对公安搜救、水下考古、能源设施精细化检测用户,30 m 量程的 BV5000-1350 覆盖面最广;追求极限细节时选 2.25 MHz 的 2250 型号。数据链全程开放(.son/.xyz/Cyclone 兼容),不存在被单一软件锁死的风险。
资料来源:美国国家公园管理局(NPS)评估报告、尚普兰湖海事博物馆(LCMM)、Professional Surveyor Magazine、Teledyne BlueView 官方案例。图片来源:Teledyne BlueView、本站产品资料,版权归原作者所有。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










