
EN
2020 年 10 月,澳大利亚水下工程服务商 AUS-ROV 对一座蓄水坝的迎水面实施了一次全面「体检」:以 Teledyne SeaBotix vLBV300 水下机器人为平台,搭载 BlueView M900/2250-130 双频二维成像声呐,对坝面逐条带扫描,检测表面轮廓偏差、混凝土剥落、裂缝与既有修补区的状态。
这次作业的代表性在于「水上水下一张图」:水下部分由声呐拼接成整坝二维高清图像,水上部分由无人机摄影测量生成模型,二者融合为一幅完整的坝体高分辨率 2D 混合拼图。在坝体老化检测这个全球性难题面前,AUS-ROV 给出了一套可复制的工程化流程,也正是本站 BlueView 成像声呐产品线的典型用法。
| 项目 | 内容 |
|---|---|
| 时间 | 2020 年 10 月 |
| 地点或海域 | 澳大利亚某蓄水坝(饮用水水库,坝前满库工况) |
| 用户 | AUS-ROV(澳大利亚水下机器人工程服务商),服务坝体资产运营方 |
| 装备配置 | SeaBotix vLBV300 ROV、BlueView M900/2250-130 双频成像声呐、DJI 无人机(水上摄影测量)、自研声呐拼接系统 |
| 成果 | 整坝迎水面水下 2D 高清声呐拼图 + 水上摄影测量模型,融合为坝体 2D 混合拼图并导入三维建模软件可视化 |
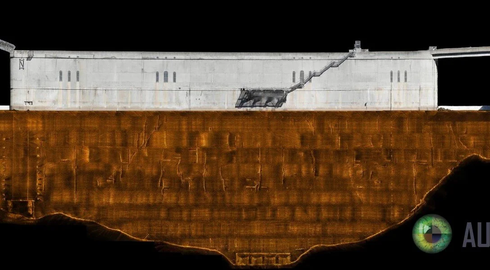
坝体水上摄影测量与水下声呐拼图融合成果(图源:AUS-ROV 项目档案)
混凝土坝的迎水面长期浸在水下,剥落、裂缝、溶蚀、钢筋锈胀都在静默中发展。传统做法只有两条路:放空检查——供水与发电损失巨大,多数饮用水库根本不具备条件;或潜水员摸探——库水浑浊、能见度常不足半米,坝前几十米水深又给潜水安全与效率戴上双重枷锁。
业主真正需要的是「不降水、不派人下水、拿到整面墙的病害分布图」。这正是双频成像声呐的舞台:声波不依赖光照与能见度,900 kHz 负责中远距离定位与粗扫,2250 kHz 负责贴面毫米—厘米级细查,一台传感器覆盖完整作业链。
M900/2250-130 Mk2 的技术参数解释了它为何适合坝面作业:130° 视场、768 波束、最高 25 Hz 更新率,画面如视频般连续;900 kHz 档最大量程 100 m、距离分辨率 1.3 cm,用于 ROV 定高巡航时的坝面全覆盖扫测;切换到 2250 kHz 档后量程 10 m、分辨率提升至 0.6 cm,贴面复审可疑区域,裂缝与修补边缘纤毫毕现。
对 ROV 操作手而言,双频一体的价值在于「免换传感器」:先用低频档在几十米外找到坝面、规划贴面航线,再切高频档抵近精查,全程不停机、不回收,浑浊库水中也能稳定作业。
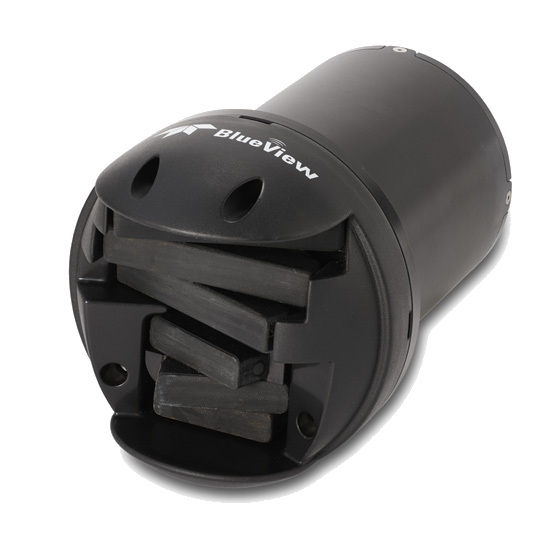
BlueView M900-2250 双频成像声呐头(图源:Teledyne BlueView,本站产品资料)
AUS-ROV 的工艺流程分四步:其一,vLBV300 在坝前按设定高度与重叠率做 Lawnmower 式条带巡航,声呐实时回传坝面图像;其二,声呐数据导出后由 AUS-ROV 自研拼接系统做二维镶嵌,逐幅对齐成整坝高清图像;其三,DJI 无人机对水上坝体拍摄高清影像,经摄影测量软件生成模型;其四,声呐拼图导入三维建模软件,与水上模型配准融合,输出坝体整体的 2D 混合拼图与三维可视化成果。
这套流程的工程意义在于可量测、可对比、可归档:每一处剥落区的位置、面积、轮廓都落在统一坐标系里,次年复检时直接套合比对,病害发展速率一目了然。
最终交付成果覆盖四类目标:表面轮廓偏差(鼓胀、凹陷)、混凝土剥落、裂缝,以及既有修补区的现况评估——后者尤其受业主关注,因为修补失效往往先于母材出问题。整幅拼图让工程团队在办公室里就能逐米「巡查」坝面,把有限的维修预算投向真正恶化的区域。
BlueView M900 系列成像声呐——ROV 水下检测的行业标杆载荷(图源:Teledyne BlueView,本站产品资料)
这个案例的方法论对国内水库大坝极具参考价值:「声呐普查拼图 + 无人机水上建模 + 年度套合对比」三件套,把大坝水下检测从「事件型放空检修」变成「常态化数字巡检」。双频成像声呐在其中扮演的是「水下相机」角色——先解决「看见整面墙」,再谈病害量化。
需要更高等级成果时,可在声呐拼图锁定的重点区域加做 BV5000 三维扫描,生成可量测点云;2D 负责效率、3D 负责精度,是坝体检测性价比最高的组合。
资料来源:AUS-ROV 项目档案(2020 年 10 月蓄水坝高分辨率 2D 成像声呐调查)、Teledyne BlueView 产品资料。图片来源:AUS-ROV、Teledyne BlueView、本站产品资料,版权归原作者所有。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










