EN
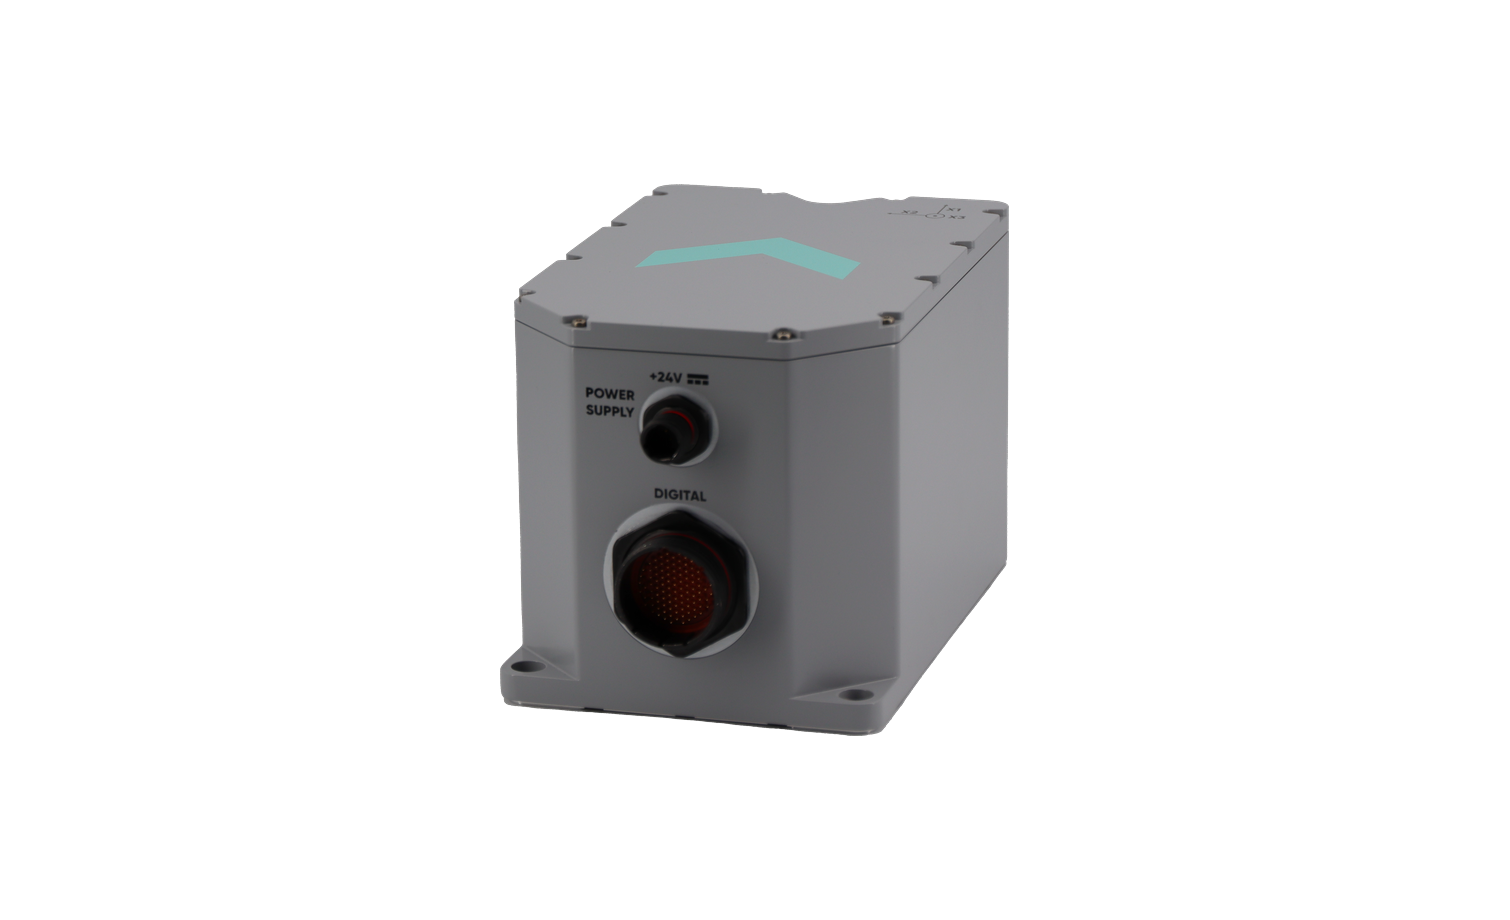
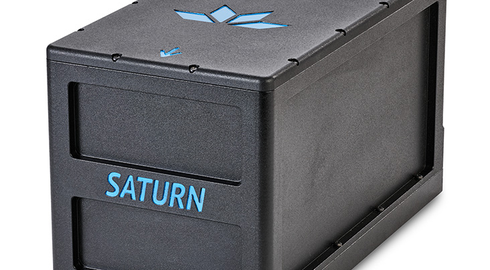
Phins 采用光纤陀螺(FOG),可融合外部定位和测速数据,为海上测量提供位置、真航向、姿态、速度、深度及升沉。厂家另列常规航向精度为 0.05° × sec(纬度) RMS;采用 GNSS 辅助时适用下表的精度与航行条件。
| 参数 | 指标 |
|---|---|
| 航向精度(GNSS 辅助) | 0.01° RMS。条件为 GNSS 定位标准差 1 m,航行至少 30 分钟,其间至少两次转向,每次不少于 60°。 |
| 纵横摇精度(GNSS 辅助) | 0.0025° RMS,GNSS 辅助条件同上 |
| 升沉(Smart Heave) | 2 cm 或升沉幅值的 2%,取较大值。适用于波浪周期不超过 30 秒,输出固定延迟 100 秒。 |
| 纯惯性模式位置误差 | 0.6 海里/小时(CEP50,即 50% 圆概率误差) |
| 无外部辅助时的位置误差 | 2 分钟为 3 m,5 分钟为 20 m(CEP50) |
| 辅助传感器 | 2×GNSS、2×DVL、2×EM 计程仪、深度计、3×USBL、10×LBL、CTD/SVP |
| 接口 | 以太网(Web GUI/NTP)、RS422/232、PPS,输出 0.1–200 Hz |
| 可靠性/认证 | MTBF 15 万小时 · IMO 认证 · ITAR-free |
产品规格
| 参数 | 指标 |
|---|---|
| 航向精度(GNSS 辅助) | 0.01° RMS。条件为 GNSS 定位标准差 1 m,航行至少 30 分钟,其间至少两次转向,每次不少于 60°。 |
| 纵横摇精度(GNSS 辅助) | 0.0025° RMS,GNSS 辅助条件同上 |
| 升沉(Smart Heave) | 2 cm 或升沉幅值的 2%,取较大值。适用于波浪周期不超过 30 秒,输出固定延迟 100 秒。 |
| 纯惯性模式位置误差 | 0.6 海里/小时(CEP50,即 50% 圆概率误差) |
| 无外部辅助时的位置误差 | 2 分钟为 3 m,5 分钟为 20 m(CEP50) |
| 辅助传感器 | 2×GNSS、2×DVL、2×EM 计程仪、深度计、3×USBL、10×LBL、CTD/SVP |
| 接口 | 以太网(Web GUI/NTP)、RS422/232、PPS,输出 0.1–200 Hz |
| 可靠性/认证 | MTBF 15 万小时 · IMO 认证 · ITAR-free |
关注「普思海洋」  长按识别 · 携手探索深蓝 |
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号