EN
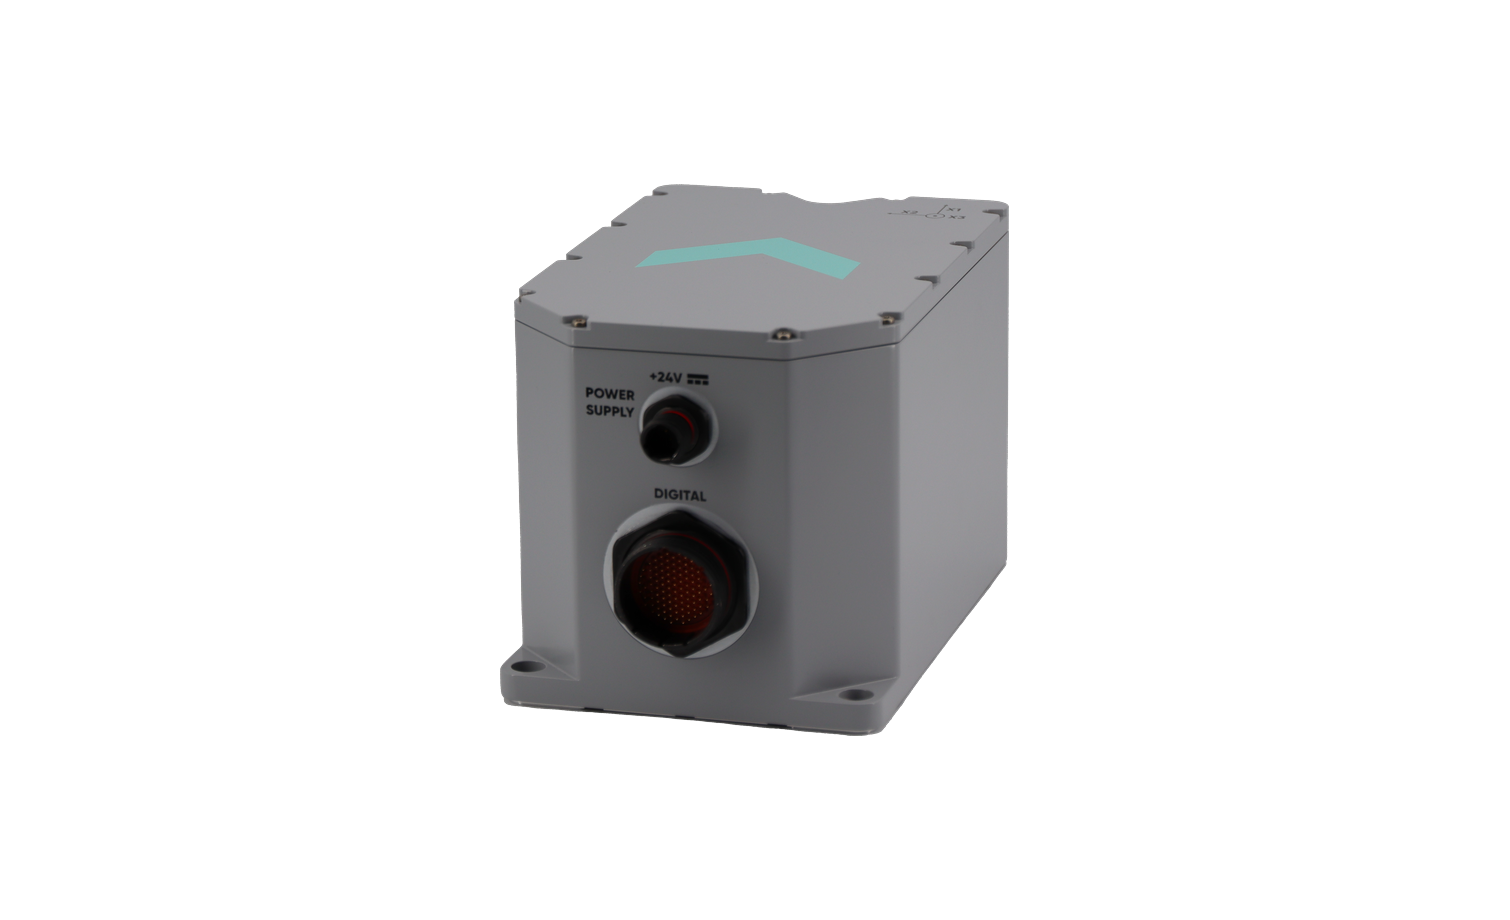
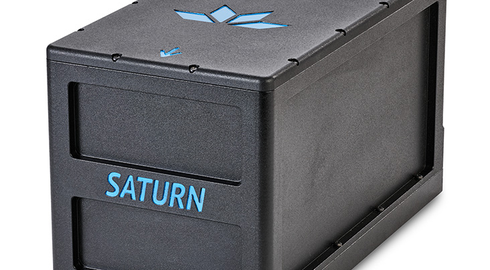
Hydrins 采用光纤陀螺(FOG),为船载多波束测深提供实时位置、航向、姿态、升沉与速度。测量人员可在采集时使用实时运动数据,并在测后处理时使用延迟升沉。
| 参数 | 指标 |
|---|---|
| 航向精度(GNSS 辅助) | 0.01° RMS。条件为 GNSS 定位标准差 1 m,航行至少 30 分钟,其间至少两次转向,每次不少于 60°。 |
| 纵横摇精度(GNSS 辅助) | 0.0025° RMS,GNSS 辅助条件同上 |
| 升沉(Smart Heave) | 2 cm 或升沉幅值的 2%,取较大值。适用于波浪周期不超过 30 秒,输出固定延迟 100 秒。 |
| 航向精度(纬度项) | 0.05° × sec(纬度) RMS,厂家与上述 GNSS 辅助指标分列 |
| GNSS 中断 60 秒后的水平位置精度 | RTK 为 0.30 m,PPK 后处理为 0.05 m。数值分别对应两种定位方式。 |
| 辅助传感器 | 2 路 GNSS |
| 后处理软件 | Delph INS 惯性与卫星导航数据后处理 |
| 认证 | IMO 认证导航陀螺罗经 |
产品规格
| 参数 | 指标 |
|---|---|
| 航向精度(GNSS 辅助) | 0.01° RMS。条件为 GNSS 定位标准差 1 m,航行至少 30 分钟,其间至少两次转向,每次不少于 60°。 |
| 纵横摇精度(GNSS 辅助) | 0.0025° RMS,GNSS 辅助条件同上 |
| 升沉(Smart Heave) | 2 cm 或升沉幅值的 2%,取较大值。适用于波浪周期不超过 30 秒,输出固定延迟 100 秒。 |
| 航向精度(纬度项) | 0.05° × sec(纬度) RMS,厂家与上述 GNSS 辅助指标分列 |
| GNSS 中断 60 秒后的水平位置精度 | RTK 为 0.30 m,PPK 后处理为 0.05 m。数值分别对应两种定位方式。 |
| 辅助传感器 | 2 路 GNSS |
| 后处理软件 | Delph INS 惯性与卫星导航数据后处理 |
| 认证 | IMO 认证导航陀螺罗经 |
关注「普思海洋」  长按识别 · 携手探索深蓝 |
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号