EN
据9月3日公布的海试报道,ELWAVE将两套ESENSE水下电场传感器装上Forssea Robotics的ARGOS-X ROV,在法国Fondation OPEN-C试验场调查在役设施。报道给出的结果是:在离缆超过10米处探测并跟踪埋藏的带电电力及通信电缆,设施保持运行。电场测量由此为这次海缆跟踪提供了声学与光学之外的信息。
沉积物覆盖和旧路由偏差会使现场电缆位置与图纸不完全对应。浑浊水体限制相机观察距离,埋藏状态则限制声呐对电缆本体的直接辨认。
海缆调查中的观测各有对象:多波束和侧扫声呐描绘海床形态,浅地层剖面记录沉积物下的结构,磁力仪对含铁磁材料的目标响应,电磁方法利用导体与场的关系提供线索。把这些资料放到共同位置参照中,可比较地形、地下结构与电学异常是否对应。
ESENSE属于高灵敏度水下电场传感器,通过多电极测量空间电势差,再结合平台位置、姿态和连续航迹判断信号来源。根据ELWAVE 2026年技术论文,低电平信号评估应结合噪声谱密度与电极基线;测量数据可通过OWLIA软件实时显示和回放。被动方式的关键,是不向目标发射任何信号,只"听"在役设施运行时留下的电学"指纹"。
电场信号随电缆屏蔽、负载、交直流形式、回流路径、接地方式和海水电导率变化;平台电噪声、推进器及邻近设施又会叠入背景。目标与背景之间的差别,决定具体航迹上哪些异常能够被辨识。
被动电场测量利用目标运行时已有的电信号,不向目标主动注入探测信号;主动电感知则建立外加电场,再观察目标带来的扰动。报道中的海试采用前一种方式,其结果对应当时设施运行状态。
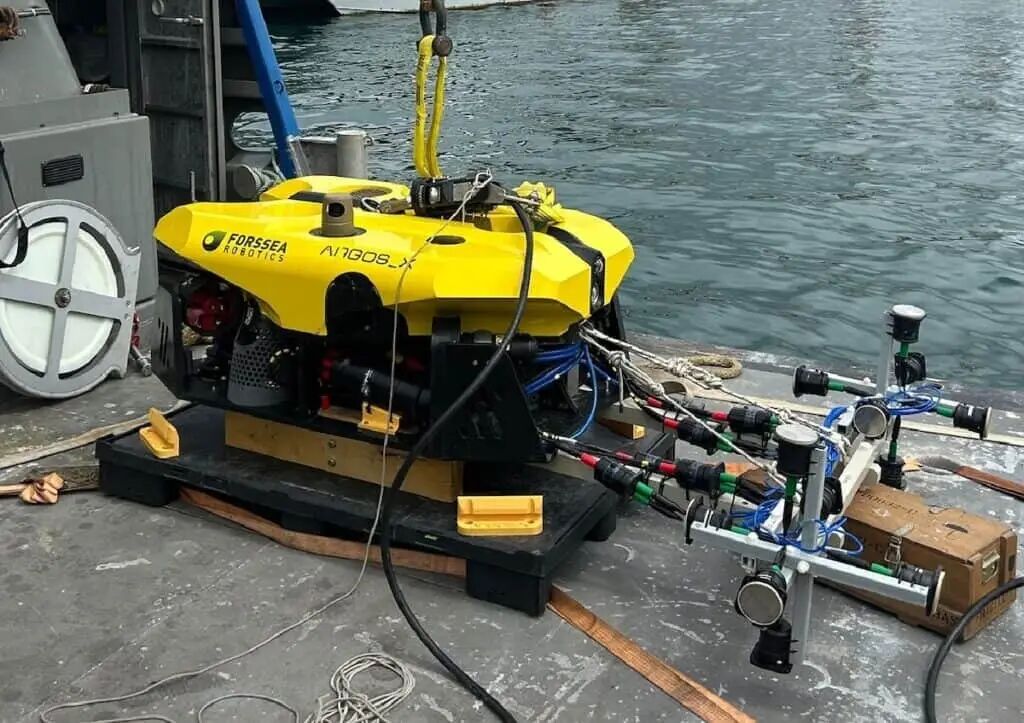
搭载双ESENSE传感器阵列的ARGOS-X ROV,左右两套传感器构成一条空间基线(图:ELWAVE/Forssea Robotics)
双ESENSE配置增加了分开的空间采样位置,可结合平台位置与连续航迹比较电场变化。现有公开材料尚未给出这次海试的幅相处理、梯度解算、横向偏差算法及其与导航控制的连接方式。
海试报道将向ROV和AUV的进一步应用列为方向。电场异常要用于自主跟踪,还须转成可供导航控制使用的位置或偏差量,并与平台运动相接;该试验的完整自动控制结构和异常处置逻辑尚未公开。
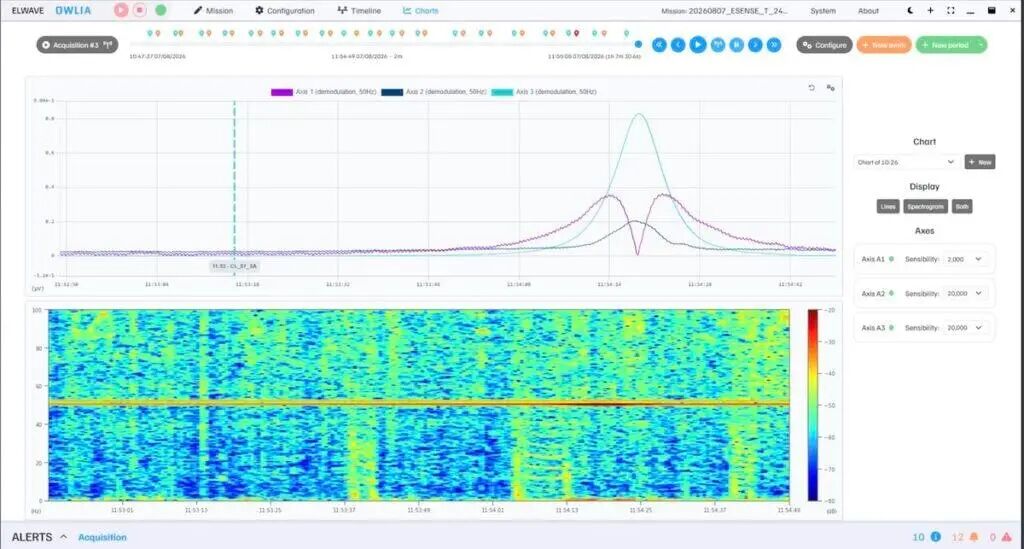
ELWAVE OWLIA软件中的测量曲线与频谱显示(图:ELWAVE/Forssea Robotics)
本次被动测量在设施运行时取得信号,减少了为探测而向目标主动注入信号的需求。是否还需终端接入、作业许可或其他协调,取决于具体调查安排;现有资料没有给出停产窗口、船舶费用等成本对照,不能量化这一方式的总成本优势。
设施保持运行是此次报道的作业条件,信号强度仍受负载、屏蔽和周围噪声影响。低负载、复杂并行电缆或高噪声条件下能保持多大探测距离,还需要对应工况的结果。
超过10米的离缆距离,为该次作业留出了与目标分开的运动空间。它不是定位误差或埋深指标。要与其他试验比较,还缺少电缆载流状态、埋深、沉积物电导率、平台姿态以及误差统计等公开条件;当前只能将这一距离用于描述报道中的试验。
电场资料可为搜索和跟踪提供线索,再与声呐、浅剖、影像或接触检测共同解释电缆位置及状态。不同资料分别约束电学异常、地形、埋藏或外观,本次公开结果尚未给出完整巡检所需的全部信息。
免责声明:本文基于公开资料整理撰写,仅供行业交流与学习参考,不构成任何投资、采购或商业决策建议;文中观点仅代表主笔个人看法。如涉及作品内容、版权等问题,请联系删除。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号