EN
近日,公司成功中标武汉大学海洋地理信息立体探测系统采购项目(项目编号:ZB0107-202212-ZCHW0987),中标金额 1590 万元。公司将为武汉大学提供一套以大型水面无人艇(USV)为载体的海洋地理信息立体探测系统,包含水上自主移动近岸测量系统与多波束声纳系统两大核心产品,以及覆盖水下地形、地貌、物探、磁力及水文信息探测的全方位解决方案。这是公司成为海洋领域综合方案解决服务商的新里程碑,也是与武汉大学合作的一项重要成果。
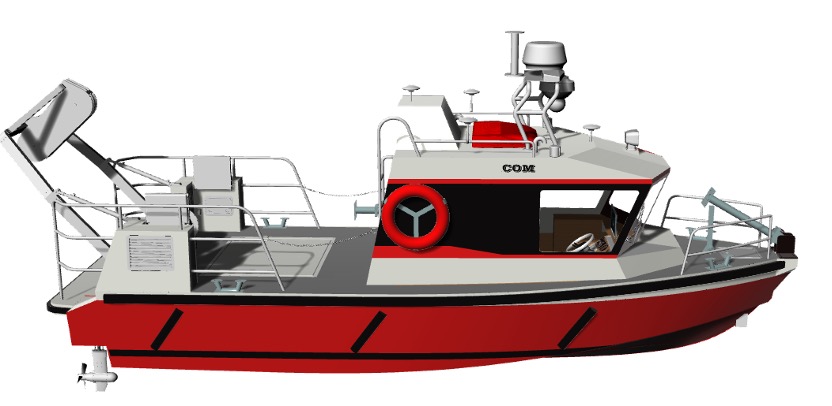
大型水面无人艇(USV)综合测量平台
该平台以区域海洋地貌测量为核心任务,集态势感知、自主航行、航路规划、避碰避障、任务规划、无线通信等功能于一体,可携带三维激光扫描仪、双目摄像测量系统、水下前视声呐等多种任务载荷,帮助武汉大学用户实现各类测量传感器在内河及海洋环境中的应用。系统核心配置均选用国际一线品牌设备:
| 系统 | 核心配置与指标 |
|---|---|
| 多波束声呐系统 | Teledyne Reson SeaBat T50-R IDH 高分辨率多波束 |
| 水上自主移动近岸测量系统 | 三维激光扫描仪(最大作业范围 ≥4 公里)、双目摄像测量系统 |
| 水下三维扫描声呐系统 | BlueView 三维扫描声呐,扇区扫描范围 45°~360° |
| 三维侧扫声呐系统 | 主频 450kHz,高分辨率三维地貌成像 |
| 侧扫声呐系统 | EdgeTech 三频可选(120/410/850kHz) |
| 船用高精度 POS 系统 | Applanix POS MV OceanMaster 惯性组合导航 |
| 超短基线定位系统 | 有效距离不低于 4000 米,兼容长基线定位与水声通讯 |
| 海洋磁力仪 | Geometrics 铯光泵探头磁力仪 |
| 水文与辅助设备 | 浅地层剖面系统、ADCP 流速仪、DVL 多普勒计程仪、声速剖面仪等 |
平台采用新的无人(支持有人驾驶)技术,可实现水面自主航行和高精度水上水下跟踪定位。无人艇具备自主航行、智能控制、远程遥控等特点,可根据预定区域和任务方案自主执行测绘任务,在各种海况和环境中自由航行并顺利完成使命,使水上测绘更加高效、准确和安全,促进海洋勘探和海洋环境监测等领域的发展,并提高工作效率、减少作业风险、保障工作质量。
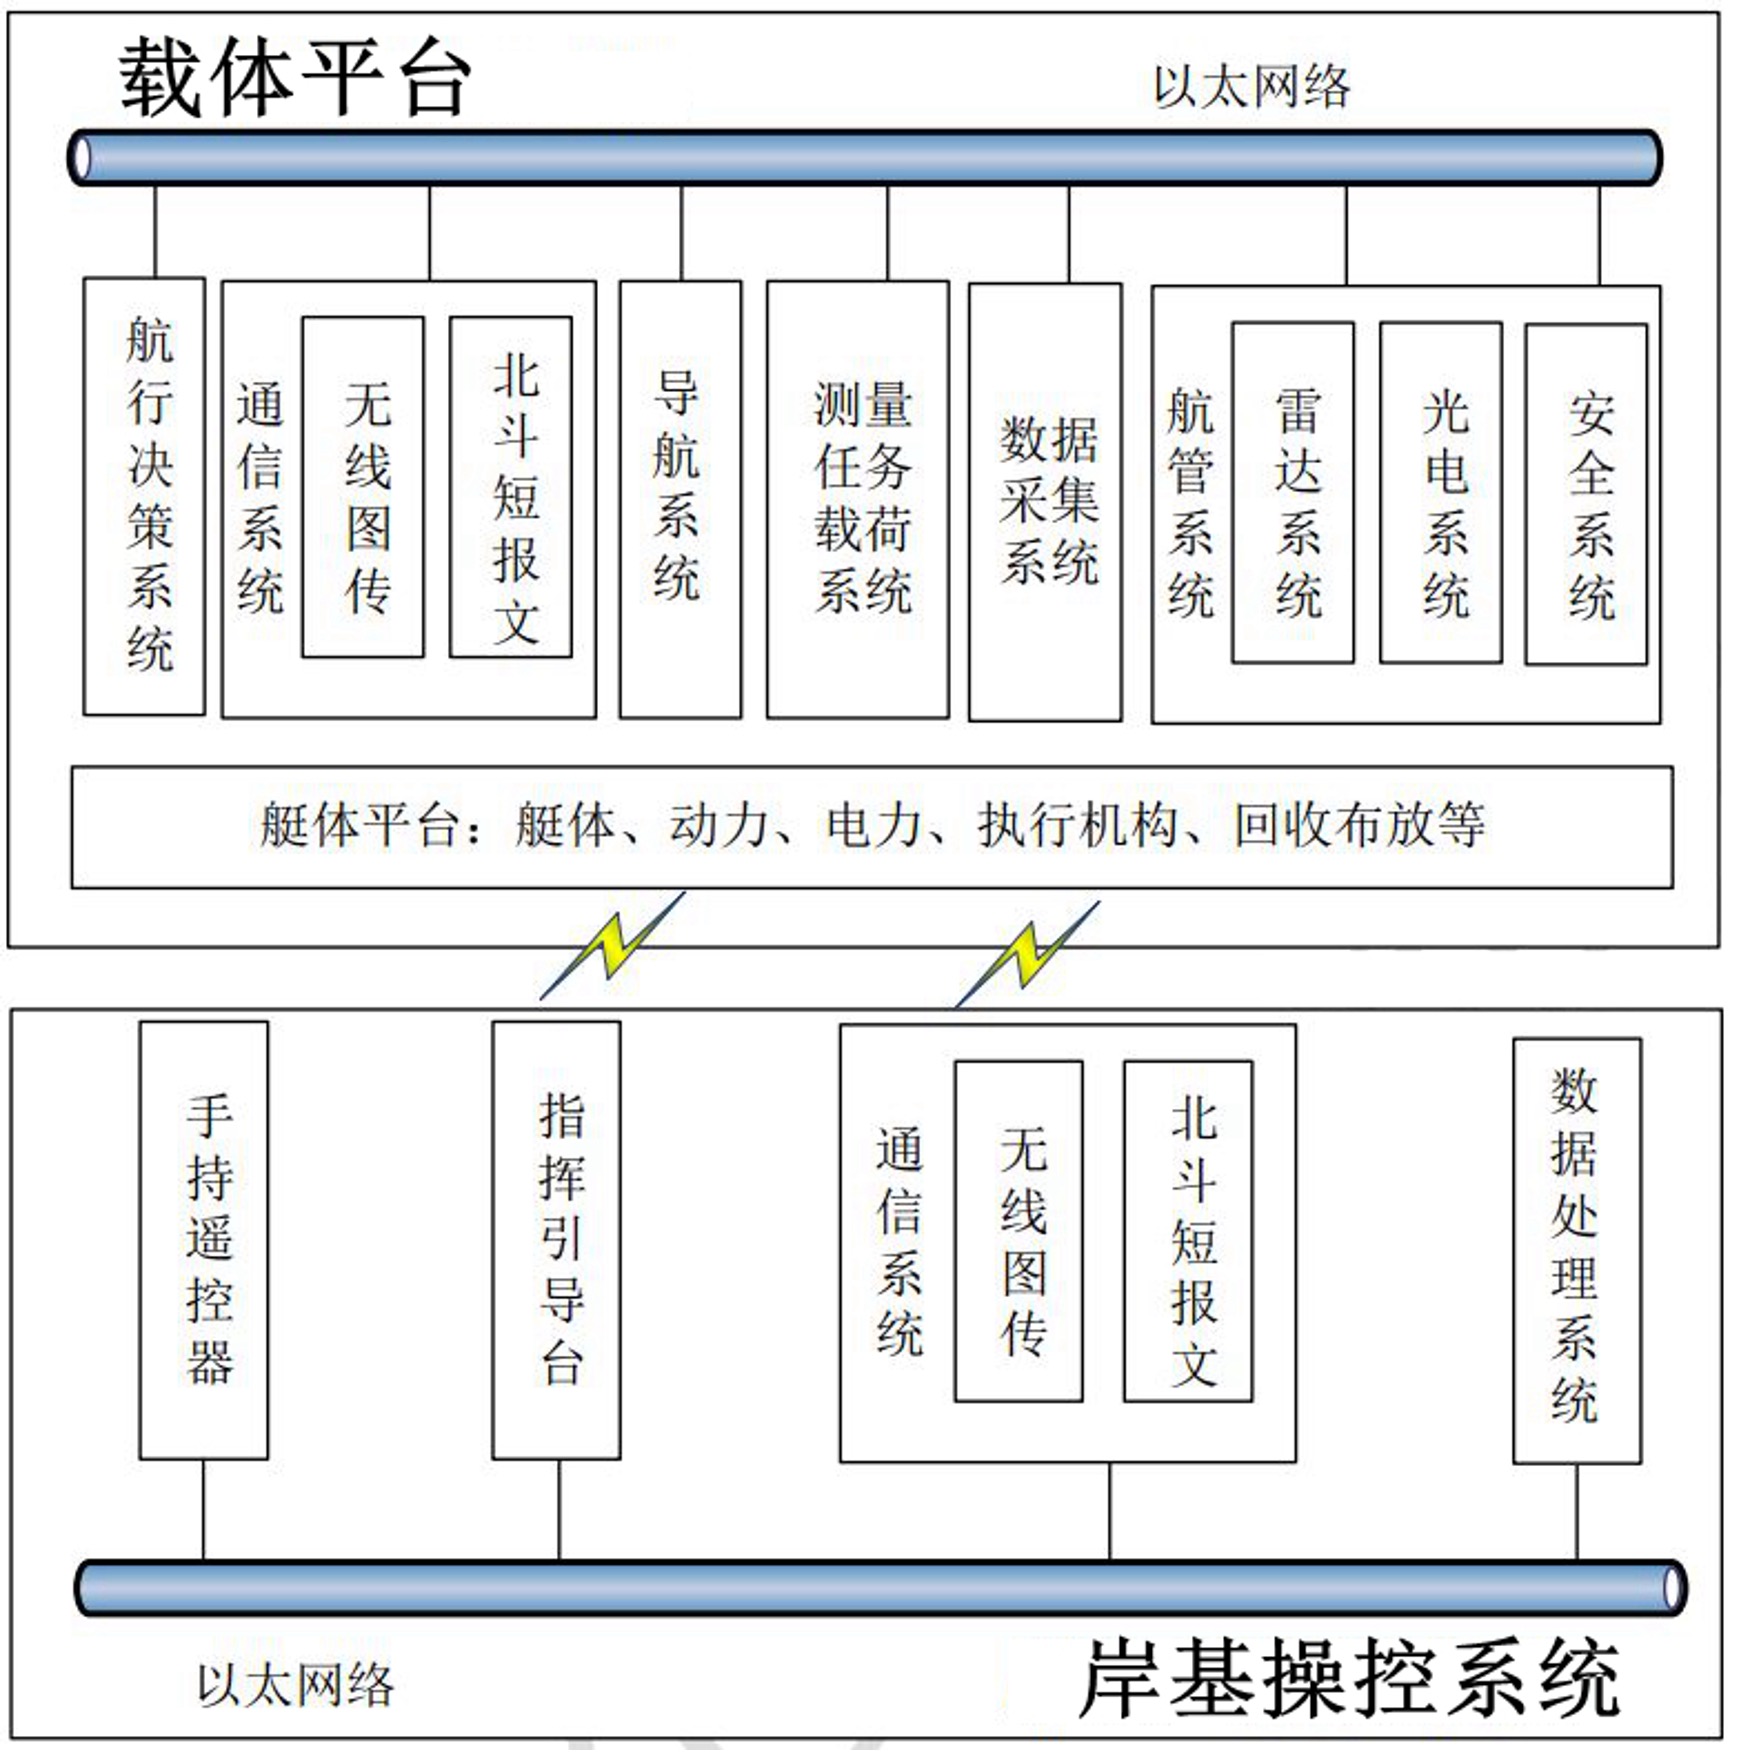
USV 载体平台与岸基操控系统架构
2024 年 10 月 18 日,公司在武汉严西湖圆满完成本项目的设备验收工作。验收团队由公司资深技术人员、武汉大学测绘学院及外聘专家教授组成,严格把控设备开箱检验、性能测试等各个环节,确保设备符合严苛的科研要求。在性能测试阶段,技术团队对设备进行了涵盖精度、稳定性、响应速度等多项关键指标的精准测试,确保每台设备能够在复杂的海洋环境中长期稳定运行。
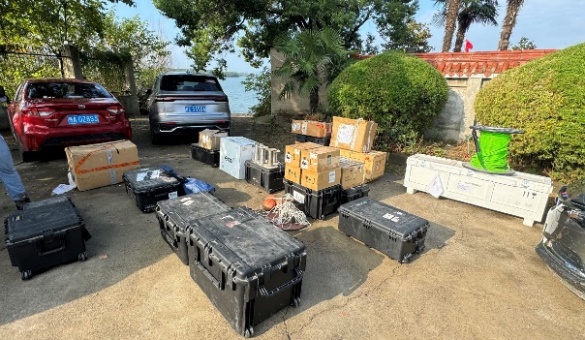
设备开箱检验现场
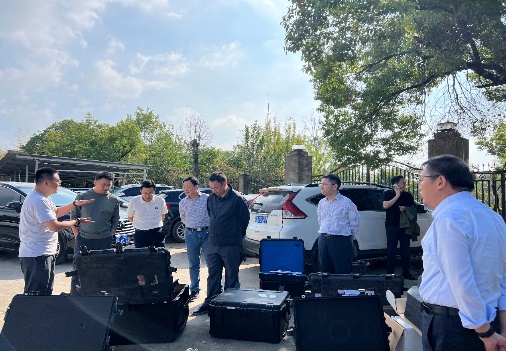
技术团队现场讲解设备性能与操作要点
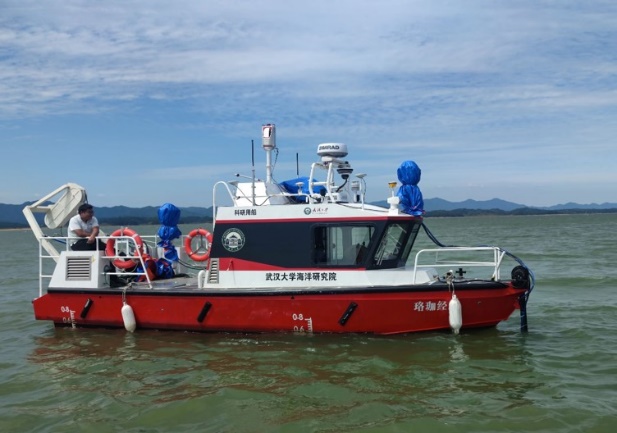
严西湖水上测试作业
各项测试结果均达到或优于预期指标:多波束系统测试数据内符合精度高达 90%;三维扫描声呐通过 QuickStitch 后处理软件获得高质量点云成果;三维侧扫声呐多波束数据覆盖宽度达到 8.5 倍水深,数据质量满足 IHO 标准;侧扫声呐通过 EdgeTech Discover 软件采集、SonarWiz 软件后处理,数据图像呈现清晰;海洋立体地理信息探测虚仿系统同步通过功能验证。
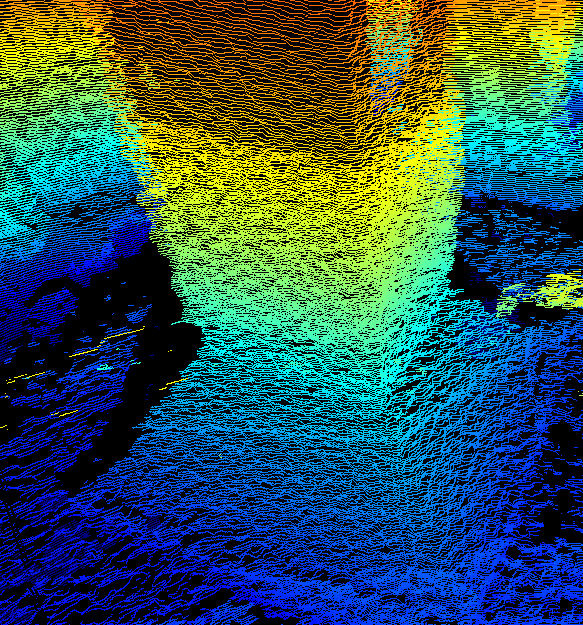
多波束系统水下地形实测数据
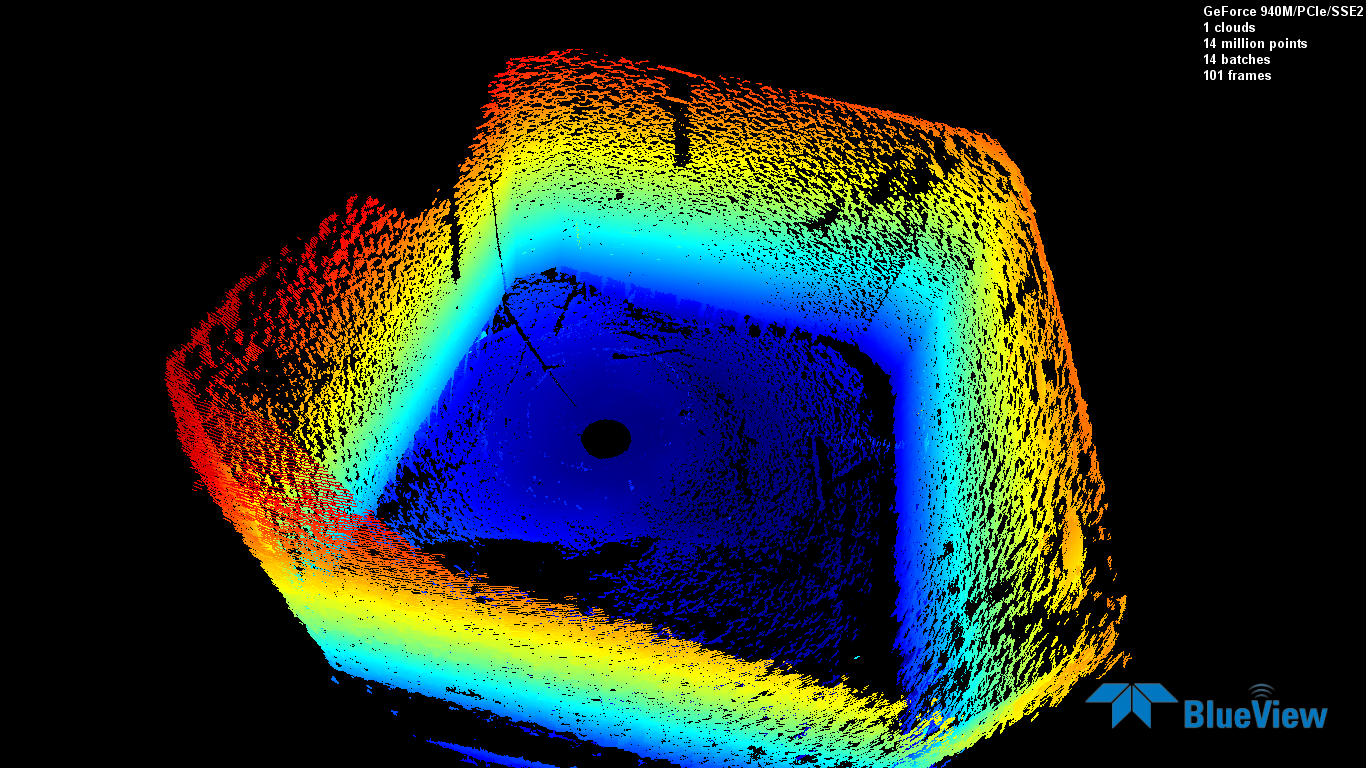
三维扫描声呐点云成果(QuickStitch 后处理)
三维侧扫声呐水下地貌成像(覆盖宽度 8.5 倍水深,满足 IHO 标准)
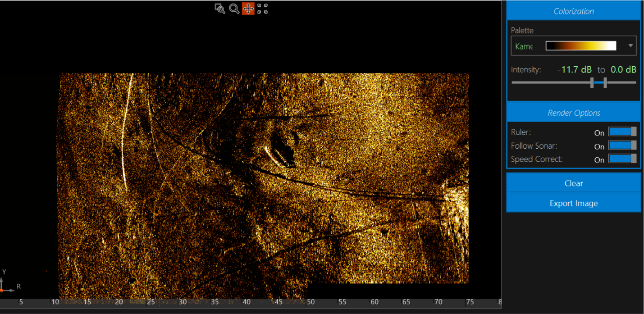
侧扫声呐数据图像(EdgeTech Discover 采集 / SonarWiz 后处理)
验收过程中,公司还特别安排了设备操作培训。技术团队通过功能演示,手把手教授武汉大学科研团队操作技巧和数据后处理方法,确保科研人员能够充分发挥设备性能,为后续科研工作提供有力保障。对于验收中发现的问题,公司及时反馈并督促整改,确保设备的质量和性能达到最高标准。
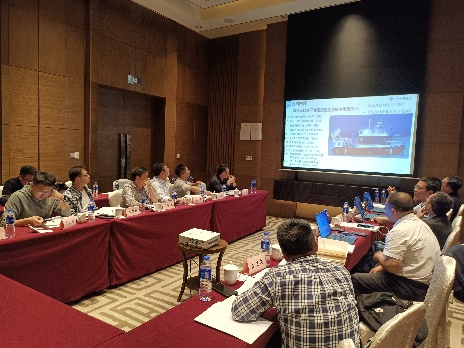
项目验收会议现场
公司与武汉大学的成功合作,不仅提升了武汉大学的海洋科研装备水平,也进一步展示了普思海洋在无人综合测量平台领域的行业领先能力。该平台不仅在海洋科研领域发挥重要作用,还可广泛应用于海洋环境监测、海洋资源勘探、港口航道测量等多个领域。
在国家"智慧海洋"战略的引领下,公司将一如既往关注海洋科技前沿发展,持续加大在海洋科研设备研发与集成领域的投入,不断推出符合市场需求的创新产品和服务,与高校及科研机构携手,共同推动我国海洋科技事业的发展。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号