
EN
无人测绘正在改变海洋数据的获取方式。2018 年 10 月,爱尔兰 XOCEAN 公司用一艘轿车大小的 XO-450 无人测量船(USV),在北爱尔兰 Carlingford Lough 与爱尔兰海完成了为期三周的「超视距」多波束测深演示——船上没有一名船员,操控手坐在岸上的运营中心里,通过卫星链路远程作业。
这次演示之所以被行业反复引用,关键不在「无人」这个形式,而在于无人平台如何守住数据质量。多波束测深对声速极其敏感:声速剖面测不准,再好的声呐也测不准。XOCEAN 的答案是把 Valeport miniSVS 表面声速传感器装到换能器头上,把 Valeport SWiFT SVP 声速剖面仪挂上船尾绞车自动投放,形成「表层 + 全水柱」的双重声速改正闭环。
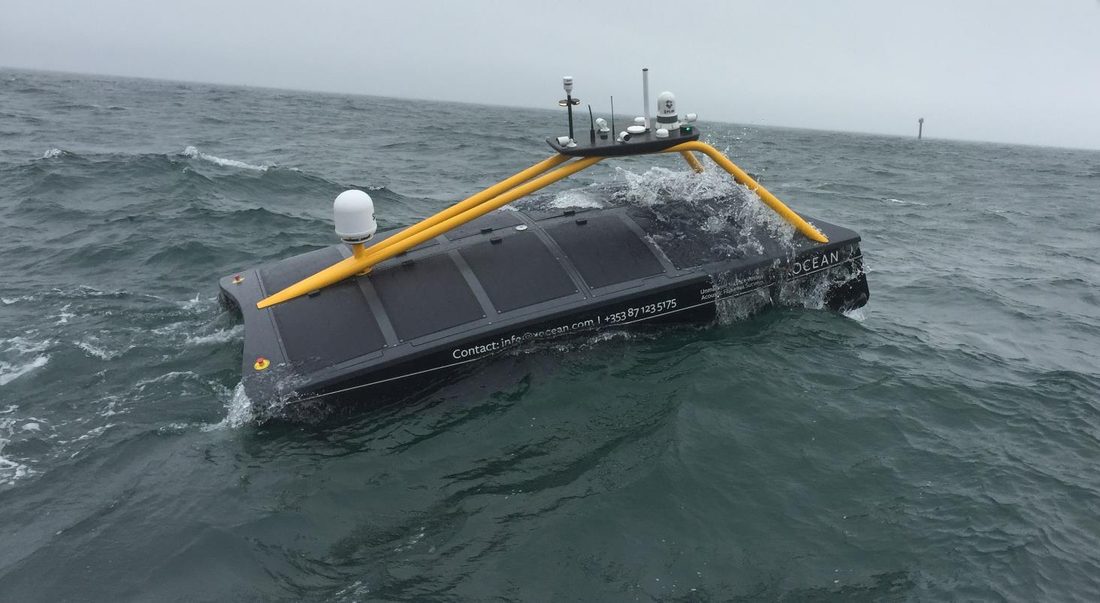
XO-450 无人测量船在爱尔兰海作业,甲板上不见人影,全部由岸基运营中心远程操控(图源:XOCEAN 白皮书)
| 项目 | 内容 |
|---|---|
| 时间 | 2018 年 10 月(演示期跨越 10—11 月,共三周) |
| 海域 | 北爱尔兰 Carlingford Lough(近岸)+ 爱尔兰海(离岸) |
| 任务性质 | 无人船「超视距」多波束测深演示(Over-the-Horizon Bathymetry Survey) |
| 平台 | XOCEAN XO-450 无人测量船(USV),双体、混合动力 |
| 多波束声呐 | Kongsberg EM 2040P MKII(可选双条带 Dual Swath) |
| 定位/姿态 | Applanix POS MV WaveMaster II GNSS-INS(IP68 水下 IMU) |
| 声速测量 | Valeport miniSVS(表层,装于换能器头)+ Valeport SWiFT SVP(全水柱剖面,绞车投放) |
| 操控方式 | XOCEAN 爱尔兰运营中心远程桌面,经 Inmarsat FBB 250 卫星链路 |
| 采集/后处理 | SIS 4、SIS 5、QINSy 采集(.all / .kmall / .db);QPS Qimera 与 POSPac MMS 8 后处理 |
| 资料来源 | XOCEAN / Kongsberg Maritime / Valeport 联合白皮书《Unmanned Surface Vessel (USV) Over Horizon Bathymetry Survey》,2018 |
声波在水中的传播速度并不是一个定值:温度、盐度、压力都会改变它,典型海水里大约在 1,450—1,550 m/s 之间浮动。而多波束的每一个波束都是按「直线传播」计算的,一旦实际声速与系统设定值不一致,声线就会弯曲(折射),边缘波束的水深被系统性地拉深或者抬浅——而且这种偏差无法通过提高声呐分辨率来弥补。
所以规范要求的是两个层次的声速数据:一是换能器表面的实时声速,它决定发射瞬间的基准;二是整个水柱的声速剖面,它决定各波束的折射改正。缺了任何一项,在近岸、河口这类温盐跃层明显的海域,成果都很难满足 IHO S-44 特等(Special Order)与 LINZ 规范的要求。
本次使用的 EM 2040P MKII 工作频率覆盖 200—400 kHz,操作手可以实时切换:300 kHz 贴近海底作业、200 kHz 打更深、400 kHz 做最高分辨率的精细检查。200/300 kHz 时扇面开角可达 170°,平坦海底覆盖宽度约为水深的 7.5 倍;200 kHz 在冷海水中最大量程 600 m、扇宽可达 830 m。频率越高、波束越细,对声速改正精度的要求就越苛刻。
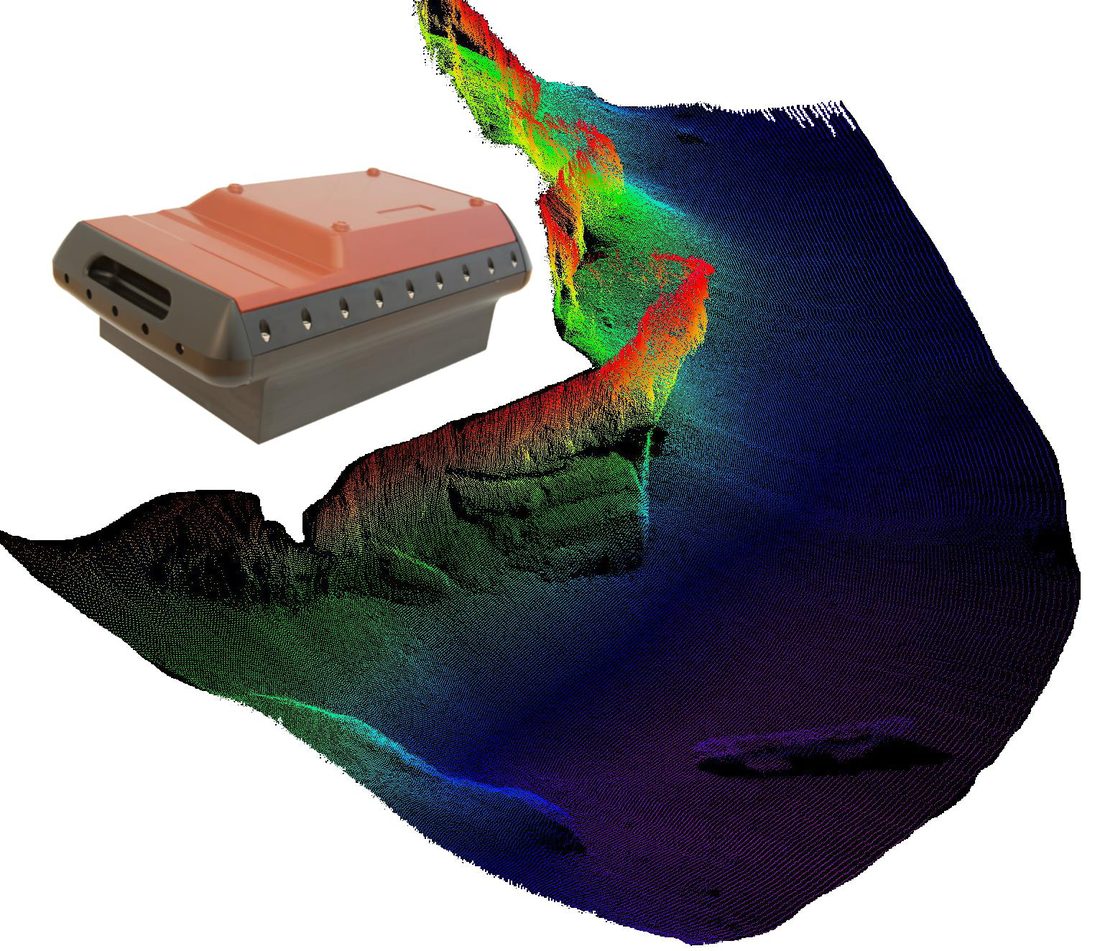
Kongsberg EM 2040 系列技术特性与三维地形成果示意(图源:XOCEAN 白皮书)
XO-450 是一艘双体(catamaran)无人测量船,尺寸大致相当于一辆普通轿车。它的混合动力系统支持单次任务续航 18 天、航程 1,512 海里;船上配备 Inmarsat FBB 250 卫星通信系统用于双向数据传输,因此可以完全脱离视距,在离岸海域长时间连续作业。XOCEAN 对该平台的口径是 24 小时不间断运行,把数据采集的成本、环境影响和人员安全风险同时压下来。
为了把测量误差压到最低,换能器头(MBES)、运动参考单元(MRU)与表面声速传感器(miniSVS)被集中安装在同一块接口板上,再整体装到靠近船体旋转中心的 sonar post 上——这样船体的横摇、纵摇对数据的影响最小。这恰恰是无人平台相对有人船的一个独特优势:传感器布局可以纯粹为数据质量服务,而不必迁就「给人留出活动空间」。
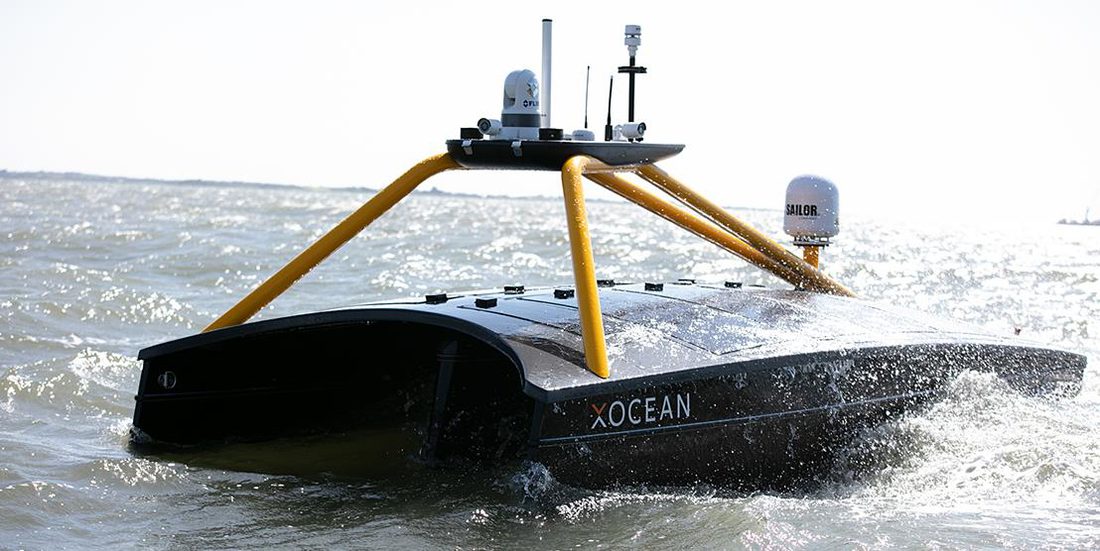
XO-450 平台:双体船型,桅杆顶部集成卫星通信天线与导航设备(图源:XOCEAN 白皮书)
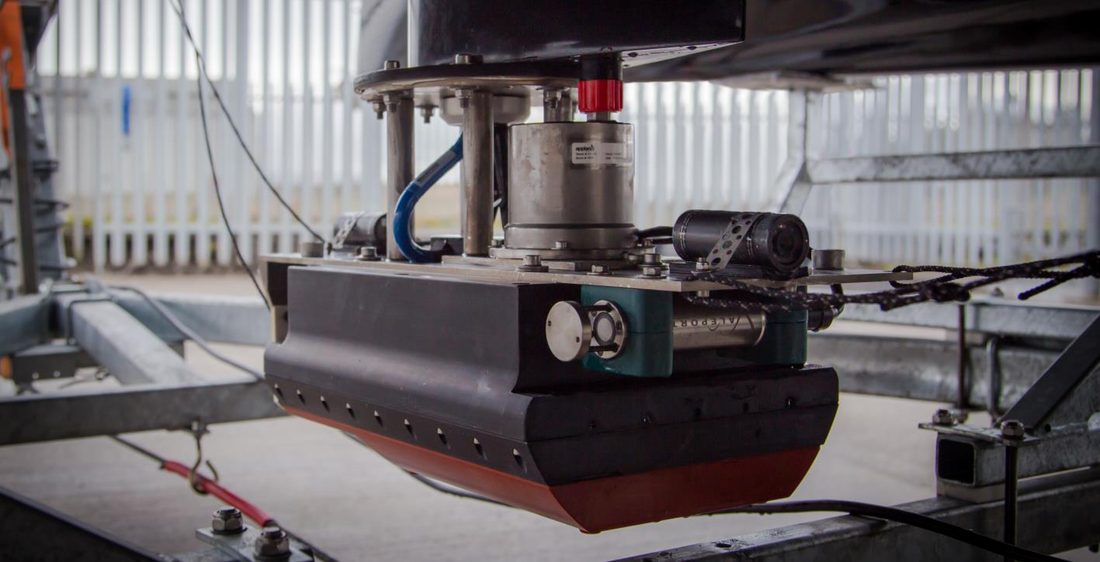
换能器头(MBES)、MRU 与 miniSVS 表面声速传感器集成于同一块接口板(图源:XOCEAN 白皮书)
声速剖面仪需要放下去、收回来、再把数据取出来——在有人船上这是三次人工动作,在无人船上必须全自动完成。XO-450 的做法是在船尾安装一台电子控制的仪器绞车,可投放与回收最大 25 kg 的载荷,下放深度由软件预设;仪器不工作时安放在半潜式存放舱中。SWiFT SVP 则通过蓝牙与船上计算机通信,整个过程构成一个完整闭环:
全程无需人工干预,新剖面数据直接参与实时声速改正。Valeport 在设计 SWiFT 时就把「消除或自动化一切重复动作」当作出发点:内置 GNSS 为每条剖面自动定位与授时,低功耗蓝牙实现自动连接,固件与工作模式做减法,软件自动生成并转换成多种行业数据格式——这些设计叠加起来,才有了「无人平台上自己干活的剖面仪」。
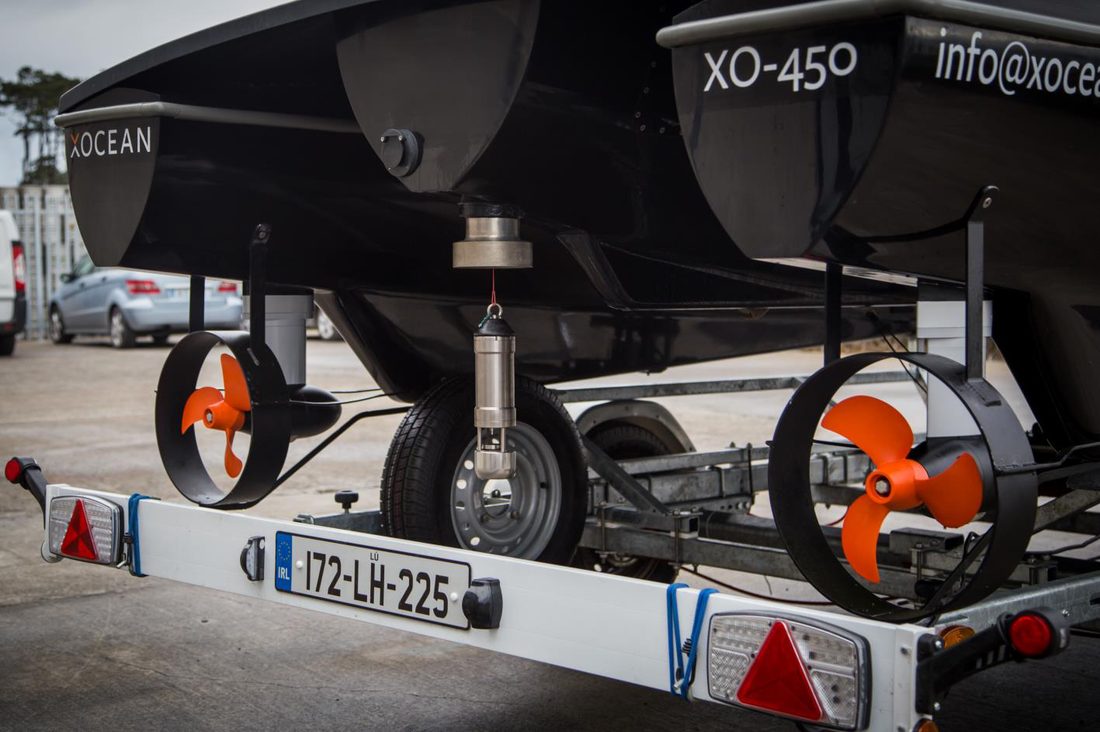
XO-450 船尾的仪器绞车与半潜式停靠舱,SWiFT SVP 由此自动投放与回收(图源:XOCEAN 白皮书)
XO-450 搭载一台高性能工控机,可以运行任意操作系统的虚拟机。操作手在运营中心通过远程桌面连到船上的测量计算机(本次为 Windows 10),操作体验与坐在船上几乎没有差别。
数据链的关键是「少传、传关键」。Kongsberg SIS 5 的 SIS Remote 功能让船端实时处理后就地抽稀,只把简化的数字地形模型回传岸上——数据量大幅下降,操作手却仍能近实时掌握覆盖情况与数据质量,因此卫星链路甚至低速无线电链路都足以支撑。本次采集分别使用了 SIS 4、SIS 5 与 QINSy,数据格式为 .all / .kmall / .db。
原始数据全部保存在船上可插拔的固态 NAS 中,装 4×4 TB 硬盘时可提供 16 TB 容量,返航后再做完整后处理;本次采用 QPS Qimera 处理测深数据,定位则用 POSPac MMS 8 的 PP-RTX 精密后处理方式解算。
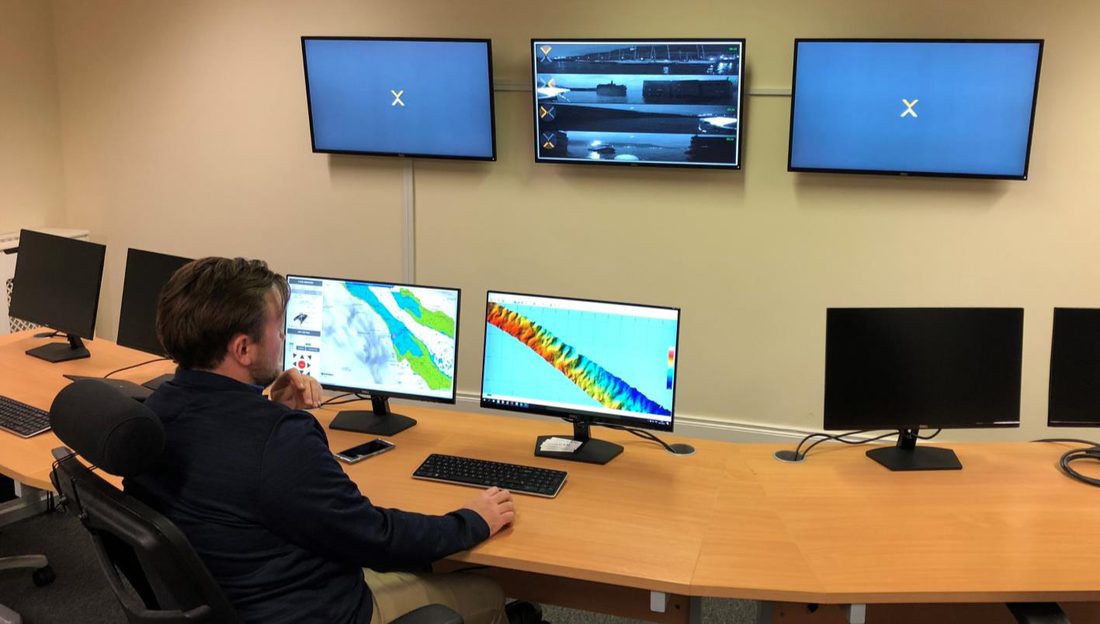
XOCEAN 位于爱尔兰的运营中心,操作手在此远程操控 USV(图源:XOCEAN 白皮书)
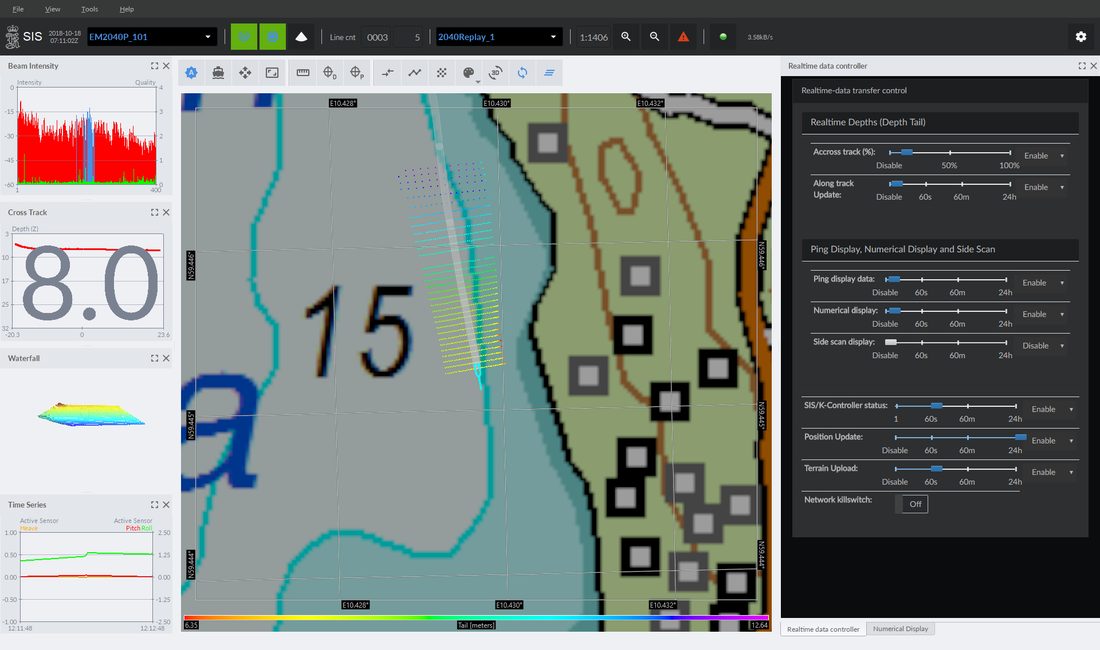
SIS 5 Remote 操作界面:岸上看到的是抽稀后的近实时数据,左侧为实时数据传输控制(图源:XOCEAN 白皮书)
在三周演示期内,多波束系统在多种天气与海况下持续作业,既覆盖了近岸的 Carlingford Lough,也覆盖了离岸的爱尔兰海。演示期间,XOCEAN 还在运营中心接待了多批来访客户,现场观看系统实况运行——这本身就是「无人化」最直观的说服力。
数据经后处理后识别出两类典型目标:爱尔兰海中的一处水下构筑物,以及 Carlingford Lough 海底的大片沙波(沙纹)。前者说明无人平台在离岸目标探测上完全可用;后者则说明这套系统对浅水区高频变化地貌的监测同样有价值。
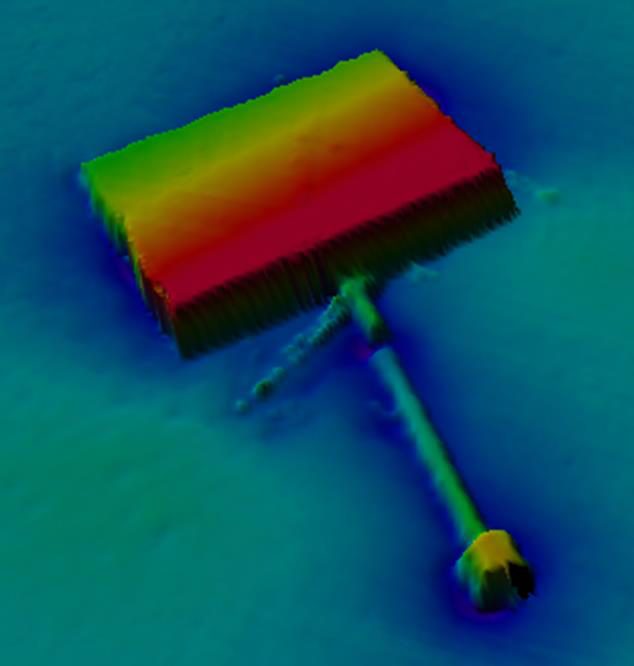
爱尔兰海水下构筑物:多波束三维成果(图源:XOCEAN 白皮书)
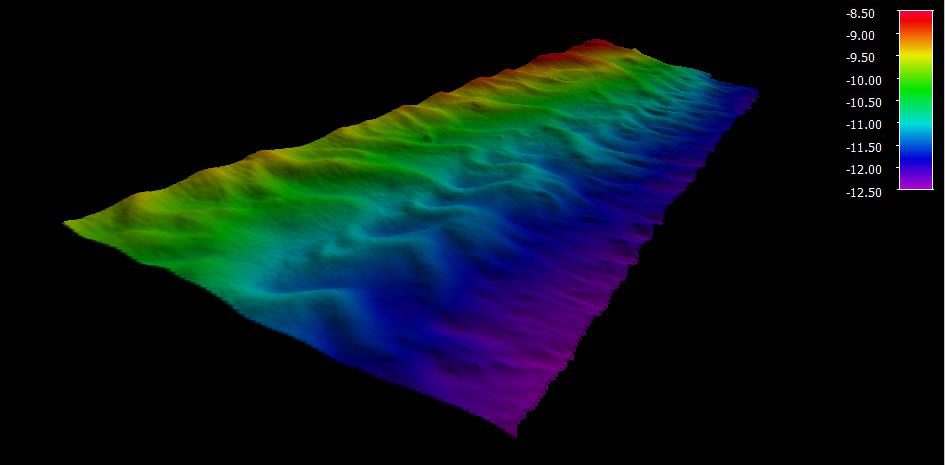
Carlingford Lough 海底沙波:多波束三维成果(图源:XOCEAN 白皮书)
无人测量船不是廉价替代品。它是在守住 IHO 特等 / LINZ 级精度的前提下改变成本结构:XOCEAN 的口径是平台 24/7 作业、项目交付更快,成本约为传统方式的 1/3;本次演示则用 18 天续航、1,512 海里航程证明了作业半径上的灵活性。
无人化的瓶颈常常不在船,而在「人原本要做的动作」能否被自动化。在声速剖面这条链路上,正是 SWiFT SVP 的自动停靠加上蓝牙自动下载,才让它真正适配无人平台;设备内置 GNSS 自主定位授时、软件自动转换数据格式,同样都是在为「无人」这件事服务。
这套组合对国内用户可以直接迁移。无论是自建 USV,还是对现有测量船做减人化改造,miniSVS 与 SWiFT SVP 都是成熟、且已经在无人平台上被完整验证过的声速改正方案:前者解决发射瞬间的基准声速,后者解决全水柱的折射改正,两者缺一不可。
资料来源:XOCEAN、Kongsberg Maritime、Valeport。图片来源:XOCEAN,版权归原作者所有。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










