
EN
长期在位的水下观测平台都会遇到同一个问题:数据越攒越多,设备状态却无从知晓。EPFL 在日内瓦湖 LéXPLORE 平台上用 LUMA 500ER 给出了答案——传感器数月在位不回收,机器人定期「路过」一次,批量下载数据并顺带核查仪器健康。
湖泊与近海的长期观测平台通常搭载多台低功耗传感器,本地存储数月数据。定期回收存储卡既费人力又扰动系统;用声学逐台慢传则耗时冗长。运营方需要一种「机器人巡检式」的高速取数方式。
EPFL LéXPLORE 平台的水下传感器配置 LUMA 后连续数月在位运行。小型水下机器人按计划下潜,靠近各测点即以 500 kbit/s 批量下载累积数据,同时读取设备自检信息完成健康核查,全程无需任何打捞作业。
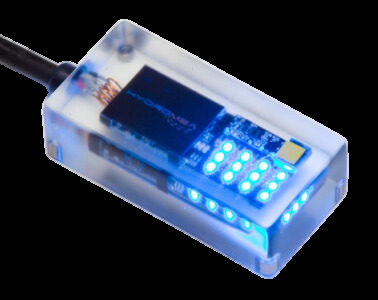
LUMA 500ER 光 modem(图源:Hydromea 官方资料)
500ER 支持 mesh 组网与「海底设施无线接入点」模式:多台 LUMA 可像水下 AP 一样协同覆盖一片设施区域,机器人或潜器进入覆盖区任意位置都能接入网络,为水下物联网提供了标准化的接入层。
| 参数 | 指标 |
|---|---|
| 光学速率 | 500 Kbit/s |
| 通信距离 | 水下 50 m(空气中 100 m) |
| 光束角 | 120° 锥形 |
| 休眠功耗 | < 10 mW |
| 耐压深度 | 6,000 m |
| 组网能力 | 支持 mesh 组网与海底设施无线接入点模式 |
| 尺寸 / 重量 | 100 × 50 × 30 mm / 空气中 250 g |
「巡检机器人 + 无线接入点」的组合,把海底观测的运维逻辑从「定期打捞」改成了「定期路过」。当取数不再需要动设备本身,观测平台的在位周期和布设密度都有了重新设计的空间。
资料来源:Hydromea 官方资料、EPFL LéXPLORE 平台公开信息。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










