
EN
该演示任务位于美国马萨诸塞州 Plymouth 附近冲滩区,作业水深至 10 英尺。Bayonet 250 拖曳 WRT APEX 电磁阵列传感器橇执行 UXO 探测分类,凭此表现入选美国国防创新单元(DIU)A2RV 项目快速原型决赛圈(67 选 1)。
SIDUS SS464/465/466 系列 HD PoE 以太网彩色变焦相机(20× 变焦)负责目标确认,SS182mkII「DARK SABER」11,000 流明 LED 灯(集成激光+频闪)提供照明与尺度参照,整套光电系统无缝接入 Greensea OPENSEA 软件平台统一显控。
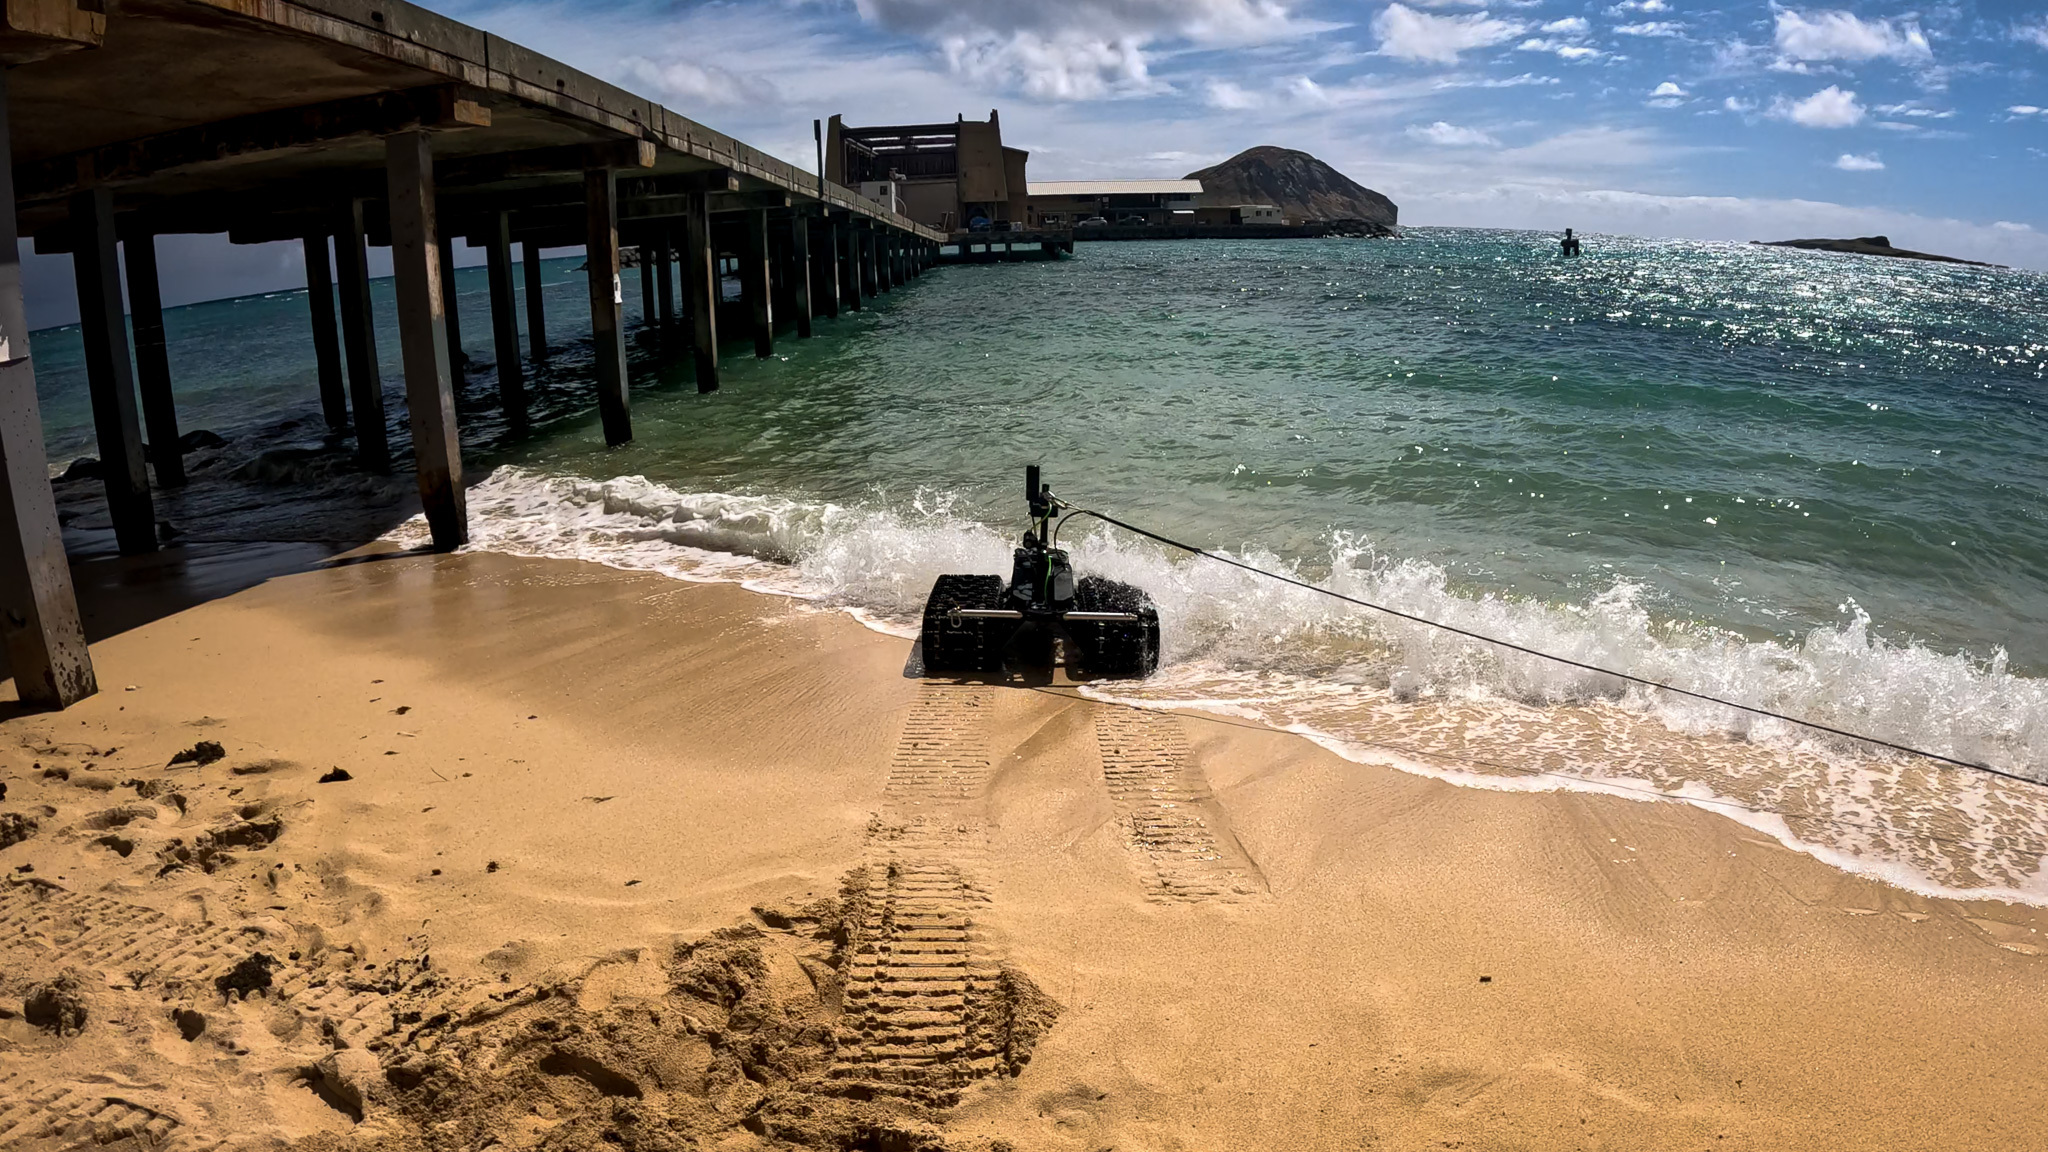
Bayonet 爬行车入海作业(Greensea IQ 供图)
资料来源:SIDUS Solutions 官方案例研究、Greensea IQ 官方新闻。图片来源:Greensea IQ,版权归原作者所有。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










