
EN
突破水下视觉盲区!水下机器人作业时最怕什么?不是深海高压,不是复杂洋流,而是一搅就漫天飞舞的泥沙。螺旋桨、机械臂轻轻一动,海水瞬间浑浊一片,摄像头彻底"失明",机器人只能原地等待泥沙沉降,排爆、打捞、巡检全被卡住。
如今,麻省理工学院(MIT)与伍兹霍尔海洋研究所(WHOI)联手,在 2026 年 IEEE 国际机器人与自动化大会(ICRA 2026,6月1-5日,奥地利维也纳)上发布全新 Sonar-MASt3R 声光融合成像系统,为浑浊水域的水下感知难题提供了新方案。MIT News 于 6 月 11 日对该成果进行了官方报道。
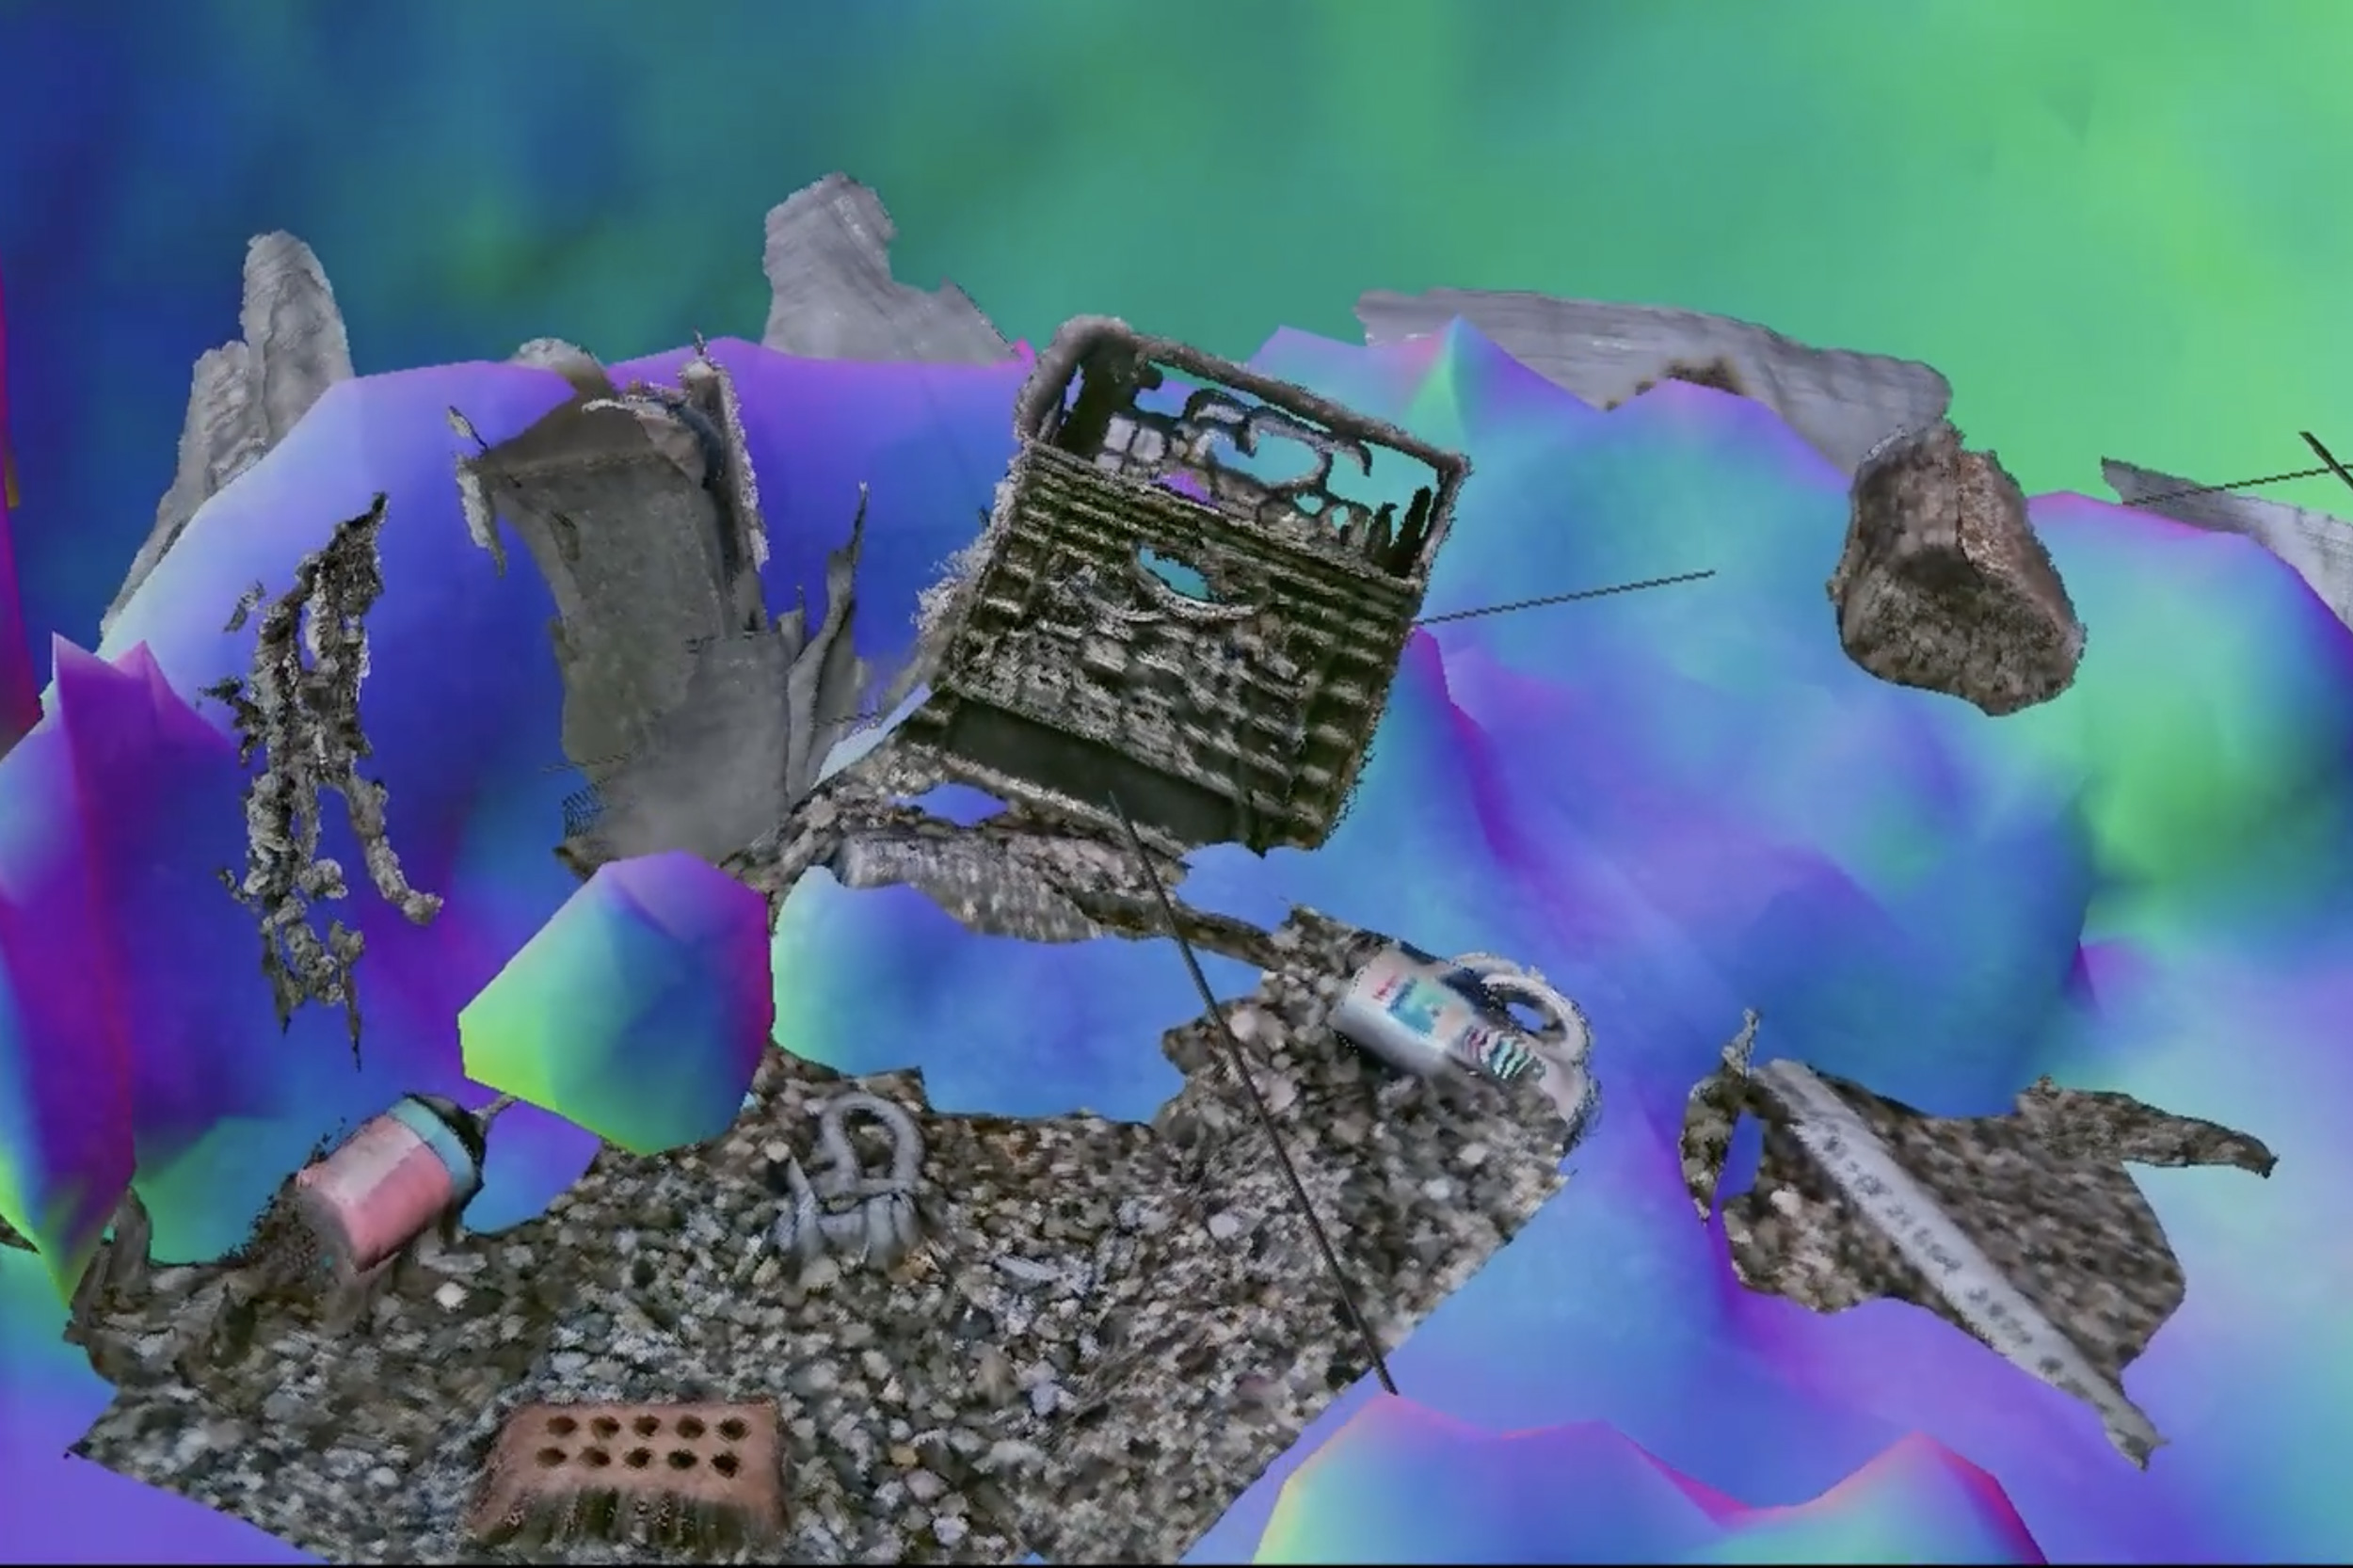
Sonar-MASt3R 声光融合三维重建效果(图源:MIT News)
长久以来,水下观测只有两套方案,各有致命短板:
✅ 光学相机:画面细腻、色彩完整,能看清物体细节;
❌ 仅清水可用,轻微泥沙就完全失效。
✅ 声呐传感器:不受水体浊度影响,深海、浑水都能探测轮廓;
❌ 只能得到模糊轮廓,没有纹理、无法分辨小型物体。
过去少数声光融合技术,要么无法实时运算,要么无法生成完整三维模型,完全不能满足海底应急作业需求。
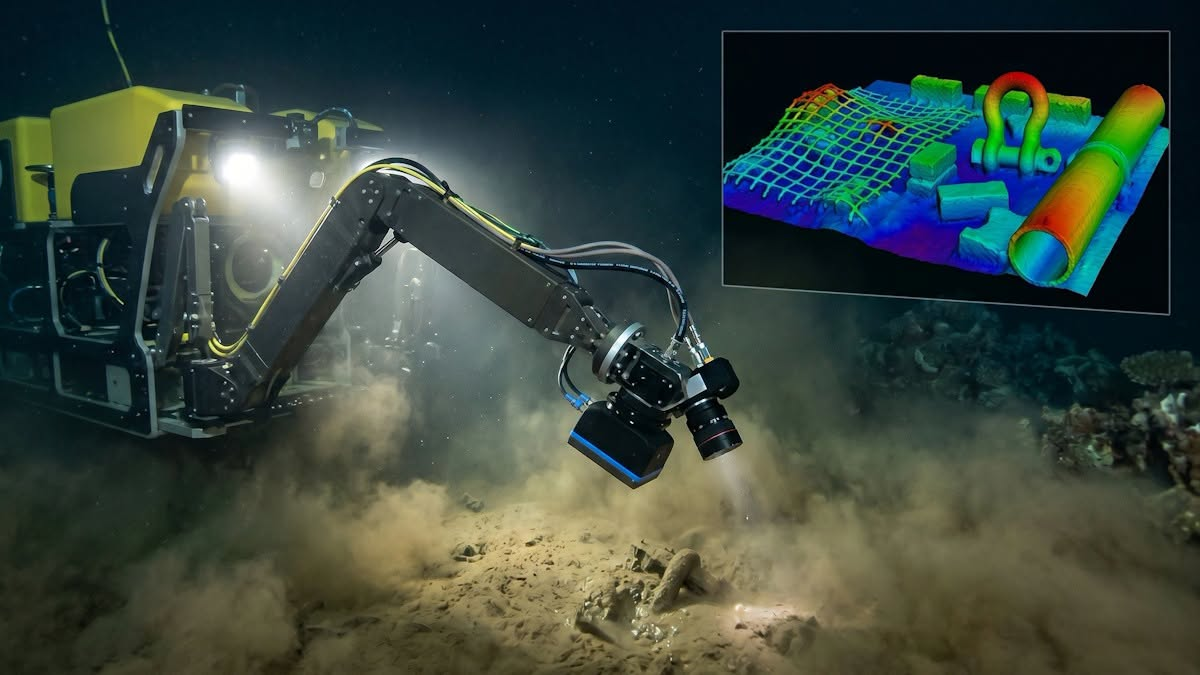
搭载相机+声呐的水下机械臂实时重建作业场景
研究团队借鉴海洋生物的感知逻辑,把两套探测系统优势合二为一:远距离靠声呐摸清全局,近距离靠相机捕捉细节,实时同步完成三维重建。
1. 底层算法 MASt3R:法国研发的图像匹配算法,仅凭相机 2D 画面快速生成三维环境,但缺少真实尺度,无法判断物体实际距离。
2. 声呐数据做尺度校正:声呐通过声波回波精准测算距离、深度、物体轮廓,弥补 MASt3R 无真实尺度的缺陷,输出带绝对尺度(米制)的坐标。
3. 实时关键帧优化:机器人先靠声呐生成海底粗地图,安全靠近目标;相机持续拍摄,系统只留存包含新信息的画面(关键帧),实时补全厘米级细节,近实时运行。
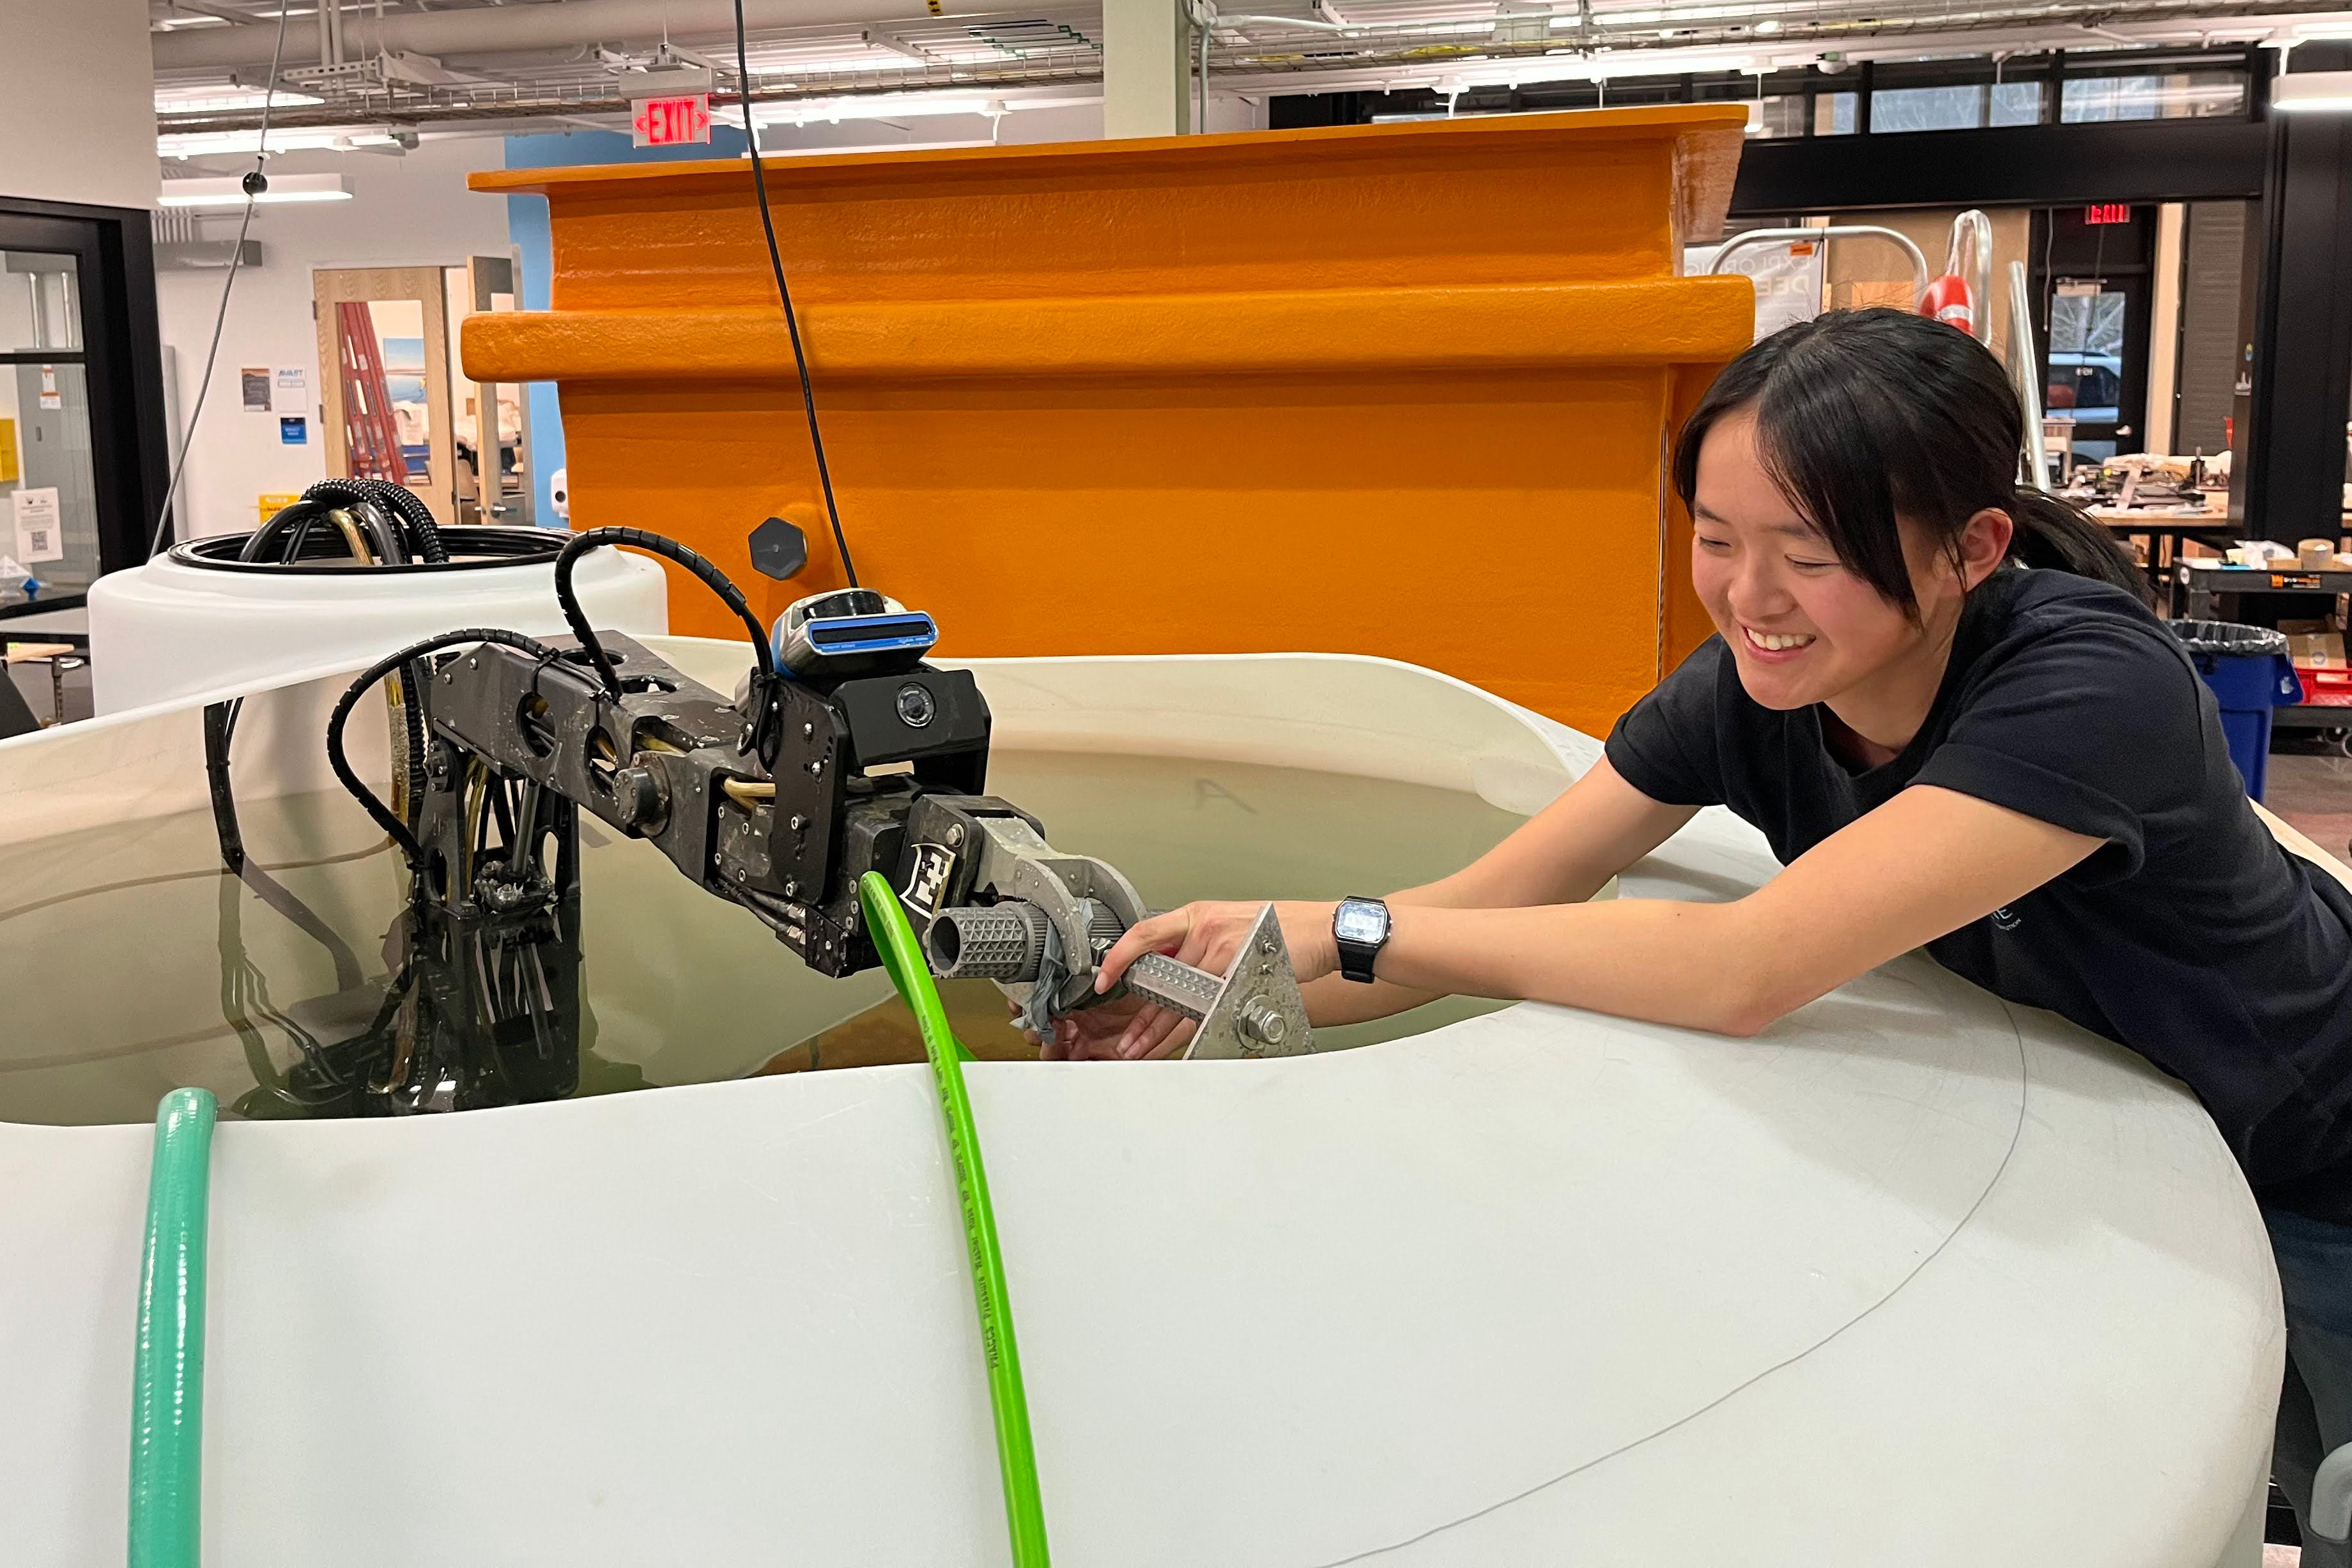
项目负责人 Amy Phung 在 WHOI 可控浊度水箱开展实验(图源:MIT News)
研究人员搭建可控浊度水箱,投放石块、木箱、水杯、砖块等杂物,搭载相机 + 声呐机械臂完成八档浊度梯度测试(<0.5NTU 清水至 >12NTU 重度浑浊)。实验核心结论:
1. 在最高浊度、相机完全看不见的环境下,声呐仍可勾勒全部物体轮廓,保障机器人安全移动;
2. 与 Metashape、原版 MASt3R-SLAM 两种基线方法相比,Sonar-MASt3R 重建精度更优,可还原厘米级微小物体(论文实验结果);
3. 封闭水箱会产生声波反射、图像畸变,团队预判真实海洋开阔环境下测绘效果会更稳定。
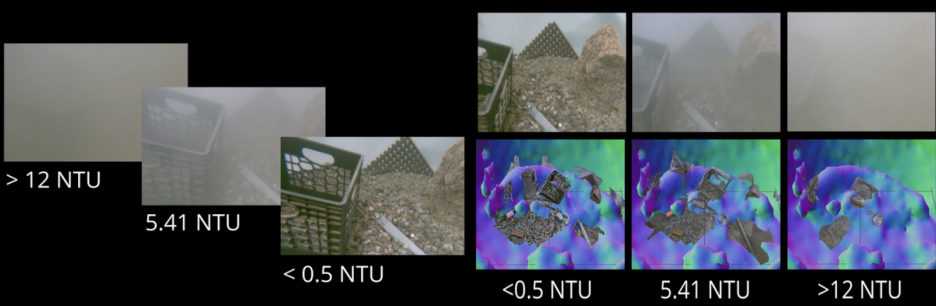
不同浊度梯度下的声光融合成像对比
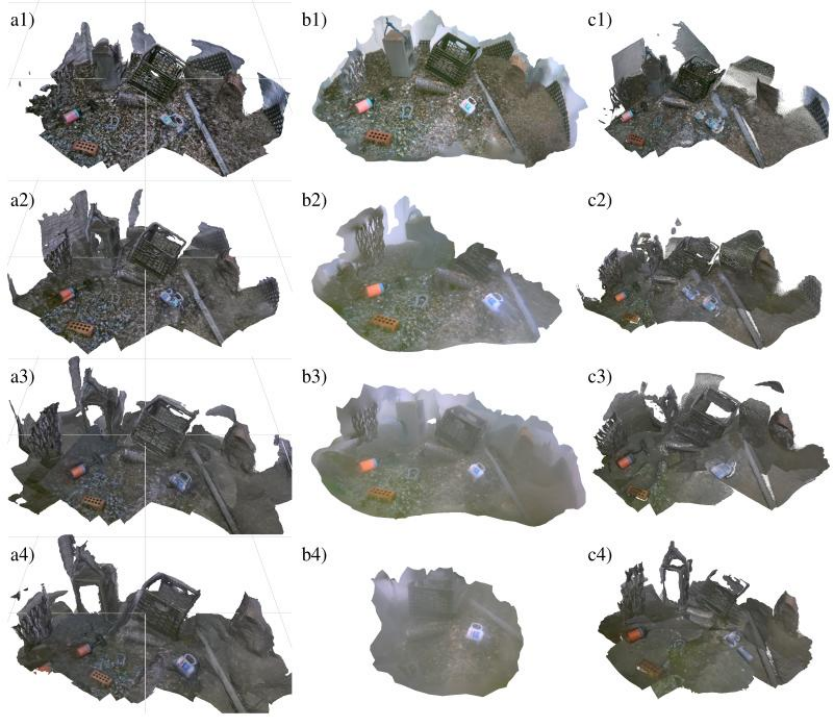
多目标三维重建成果
🔹 深海科学勘探:河口、泥沙淤积海域生物、地质探测;
🔹 海洋工程运维:海上风电、海底管线、码头水下结构巡检;
🔹 水下打捞救援:沉船、坠物、失事设备快速定位精细建模;
🔹 水下安防排爆:未爆弹等危险物的安全探测与回收(本研究的重要应用动机之一)。
项目负责人、MIT 航空航天系研究生 Amy Phung(MIT-WHOI 联合项目)表示:"我们希望这项成果能支持更多在低能见度环境中的作业,覆盖目前难以开展工作的区域。"
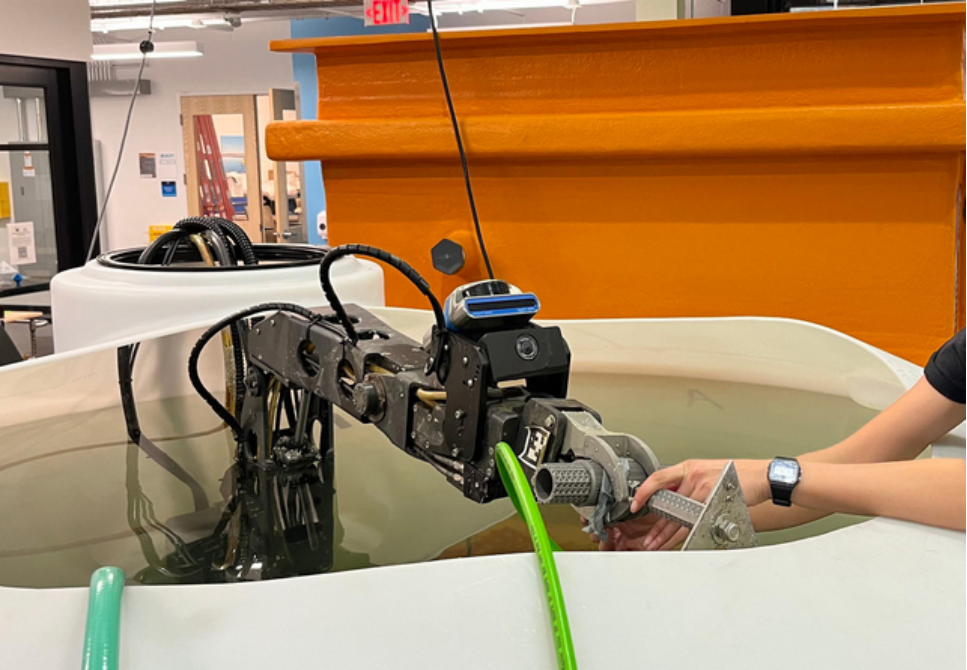
可控浊度水箱测试装置
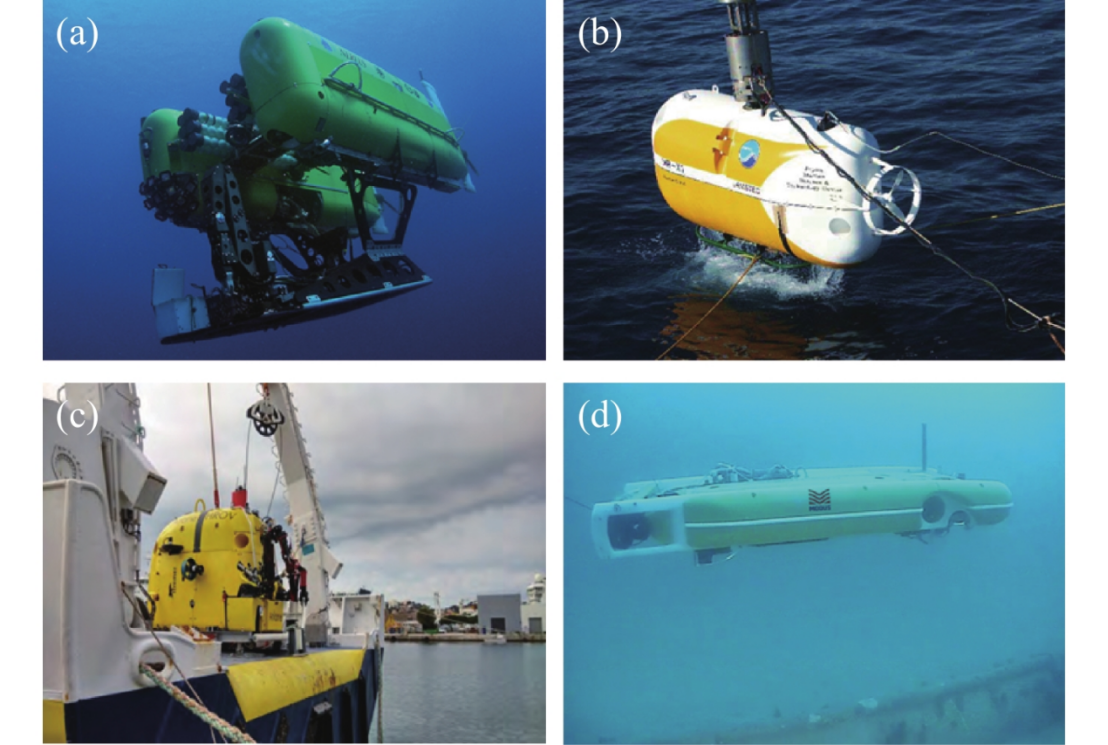
适配 ROV/AUV 等多种水下平台
1. 成果发布:论文《Sonar-MASt3R: Real-Time Opti-Acoustic Fusion in Turbid, Unstructured Environments》于 ICRA 2026 正式公开;
2. 研发团队:MIT 航空航天系 Amy Phung、WHOI 应用海洋物理与工程高级科学家 Richard Camilli(Phung 的导师);
3. 下一步计划:完成真实近海海域实地测试,持续优化算法轻量化,适配小型 AUV、ROV 搭载。
声呐与光学成像的融合,代表着水下感知技术的重要演进方向。普思海洋持续跟踪全球水下探测前沿技术,并以此为国内客户提供声呐、惯导、水下光通信等装备的选型与集成参考,助力中国水下无人系统在复杂环境中"看得更清、走得更稳"。
关注「普思海洋」  长按识别 · 携手探索深蓝 |
在线客服 服务电话: 010-8859 4300 电子邮件: sales@wedynamics.com.cn 工作时间:星期一至星期五 9:00 -17:30
Wedynamic Marine Systems Limited Copyright © 2026 北京普思优创海洋技术有限公司 版权所有京ICP备2020049148号 公安备 11010502049291号










